Meta AI研究者、AIの触覚研究向け汎用「人工皮膚」ReSkinを開発
私たちの触覚は、周囲の世界を把握する助けになります。触覚によって、物体が軽いか重いか、柔らかいか硬いか、安定しているか不安定かといった情報を集めることができ、それは靴を履くことから料理まで、日常の作業に使われています。人工知能は視覚や聴覚といった感覚をうまく統合していますが、触覚は依然として課題です。
これは、現実世界での触覚データへのアクセスが限られていることが原因です。モデルに触覚を取り入れたいAI研究者は、人間のように豊かな感覚情報を活用するのに苦労しています。FacebookはReSkinを発表しました。これは、Meta AIの研究者がカーネギーメロン大学と協力して開発した、オープンソースの新しいセンサー「皮膜」で、AIの触覚能力を迅速かつ大規模に向上させるのに役立つかもしれません。
機械学習と磁気センシングの進歩を活用して、ReSkinは、安価で汎用性が高く、信頼性があり、交換可能で長期間使える解決策を提供します。この皮膜は自己教師あり学習アルゴリズムを使ってセンサーを自動的にキャリブレーションするため、汎用性があり、他のセンサーやシステムとデータをやり取りできます。

同社は、設計、関連ドキュメント、コード、基本モデルを公開する予定で、AI研究者が独自のデータセットを収集・学習させることなくReSkinを使えるようにします。これにより、AIの触覚能力の迅速かつ大規模な発展が促進されるはずです。ReSkinのような触覚皮膜は、物体分類、固有受容感覚、ロボットによる把持など、幅広い感覚タスクにおいてAIを進歩させるのに有用な、膨大な接触データの源となるでしょう。
触覚認識のスキルを学習したAIモデルは、医療機関での作業など高い感度が求められるもの、あるいは小さく柔らかい、または繊細な物体を扱うための器用さが必要なものなど、多くの種類のタスクをこなせるようになるでしょう。ReSkinは他のセンサーと組み合わせて、実験室の外や非構造化環境で視覚、音声、触覚データを収集できます。マルチモーダルデータセットを統合することは、物理的に現実的な世界モデルの構築や、冗長性を利用した自己学習にも役立ちます。
ReSkinは100個あたり6ドル未満で、大量購入ではさらに安くなります。厚さは2〜3mmで、5万回以上のインタラクションに使用できます。この皮膜の特性により、ロボットの手、触覚グローブ、スリーブ、さらには犬用の靴など、さまざまなフォームファクターに理想的に適しています。これらすべてにより、研究者は、これまで収集が困難または不可能だった新しいAIモデル用の触覚データを集めやすくなります。ReSkinは、滑らせる、投げる、キャッチする、拍手するといった素早い操作のために、高周波の3軸触覚信号も出力できます。摩耗した場合は、簡単に取り外して交換できます。
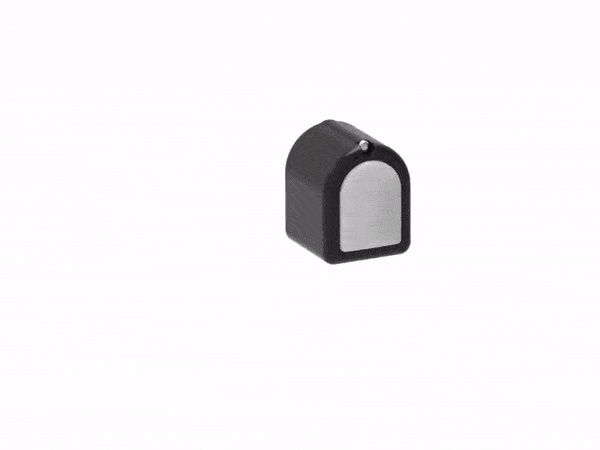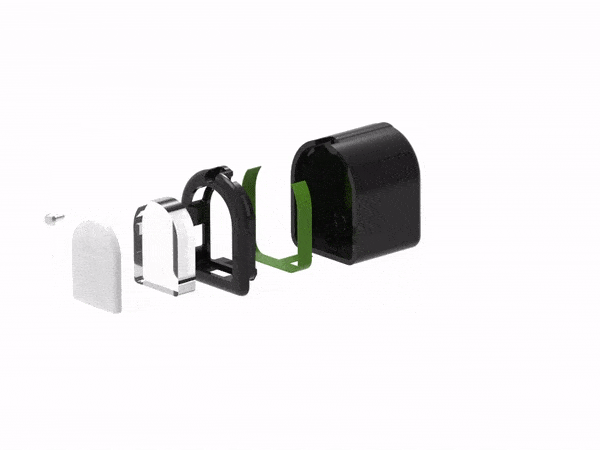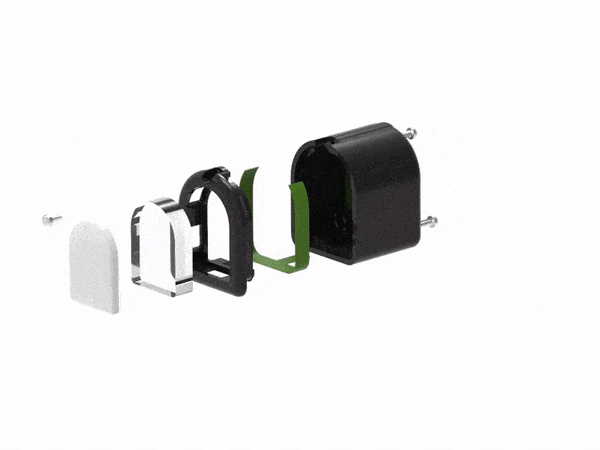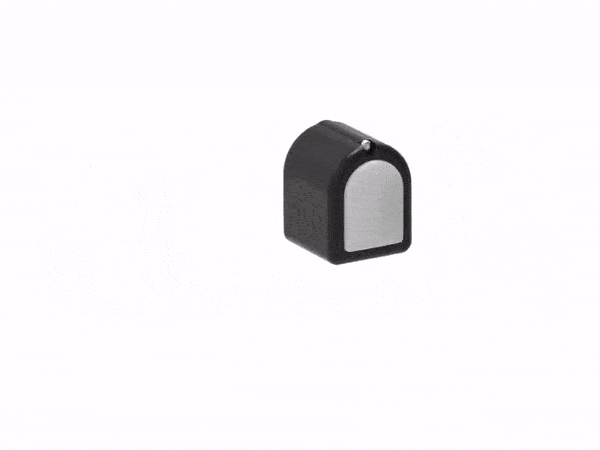
ReSkinは磁性粒子を内蔵したエラストマーであるため、何らかの形で変形すると、周囲の磁気信号が変化します。この変化を近くにある磁力計で測定し、制御手法を用いて、接触位置や加えられた力の大きさといった情報に変換できます。
現在、ほとんどの触覚認識実験は単一のセンサーに依存しています。皮膜を交換するたびにモデルの再学習が必要だったため、非効率で非実用的でした。皮膜を交換するたびに新しい皮膜を学習させる必要をなくすため、研究者たちは汎用皮膜の開発に取り組んできました。
「ReSkinでは、3つの主要なアイデアを使って課題を克服しています。第一に、ReSkinは柔らかい素材と従来の測定電子機器との間の電気的接続を不要にしています。磁気信号は距離に依存するため、電子機器は近くにあるだけで済みます。ReSkinは、内部の電子回路を受動的なインターフェースから分離しているため、従来の柔らかいセンサーより効率的でもあります。これにより、摩耗した皮膜の交換は、ステッカーを剥がして貼り直すのと同じくらい簡単になります。第二に、単一のセンサーからの入力に頼るのではなく、複数のセンサーからのデータを使ってモデルのマッピング関数をより良く学習させることができます。このようにして、より多様なデータでモデルを訓練し、より効率的で一般化可能な結果を生み出せるようになりました」とMeta AIの研究者は述べています。

新しいセンサーごとにキャリブレーションデータを収集する代わりに、自己教師あり学習の進歩を利用して、少量のラベルなしデータで自動的にセンサーを微調整します。ReSkinは、既存システムでは不可能だった、汎用的で安価かつ拡張性のある触覚モジュールの幅広い展開を可能にします。
「信頼性の高い触覚は、ロボット工学における大きな弱点です。現在のセンサーは、高価すぎるか、解像度が低いか、特定のロボットにとってかさばりすぎるかのいずれかです。ReSkinはこうした問題の一部を解決できるかもしれません。その軽量で小型のフォームファクターは、さまざまなグリッパーとの互換性を持たせ、当研究室のロボットでこのセンサーをさらに研究するのを私は楽しみにしています」
ReSkinが、これまで収集が難しかった多様な触覚データを使ってAIの進歩を支援する研究者にどう役立つかを示すため、いくつかの応用例でその働きが実演されました:
手の中での操作。 ReSkinは手の中での操作に有用な触覚認識の特性を備えており、例えばロボットに鍵を使ってドアを開けたり、ブドウやブルーベリーのような壊れやすい物体をつかんだりすることを学習させるAI開発に役立ちます。
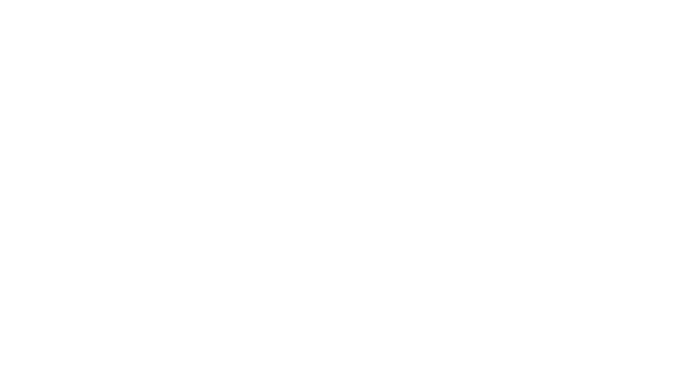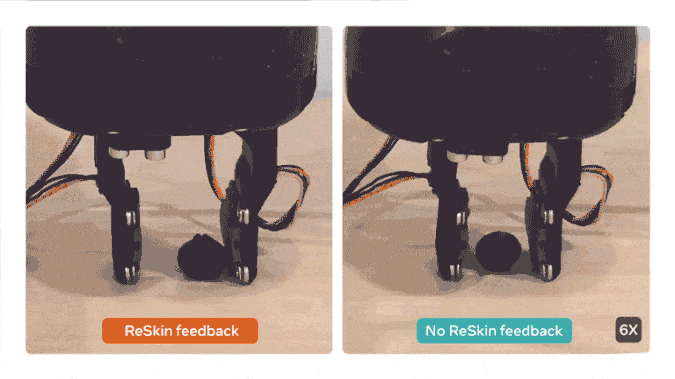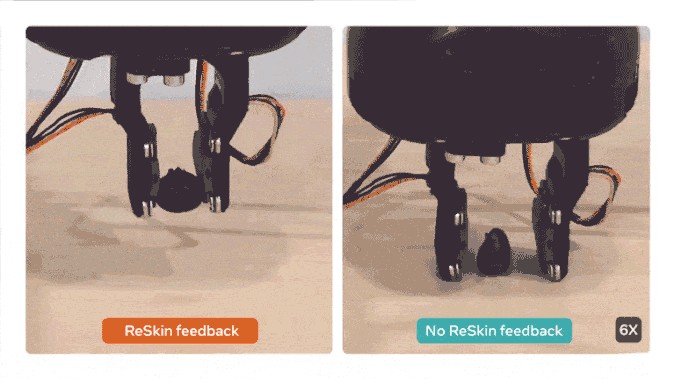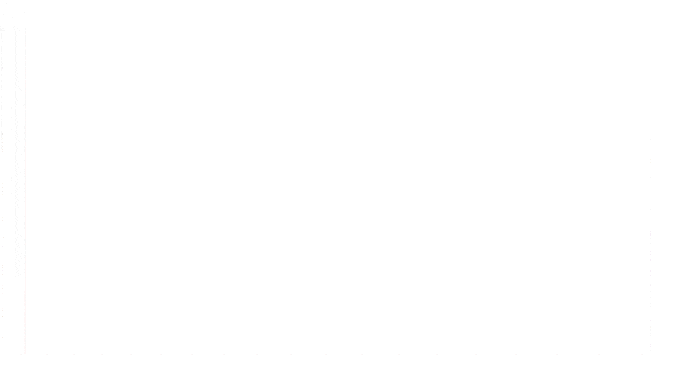
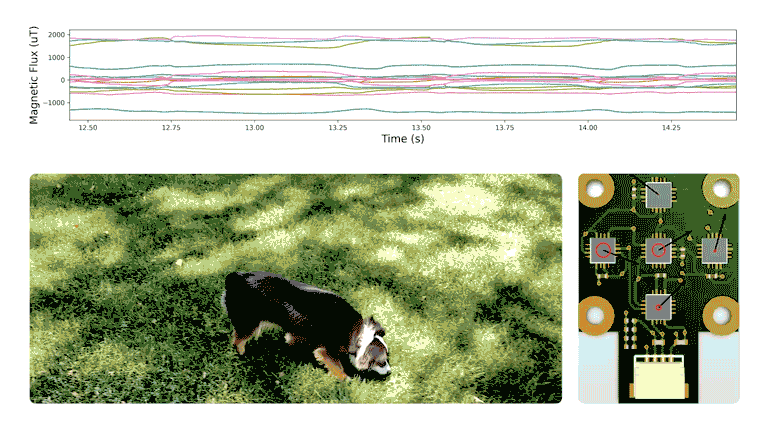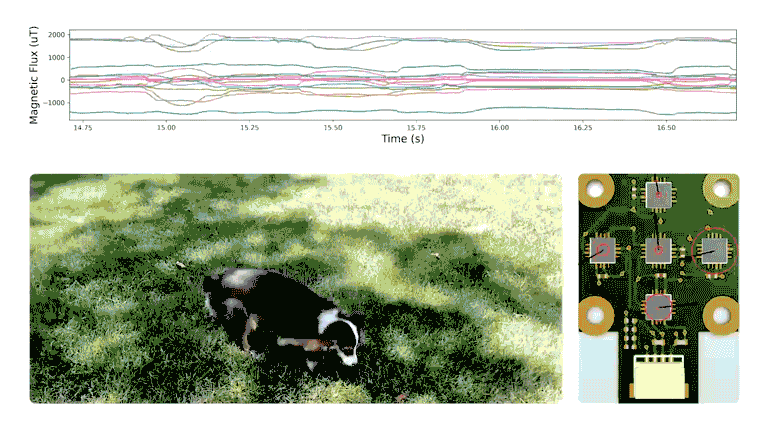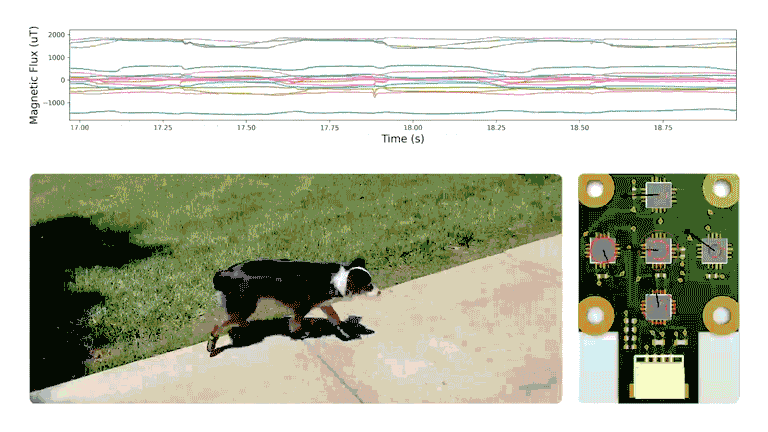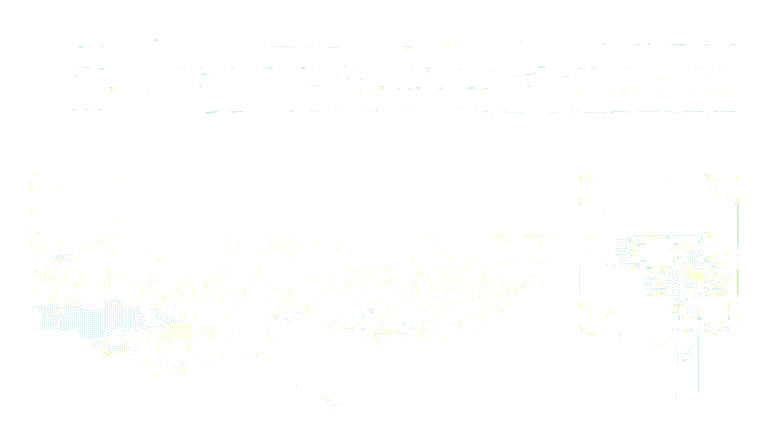
野生環境での触覚力の測定。 コンパクトで邪魔にならない設計により、ReSkinは野生環境での触覚力の測定に理想的です。実証では、研究者が犬用の靴の靴底の内側に磁気スキン1枚と柔軟なプリント基板を配置しました。センサーは、犬が休息、歩行、走行する間に加えられる力の大きさと方向を追跡します。
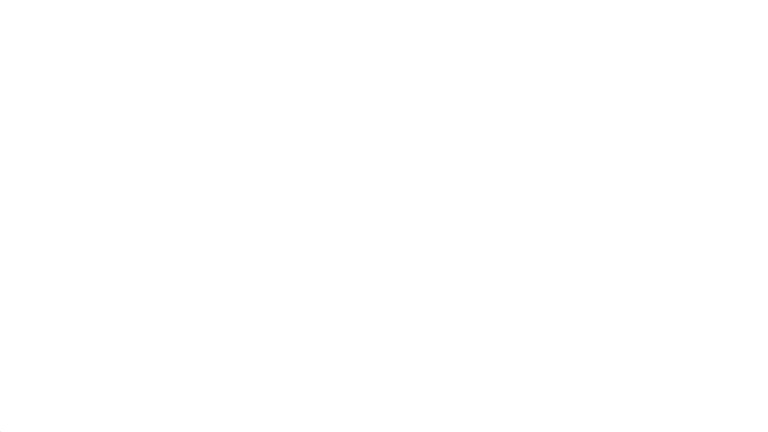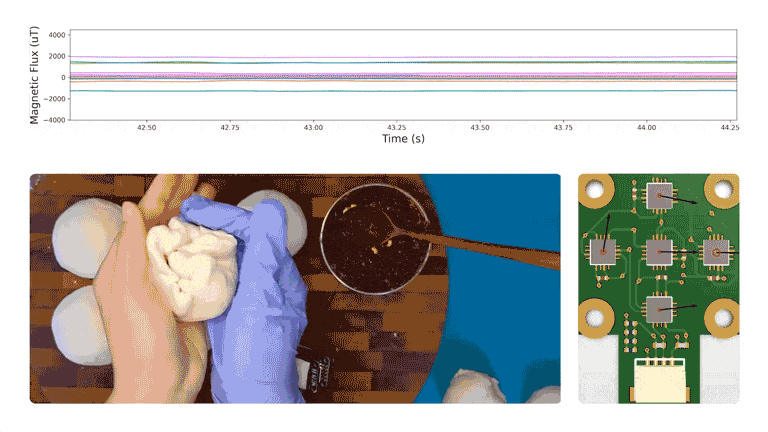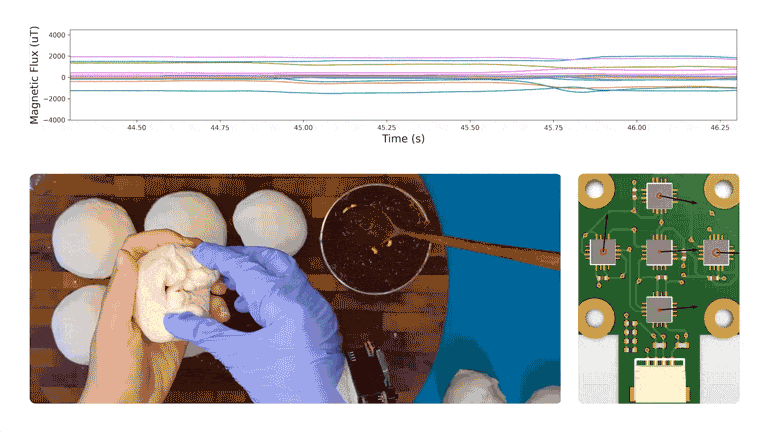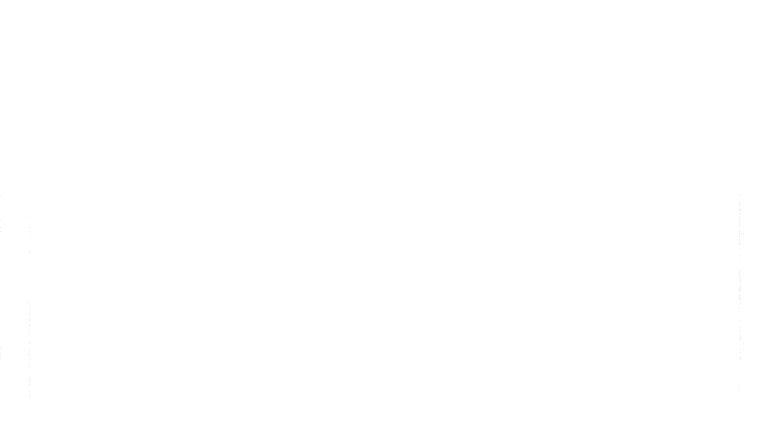
人と物体の相互作用。 ReSkinは、人が物を持ち上げたり手で押したりするような自然な相互作用の中での力の測定に役立ちます。研究者は、被験者の右手の人差し指にニトリル手袋越しにスキンと硬質プリント基板を装着しました。
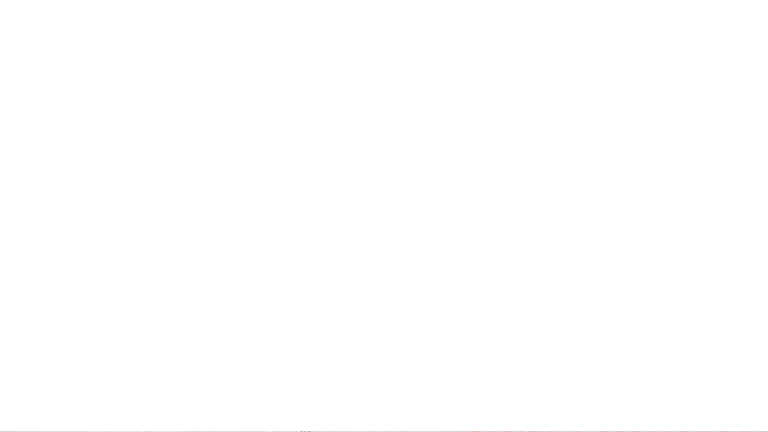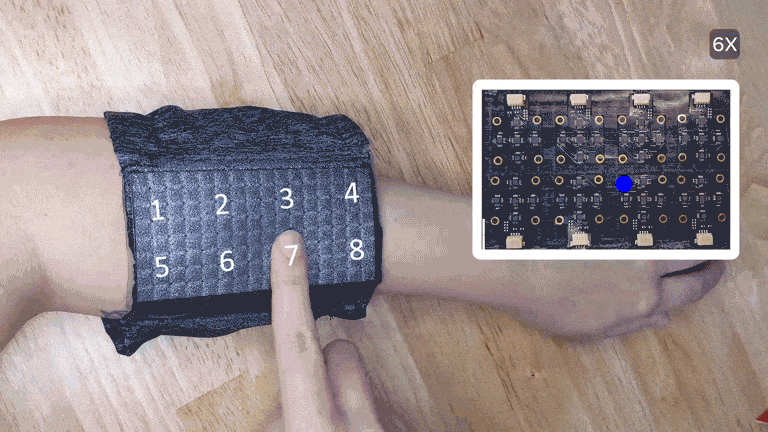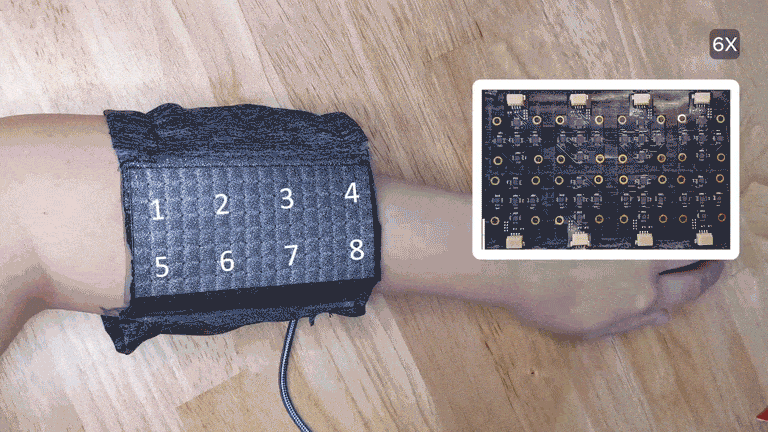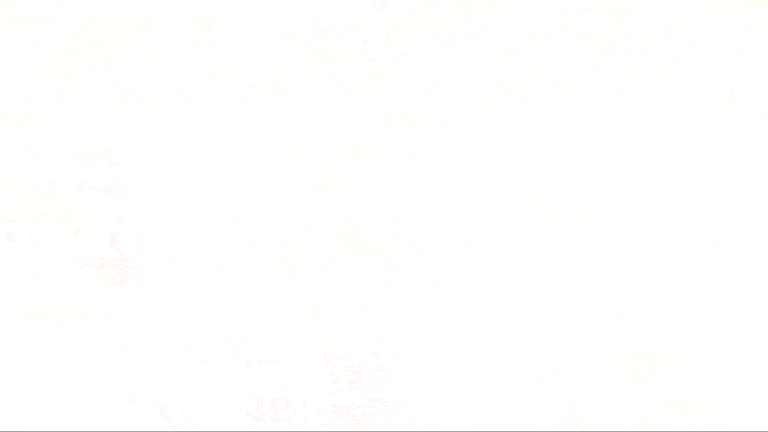
接触位置の特定。 ReSkinは広い面積での接触位置の特定に拡張することができます。これは物体の位置の把握に基づくモデルを構築する際に有用です。例えば、研究者がロボットに何かを確実につかむことを教えたい場合、どこに触れているか、どれほどの力で触れているかを知る必要があります。