
研究者、超音波で動く極小ロボットを開発
ETHチューリッヒの研究者が、ヒトデの幼生の動きを模倣した極小ロボットを開発しました。このロボットは音波によって駆動され、自然界のモデルと同様に、周囲の液体を導く微細な繊毛を備えています。将来、こうした微小な泳ぐロボットは、非常に高い精度で病気の細胞へ薬を届けられるようになるかもしれません。
マイクロロボットは以前から多くの研究者の注目を集めてきました。こうした技術は最終的に多くの用途をもたらす可能性があり、その中には医療における有用な機能もいくつか含まれます。標的を絞った薬物送達や微小外科手術などがよく挙げられます。
移動能力は、こうした技術に関して最も大きな課題の一つです。特に、ロボット工学者は、電池やその他の技術を搭載せずに、どのようにして極小の装置を動かせるかが問われています。磁石はかなり一般的な提案ですが、ETHチューリッヒのチームは、まったく別の解決策、つまり超音波を研究しています。
人の髪の毛より小さいロボットは、フォトリソグラフィーを用いて作られました。ヒトデの幼生を覆う繊毛の合成版で覆われています。生物の例では、これらの極めて薄い毛のような構造が周囲の水を模様状に乱し、小さな渦を生み出して、ヒトデの幼生を液体の中で前進させます。実際にこのシステムは、水を押し出すか、引き込むかのどちらかを行います。
「一見すると、マイクロロボットはヒトデの幼生にはあまり似ていません。幼生の段階では、ヒトデは直径がわずか数ミリメートルの葉状の体を持っています。一方、マイクロロボットは、その10分の1の大きさの長方形で、直径はわずか4分の1ミリメートルです。しかし、両者には一つ重要な共通点があります。それは、表面に並んだ細い可動性の毛、いわゆる繊毛です」と研究者らは述べています。
これらの繊毛が、ダニエル・アーメド率いるETHの研究者たちが開発した新しいマイクロロボットの設計における重要な要素でした。アーメドは生命科学・医療のための音響ロボット工学の教授です。「まず私たちは、繊毛の列を互いに傾けたり、異なる方向に傾けたりすることで、ヒトデの幼生の渦に似た渦を作り出せるかどうかを確かめたかったのです」とアーメドは語りました。
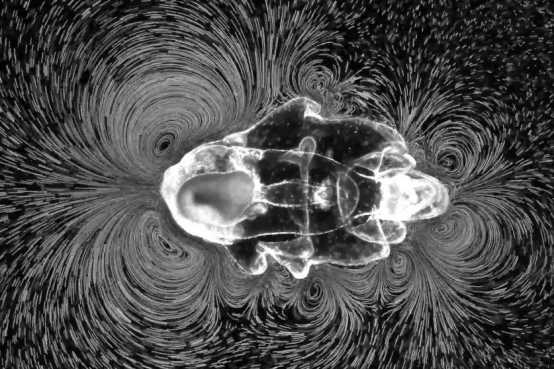
「ヒトデの幼生は、この毛で何十万本も覆われています。列をなして配置され、連動して前後に動き、周囲の水に渦を作ります。2つの列の相対的な向きが最終的な結果を決めます。2つの繊毛の打ち帯を互いに傾けると、幼生を前進させる押し出し効果のある渦が生まれます。一方で、2つの帯を互いに離れる方向に傾けると、液体を引き込み、幼生が餌とする粒子を捕らえる渦が生まれます」とETHチューリッヒは述べています。
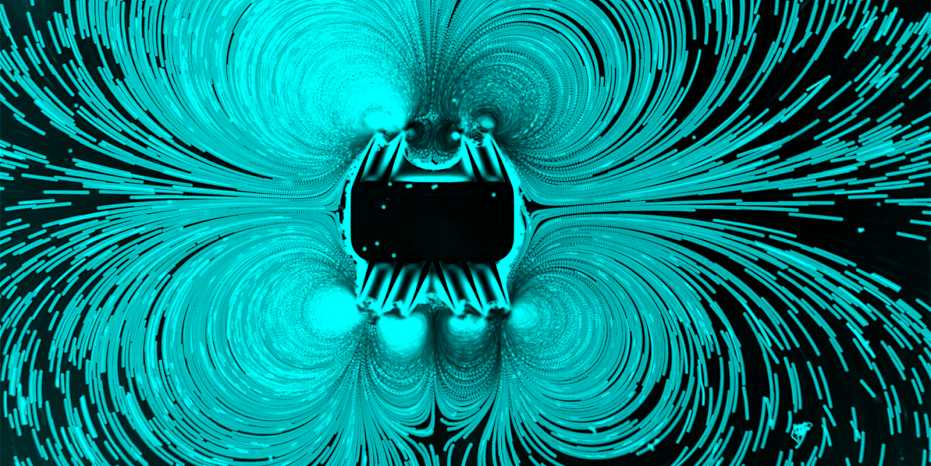
チームは、超音波を用いることで、同様の推進力を自らの極小ロボットでも生み出せたと発表しています。これにより、ロボットは直進できます。研究者が提供した写真と動画でロボットの周りに見える物体は、ロボットの周囲で水がどのように動くかを示すために水に加えられた、プラスチック製の微小ビーズです。
研究所で研究者たちは、マイクロロボットが水などの液体の中を直進できることを示しました。水に小さなプラスチックビーズを加えることで、渦を可視化できました。結果は驚くべきもので、ヒトデの幼生と今回の装置はほぼ同一の流れのパターンを生み出します。
次に研究者たちは、ヒトデの幼生が用いる摂食技術を模倣するため、吸引の渦が押し出しの渦の隣に来るように繊毛の束を配置しました。この配置により、ロボットは粒子を集め、決められた方向へ運ぶことができました。
アーメドは、この新しいタイプのマイクロロボットが近い将来に医療で利用できる段階に至ると確信しています。超音波だけに頼るシステムには決定的な利点があるためです。超音波はすでに画像診断に広く使われており、体の奥深くまで届き、健康への危険もありません。
「私たちのビジョンは、超音波を運動、画像化、薬物送達に活用することです」
この治療に必要なのが超音波装置だけであるという事実により、治療費は安くなり、先進国だけでなく発展途上国でも使いやすくなります。
この場合、薬物送達が最も広く議論されている用途です。特に、胃の腫瘍などの特定の部位へ薬を直接届けられる可能性があります。これにより薬をより効率的に使えるようになり、副作用の可能性も減らせるかもしれません。従来の薬の拡散による送達は効率が悪いのです。
「しかし、このビジョンを実現する前に、まだ深刻な課題、つまり画像化を克服しなければなりません。極小の機械を目的の場所へ導くには、リアルタイムで鮮明な画像が必要です。研究者たちは、超音波医療画像診断ですでに使われているような造影剤を加えることで、マイクロロボットをより見えやすくする計画を持っています」と研究者らは述べています。
医療用途に加えて、アーメドは、ヒトデにヒントを得たこの設計が、研究や産業において極めて少量の液体を操作する上で重要になると期待しています。繊毛の打ち帯は、混合、送液、粒子の捕集といった作業を行うことができます。


