
연구자들이 초음파로 움직이는 초소형 로봇을 만들었다
ETH 취리히의 연구자들이 불가사리 유생의 움직임을 모방한 초소형 로봇을 개발했습니다. 이 로봇은 음파로 구동되며, 자연 모델과 마찬가지로 작은 털들이 주변 액체의 흐름을 이끕니다. 향후 이런 초소형 수영 로봇은 매우 높은 정밀도로 병든 세포에 약물을 전달할 수 있을 것입니다.
마이크로로봇은 오래전부터 많은 연구자의 관심을 끌어왔습니다. 이 기술은 결국 여러 응용 분야를 열어줄 수 있으며, 그중에는 의료 분야의 유용한 기능들도 포함됩니다. 흔히 언급되는 예로는 표적 약물 전달과 미세 수술 절차가 있습니다.
이동성은 이런 기술과 관련해 가장 큰 문제 중 하나입니다. 특히 로봇공학자들이 배터리나 다른 기술을 탑재하지 않고 초소형 장치를 어떻게 움직이게 할지가 관건입니다. 자석은 꽤 흔한 제안이지만, ETH 취리히 팀은 완전히 다른 해법인 초음파를 연구하고 있습니다.
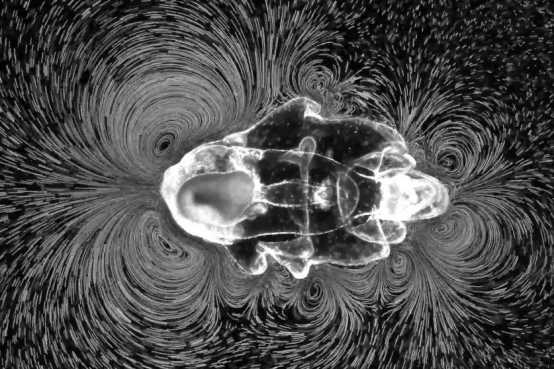
사람 머리카락보다 작은 로봇은 포토리소그래피로 만들어졌습니다. 이들은 불가사리 유생을 덮고 있는 섬모를 합성한 버전으로 덮여 있습니다. 생물학적 사례에서 이 극도로 얇은 털 모양 구조물은 주변 물을 무늬처럼 휘저어 작은 소용돌이를 만들고, 이를 통해 불가사리 유생이 액체 속을 나아가게 합니다. 실제로 이 시스템은 물을 밀어내거나 빨아들입니다.
«언뜻 보기에 마이크로로봇은 불가사리 유생과 거의 닮지 않았습니다. 유생 단계의 불가사리는 지름이 불과 몇 밀리미터인 엽 모양의 몸을 가지고 있습니다. 반면 마이크로로봇은 그보다 열 배 작은, 지름 4분의 1밀리미터에 불과한 직사각형입니다. 하지만 이들에게는 한 가지 중요한 공통점이 있습니다. 표면에 움직이는 얇은 털들, 즉 섬모라고 불리는 털들이 줄지어 있다는 점입니다», 연구진이 밝혔습니다.
이 섬모는 다니엘 아메드 교수가 이끄는 ETH 연구진이 개발한 새로운 마이크로로봇 설계의 핵심 요소였습니다. 아메드 교수는 생명과학 및 의료를 위한 음향 로보틱스 분야의 교수입니다. «처음에는 섬모 줄들을 서로 기울이거나 서로 다른 방향으로 기울여 불가사리 유생의 소용돌이와 비슷한 소용돌이를 만들 수 있는지 확인하고 싶었습니다», 아메드 교수가 말했습니다.
«불가사리 유생은 수백 개의 이런 털로 덮여 있습니다. 줄을 이룬 털들은 조화롭게 앞뒤로 움직이며 주변 물에 소용돌이를 만듭니다. 두 줄의 상대적 방향이 최종 결과를 결정합니다. 두 박동 띠가 서로를 향해 기울어지면 유생을 앞으로 미는 추진 효과의 소용돌이가 생깁니다. 반대로 두 띠가 서로에게서 멀어지도록 기울어지면 액체를 빨아들여 유생이 먹이로 삼는 입자를 붙잡는 소용돌이가 생깁니다», ETH 취리히가 밝혔습니다.
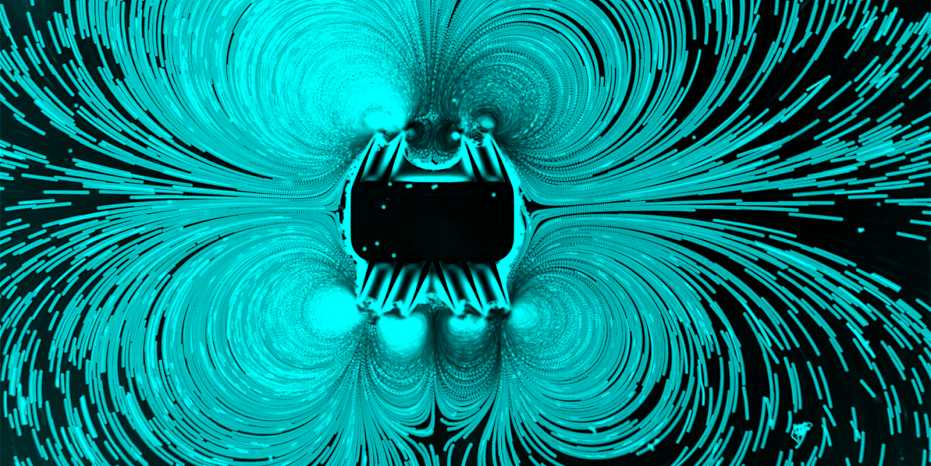
연구팀은 초음파를 적용해 이들이 직선으로 헤엄칠 수 있게 함으로써, 초소형 로봇에서도 이와 비슷한 추진력을 만들어낼 수 있었다고 밝혔습니다. 연구진이 제공한 사진과 영상에서 로봇 주변에 보이는 물체들은 로봇 주변에서 물이 어떻게 움직이는지 보여주기 위해 물에 넣은 플라스틱 미세 구슬입니다.
연구자들은 실험실에서 마이크로로봇이 물 같은 액체 속을 직선으로 헤엄칠 수 있음을 보여주었습니다. 물에 작은 플라스틱 구슬을 넣어 소용돌이를 시각화할 수 있었습니다. 결과는 놀라웠습니다. 불가사리 유생과 이 장치가 거의 동일한 흐름 패턴을 만들어냈습니다.
이어서 연구자들은 흡입 소용돌이가 추진 소용돌이 옆에 위치하도록 섬모 묶음을 배치했는데, 이는 불가사리 유생이 사용하는 먹이 섭취 방식을 모방한 것입니다. 이런 배치 덕분에 로봇은 입자를 모아 원하는 방향으로 보낼 수 있었습니다.
아메드 교수는 이 새로운 유형의 마이크로로봇이 가까운 미래에 의료 분야에 적용될 준비가 될 것이라고 확신합니다. 초음파만을 기반으로 한 시스템은 결정적인 장점을 지니고 있기 때문입니다. 초음파는 이미 영상 진단에 널리 쓰이고, 몸 깊숙이 침투하며, 건강에 위험을 주지 않습니다.
“우리의 비전은 초음파를 이동, 영상화, 약물 전달에 모두 활용하는 것입니다”
이 치료에 초음파 장치만 필요하다는 사실은 치료 비용을 낮추며, 따라서 선진국과 개발도상국 모두에서 사용하기에 적합하게 만듭니다.
이 경우 가장 널리 논의되는 응용은 약물 전달입니다. 특히 위암 종양과 같은 특정 부위에 약물을 직접 전달할 수 있다는 점이 중요합니다. 이를 통해 약물을 더 효과적으로 사용하고 잠재적인 부작용을 줄일 수 있습니다. 일반 약물을 확산으로 퍼뜨리는 방식은 효율이 떨어집니다.
«하지만 이 비전이 실현되기 전에 여전히 극복해야 할 심각한 문제가 있습니다. 바로 영상 생성입니다. 초소형 기계를 원하는 위치로 안내하려면 실시간으로 선명한 영상이 만들어져야 합니다. 연구진은 초음파 의료 영상에 이미 사용되는 것과 같은 조영제를 추가해 마이크로로봇을 더 잘 보이게 만들 계획을 가지고 있습니다», 연구진이 밝혔습니다.
의료 응용 외에도 아메드 교수는 불가사리에서 영감을 받은 이 설계가 연구 및 산업에서 극소량의 액체를 조작하는 데 중요한 역할을 할 것으로 기대합니다. 섬모의 박동 띠는 혼합, 펌핑, 입자 포집 같은 작업을 수행할 수 있습니다.


