
快速微纤维驱动器成功模拟人类肌肉
在机器人技术、假肢和其他工程应用中,通常使用模拟动物肌肉收缩的驱动器。然而,天然肌肉纤维的速度和效率才是所需的标准。尽管驱动技术已有新进展,但过去的人工肌肉要么太大,要么太慢,要么力量太弱。
加州大学圣地亚哥分校(UCSD)的一组工程师描述了一种新型液晶弹性体(LCE)人工微纤维,它具备人类肌肉的断裂强度、快速响应和高功率密度。
“能够引起轴向压缩的纤维在自然界和工程应用中都很常见。尽管纤维驱动器已被广泛应用,但要制造同时具备复合驱动变形、高响应速度和高比功率的光纤驱动器仍然非常困难”,研究人员在论文中写道。
“聚合物(LCE)是一种柔软且可大幅拉伸的材料。如果施加光或热等外部刺激,这种材料会沿一个方向收缩”
尽管基于LCE的软驱动器很常见,并且能够产生很大的驱动负载(50%至80%),但它们的响应时间通常很慢。使纤维同时具备响应性和速度的最简单方法是减小其直径。为此,加州大学圣地亚哥分校的研究人员采用了一种名为静电纺丝的方法,即在高压下将聚合物溶液通过注射器或喷丝头喷出,从而获得超细纤维。
静电纺丝用于制造微尺度材料,可生产直径为10至100微米的微纤维。该方法以能够制造具有不同形态结构的纤维而闻名,通常用于各种研究和商业场景。
加州大学圣地亚哥分校研究人员制造的微纤维直径为40至50微米,大约与人的头发丝一样粗。它们比现有的LCE纤维小得多,后者的某些直径可超过0.3毫米。研究人员并非首个使用该技术制造LCE纤维的人,但他们是首批将这种纤维进一步推进的人。科学家展示了如何控制纤维的驱动并测量其驱动特性。
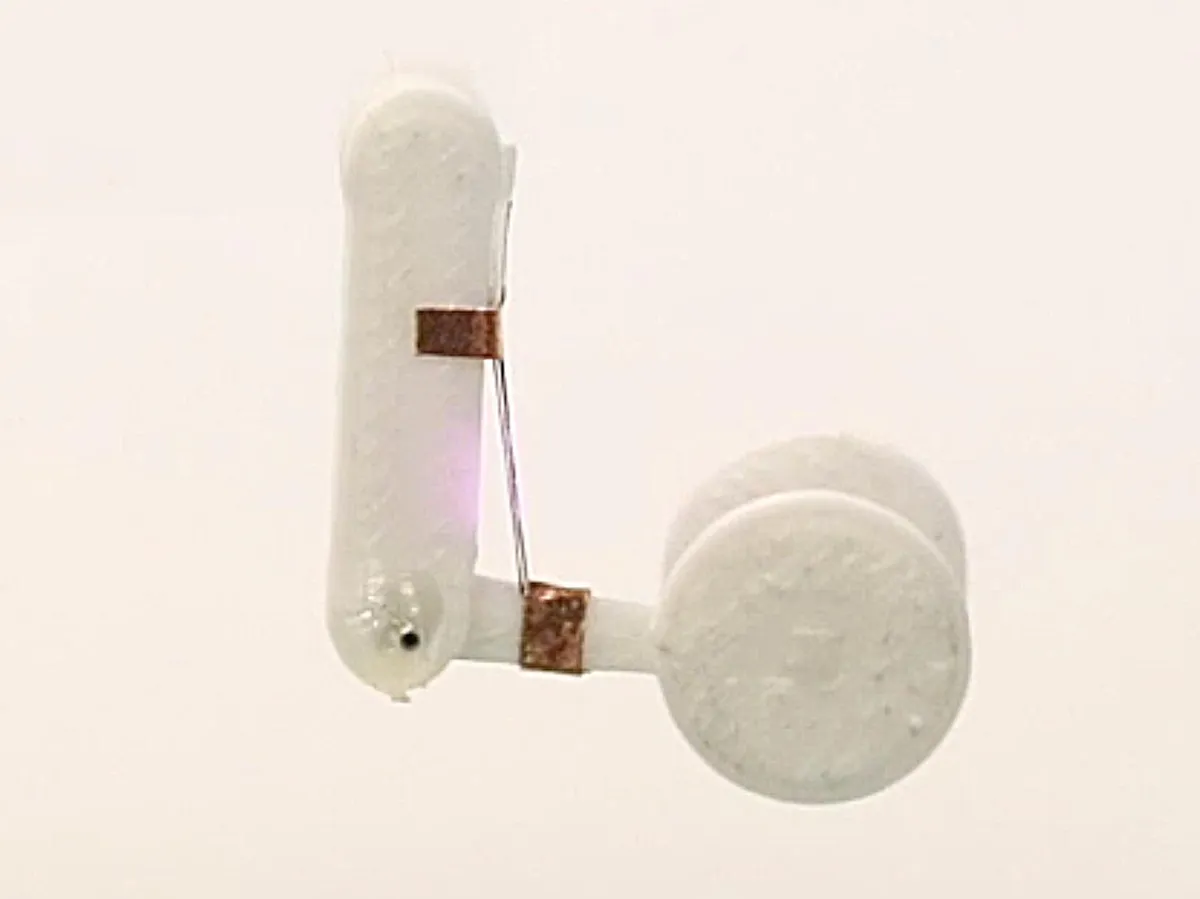
作为概念验证,团队利用其静电纺LCE纤维制造了三种不同的微型机器人装置:微型镊子、微型机器人和由光源供电的微流控泵。它们的驱动器可以通过热电方式或近红外激光进行控制。
当LCE材料处于室温时,它处于向列相:液晶分子排列混乱,其长轴基本朝同一方向。温度升高时,材料会转变为所谓的各向同性相,此时其性质在各个方向上都相同,从而导致纤维收缩。
结果显示,驱动形变可达60%,这意味着一根10厘米长的纤维会收缩至4厘米,响应速度低于0.2秒,比功率为每千克400瓦。这与人类肌肉纤维相当。
研究人员指出,这种电控软驱动器可以很容易地与廉价电子设备集成,这对微型机器人系统和设备而言是一大优势。静电纺丝也是一种非常高效的制造方法。科学家表示,15分钟内即可生产10000根纤维。然而,仍有一些问题有待解决。
“这项工作唯一的局限在于,当我们用热或光作用于LCE微纤维时,能量利用效率非常低,不到1%。因此,在未来的工作中,我们可以考虑如何以更节能的方式实现驱动”
另一个局限是,通过静电纺丝获得的LCE材料的向列-各向同性相变发生在非常高的温度下,超过90摄氏度。因此,无法直接将这种纤维植入温度为35摄氏度的人体。解决这一问题的一种方法可能是使用另一种类型的液晶。
在工作中,科学家使用RM 257作为液晶,但他们可以将其更换为另一种类型,以降低相变温度。研究人员对扩展静电纺LCE微纤维驱动器的研究前景持乐观态度。
“我们还证明,可以将多根LCE纤维并联排列并同时驱动,以提高输出力。这是未来的工作,我们将尝试探究能否将它们的肌纤维束组合成生物医学组织”


