
Boston Dynamics的Spot机器人学会了动态规划路线
人工智能正在改变企业的运作方式,其应用范围从管理公司资产到监控建筑工地等各个方面。人工智能系统依赖数据,但在负荷繁重、偏远或危险的工作场所,很难收集到可靠且可重复的数据。
Spot 通过充当动态传感器解决了这一问题,在需要的地点和时间收集数据,使操作人员摆脱繁琐的采集工作,并帮助企业加快数字化转型。Boston Dynamics 与资源密集型行业的 Spot 机器狗所有者密切合作,以部署机器人,并了解其在特定任务中还缺少哪些能力。
Spot 3.0 增加了灵活的自主能力和数据采集的可重复性,使机器狗成为收集必要信息的理想方案,让巡检更加安全高效。Spot 自动巡检设置的每一步都经过优化,以实现高效的数据采集和处理。如今,这只机器狗更加适应现实世界。
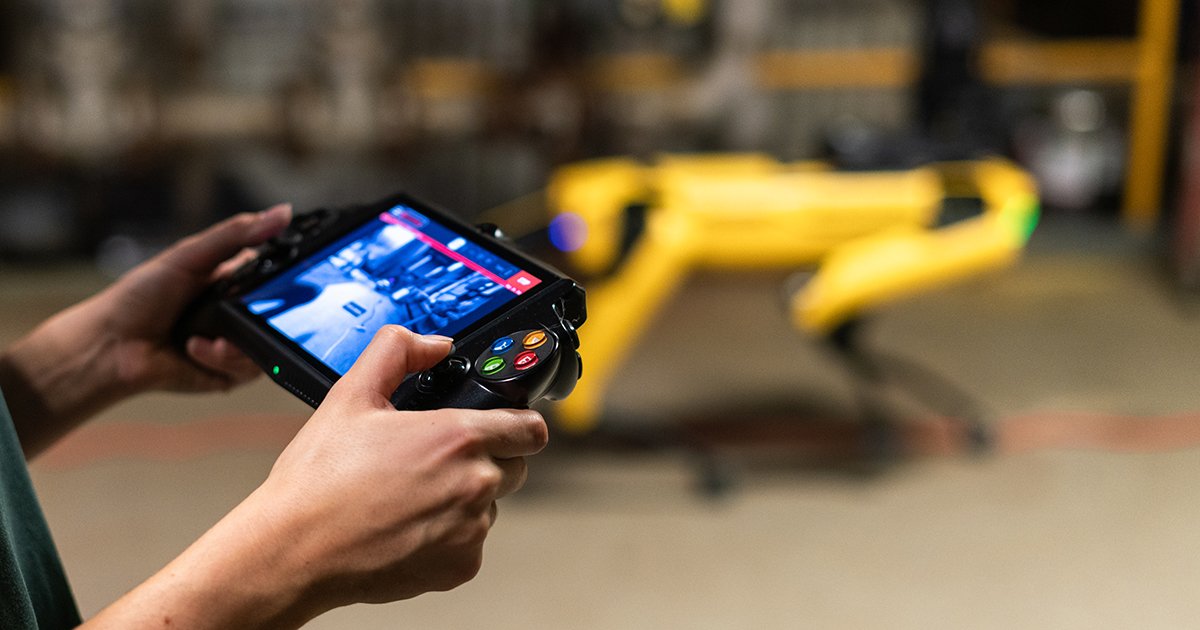
用户可以为机器人规划任务,收集照片、热成像图像及其他重要数据,借助计算机视觉模型在边缘端将这些信息转化为有价值的信号,并创建自定义上传功能,将这些信号发送至现有系统,使所有数据都能轻松存储在一处,便于分析和审核。Spot Release 3.0 让动态探测惠及所有人。
灵活的自主能力
机器狗的 Autowalk 系统已在全球工业设施和建筑工地上经过数千公里的测试。3.0 版本为该系统新增了强大功能,使操作人员能够录制自主任务,在整个区域内实现动态探测。
- 任务编辑——通过多次录制时段,在现有任务中扩展路径并添加新的巡检动作,从而绘制整个场地的地图。
- 任务规划——选择 Spot 需要执行的巡检动作以节省时间,从而使数据采集耗时最短。
- 动态重新规划——即使场地发生变化也不会遗漏巡检,因为 Spot 现在能够重新规划之前被阻断的路径,确保您获取所需数据。
- 定时任务——借助简便的规划和自主工具,在非工作时间巡视您的场地。
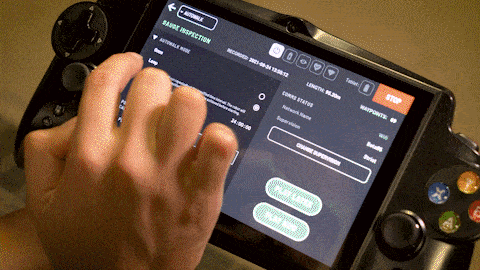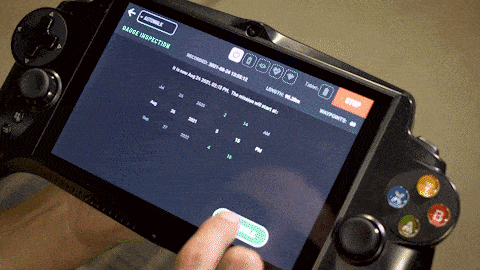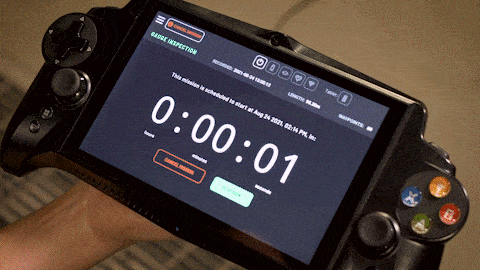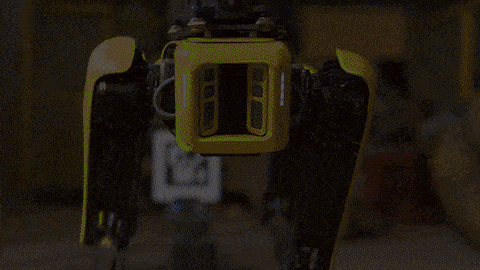
借助人工智能采集数据
3.0 版本使数据采集更加可靠,也更易于处理。现在可以将计算机视觉模型接入 Spot,借此为远程操作增添有价值的上下文信息,并将原始任务数据转化为边缘端可用的信号。
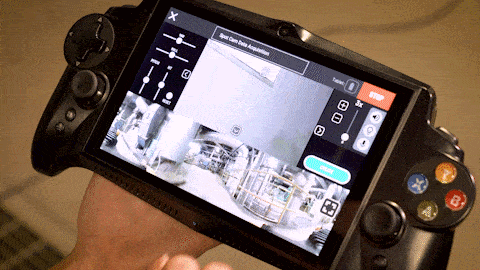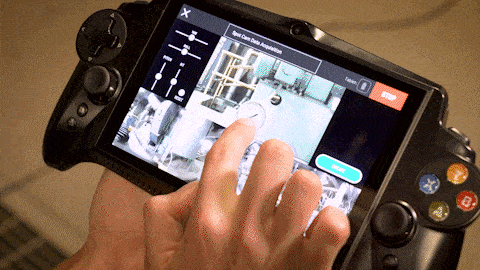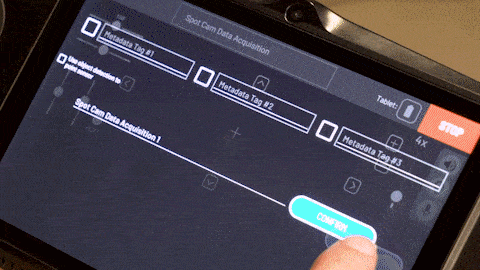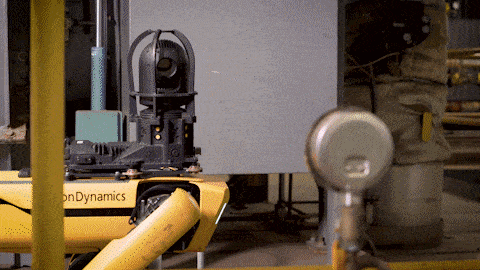
借助可重复的图像采集功能,可以基于 Spot CAM + PTZ(平移-倾斜-变焦)对摄像头进行校准,每次都以相同角度拍摄同一画面。开发者还新增了计算机视觉模型的实时预览:可以使用 TensorFlow 中的模型或公司 API 库中的模型来完成巡检任务,例如读取仪表数据、热分析或声学异常检测。
在平板电脑上始终可以预先查看计算机视觉模型,之后即可为机器人的特定用途创建智能动作。
与企业系统集成
Spot 完善了企业已在使用的系统闭环,这些系统用于理解和管理运营。机器人可帮助团队管理资产、更快发现异常、跟踪工作、创建数字孪生等。
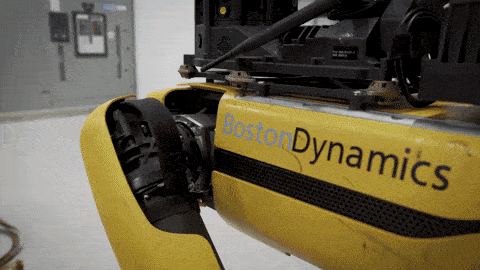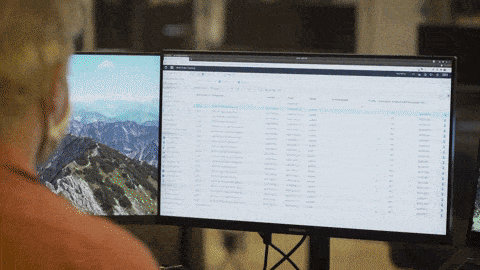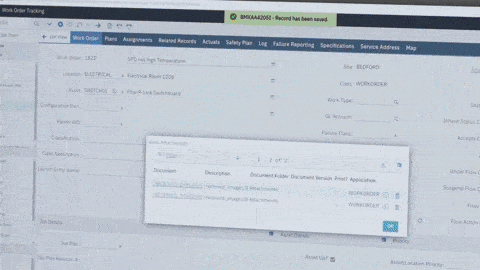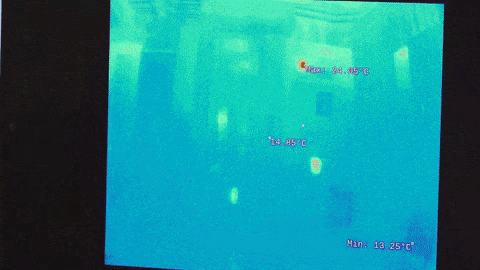
借助这款机器狗,可以通过专用代码在任务结束时自动将数据上传到现有系统。Spot 可连接 AWS、Azure、IBM Maximo 以及其他已有或易于构建集成的系统。
企业可使用 Boston Dynamics 的网页应用远程管理整个设备群,进行动态勘测、任务规划并查看现场采集的数据。
其他新功能
Spot 3.0 版本还包含许多其他功能,旨在帮助团队使用机器人并实现动态区域勘测:
- 有效载荷(效率)——可远程重启,参数易于调整
- 机械臂操作——通过集成后置摄像头 Spot CAM 和分屏模式,可远程控制 Spot Arm
- 声音——借助可自定义的机器人声音警报,可让旁观者保持距离
另一项不寻常的创新是,门不再是机器人的障碍。过去它只能应对一些传统门把手,现在借助机械臂,它还能操作杠杆把手和防火“推杠”门锁。
波士顿动力公司于2016年推出了四足机器人 Spot。它最高速度可达1.6米/秒,借助传感器和360度视角摄像头进行空间定位。不过这款机器人价格并不便宜,售价74500美元。


