
연구자들, 의수 제어를 위한 새로운 학습 모델 개발
선양공과대학교와 도쿄 전기통신대학교의 연구진은 의수가 손의 움직임에 반응하도록 만드는 방법을 알아내고 있습니다.
지난 10년 동안 과학자들은 표면 근전도(EMG) 신호를 사용해 사지 의수를 제어하는 방법을 연구해 왔습니다. EMG 신호는 근육을 수축시키는 전기 신호입니다. 이 신호는 근육에 전극 바늘을 삽입해 측정할 수 있습니다. 표면 EMG는 근육 위 피부에 부착한 전극으로 측정합니다.
지난 10년 동안 연구자들은 사지 절단 환자를 위한 의수를 제어하는 데 표면 EMG 신호를 활용하는 방안을 연구해 왔습니다. 특히 의수가 현재보다 더 부드럽고, 더 빠르게 반응하며, 더 직관적으로 움직이도록 하기 위해 손 의수에 필요한 동작과 제스처의 복잡성에 주목하고 있습니다.
표면 EMG는 실제로 사지 의수가 더 빠르게 반응하고 더 자연스럽게 움직이도록 하는 데 쓸 수 있습니다. 하지만 전극 위치가 밀리는 등의 방해 요인으로 인해 기기가 이 신호를 인식하기 어려워질 수 있습니다. 이를 극복하는 한 가지 방법은 표면 EMG 신호를 학습시키는 것입니다. 이 학습 과정은 사지 절단 환자에게 오랜 시간이 걸리고 때로는 힘든 일이 될 수 있습니다.
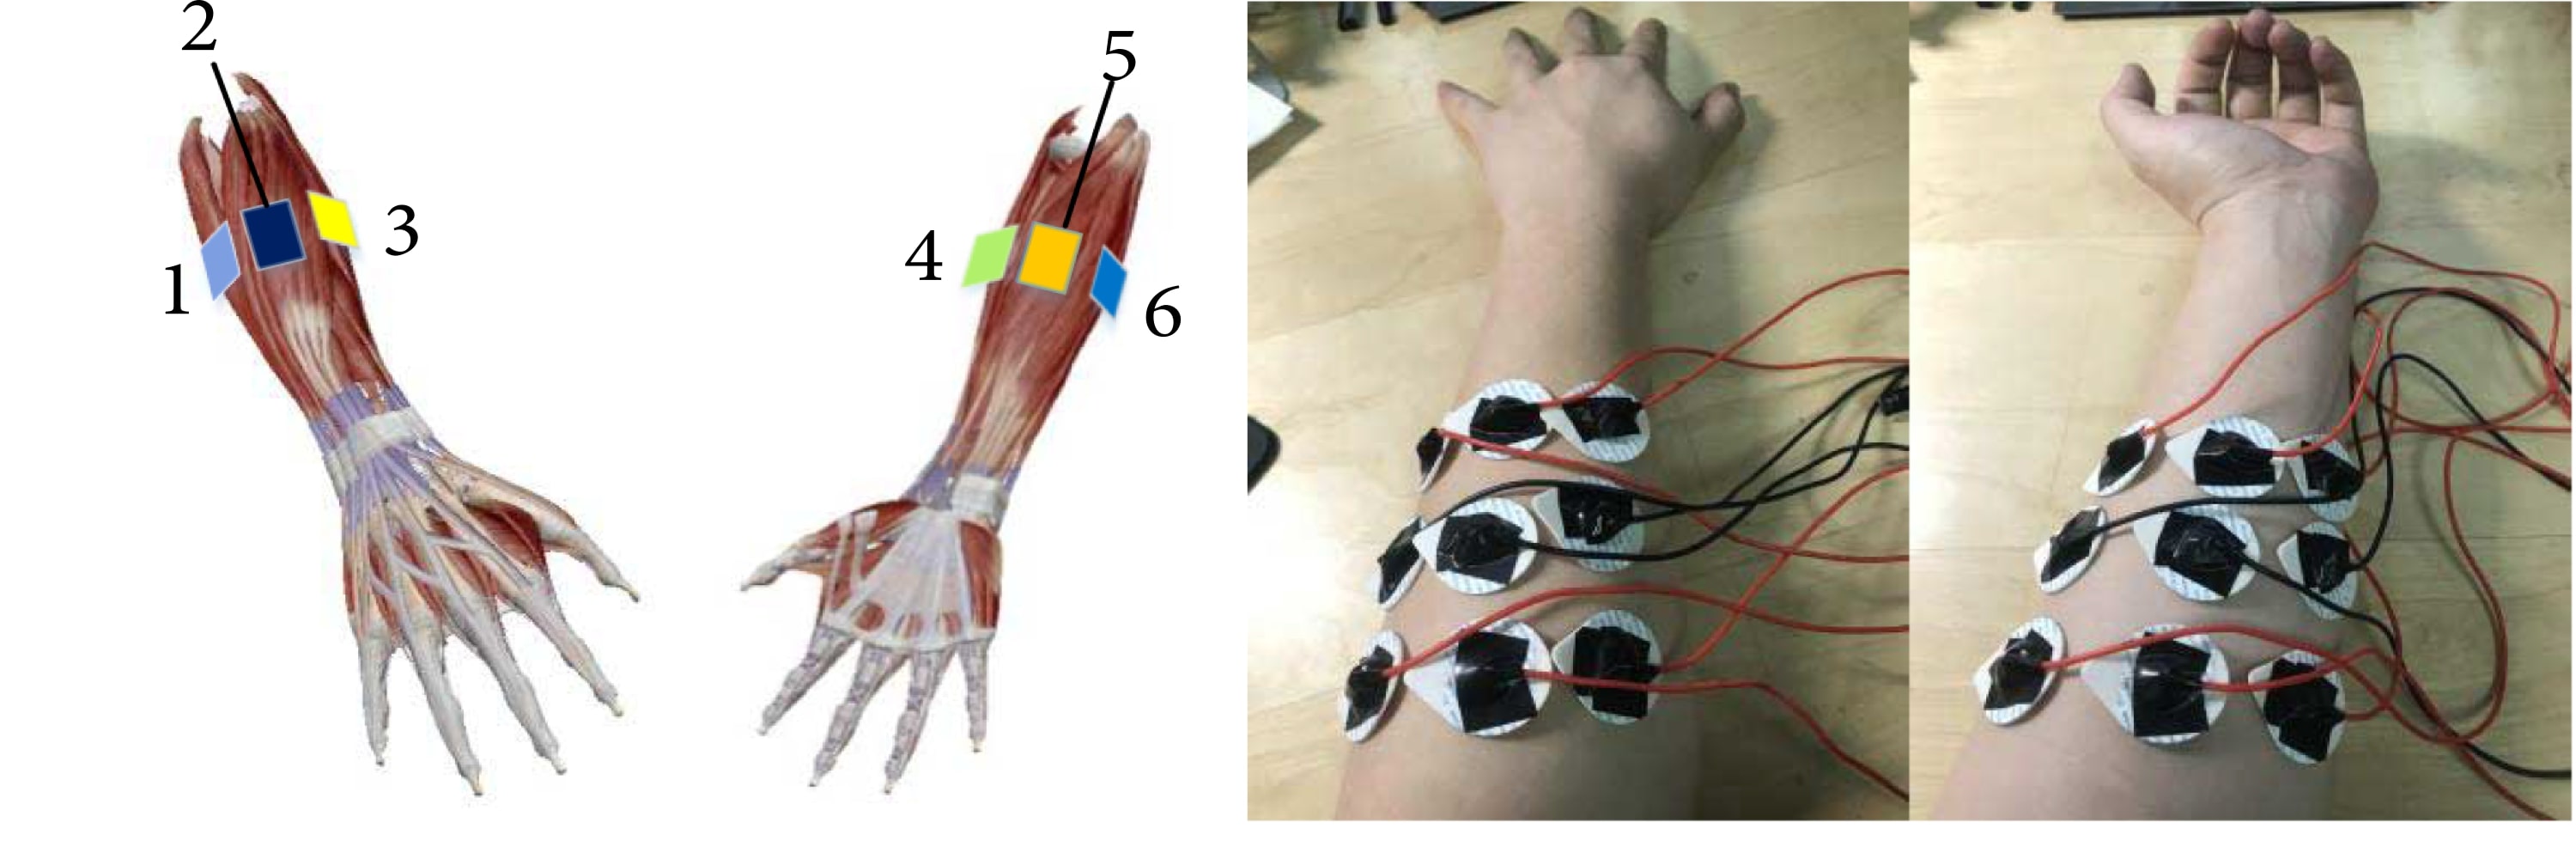
그래서 많은 연구자들이 머신러닝에 주목하고 있습니다. 머신러닝을 이용하면 의수는 제스처를 나타내는 근육 움직임과 전극의 움직임을 구분하는 법을 배울 수 있습니다.
Cyborg and Bionic Systems에 발표된 이 연구의 저자들은 합성곱 신경망(CNN)과 장단기 기억 인공 신경망(LSTM)을 결합한 독자적인 머신러닝 기법을 개발했습니다. 두 방법은 서로 보완하는 장점이 있어 선택했다고 밝혔습니다.
«표면 근전도 기반 제스처 인식을 위한 딥러닝은 인간과 컴퓨터의 상호작용에서 점점 더 중요한 역할을 하고 있다. 여러 상태의 근육 움직임을 인식하는 딥러닝의 높은 정확도를 확보하고, 학습 모델이 메모리가 작은 내장 칩에 적용될 수 있도록 하기 위해, 이 논문은 다채널 sEMG 증폭 블록을 기반으로 한 기능 모델을 구축하고 최적화하는 방법을 제시한다», — 연구진은 논문에서 이같이 밝혔습니다.
CNN은 표면 EMG 신호의 공간적 특성을 잘 포착하고, 이것이 손 제스처와 어떻게 연관되는지 이해합니다. 하지만 시간의 흐름에는 약합니다. 제스처는 시간이 지나며 일어나지만, CNN은 근육이 지속적으로 수축할 때의 시간 정보를 무시합니다. CNN은 일반적으로 이미지 인식에 사용됩니다.
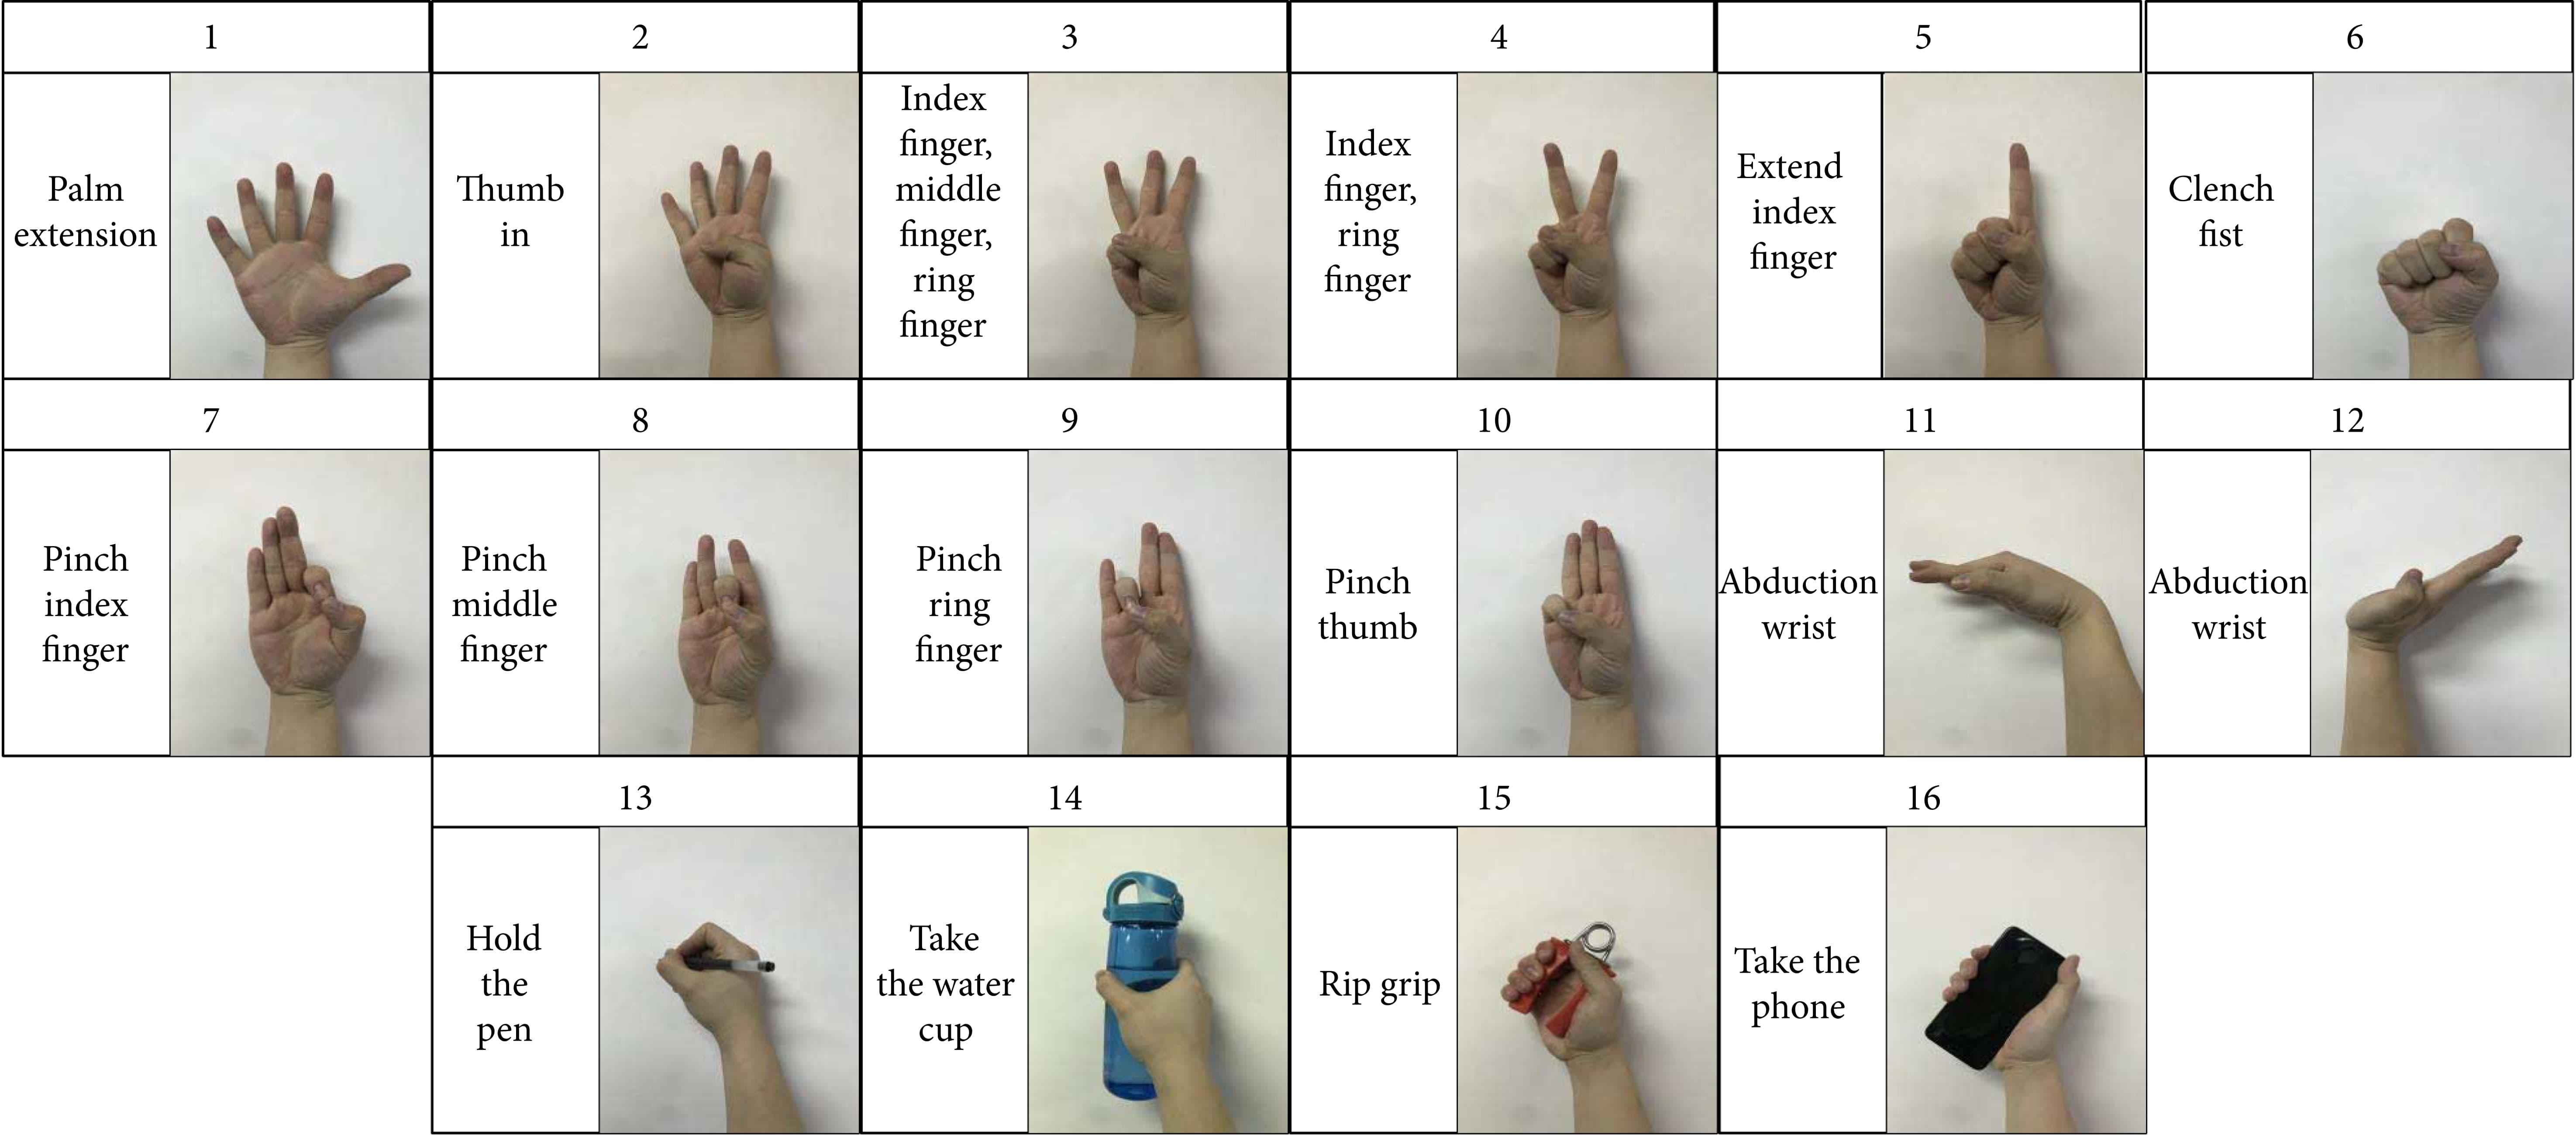
LSTM은 보통 필기 인식과 음성 인식에 쓰입니다. 이 신경망은 시간에 따른 데이터 시퀀스를 잘 처리하고, 분류하며, 예측합니다. 문제는 연구자들이 sEMG 신호의 제스처 분류 정확도를 높이는 데 성공했지만, 필요한 연산 모델의 크기가 심각한 과제라는 점입니다.
사용할 수 있는 마이크로프로세서에는 제약이 있습니다. 더 강력한 칩을 쓰면 비용이 너무 커집니다. 마지막으로, 이러한 딥러닝 모델은 실험실의 컴퓨터에서는 잘 작동하지만, 의수 기기에 들어가는 내장 하드웨어에 적용하기는 어렵습니다.
“결국 합성곱 신경망은 이미지 인식을 위해 고안된 것이지 의수 제어를 위한 것이 아닙니다. 시간 차원을 다룰 수 있는 기법과 사용자가 착용할 수 있는 물리적 기기를 함께 구현할 방법이 필요했습니다”
연구팀은 CNN의 공간 인식 능력과 LSTM의 시간 인식 능력을 결합한 하이브리드 모델을 만들었습니다. 결과적으로 높은 정확도와 강한 잡음 내성을 유지하면서도 딥러닝 모델의 크기를 줄였습니다.
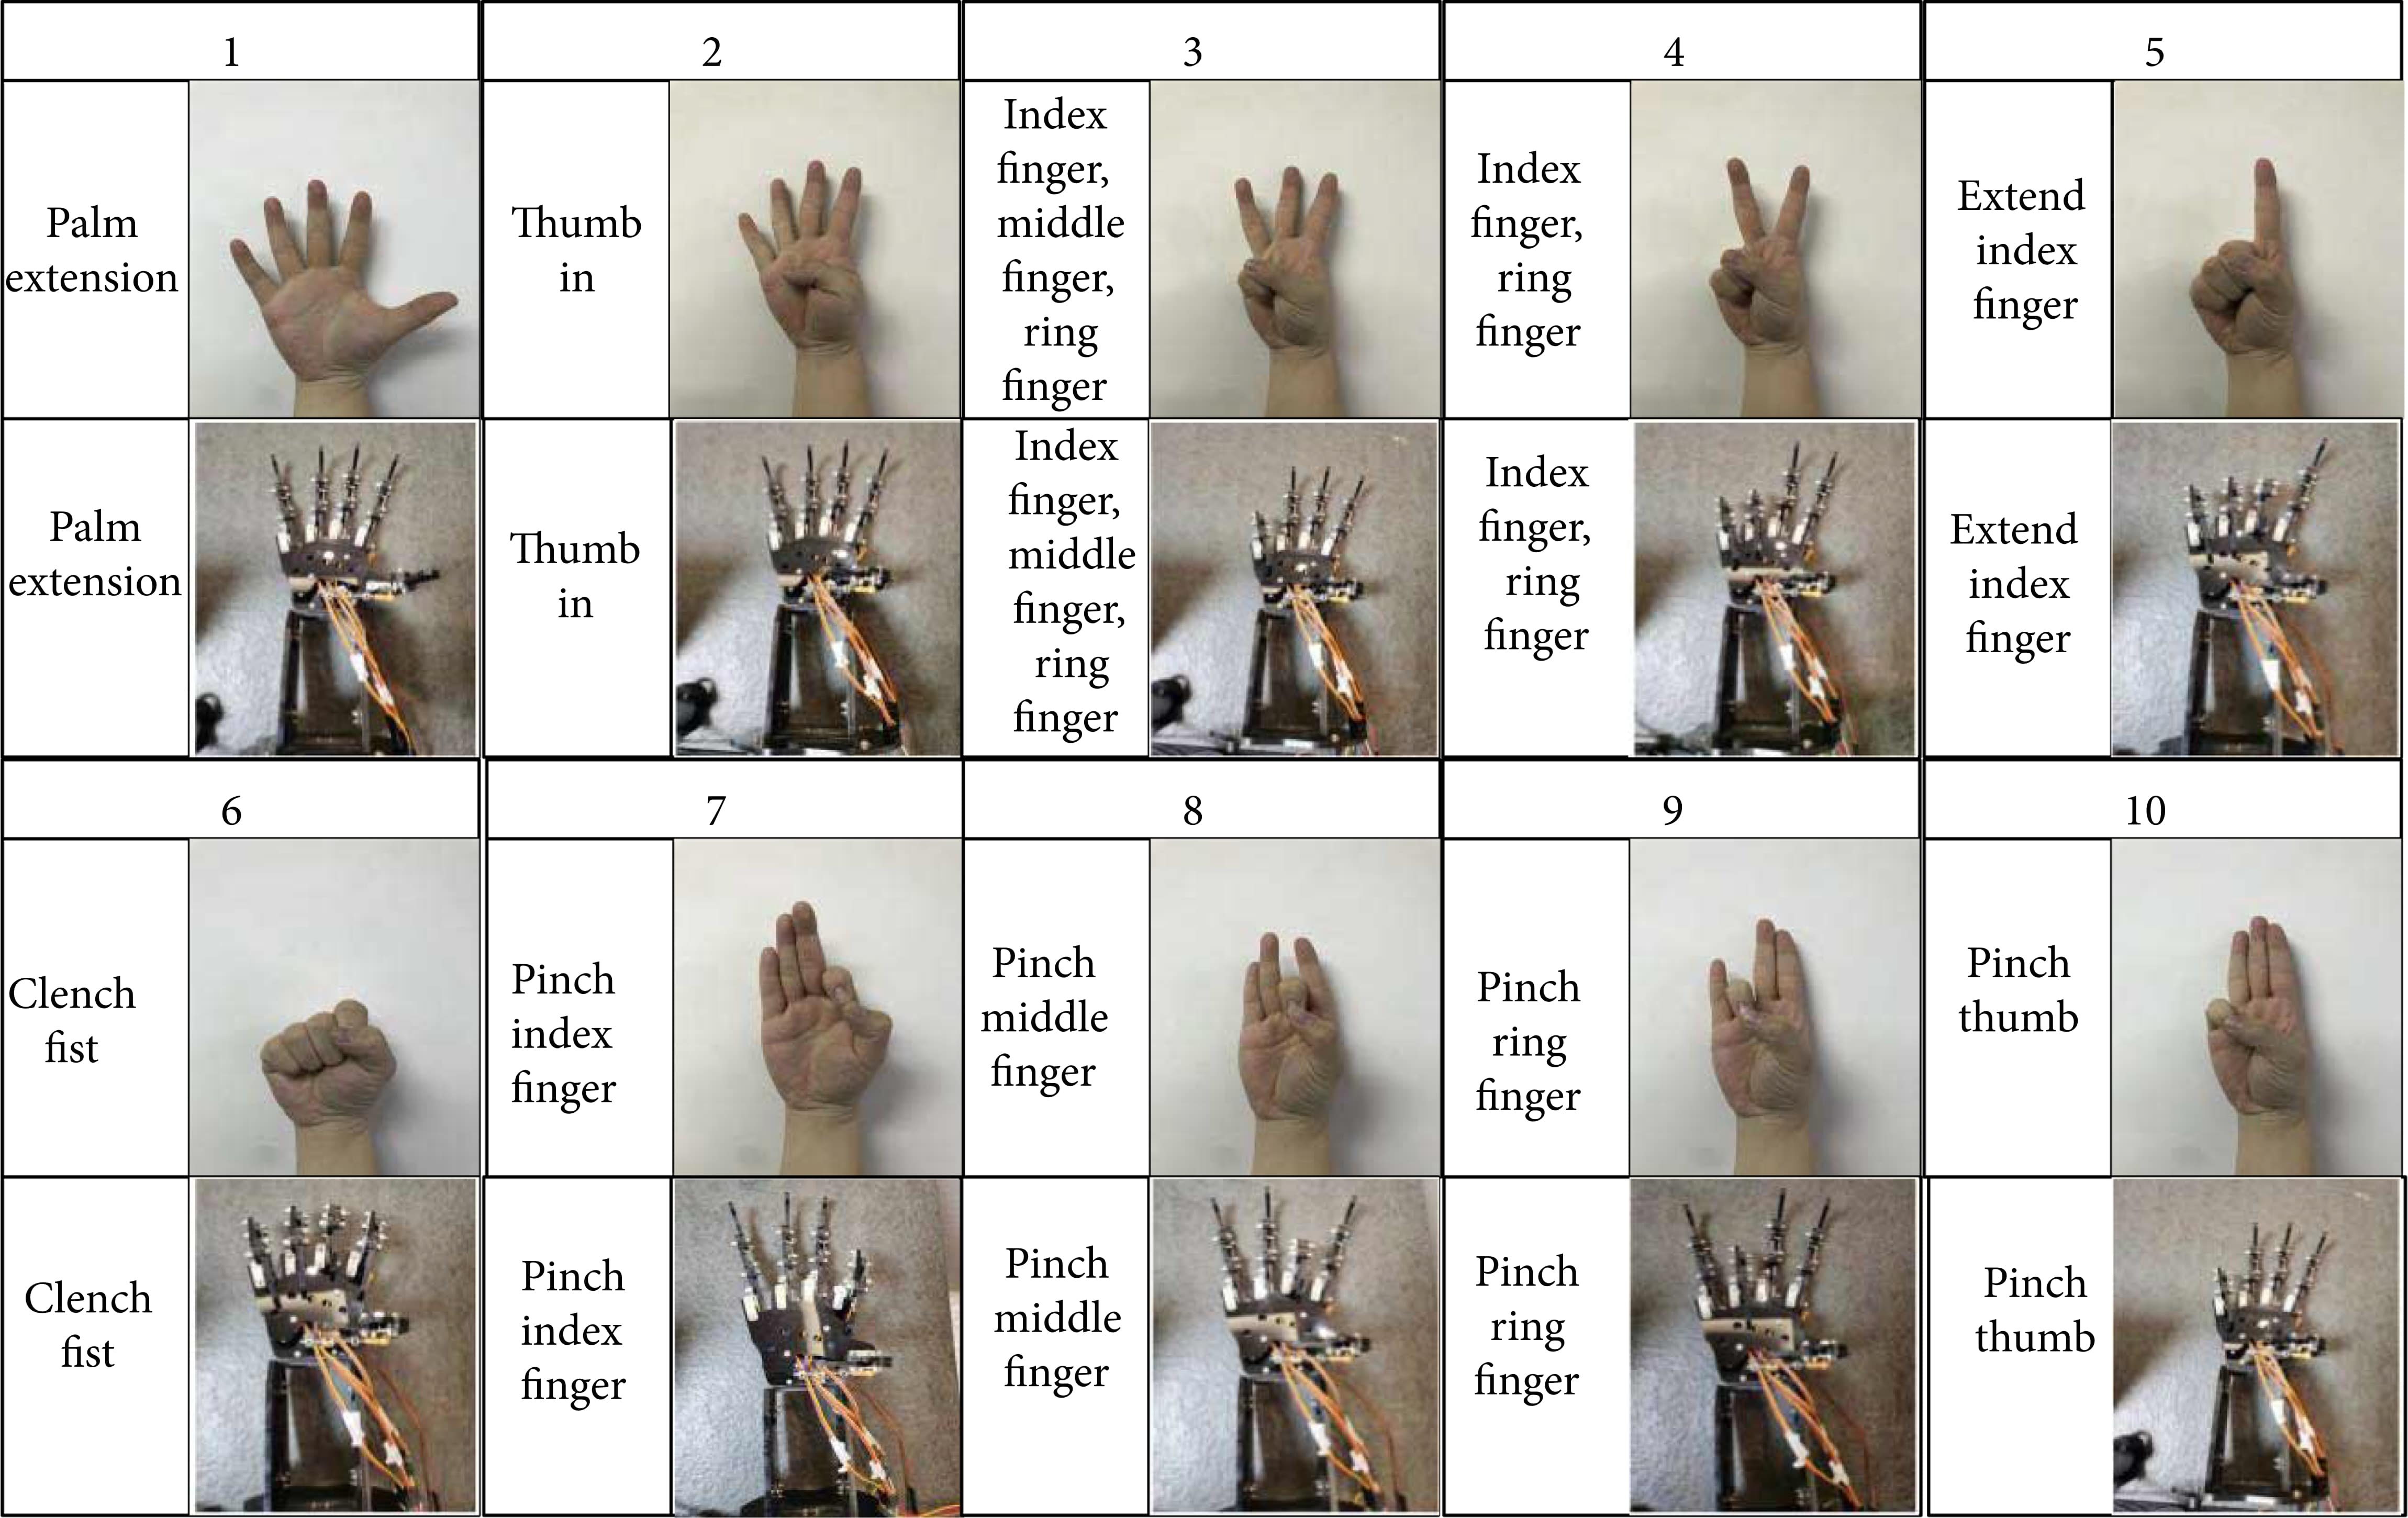
이 시스템은 사지 절단이 없는 10명의 피험자를 대상으로 16가지 서로 다른 손동작을 사용해 테스트했습니다. 인식 정확도는 80% 이상이었습니다. 휴대폰 잡기, 펜 잡기, 가리키기, 집기, 물컵 잡기 등 대부분의 제스처는 잘 인식했습니다. 다만 하이브리드 방식은 가운뎃손가락을 이용한 집기와 검지를 이용한 집기, 두 가지 집기 동작은 정확하게 인식하지 못했습니다.
연구팀에 따르면 전반적으로 결과는 기존 학습 방법을 능가했습니다. 향후 연구에서 연구진은 알고리즘을 최적화해 정확도를 더 높이는 동시에, 의수 하드웨어에서 사용할 수 있도록 학습 모델을 작게 유지하고자 합니다. 또한 집기 제스처 인식을 어렵게 만드는 원인을 찾고, 훨씬 더 많은 피험자를 대상으로 실험을 확대할 계획입니다.
궁극적으로 연구진은 사용자의 원래 팔다리만큼 유연하고 신뢰할 수 있는 의수를 개발하고자 합니다.


