
研究者らが義肢のための新たな学習モデルを開発
瀋陽工業大学と東京電気通信大学の研究者らは、義手が手の動きに反応できるようにする方法を探っている。
過去10年間、科学者らは表面筋電図(sEMG)信号を義肢の制御に利用する方法を模索してきた。筋電信号は、私たちの筋肉を収縮させる電気信号である。これは、筋肉に電極針を刺して記録することができる。表面筋電図は、筋肉の上の皮膚に配置した電極で記録される。
過去10年間、研究者らは、四肢切断者の義肢を制御するために表面筋電信号を使う可能性を研究し始めた。特に義手に必要なジェスチャーや動きの複雑さに注目し、現在可能なものよりも滑らかで、反応が良く、直感的な機器の動作を目指している。
表面筋電図は、義肢がより速く反応し、より自然に動くようにするために実際に利用できる。しかし、電極のずれなどの中断は、機器がこれらの信号を認識することを難しくする可能性がある。この問題を克服する一つの方法は、表面筋電信号を訓練することである。訓練は、四肢切断者にとって長く、時に困難なプロセスになりうる。
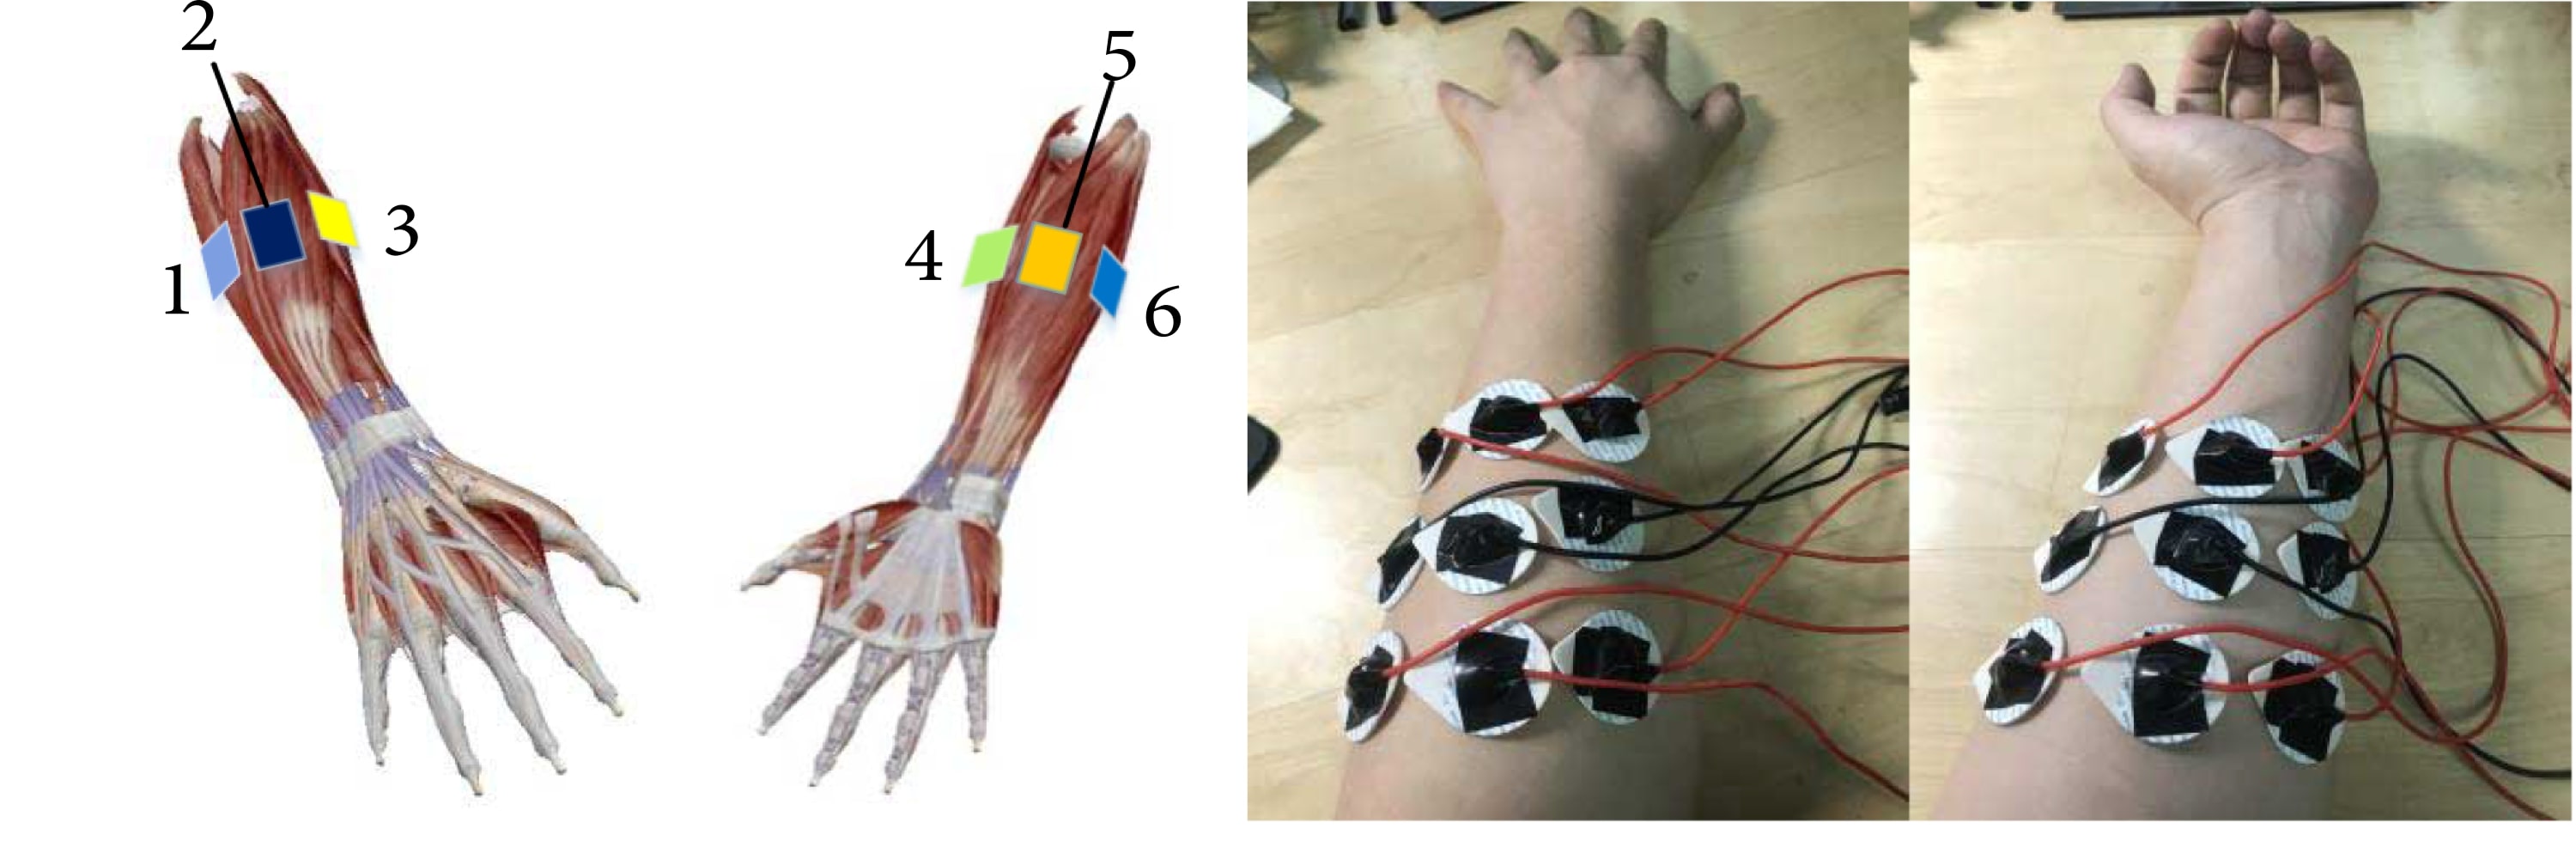
そのため、多くの研究者が機械学習に目を向けてきた。機械学習により、義肢はジェスチャーを示す筋肉の動きと電極の動きを区別することを学習できる。
研究の著者らは、Cyborg and Bionic Systems誌に掲載された論文で、畳み込みニューラルネットワーク(CNN)と長短期記憶人工ニューラルネットワーク(LSTM)を組み合わせた独自の機械学習手法を開発した。両者の相補的な利点から、この2つの手法を選んだという。
「表面筋電図に基づくジェスチャー認識の深層学習は、人間とコンピュータの相互作用においてますます重要な役割を果たしている。複数状態の筋運動認識において深層学習の高い精度を確保し、学習モデルを小容量メモリの組み込みチップに適用できるようにするため、本論文では多チャネルsEMG増幅ブロックに基づく機能モデルの構築と最適化の方法を提示する」と研究には記されている。
CNNは、表面筋電信号の空間的な広がりをよく捉え、それが手のジェスチャーとどのように関係するかを理解する。しかし、時間の扱いには苦労する。ジェスチャーは時間とともに起こるが、CNNは連続的な筋収縮における時間情報を無視してしまう。通常、CNNは画像認識に用いられる。
LSTMは通常、手書き文字認識や音声認識に用いられる。このニューラルネットワークは、時間の経過とともに並んだデータ列を処理し、分類し、予測するのに優れている。ここでの問題は、研究者らがsEMG信号のジェスチャー分類をより良くできたものの、必要な計算モデルの大きさが重大な課題であることだ。
使用するマイクロプロセッサには制約がある。より強力なものを使うのはあまりに高価になる。そして最後に、このような深層学習モデルは実験室のコンピュータでは機能するが、義肢装置に見られる組み込みハードウェアでの適用は難しい。
「結局のところ、畳み込みニューラルネットワークは画像認識のために考案されたものであり、義肢の制御のためではない。時間の次元を扱える技術とCNNを組み合わせる必要があり、さらにユーザーが身につけられる物理的な装置を実現する必要があった。」
研究チームは、CNNの空間認識とLSTMの時間認識を組み合わせたハイブリッドモデルを開発した。最終的に、高い精度と高い耐干渉性を保ちながら、深層学習モデルのサイズを小さくすることに成功した。
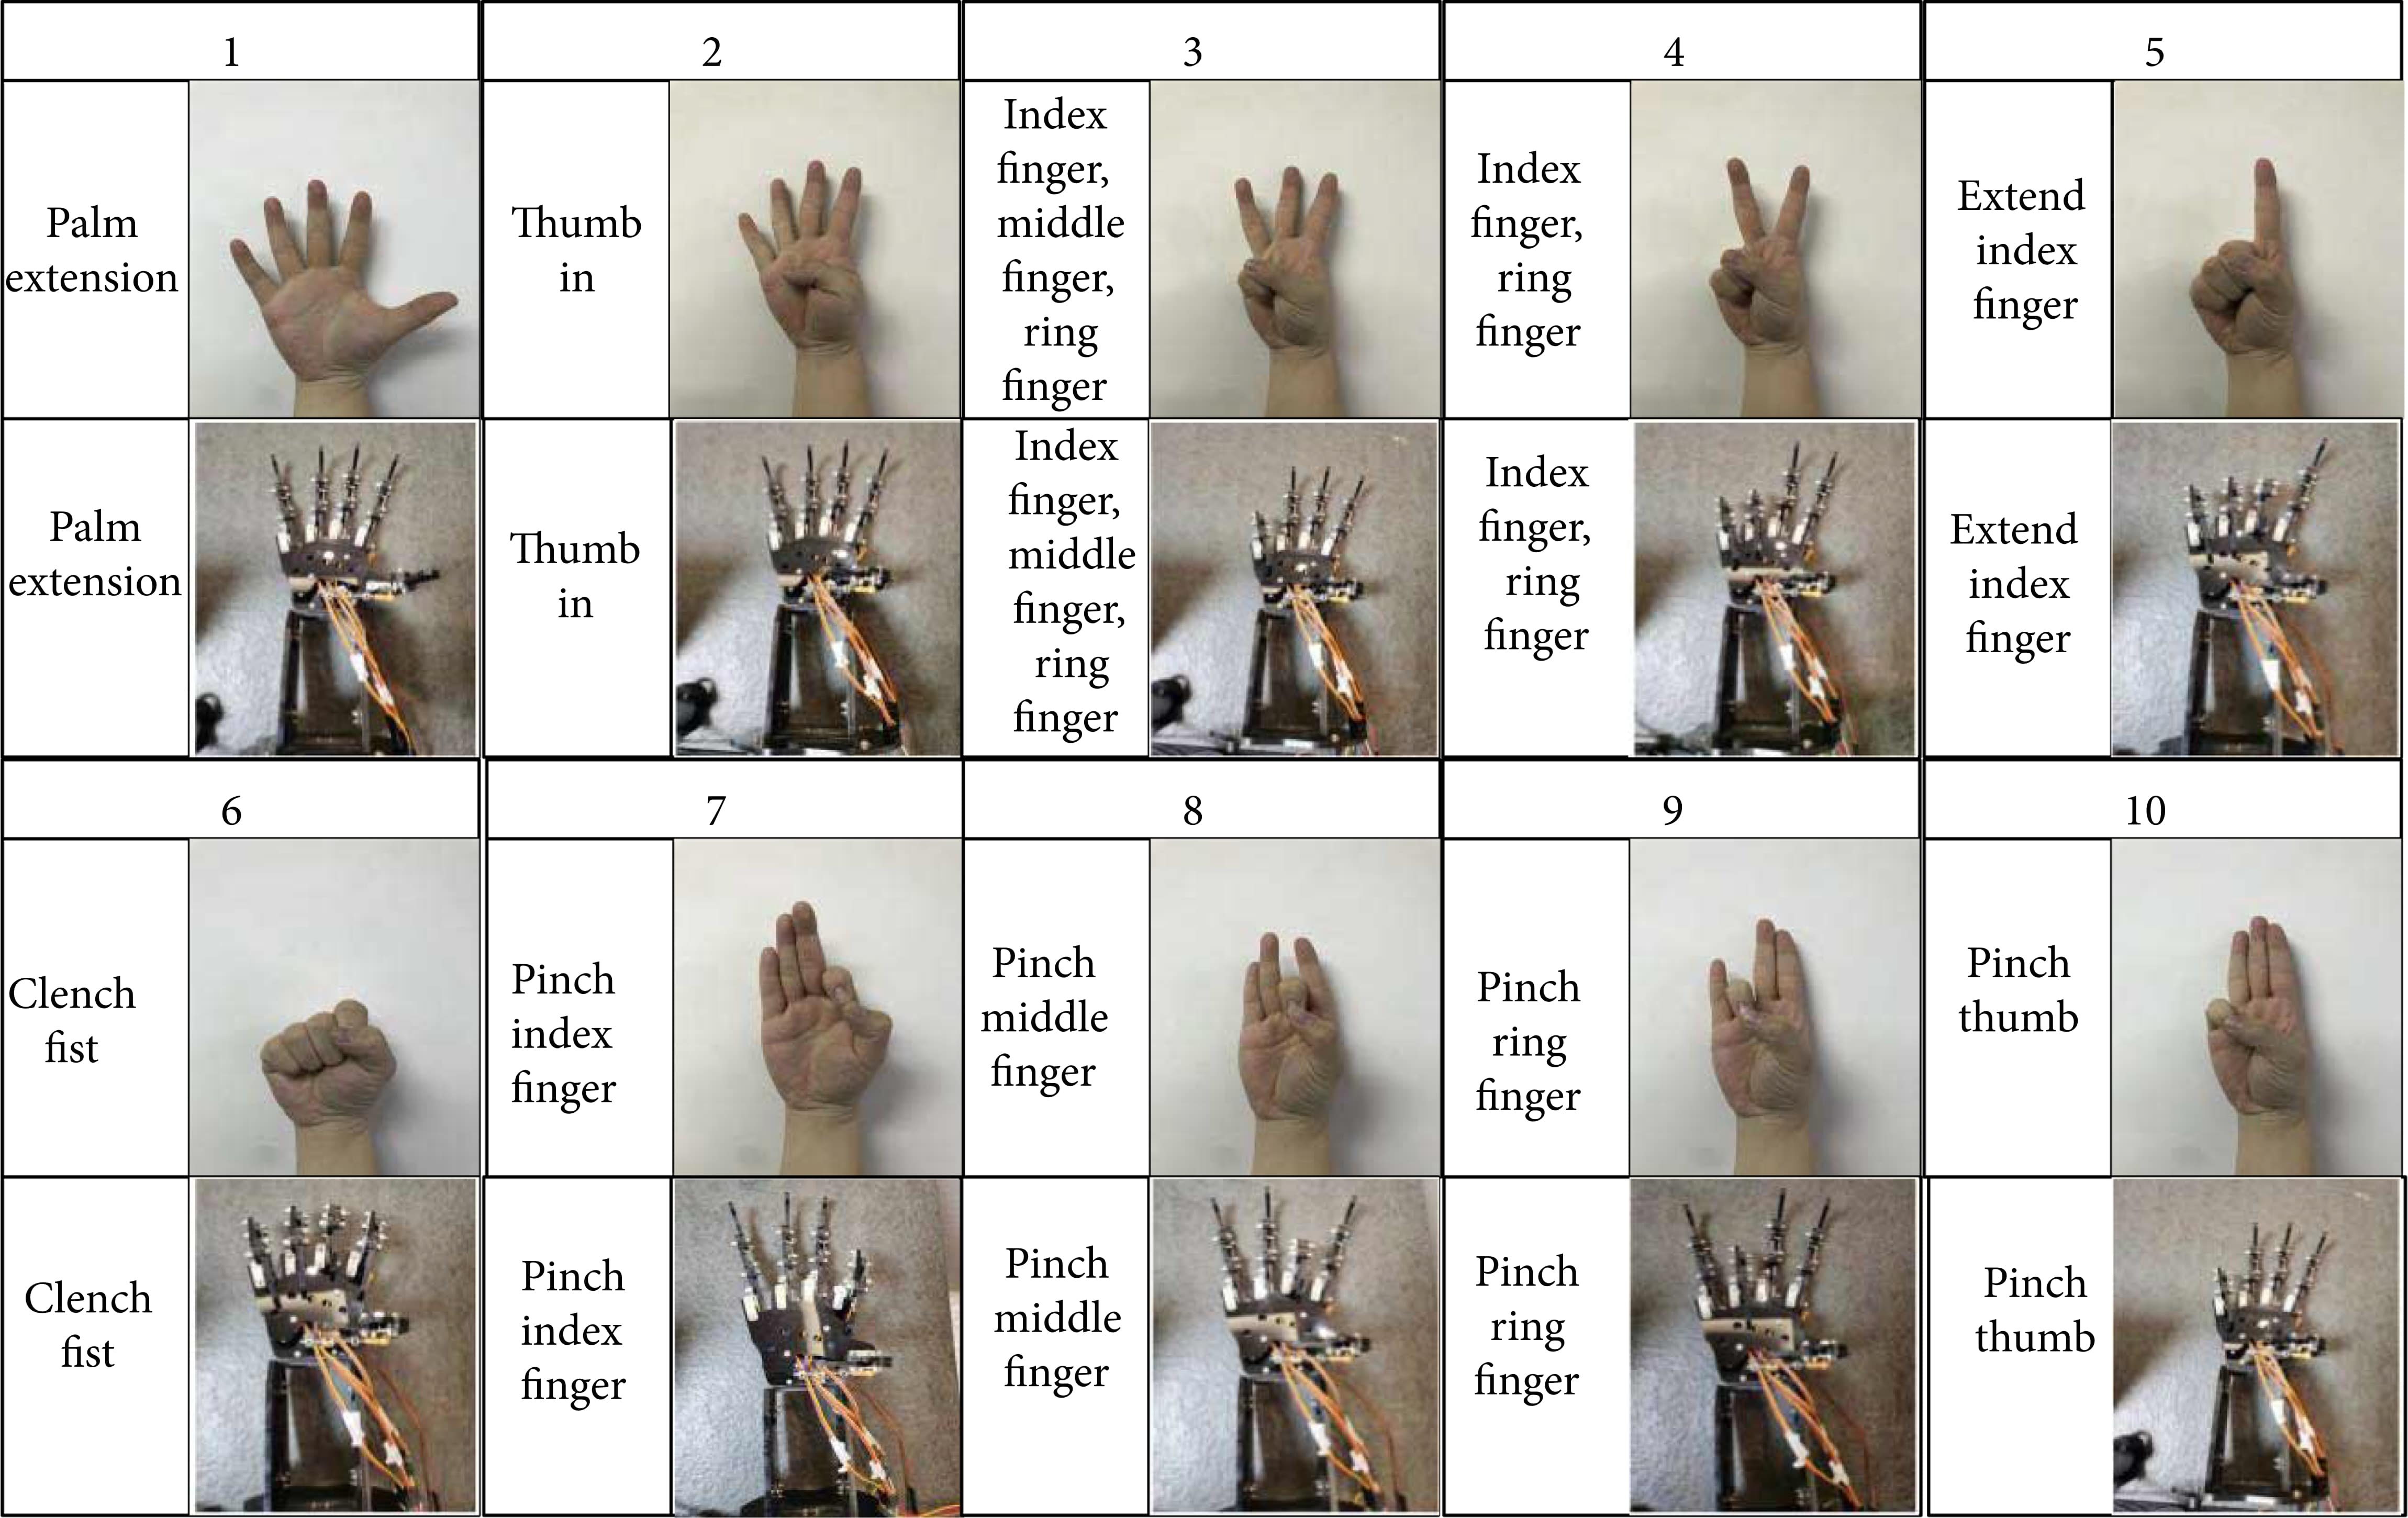
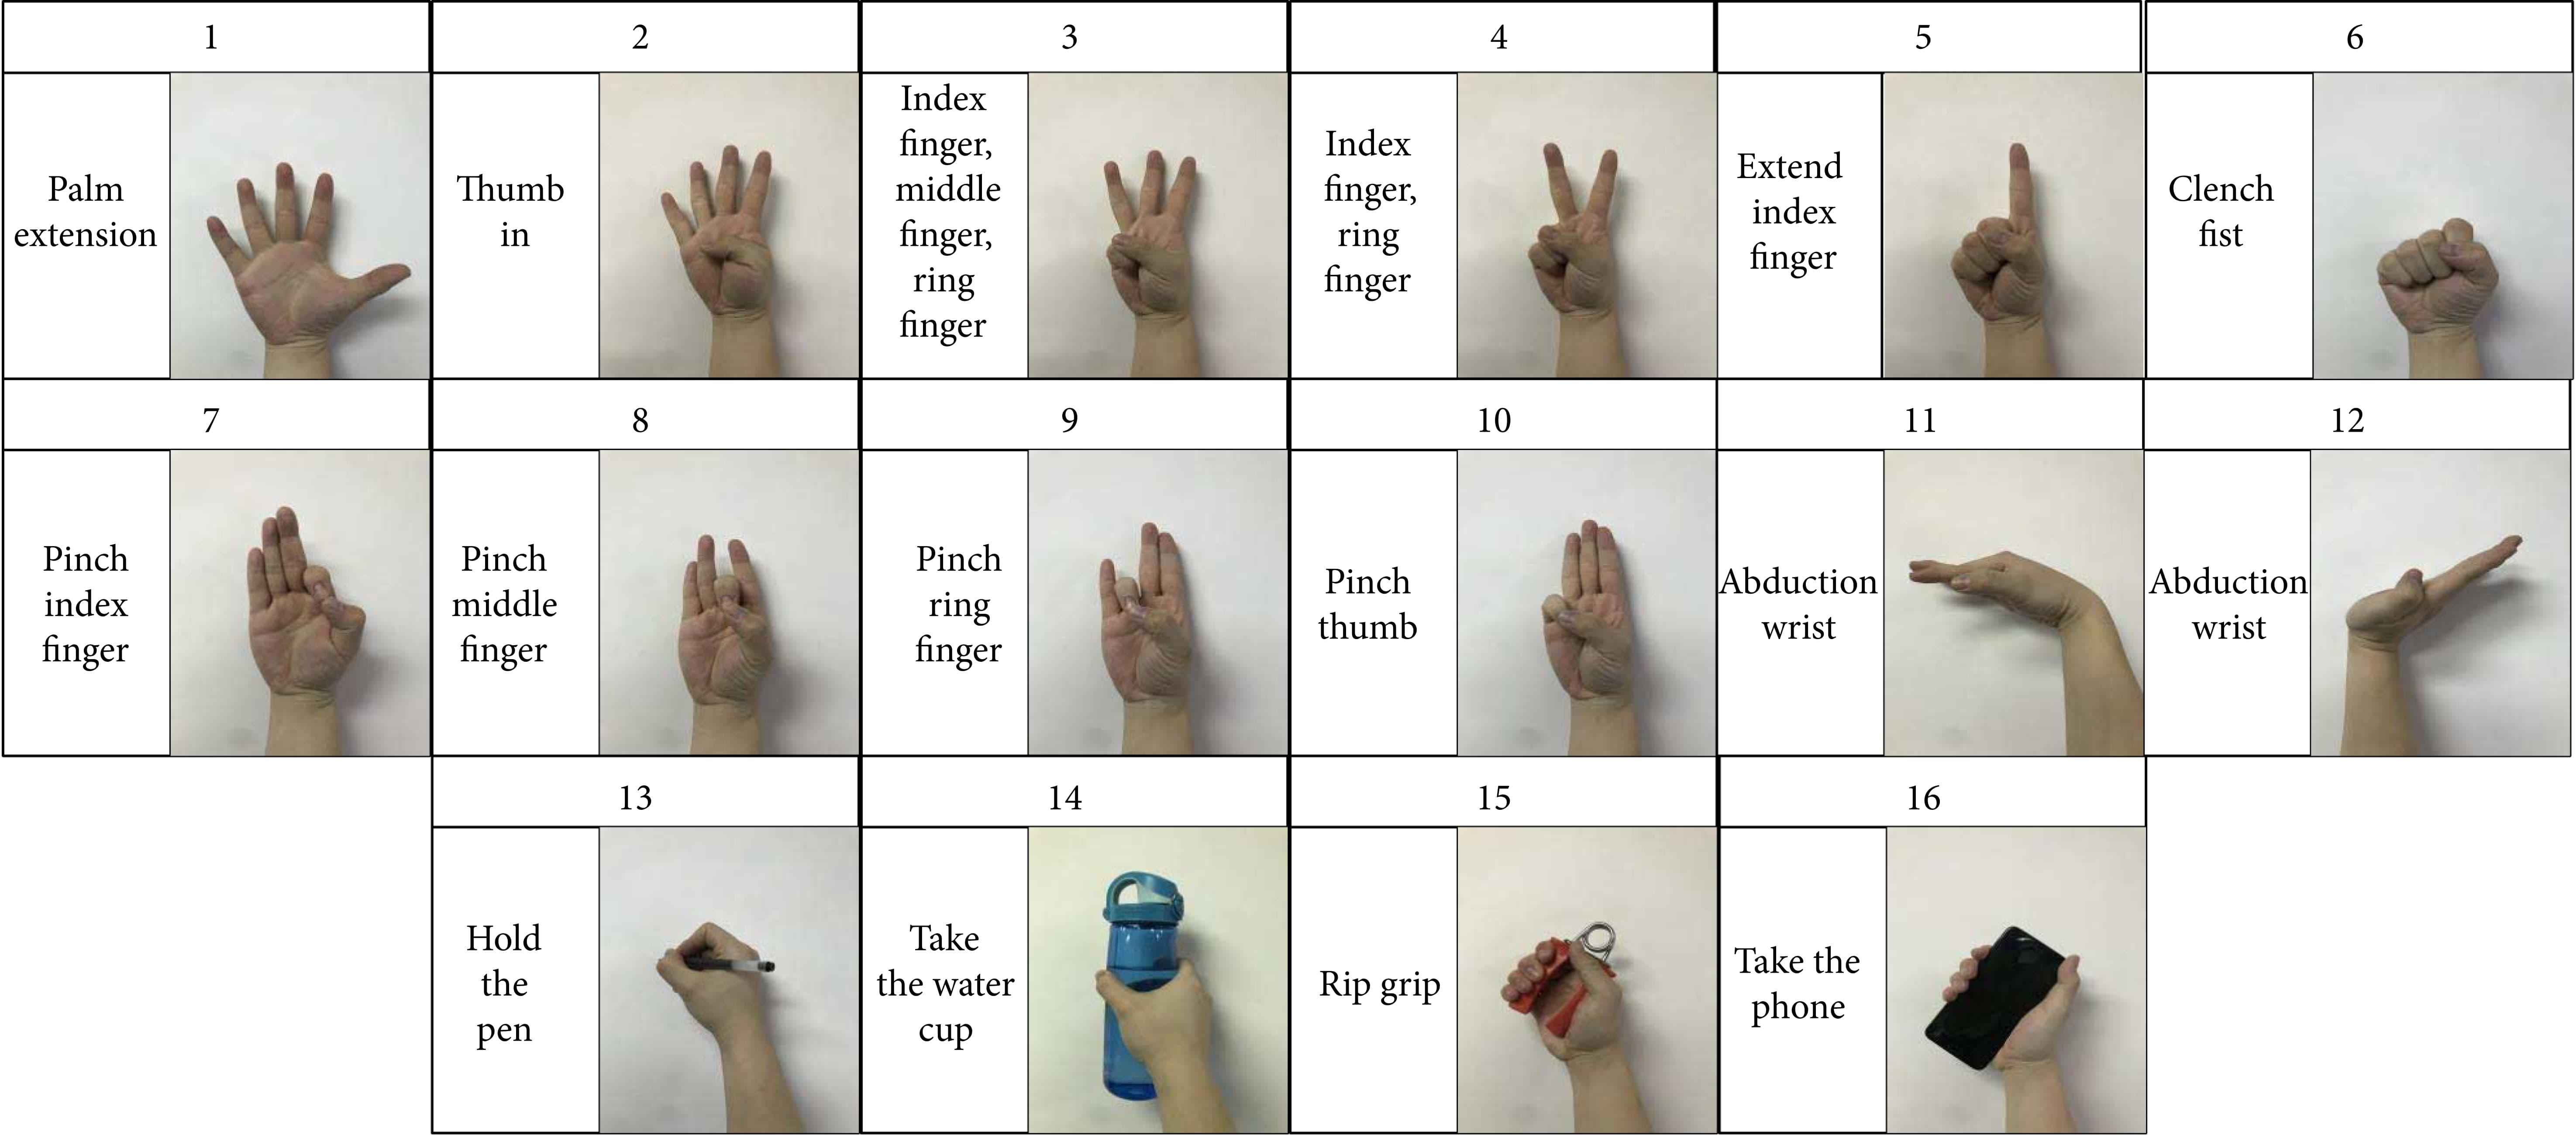
このシステムは、四肢切断のない10名の被験者で、16種類の異なる手のジェスチャーを用いてテストされた。認識精度は80%を超えた。携帯電話、ペン、指差し、つまむ動作、水の入ったカップを握る動作など、ほとんどのジェスチャーにはよく対応した。しかし、ハイブリッド手法では、中指を使ったつまみと人差し指を使ったつまみの2種類のつまみジェスチャーを正確に認識できなかった。
チームによると、全体として結果は従来の学習手法を上回った。今後は、アルゴリズムを最適化してさらに精度を高めつつ、義肢の機器で使えるように学習モデルを小さく保つことを目指す。また、つまみジェスチャーの認識が困難な原因を明らかにし、より多くの被験者で実験を拡大したいとしている。
最終的に、研究者らは、利用者の元の四肢と同じくらい柔軟で信頼性の高い義手を開発したいと考えている。


