
باحثون يطورون نموذجاً تدريبياً جديداً للأطراف الاصطناعية
يحاول باحثون من جامعة شენيانغ للتكنولوجيا وجامعة الاتصالات الكهربائية في طوكيو معرفة كيفية جعل الأطراف الاصطناعية للأيدي تستجيب لحركات اليد.
خلال العقد الأخير، حاول العلماء معرفة كيفية استخدام إشارات تخطيط كهربية العضلات السطحي (EMG) للتحكم في الأطراف الاصطناعية. إشارات EMG هي إشارات كهربائية تجعل عضلاتنا تنقبض. يمكن تسجيلها بإدخال إبر أقطاب كهربائية في العضلة. أما EMG السطحي فيُسجَّل بواسطة أقطاب كهربائية توضع على الجلد فوق العضلات.
خلال العقد الماضي، بدأ الباحثون دراسة الاستخدام المحتمل لإشارات EMG السطحي للتحكم في الأطراف الاصطناعية لدى الأشخاص مبتوري الأطراف، لا سيما فيما يتعلق بتعقيد الحركات والإيماءات اللازمة للأيدي الاصطناعية، بهدف جعل الأجهزة أكثر سلاسة واستجابة وبديهية في عملها مما هو ممكن حالياً.
يمكن بالفعل استخدام EMG السطحي لجعل الأطراف الاصطناعية تستجيب بشكل أسرع وتتحرك بطريقة أكثر طبيعية. غير أن الاضطرابات، مثل إزاحة الأقطاب الكهربائية، قد تصعّب على الجهاز التعرف على هذه الإشارات. ومن طرق التغلب على ذلك تدريب إشارات EMG السطحي. وقد تكون عملية التدريب طويلة وصعبة أحياناً بالنسبة لمبتوري الأطراف.
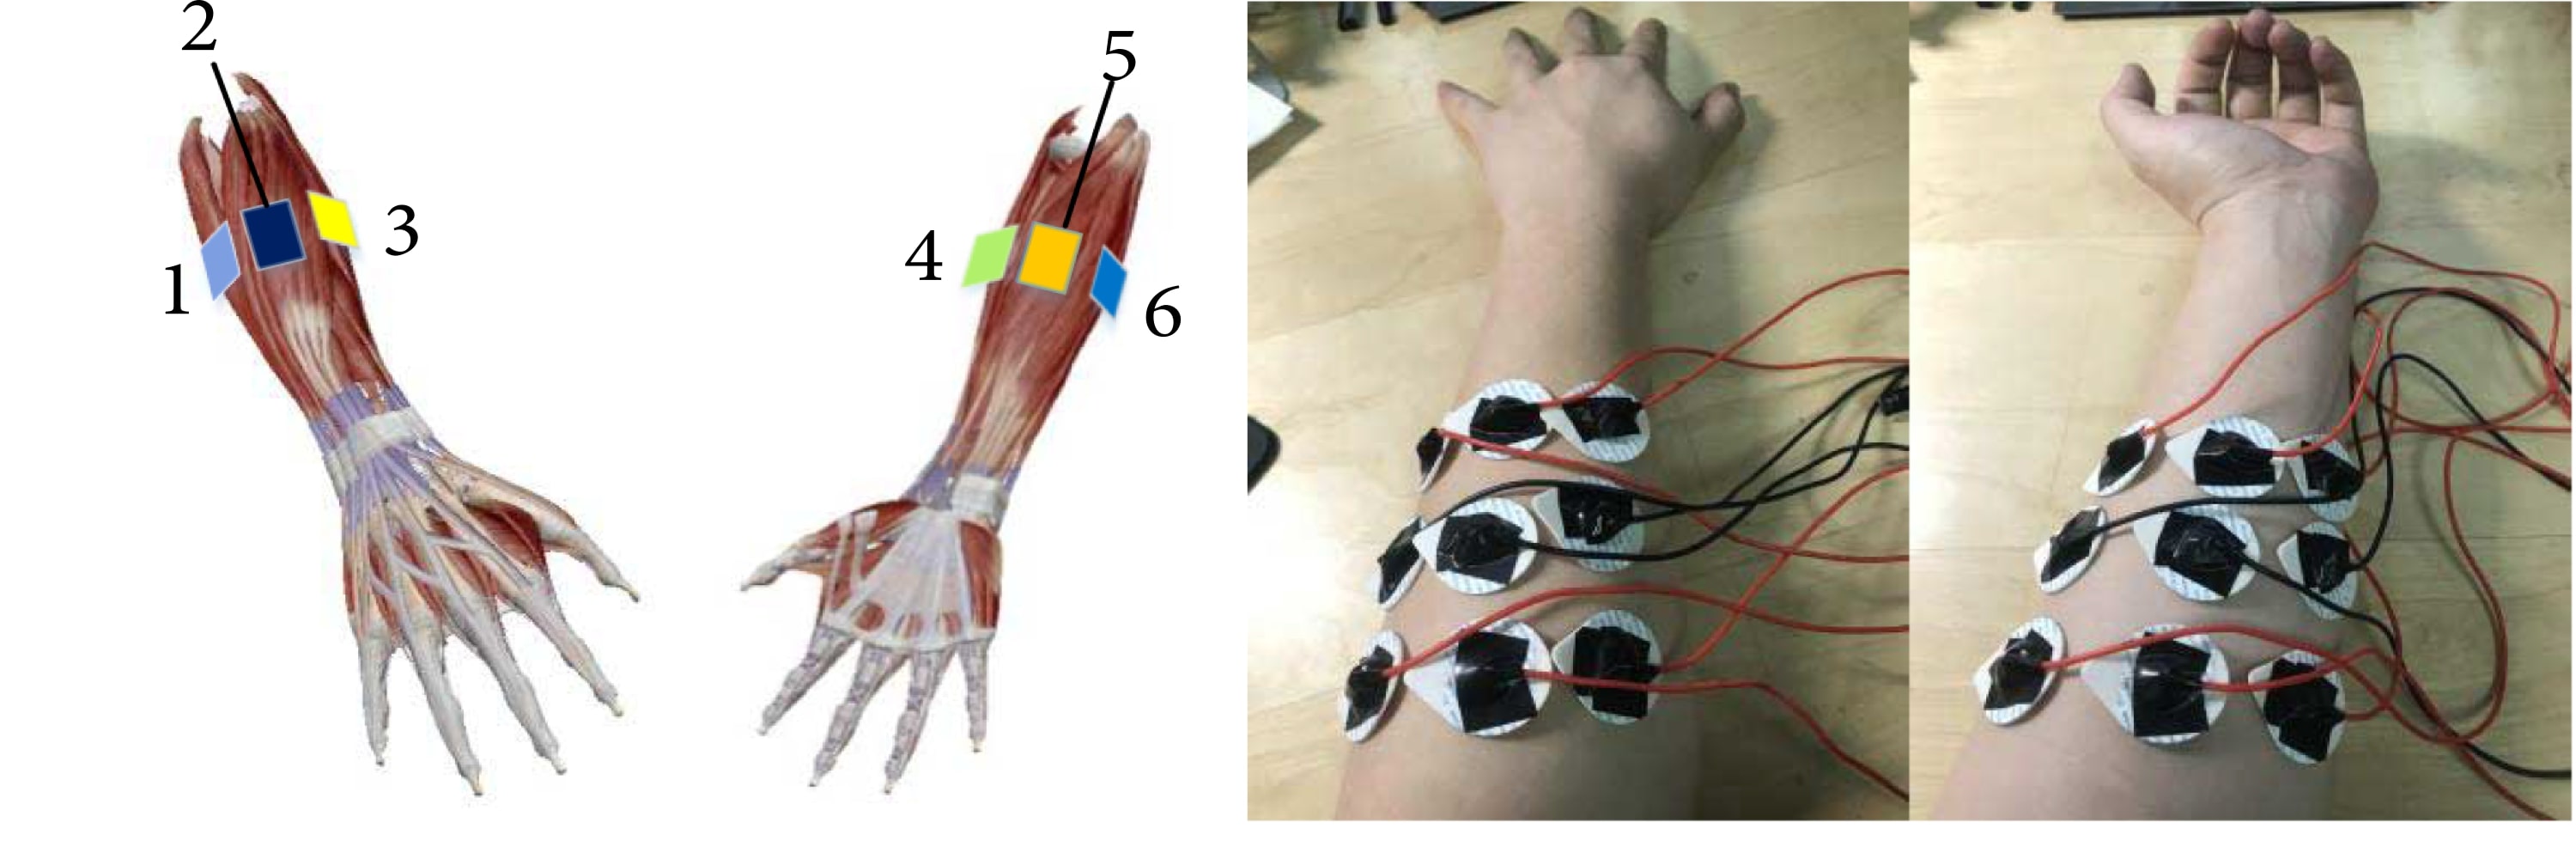
لهذا السبب لجأ كثير من الباحثين إلى تعلم الآلة. فباستخدام تعلم الآلة، يمكن للطرف الاصطناعي أن يتعلم التمييز بين حركات العضلات التي تدل على الإيماءات، وحركات الأقطاب الكهربائية.
ابتكر مؤلفو الدراسة، المنشورة في مجلة Cyborg and Bionic Systems، منهجاً فريداً في تعلم الآلة يجمع بين الشبكة العصبية الالتفافية (CNN) والشبكة العصبية الاصطناعية ذات الذاكرة طويلة المدى قصيرة الأمد (LSTM). وقد وقع اختيارهم على هاتين التقنيتين بسبب مزاياهما المتكاملة.
«يلعب التعلم العميق للتعرف على الإيماءات القائم على تخطيط كهربية العضلات السطحي دوراً متزايد الأهمية في التفاعل بين الإنسان والحاسوب. ولضمان دقة عالية للتعلم العميق في التعرف على حركات العضلات متعددة الحالات، وضمان إمكانية تطبيق نموذج التعلم على شريحة مدمجة ذات ذاكرة محدودة، تقدم هذه الورقة منهجاً لبناء نموذج وظيفي وتحسينه بالاعتماد على وحدة تضخيم متعددة القنوات لإشارات sEMG»، وفقاً للدراسة.
تلتقط CNN جيداً الأبعاد المكانية لإشارات EMG السطحي، وتفهم كيفية ارتباطها بإيماءات اليد. لكنها تواجه صعوبة مع الزمن. فالإيماءات تحدث عبر الزمن، لكن CNN تتجاهل المعلومات الزمنية في الانقباضات العضلية المستمرة. وعادةً ما تُستخدم CNN في التعرف على الصور.
تُستخدم LSTM عادةً في التعرف على الخط اليدوي والكلام. تعالج هذه الشبكة العصبية تسلسلات البيانات عبر الزمن بكفاءة، وتصنفها وتقدم تنبؤات بناءً عليها. والمشكلة هنا أنه رغم أن الباحثين حققوا تصنيفاً أفضل لإيماءات إشارات sEMG، فإن حجم النموذج الحسابي المطلوب يمثل تحدياً خطيراً.
المعالج الدقيق الذي يجب استخدامه محدود القدرة. واستخدام ما هو أقوى منه سيكون باهظ التكلفة. وأخيراً، رغم أن نماذج التعلم العميق هذه تعمل جيداً على الحواسيب في المختبر، فإنه يصعب تطبيقها عبر الأجهزة المدمجة الموجودة في جهاز الطرف الاصطناعي.
«في النهاية، صُممت الشبكات العصبية الالتفافية للتعرف على الصور، لا للتحكم في الأطراف الاصطناعية. كان علينا أن نربط CNN بتقنية قادرة على التعامل مع بُعد الزمن، وأن نوفر في الوقت نفسه جهازاً مادياً يمكن للمستخدم ارتداؤه»
طورت المجموعة البحثية نموذجاً هجيناً يجمع بين الإدراك المكاني لـ CNN والإدراك الزمني لـ LSTM. وفي النهاية، قلّصوا حجم نموذج التعلم العميق مع الحفاظ على دقة عالية ومقاومة عالية للتشويش.
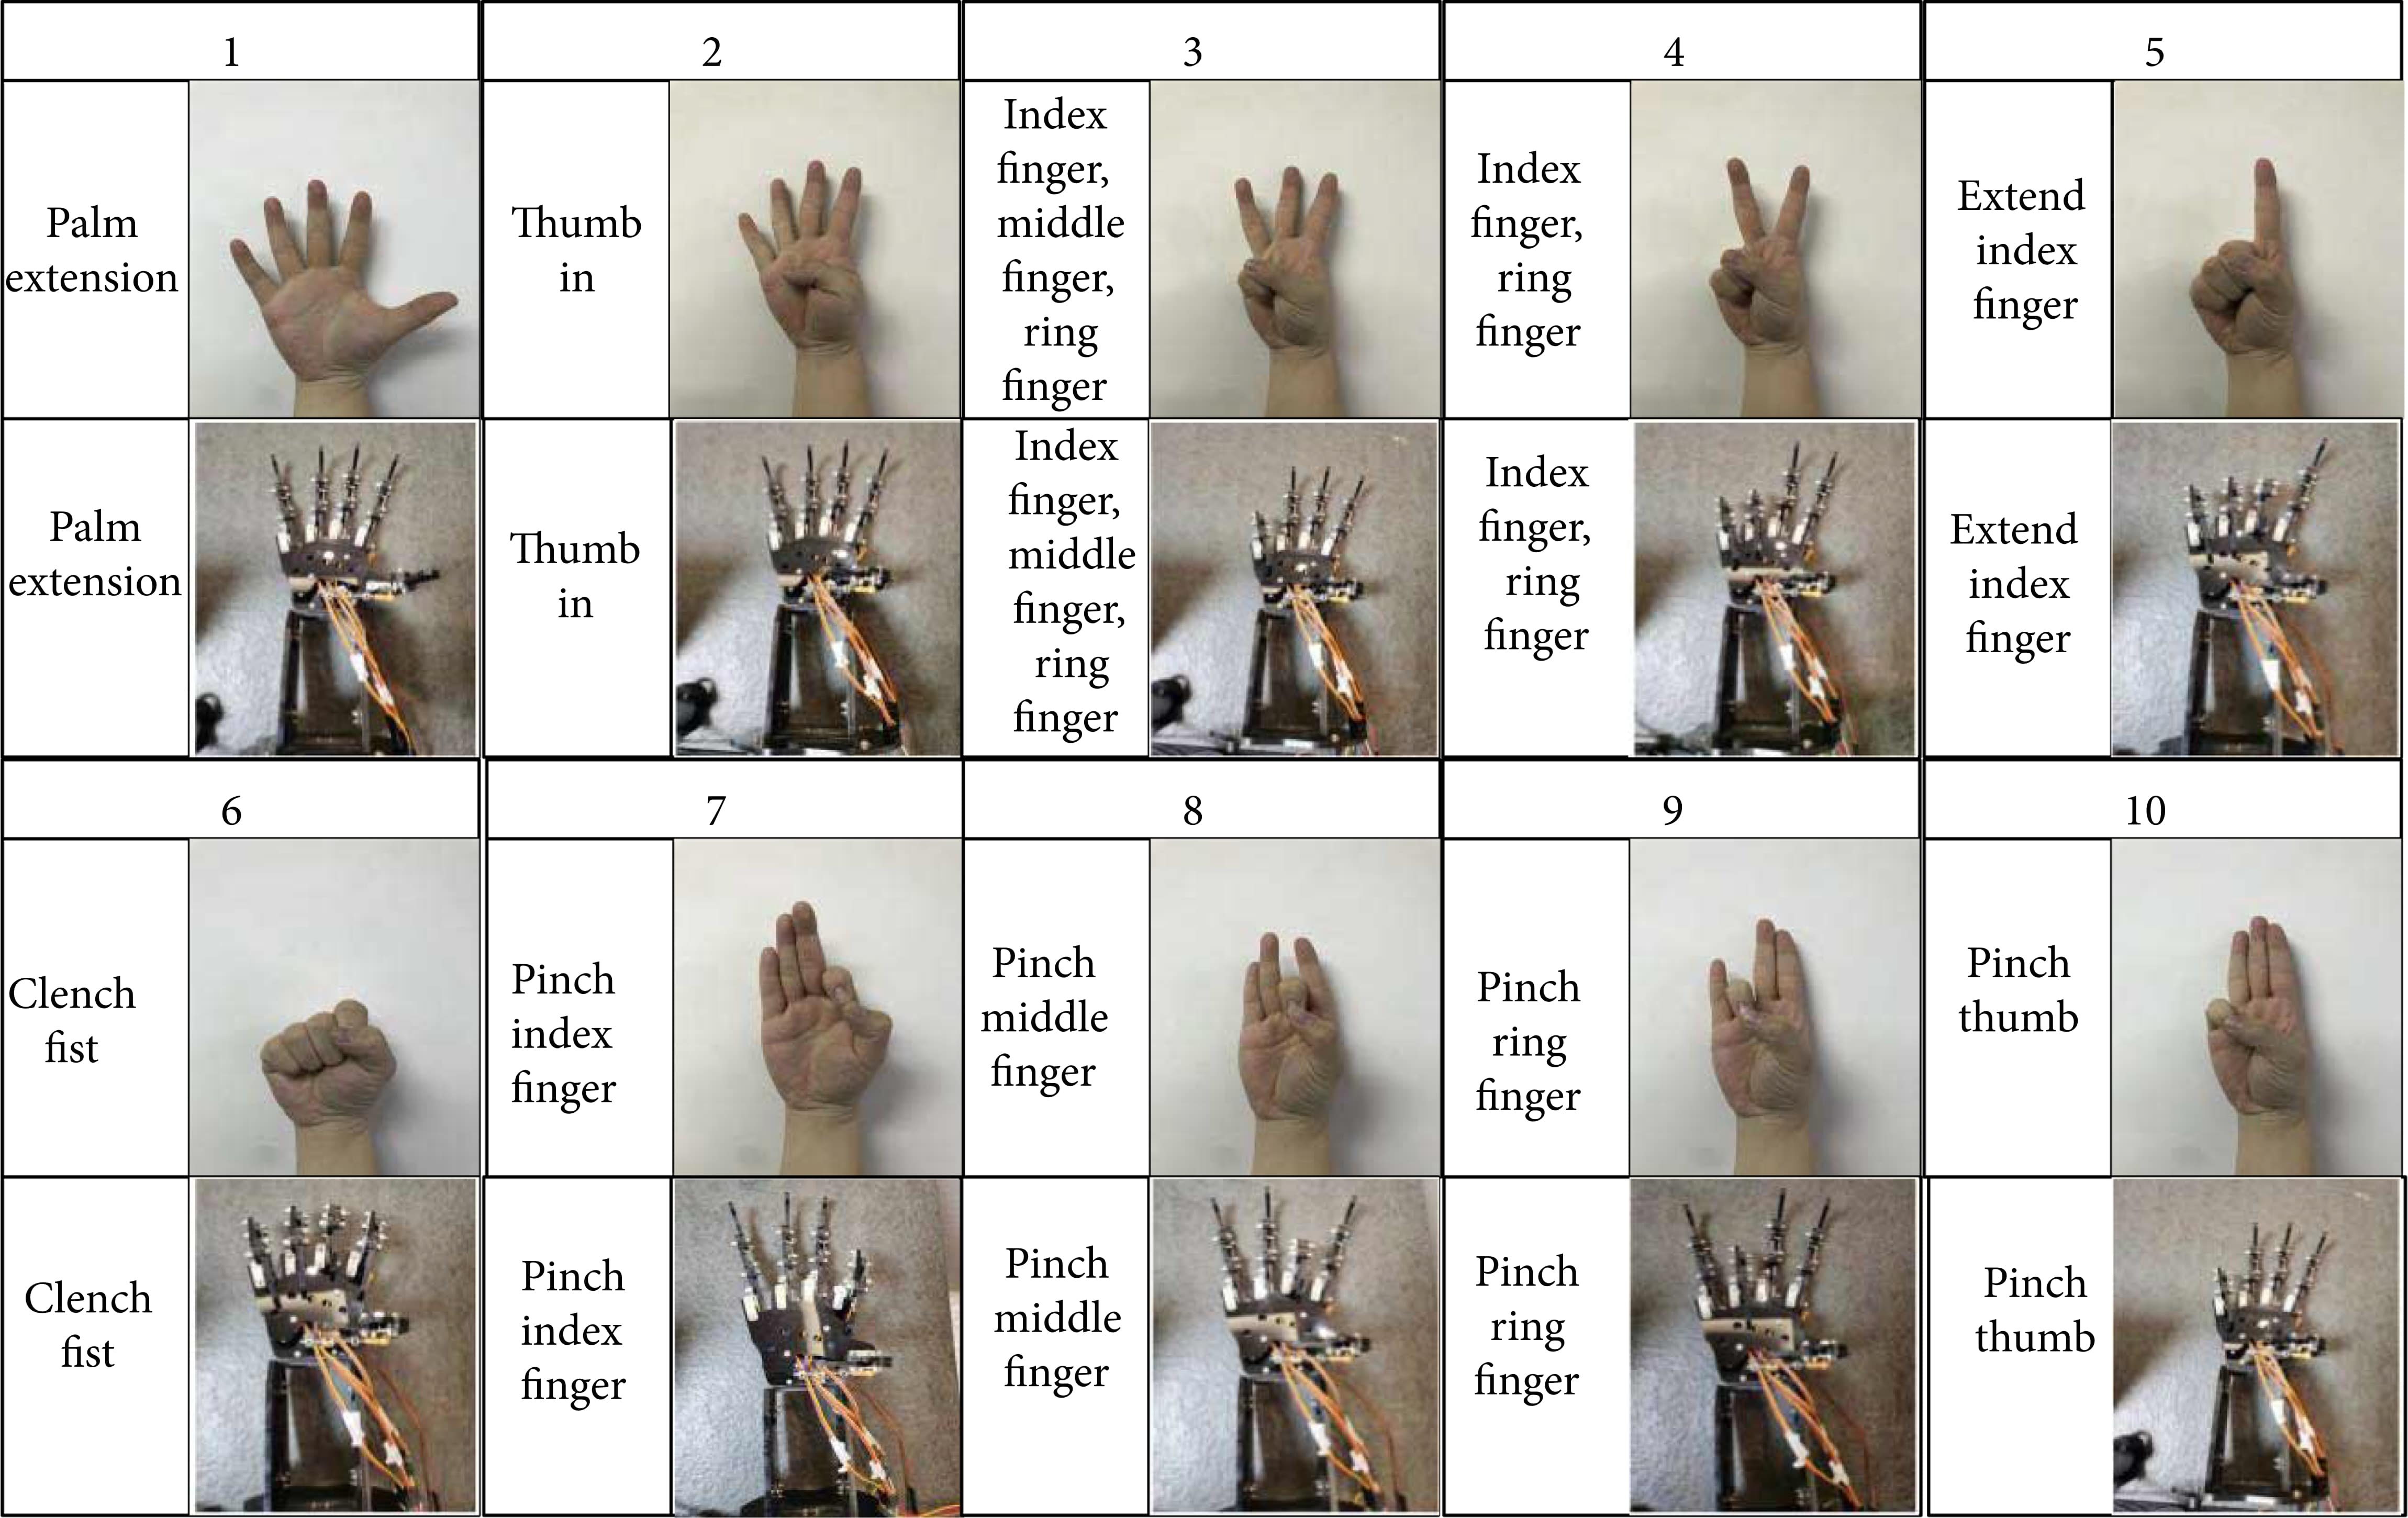
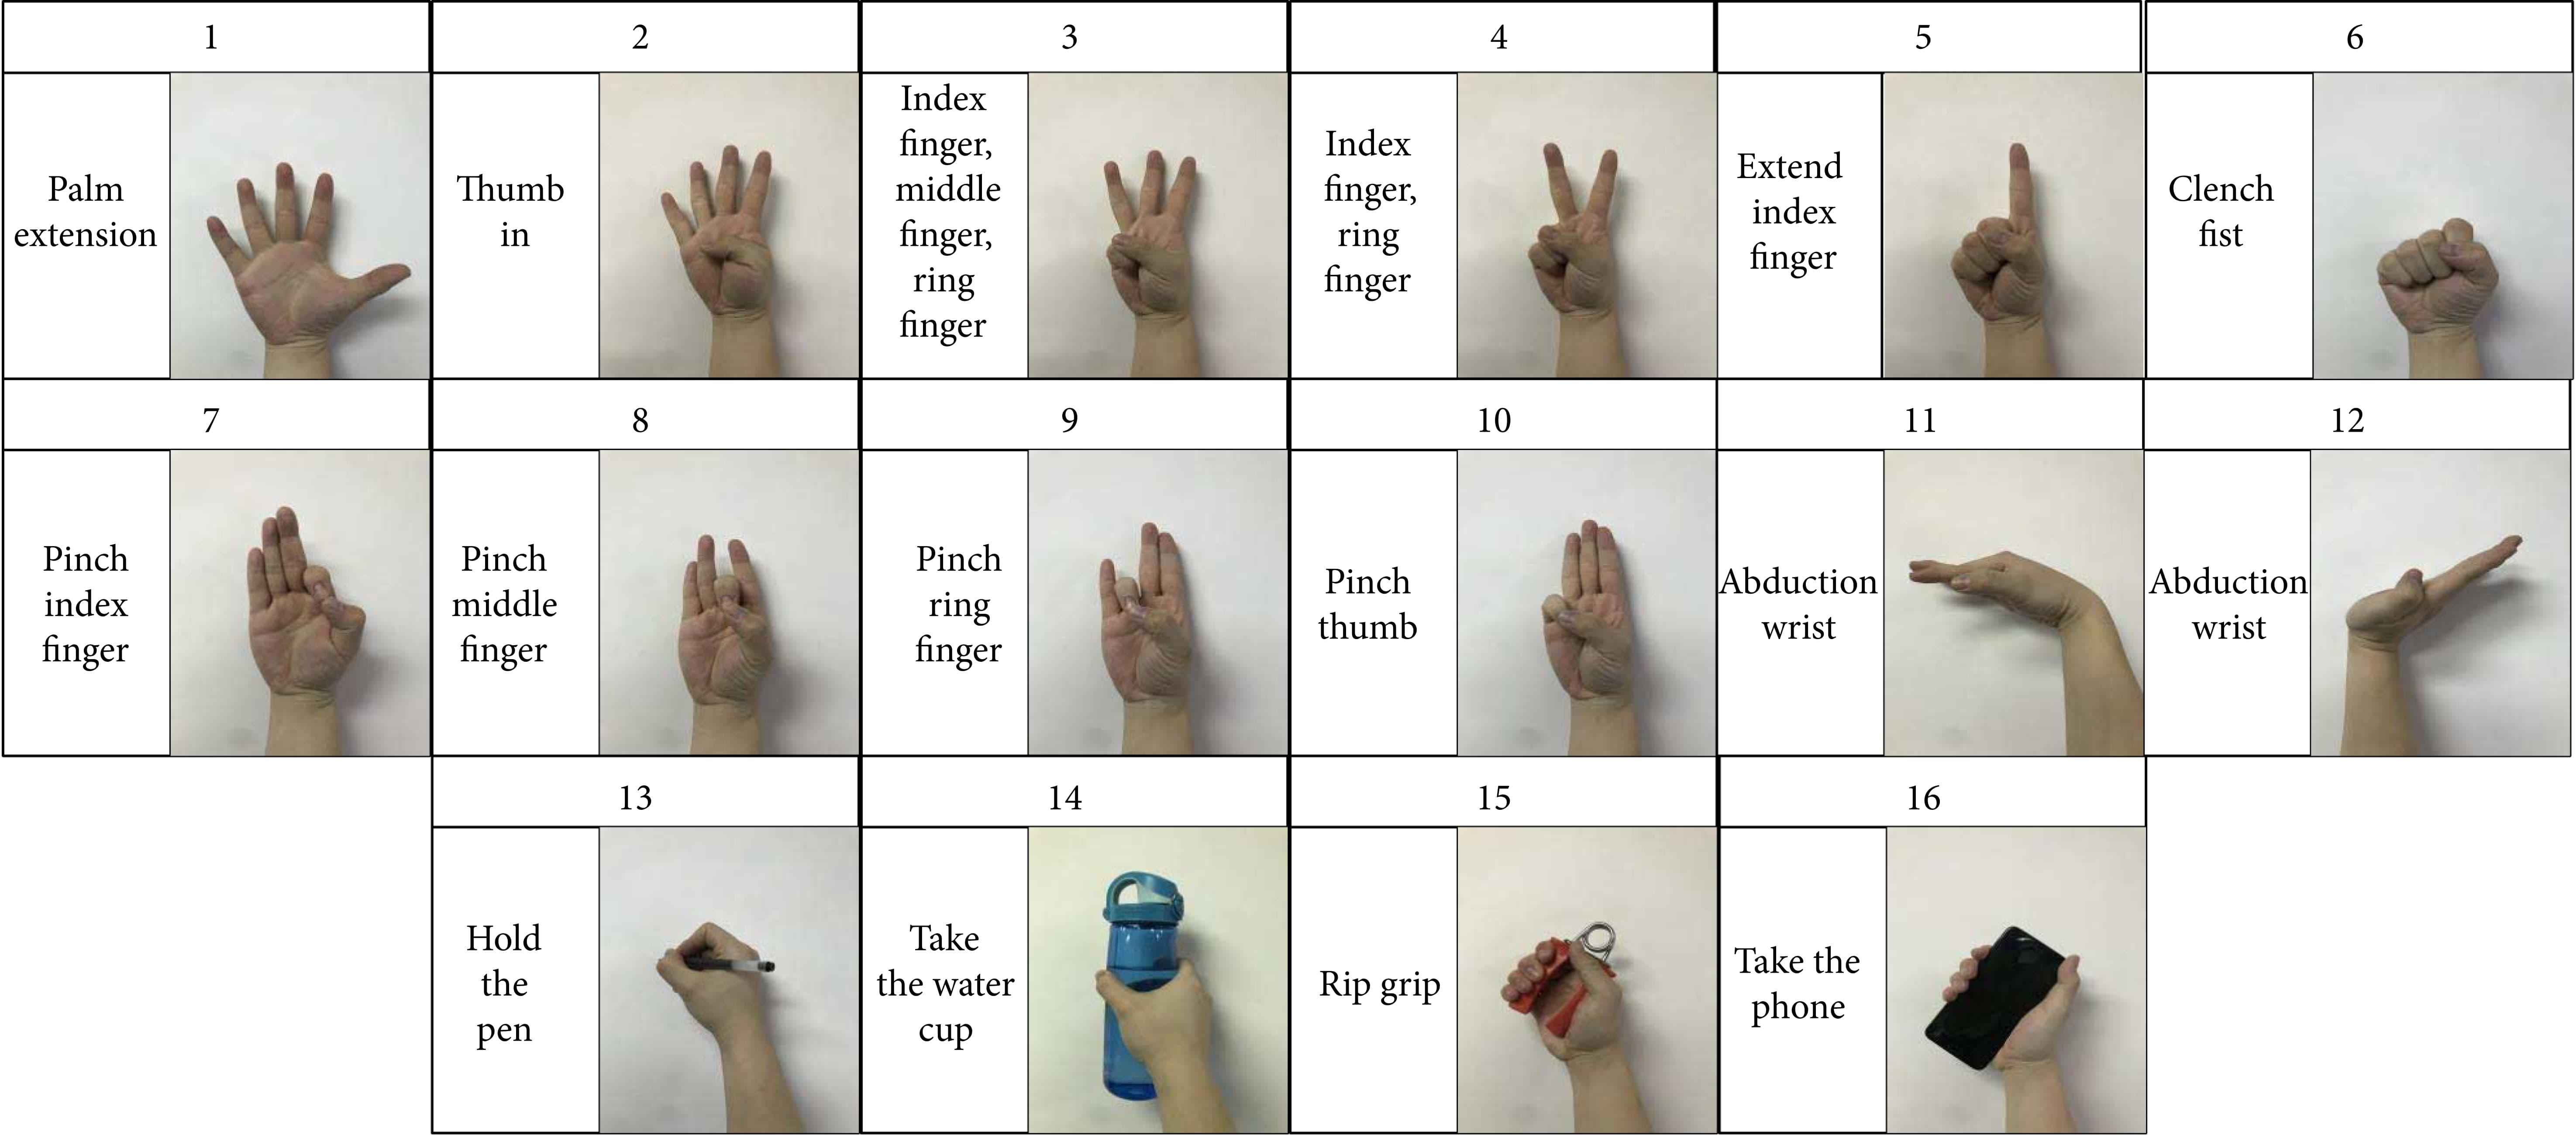
اختُبر النظام على عشرة أشخاص غير مبتوري الأطراف، من خلال سلسلة من 16 إيماءة يد مختلفة. وحقق دقة تعرف تجاوزت 80%. وأدى النظام أداءً جيداً مع معظم الإيماءات، مثل الإمساك بالهاتف والقلم والإشارة والقرص والإمساك بكوب الماء. غير أن النهج الهجين لم يتمكن من التعرف بدقة على إيماءتي القرص: القرص باستخدام الإصبع الوسطى، والقرص باستخدام السبابة.
وبشكل عام، وفقاً للفريق، تفوقت النتائج على أساليب التدريب التقليدية. وفي الجهود المستقبلية، يرغب الباحثون في تحسين الخوارزمية وزيادة دقتها أكثر، مع الحفاظ على نموذج تدريب صغير بحيث يمكن استخدامه في أجهزة الأطراف الاصطناعية. كما يرغبون في معرفة ما يسبب صعوبات في التعرف على إيماءات القرص، وتوسيع تجاربهم لتشمل عدداً أكبر بكثير من المشاركين.
في نهاية المطاف، يرغب الباحثون في تطوير يد اصطناعية مرنة وموثوقة بقدر اليد الأصلية للمستخدم.


