
Дослідники створюють нову модель навчання для протезів кінцівок
Дослідники зі Шеньянського технологічного університету та Токійського університету електрокомунікацій намагаються з'ясувати, як змусити протези рук реагувати на рухи рук.
Протягом останнього десятиліття вчені намагалися з'ясувати, як використовувати сигнали поверхневої електроміографії (ЕМГ) для керування протезами кінцівок. Сигнали ЕМГ — це електричні сигнали, які змушують наші м'язи скорочуватися. Їх можна зареєструвати,ввівши голки електродів у м'яз. Поверхневі ЕМГ реєструються за допомогою електродів, розміщених на шкірі над м'язами.
За останнє десятиліття дослідники почали вивчати потенційне використання сигналів поверхневої ЕМГ для керування протезами для людей з ампутованими кінцівками, особливо щодо складності рухів і жестів, необхідних для протезів рук, щоб забезпечити плавнішу, чутливішу й інтуїтивнішу роботу пристроїв, ніж це можливо нині.
Поверхневі ЕМГ справді можна використовувати, щоб протези кінцівок реагували швидше і рухалися природніше. Проте переривання, такі як зміщення електродів, можуть ускладнити розпізнавання цих сигналів пристроєм. Один зі способів це подолати — навчати сигнали поверхневої ЕМГ. Навчання може бути тривалим і часом важким процесом для людей з ампутованими кінцівками.
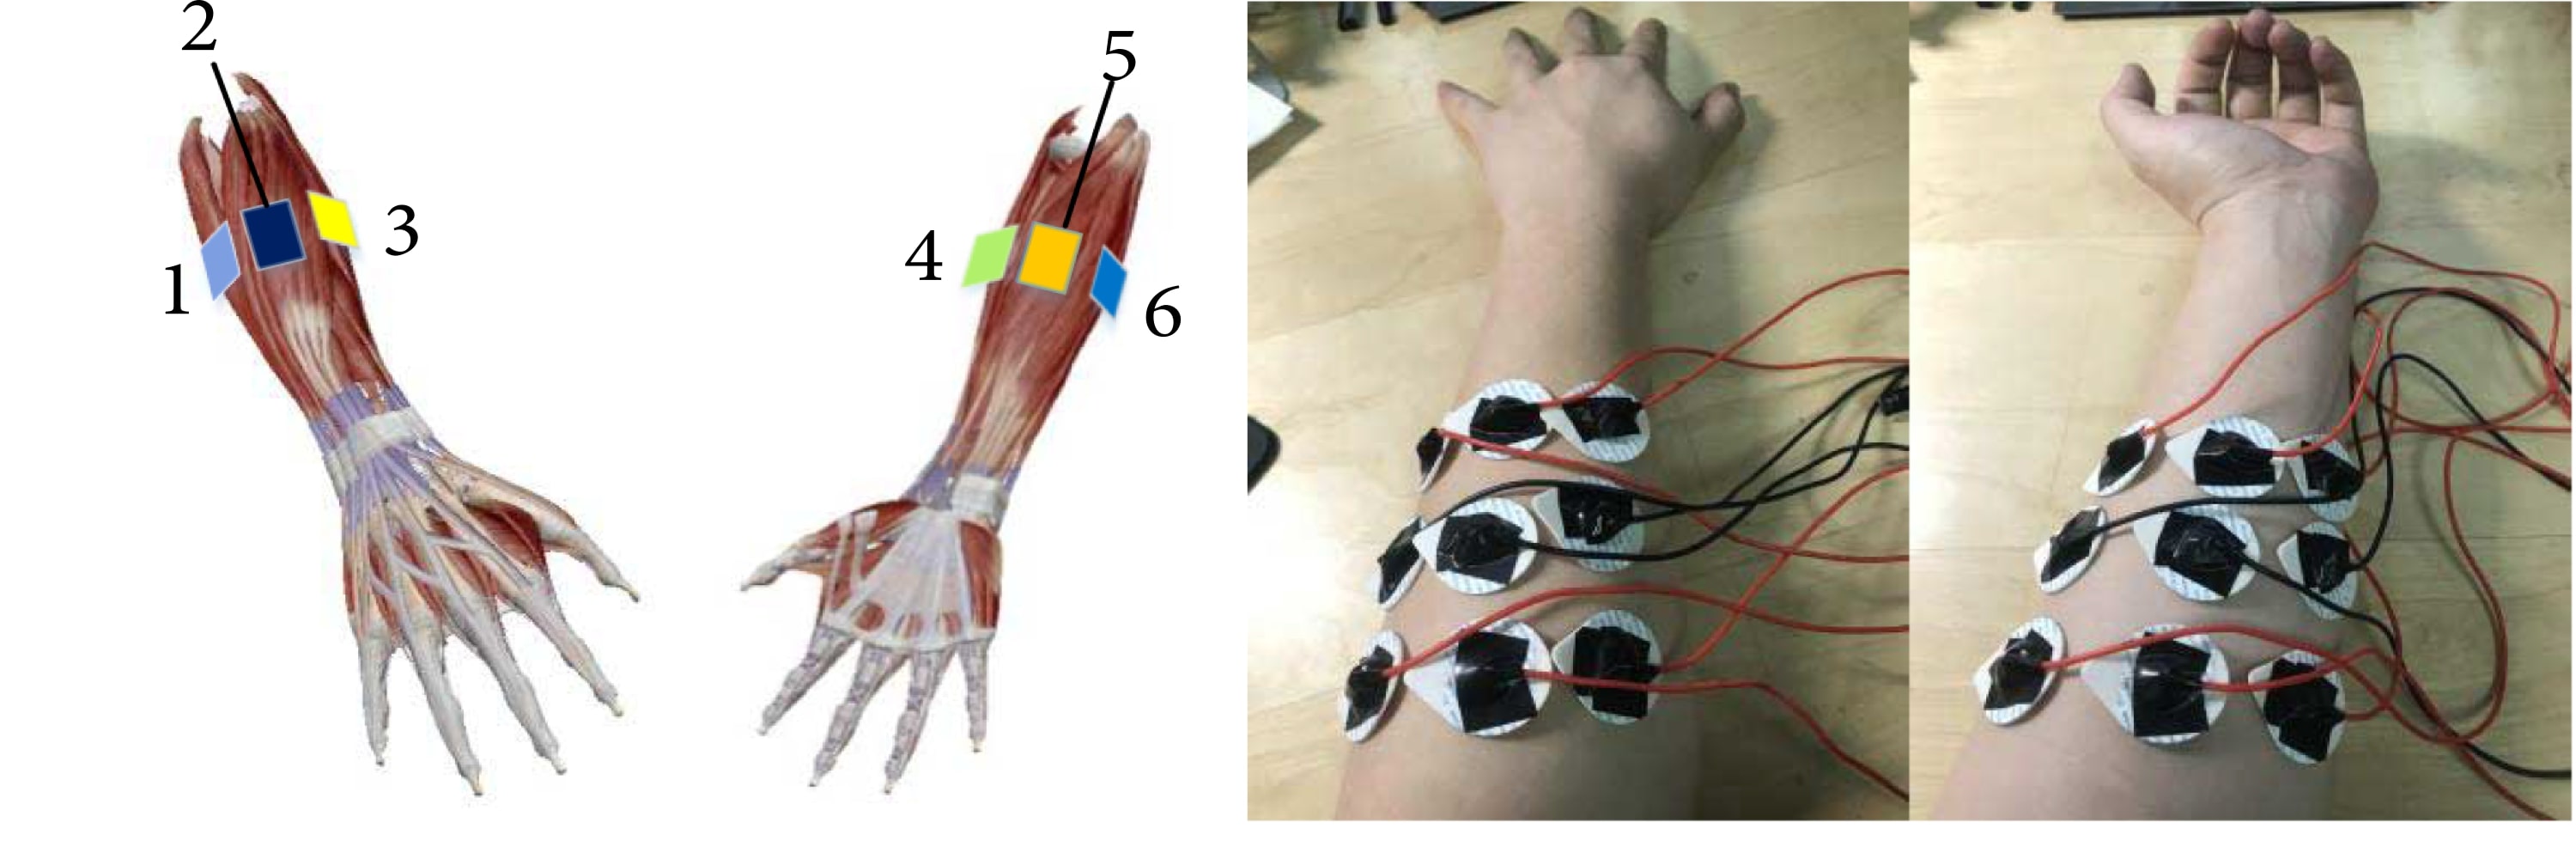
Ось чому багато дослідників звернулися до машинного навчання. За допомогою машинного навчання протез може навчитися розрізняти рухи м'язів, що позначають жести, і рухи електродів.
Автори дослідження, опублікованого у журналі Cyborg and Bionic Systems, розробили унікальний метод машинного навчання, що поєднує згорткову нейронну мережу (CNN) і штучну нейронну мережу з довгою короткочасною пам'яттю (LSTM). Вони зупинилися на цих двох методах через їхні взаємодоповнювані переваги.
«Глибоке навчання розпізнаванню жестів, засноване на поверхневій електроміографії, відіграє дедалі важливішу роль у взаємодії людини з комп'ютером. Щоб забезпечити високу точність глибокого навчання при розпізнаванні м'язових рухів з кількома станами і гарантувати, що модель навчання може бути застосована у вбудованому чипі з невеликим обсягом пам'яті, у цій статті представлено метод побудови та оптимізації функціональної моделі на основі багатоканального блоку підсилення sEMG», — йдеться в дослідженні.
CNN добре вловлює просторові виміри поверхневих сигналів ЕМГ і розуміє, як вони співвідносяться з жестами рук. Вона має проблеми з часом. Жести відбуваються з плином часу, але CNN ігнорує інформацію про час за безперервних скорочень м'язів. Зазвичай CNN використовують для розпізнавання зображень.
LSTM зазвичай використовується для розпізнавання рукописного введення і мовлення. Ця нейронна мережа добре обробляє, класифікує і робить прогнози на основі послідовностей даних у часі. Проблема тут полягає в тому, що, хоча дослідники досягли кращої класифікації жестів сигналів sEMG, розмір необхідної обчислювальної моделі є серйозною проблемою.
Мікропроцесор, який потрібно використовувати, обмежений. Використання чогось потужнішого було б занадто дорогим. І, нарешті, хоча такі моделі глибокого навчання працюють з комп'ютерами в лабораторії, їх важко застосувати з вбудованим обладнанням, яке можна знайти в протезному пристрої.
«Зрештою, згорткові нейронні мережі створювалися для розпізнавання зображень, а не для керування протезами. Нам потрібно було поєднати CNN з технікою, яка могла б працювати з вимірюванням часу, а також забезпечити фізичний пристрій, який має носити користувач»
Дослідницька група створила гібридну модель, що поєднує просторову обізнаність CNN і часову обізнаність LSTM. Зрештою, вони зменшили розмір моделі глибокого навчання, зберігши при цьому високу точність і високу стійкість до завад.
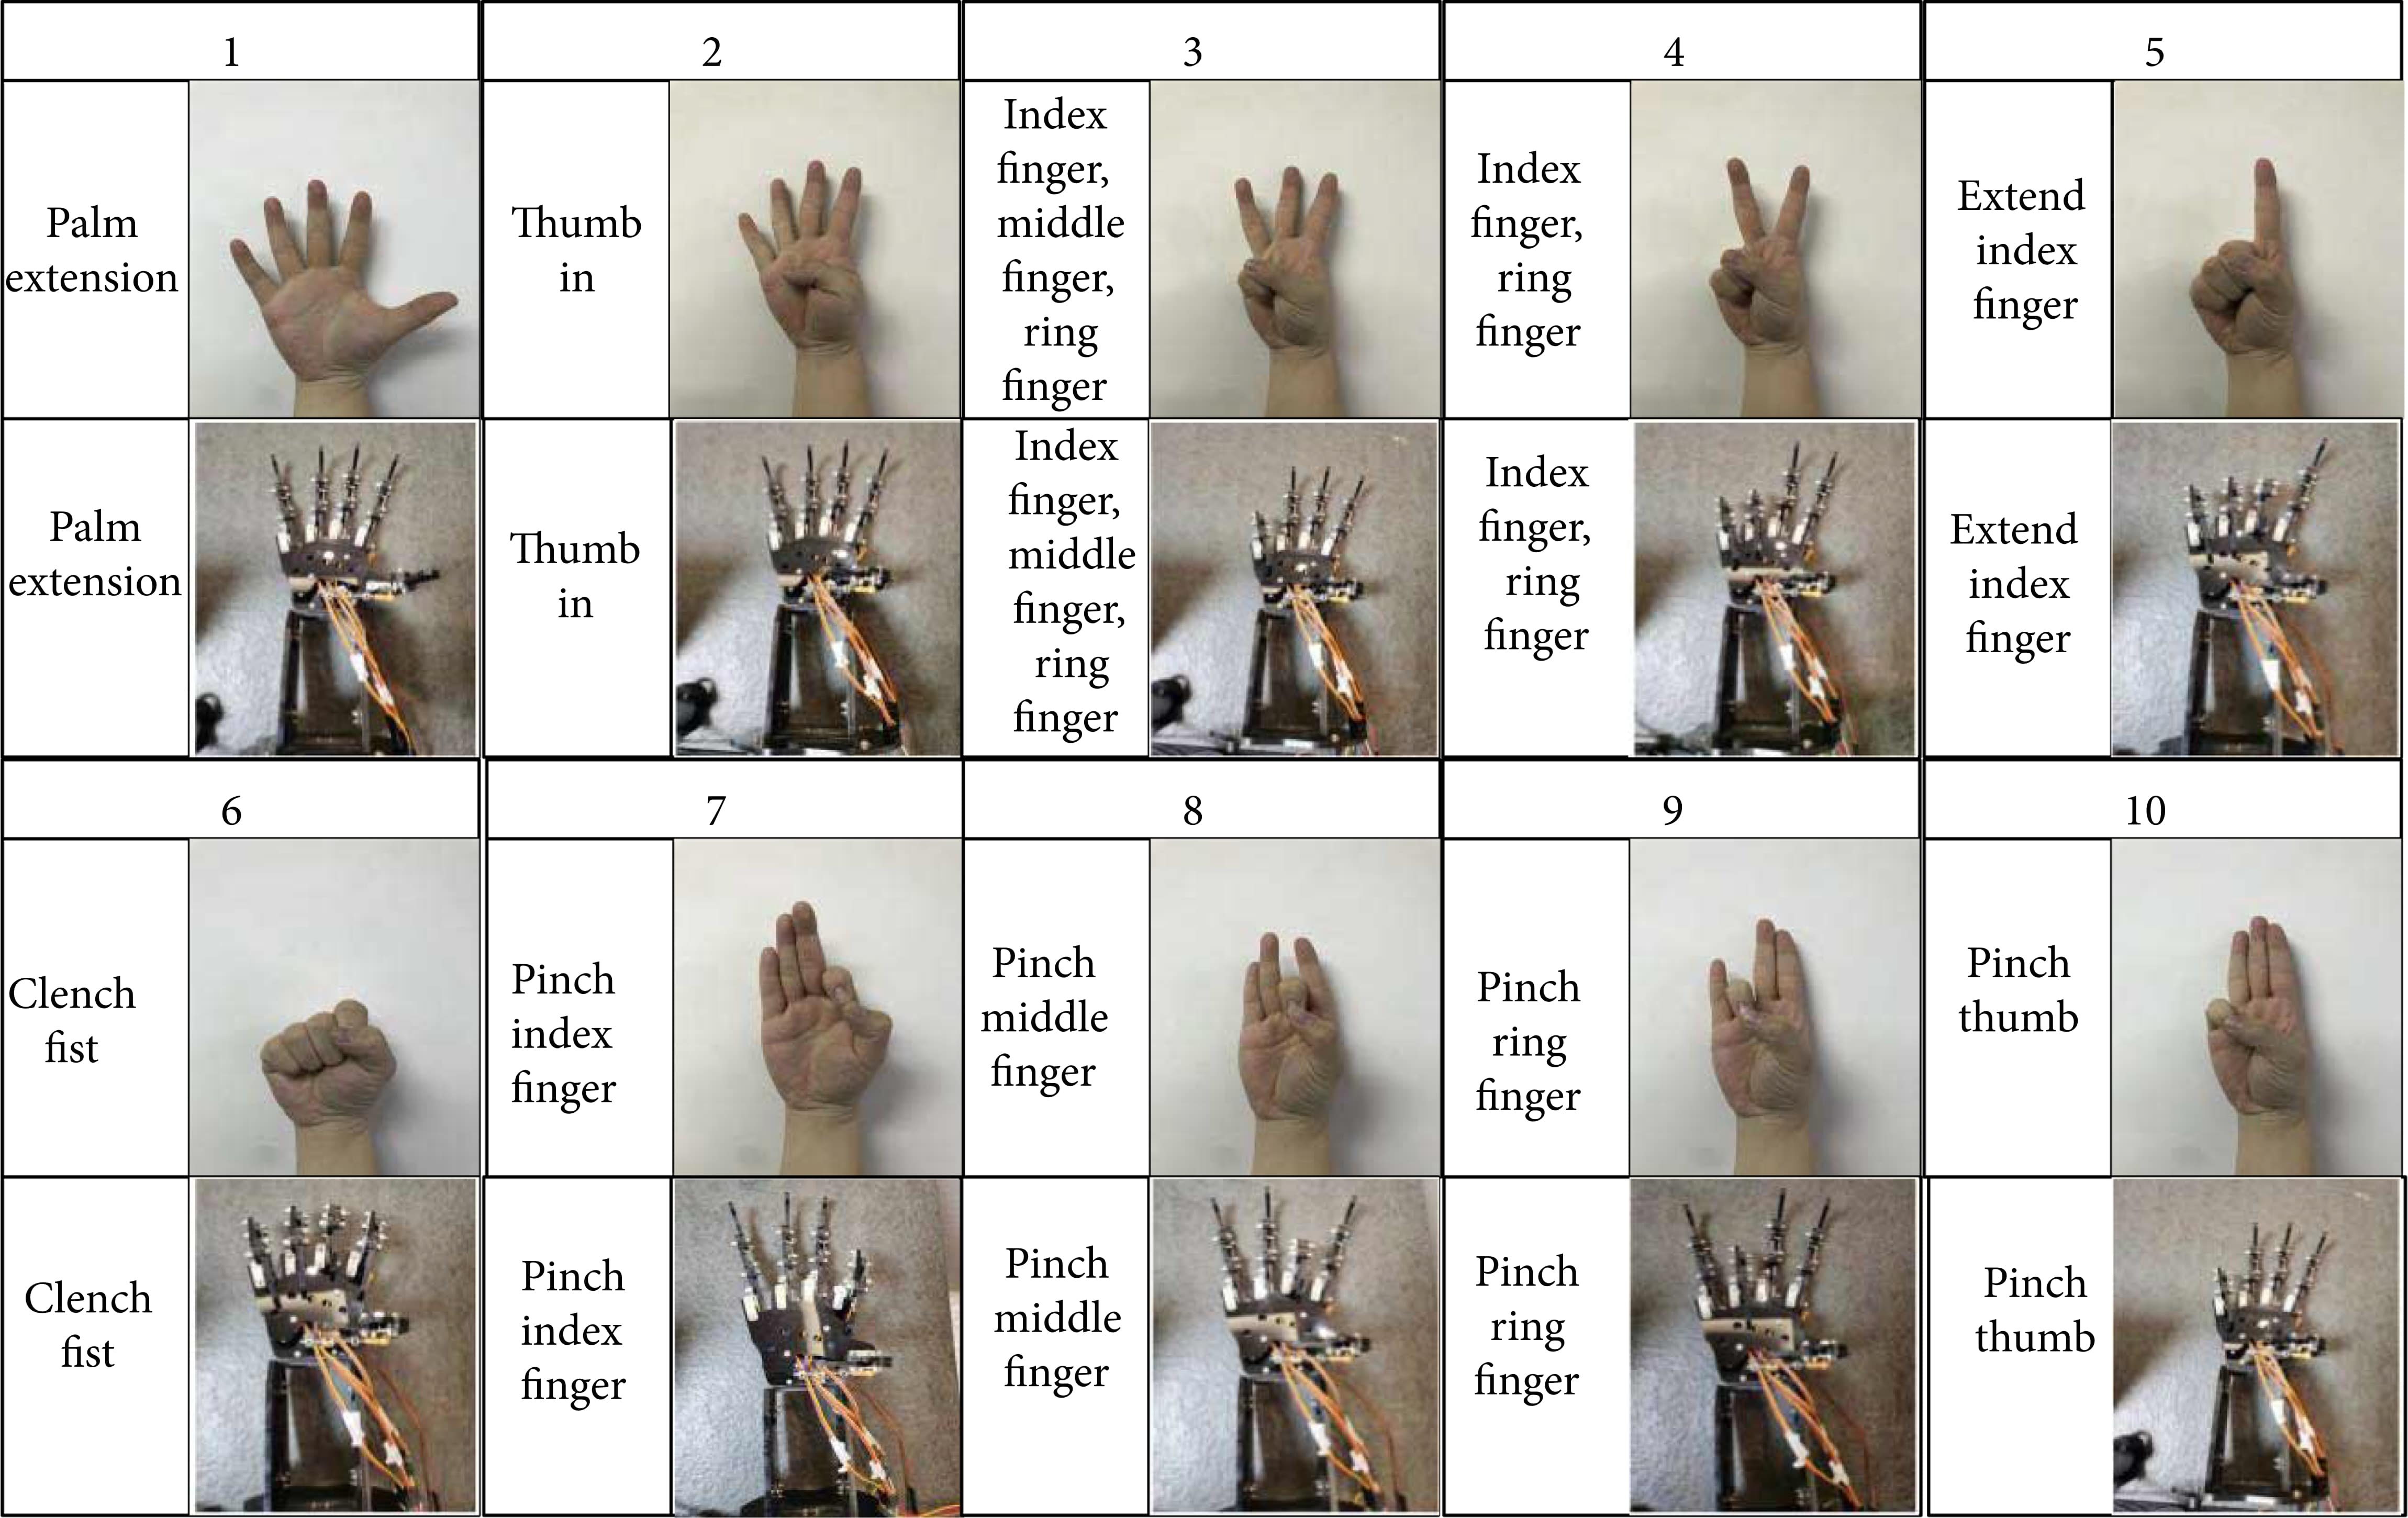
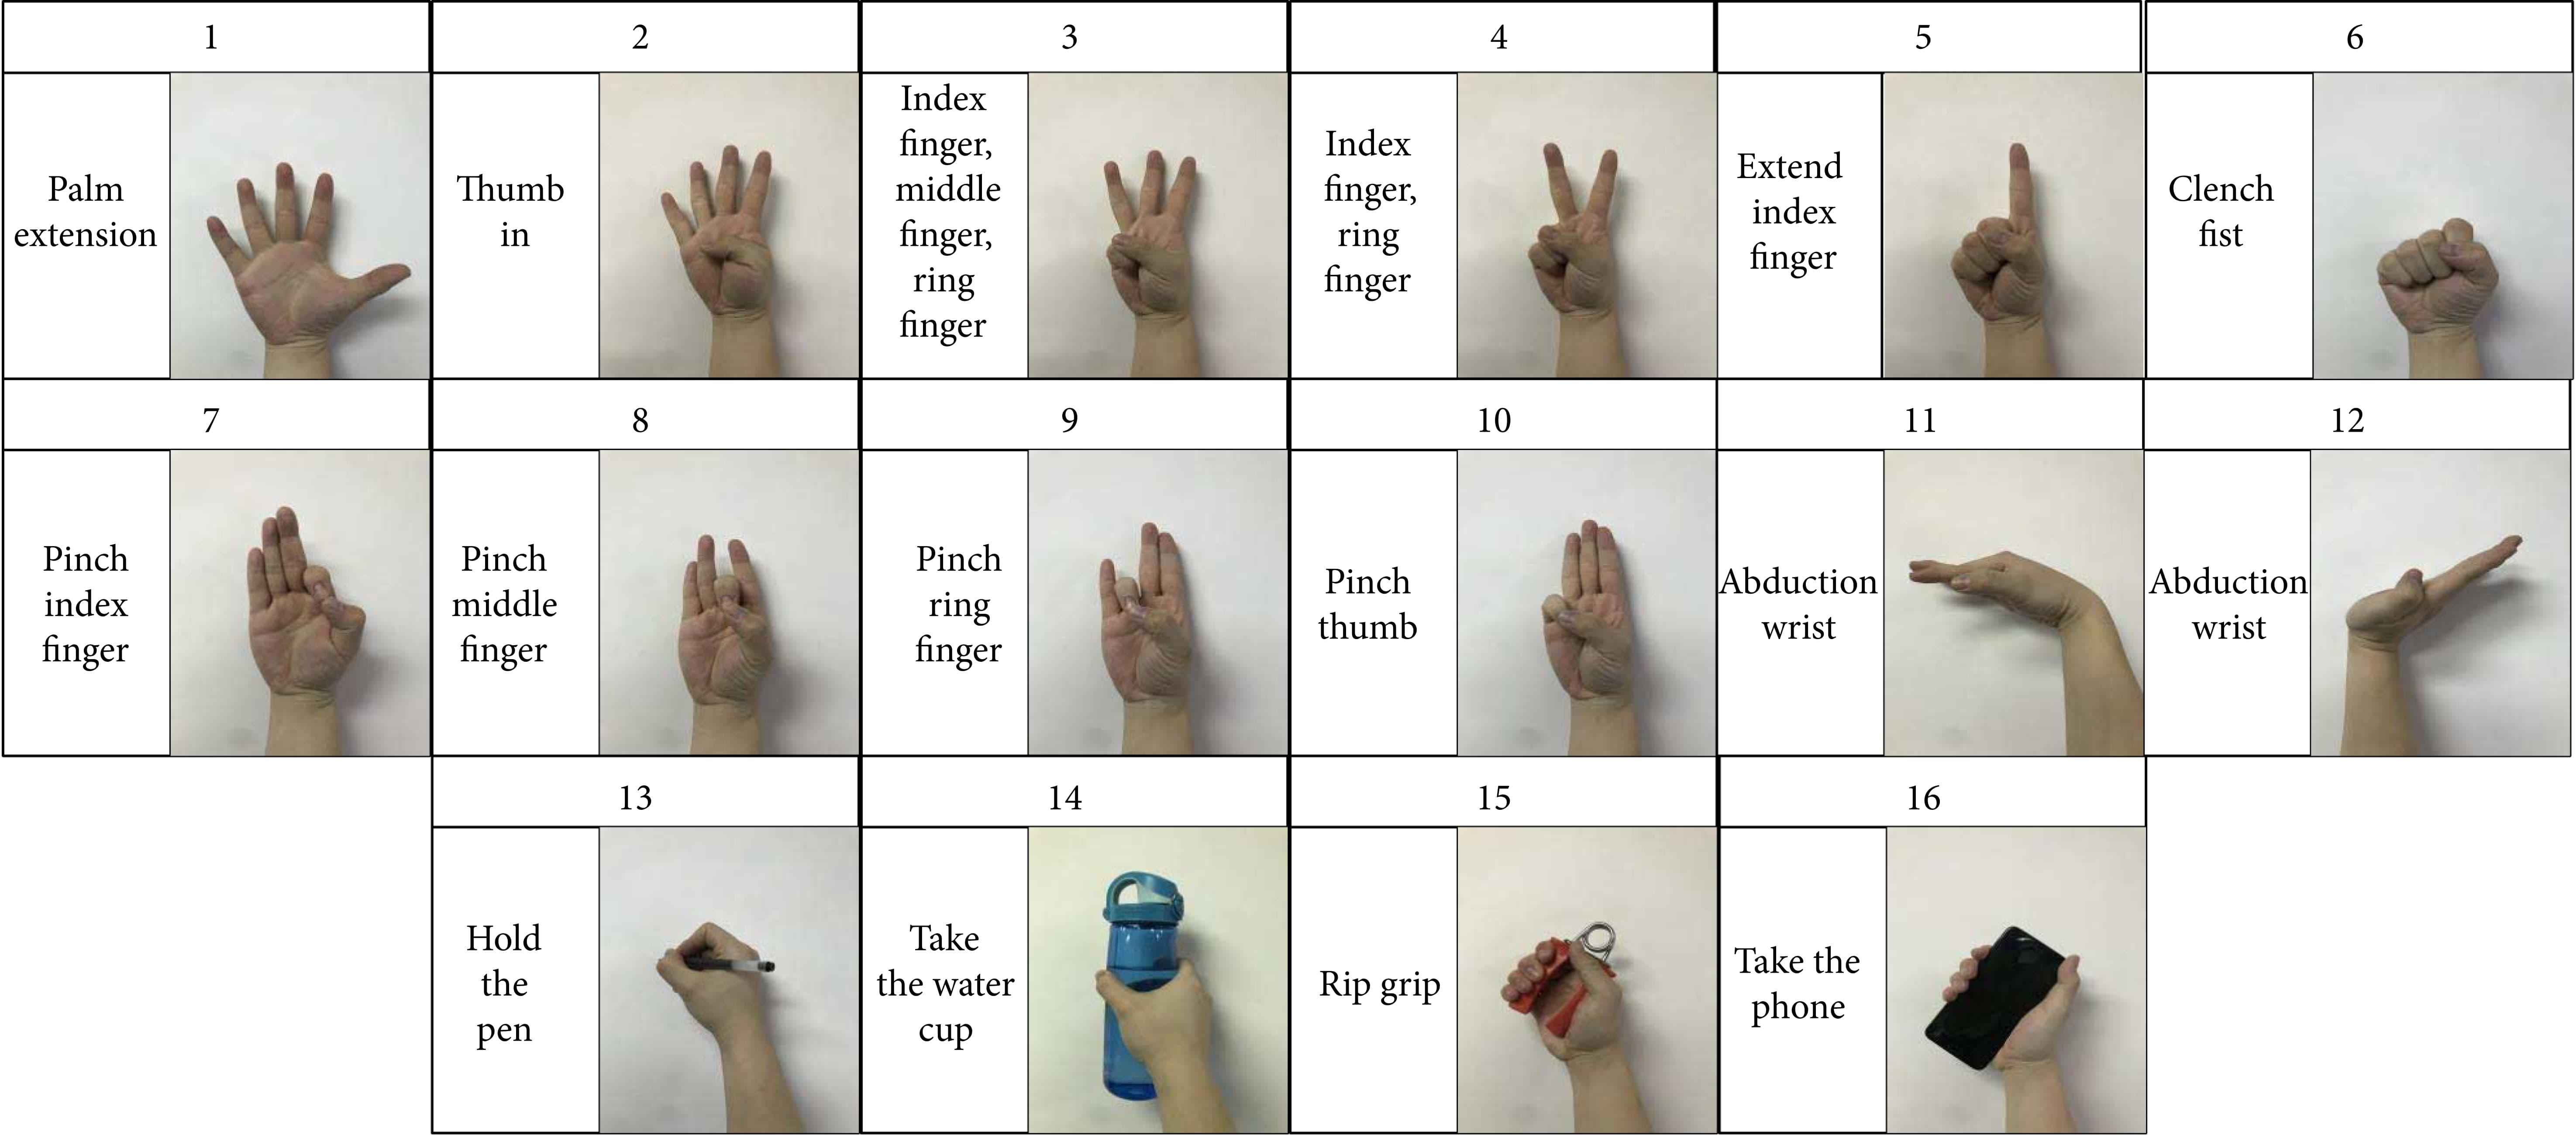
Систему було протестовано на десяти суб'єктах без ампутованих кінцівок із серією з 16 різних жестів рук. Вона мала точність розпізнавання понад 80%. Система добре справлялася з більшістю жестів, таких як захоплення телефону, ручки, вказування, щипання і захоплення чашки з водою. Проте гібридний підхід не дозволяв точно розпізнати два жести щипка: щипок із використанням середнього пальця і щипок із використанням вказівного пальця.
Загалом, за словами команди, результати перевершили традиційні методи навчання. У майбутніх зусиллях дослідники хочуть оптимізувати алгоритм і ще більше підвищити його точність, зберігаючи при цьому невелику навчальну модель, щоб її можна було використовувати в обладнанні для протезів. Вони також хочуть з'ясувати, що спричиняє труднощі з розпізнаванням щипкових жестів, і розширити свої експерименти на значно більшу кількість випробуваних.
Зрештою, дослідники хочуть розробити протез руки, який буде таким же гнучким і надійним, як оригінальна кінцівка користувача.


