
研究人员开发新型假肢训练模型
沈阳科技大学和东京电气通信大学的研究人员正在努力探索如何让假手对手部动作做出反应。
在过去十年中,科学家们一直在探索如何利用表面肌电图(EMG)信号来控制假肢。EMG信号是促使肌肉收缩的电信号。可以通过将电极针插入肌肉来记录这些信号。表面EMG则是通过放置在肌肉上方皮肤上的电极记录的。
过去十年间,研究人员开始探索利用表面EMG信号控制截肢者假肢的可能性,尤其是在手部假肢所需的复杂动作和手势方面,以期使设备的动作比目前更加流畅、灵敏和直观。
表面EMG确实可以用于让假肢更快地做出反应,并使其动作更加自然。然而,电极移位等干扰可能会使设备难以识别这些信号。克服这一问题的一种方法是训练表面EMG信号。对于截肢者来说,这一训练过程可能漫长,有时还很困难。
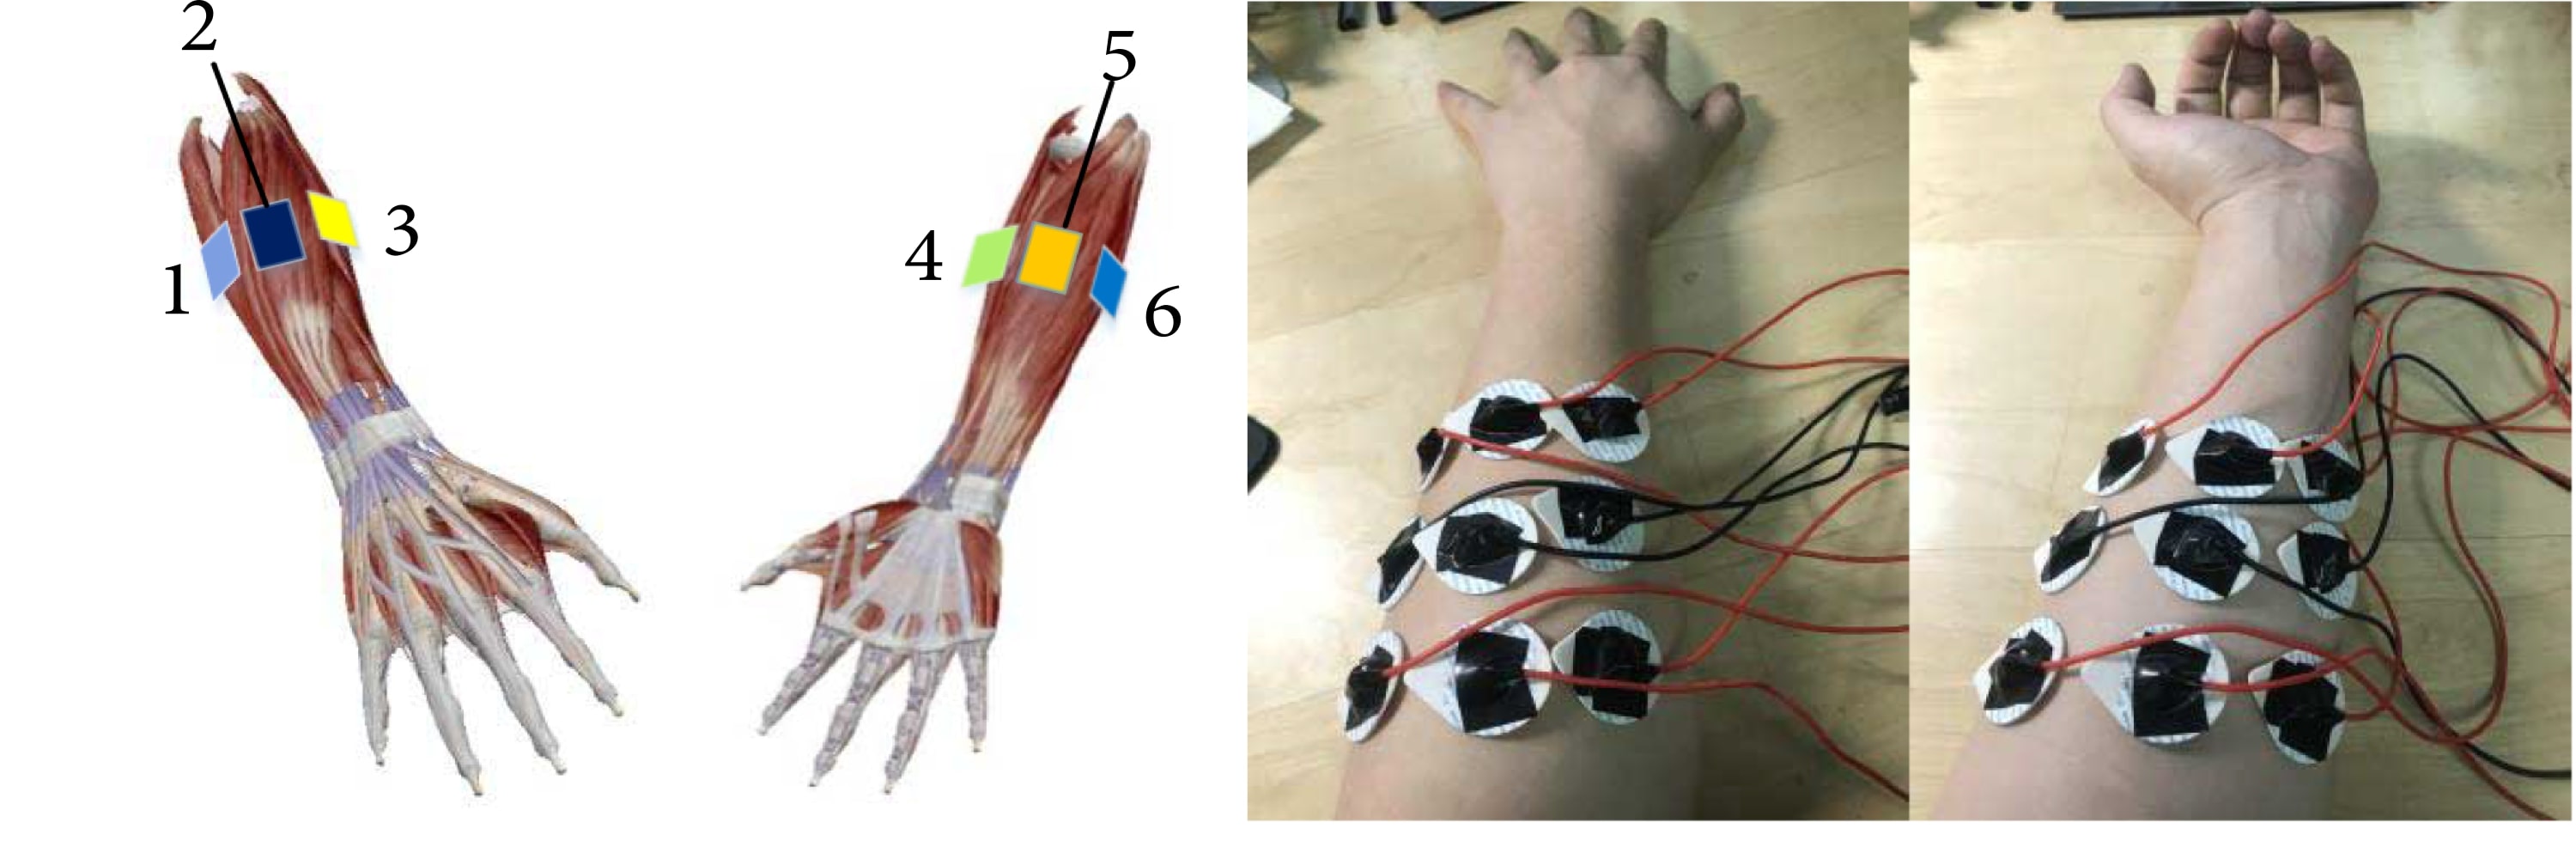
因此,许多研究人员转向了机器学习。借助机器学习,假肢可以学会区分表示手势的肌肉运动与电极移动。
该研究的作者在《Cyborg and Bionic Systems》期刊上发表了论文,开发出一种独特的机器学习方法,将卷积神经网络(CNN)与长短期记忆人工神经网络(LSTM)相结合。他们选择这两种方法是因为它们的优势相互补充。
“基于表面肌电信号的手势深度学习识别在人机交互中发挥着越来越重要的作用。为了在识别多状态肌肉运动时确保深度学习的高精度,并保证该学习模型能够应用于内存较小的嵌入式芯片,本文提出了一种基于多通道sEMG放大模块构建和优化功能模型的方法,”研究中写道。
CNN能够很好地捕捉表面EMG信号的空间维度,并理解它们与手势之间的关系。但它难以处理时间问题。手势是随时间发生的,而在肌肉持续收缩时,CNN会忽略时间信息。CNN通常用于图像识别。
LSTM通常用于手写识别和语音识别。这种神经网络擅长处理、分类并基于随时间变化的数据序列进行预测。问题在于,尽管研究人员在sEMG信号的手势分类上取得了更好的效果,但所需计算模型的规模仍然是一个严重挑战。
所用的微处理器能力有限。使用性能更强的芯片成本又过高。最后,尽管这类深度学习模型在实验室的计算机上运行良好,但很难在假肢设备中的嵌入式硬件上应用。
“归根结底,卷积神经网络最初是为图像识别而设计的,而不是为控制假肢。我们需要将CNN与一种能够处理时间维度的技术相结合,同时还要确保有一个用户可以佩戴的实体设备。”
研究团队构建了一种混合模型,将CNN的空间感知能力与LSTM的时间感知能力结合起来。最终,他们在保持高精度和高抗干扰能力的同时,缩小了深度学习模型的规模。
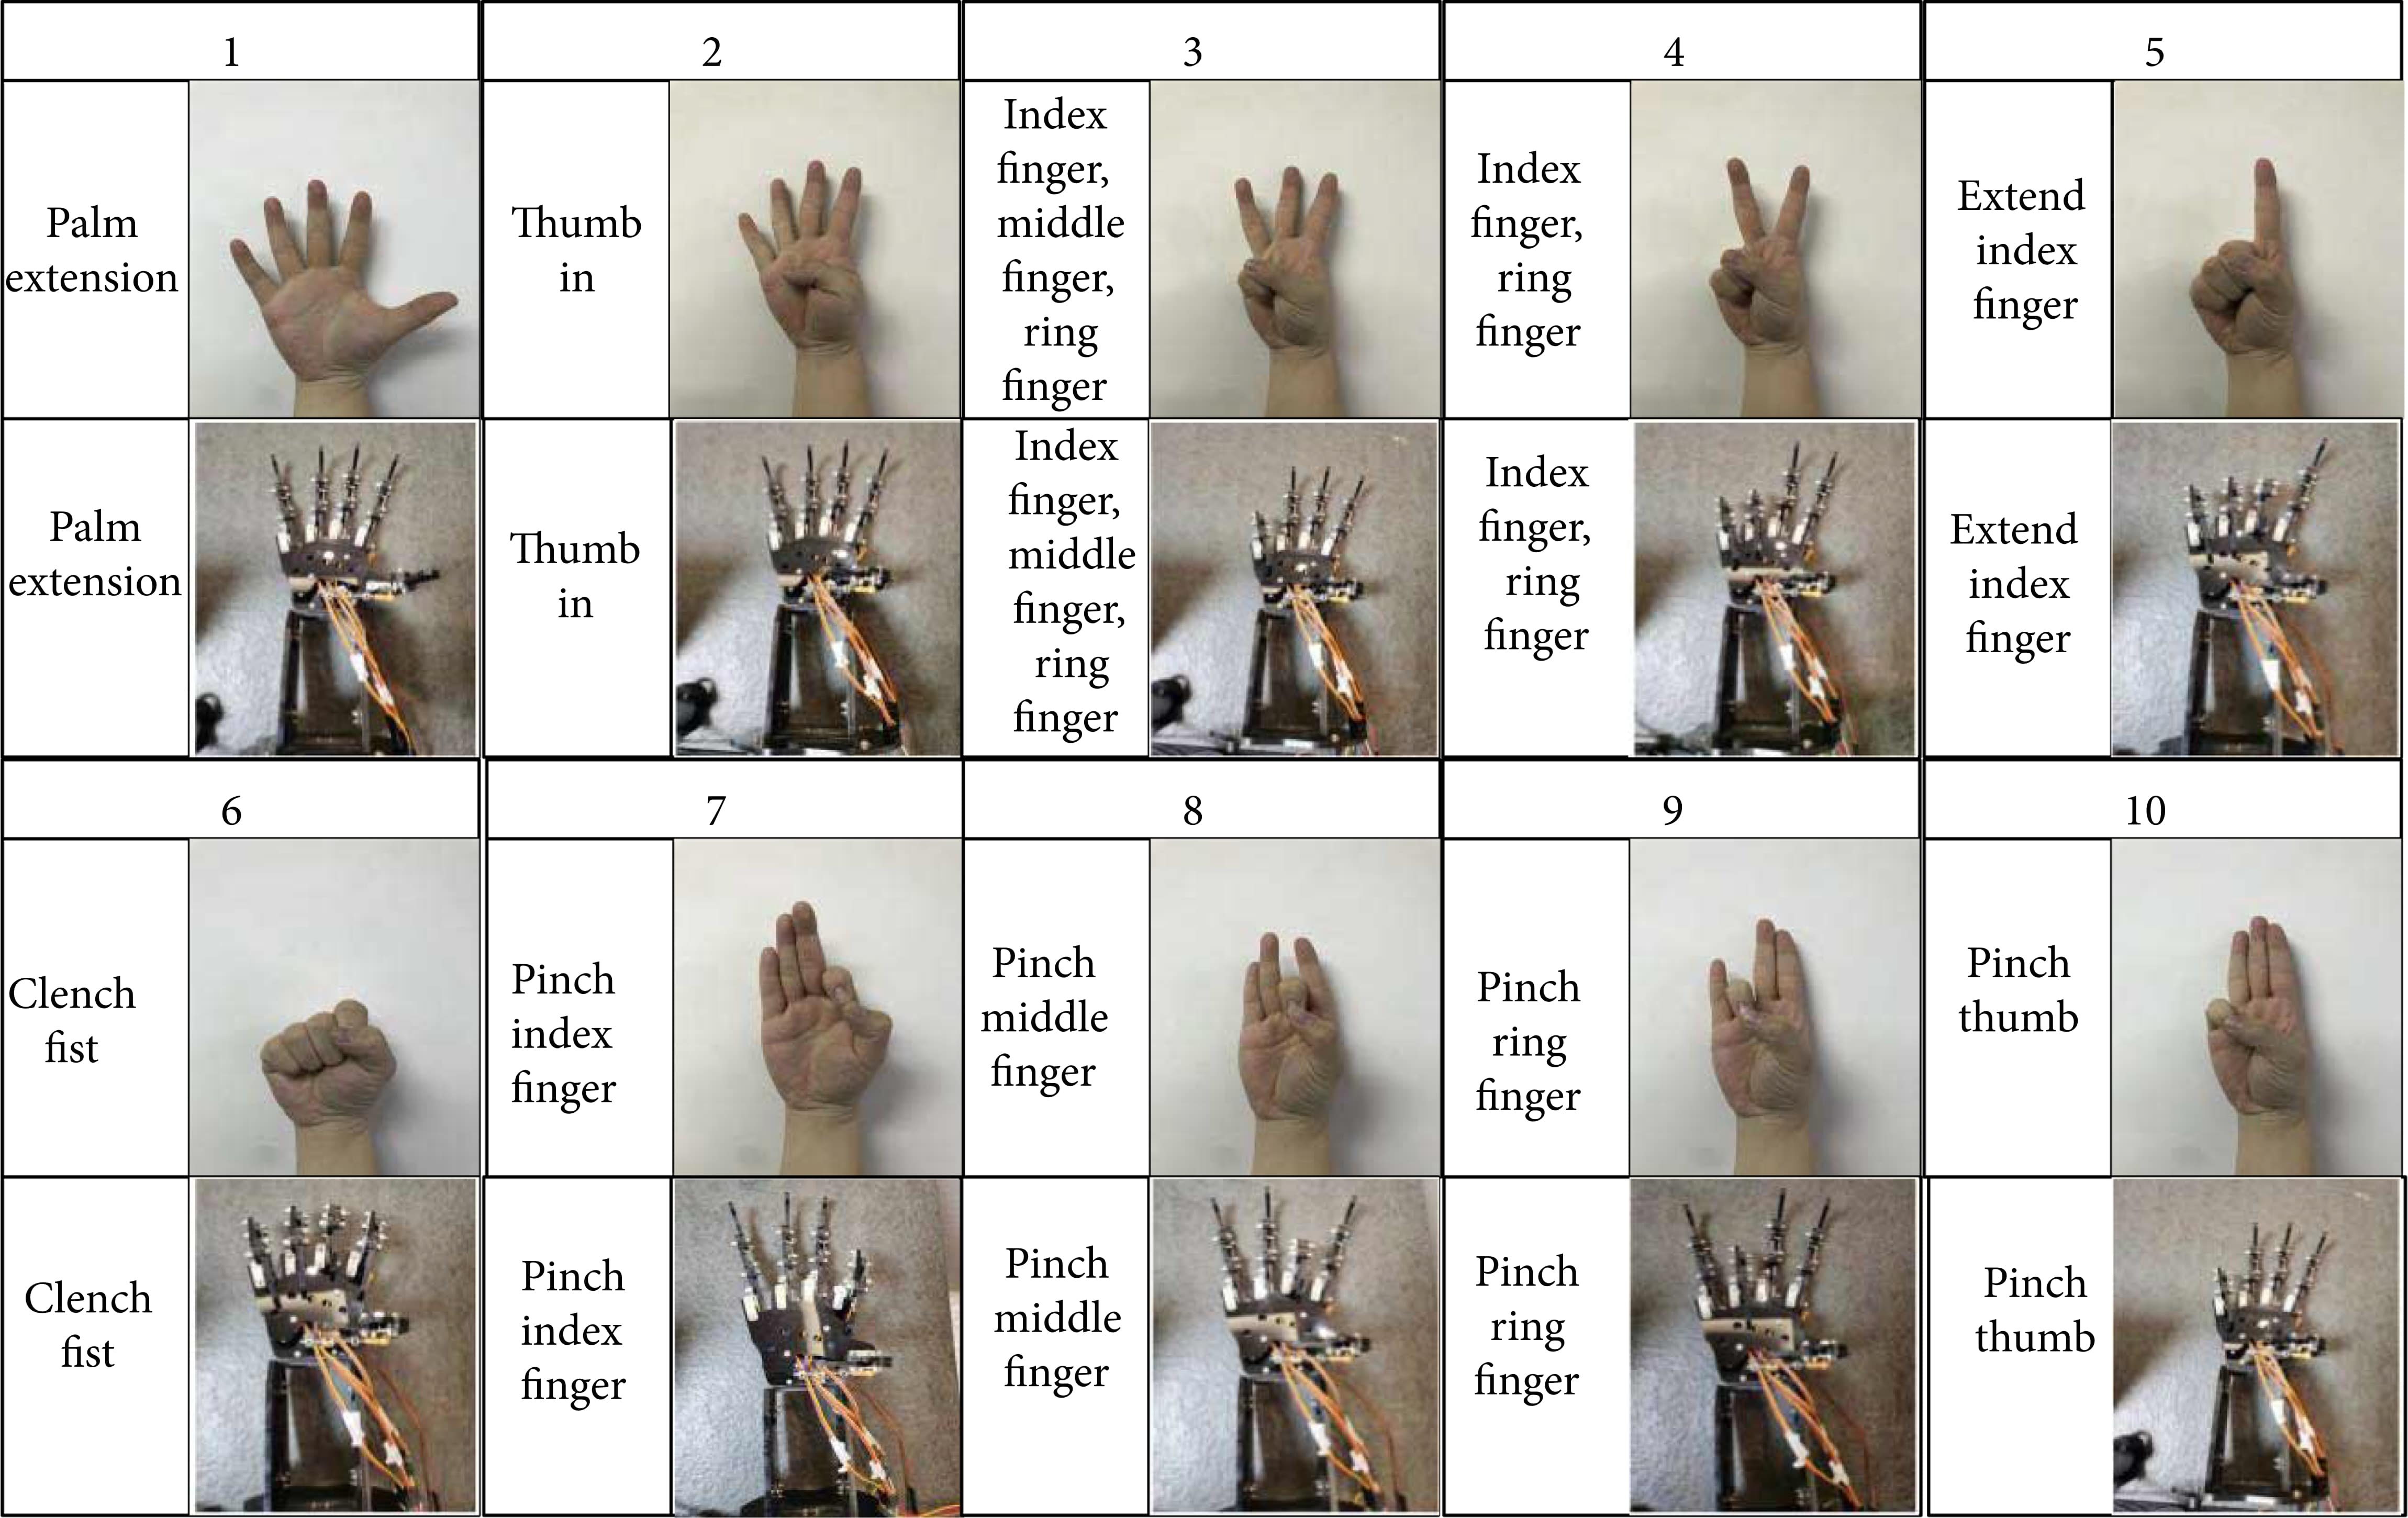
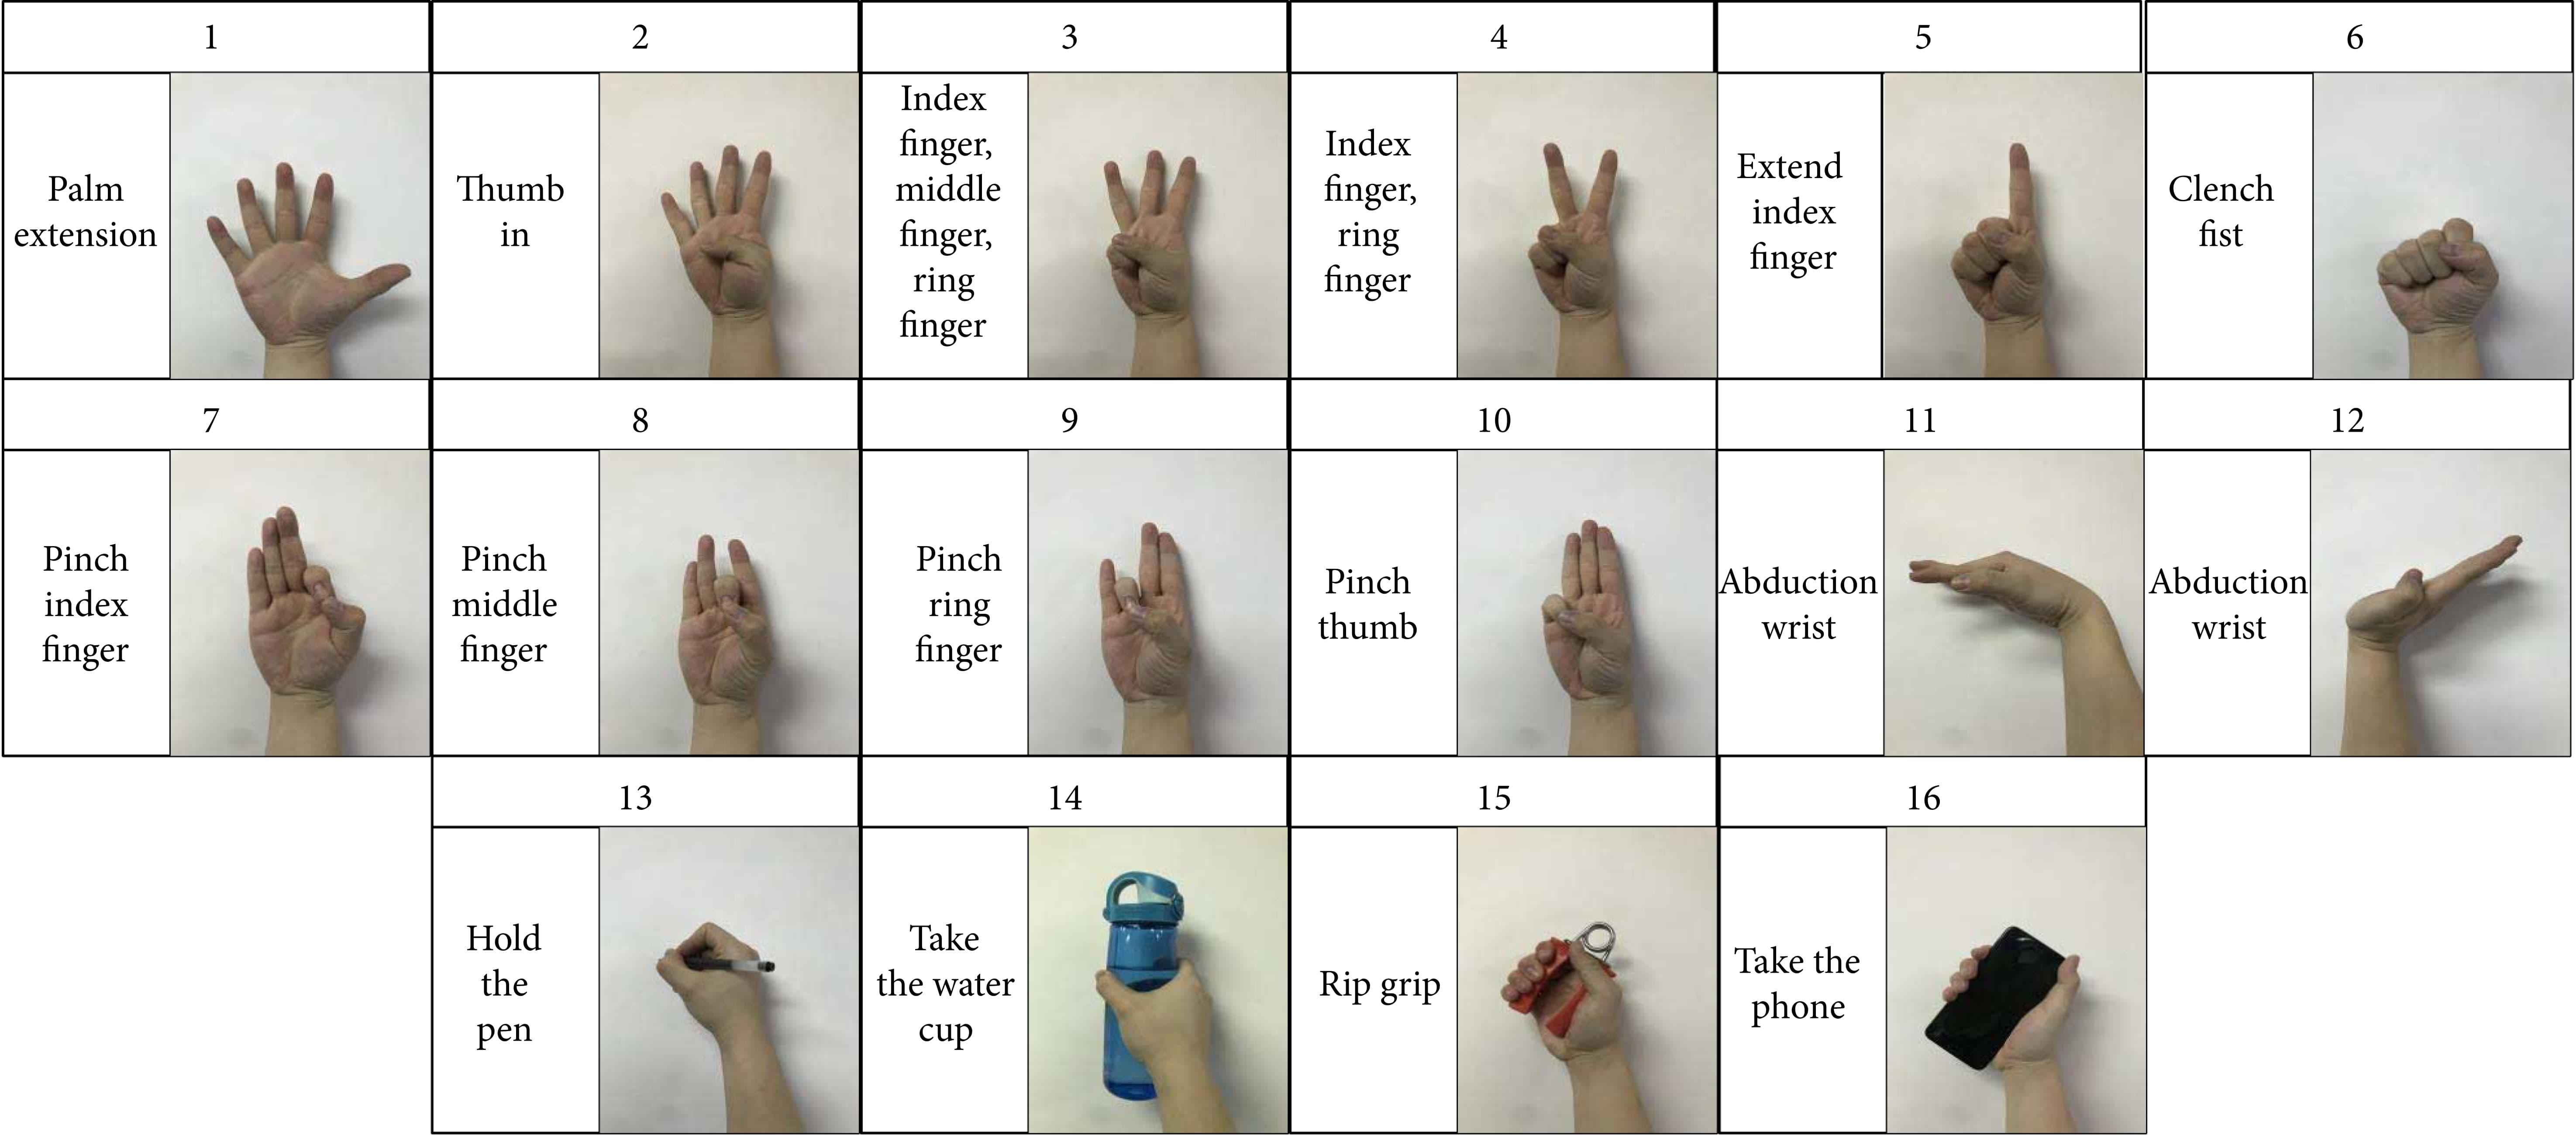
该系统在十名无肢体截肢的受试者身上进行了测试,测试内容为16种不同的手部动作。其识别准确率超过80%。系统在大多数手势上表现良好,例如抓握手机、笔、指向、捏取以及握持水杯。然而,这种混合方法无法准确识别两种捏合手势:用中指捏合和用食指捏合。
研究团队表示,总体而言,结果优于传统训练方法。在未来的工作中,研究人员希望优化算法,进一步提高其准确率,同时保持训练模型小巧,以便能够在假肢硬件中使用。他们还希望查明导致捏合手势识别困难的原因,并将实验扩大到更多受试者。
最终,研究人员希望开发出一种假手,其灵活性和可靠性能够与用户原本的肢体相媲美。


