
معهد MIT يطور روبوت مساعد يستطيع لمس الإنسان بأمان
كان يُعتقد سابقاً أن الروبوتات هي أصعب مجال في تعلم الآلة. حتى الأمور البسيطة، مثل تحريك الذراع الآلية لمسافة قصيرة، كانت مهمة هندسية بالغة الصعوبة. هل يمكنك أن تتخيل مدى الإنجاز الذي حققه تطبيق تعلم الآلة حين أصبحت الذراع الروبوتية تساعد الإنسان في ارتداء سترته؟
نشر باحثو معهد ماساتشوستس للتكنولوجيا (MIT) في صيف 2021 تفاصيل دراسة عرضوا فيها ذراعاً روبوتية تساعد الإنسان، وشرحوا أيضاً سبب اعتبارهم أن هذا الإجراء آمن للبشر.
في العرض، تمسك الذراع الروبوتية السترة بيدها، بينما تمر يد الإنسان اليمنى عبر فتحتها، ثم تُرفع ببطء نحو الكتف. وصف الباحثون عملهم بالتفصيل في ورقة بحثية بعنوان «تخطيط حركة آمن ومثبت وفعال في ظل عدم اليقين للتفاعل بين الإنسان والروبوت».
تستند دراسة شين لي، طالب الدكتوراه في MIT، وفريقه إلى نهج خوارزمي قائم على التعلم المعزز، وهو شكل من أشكال تعلم الآلة، طُوّر في عام 2019 على يد توردن كولر وزملائه من جامعة فرايبورغ الألمانية.
يمكن تلخيص مشكلة حركة الروبوت بأنها تعارض بين أهداف: هدف فوري وهدف بعيد المدى. الهدف الفوري هو تجنب موقف يشكل خطراً على الإنسان. يجب أن يكون الروبوت حذراً في كل لحظة لتفادي الاصطدام بالإنسان أو تقليل أي عواقب ضارة لمثل هذا الاصطدام.
على مدى زمني أطول، يبقى أمام الروبوت دائماً مهمة يجب إنجازها، وهي في هذه الحالة مساعدة الإنسان على ارتداء ملابسه. وتحقيق التوازن بين هذين الهدفين هو المهمة التي وضعها فريق معهد ماساتشوستس للتكنولوجيا لنفسه.
في عمل كولر عام 2019، طور العلماء ما يسمى خوارزمية التحكم التنبؤي القائمة على التعلم (LBMPC)، وهدفها أن يتجنب الروبوت الاصطدام بالإنسان، وفي الوقت نفسه يجد مساراً أكثر فعالية لإنجاز المهمة.
انطلاقاً مما قام به كولر وزملاؤه، تساءل لي وفريقه: هل من الممكن، بدلاً من تجنب الاصطدام تماماً، جعل الذراع الروبوتية تتحرك إلى موضع يكون فيه الاصطدام بالإنسان مجرد لمسة خفيفة لا ضربة ضارة؟ وبالسماح بما يسمى الصدمة الآمنة، يمكن للذراع الروبوتية أن تعمل دون حذر مفرط.
بحسب المؤلفين، فهذا نظام هندسي لا تتجنب فيه الذراع الروبوتية أي لمس، بل توازن بين مهمتها المستهدفة وهدف السلامة.
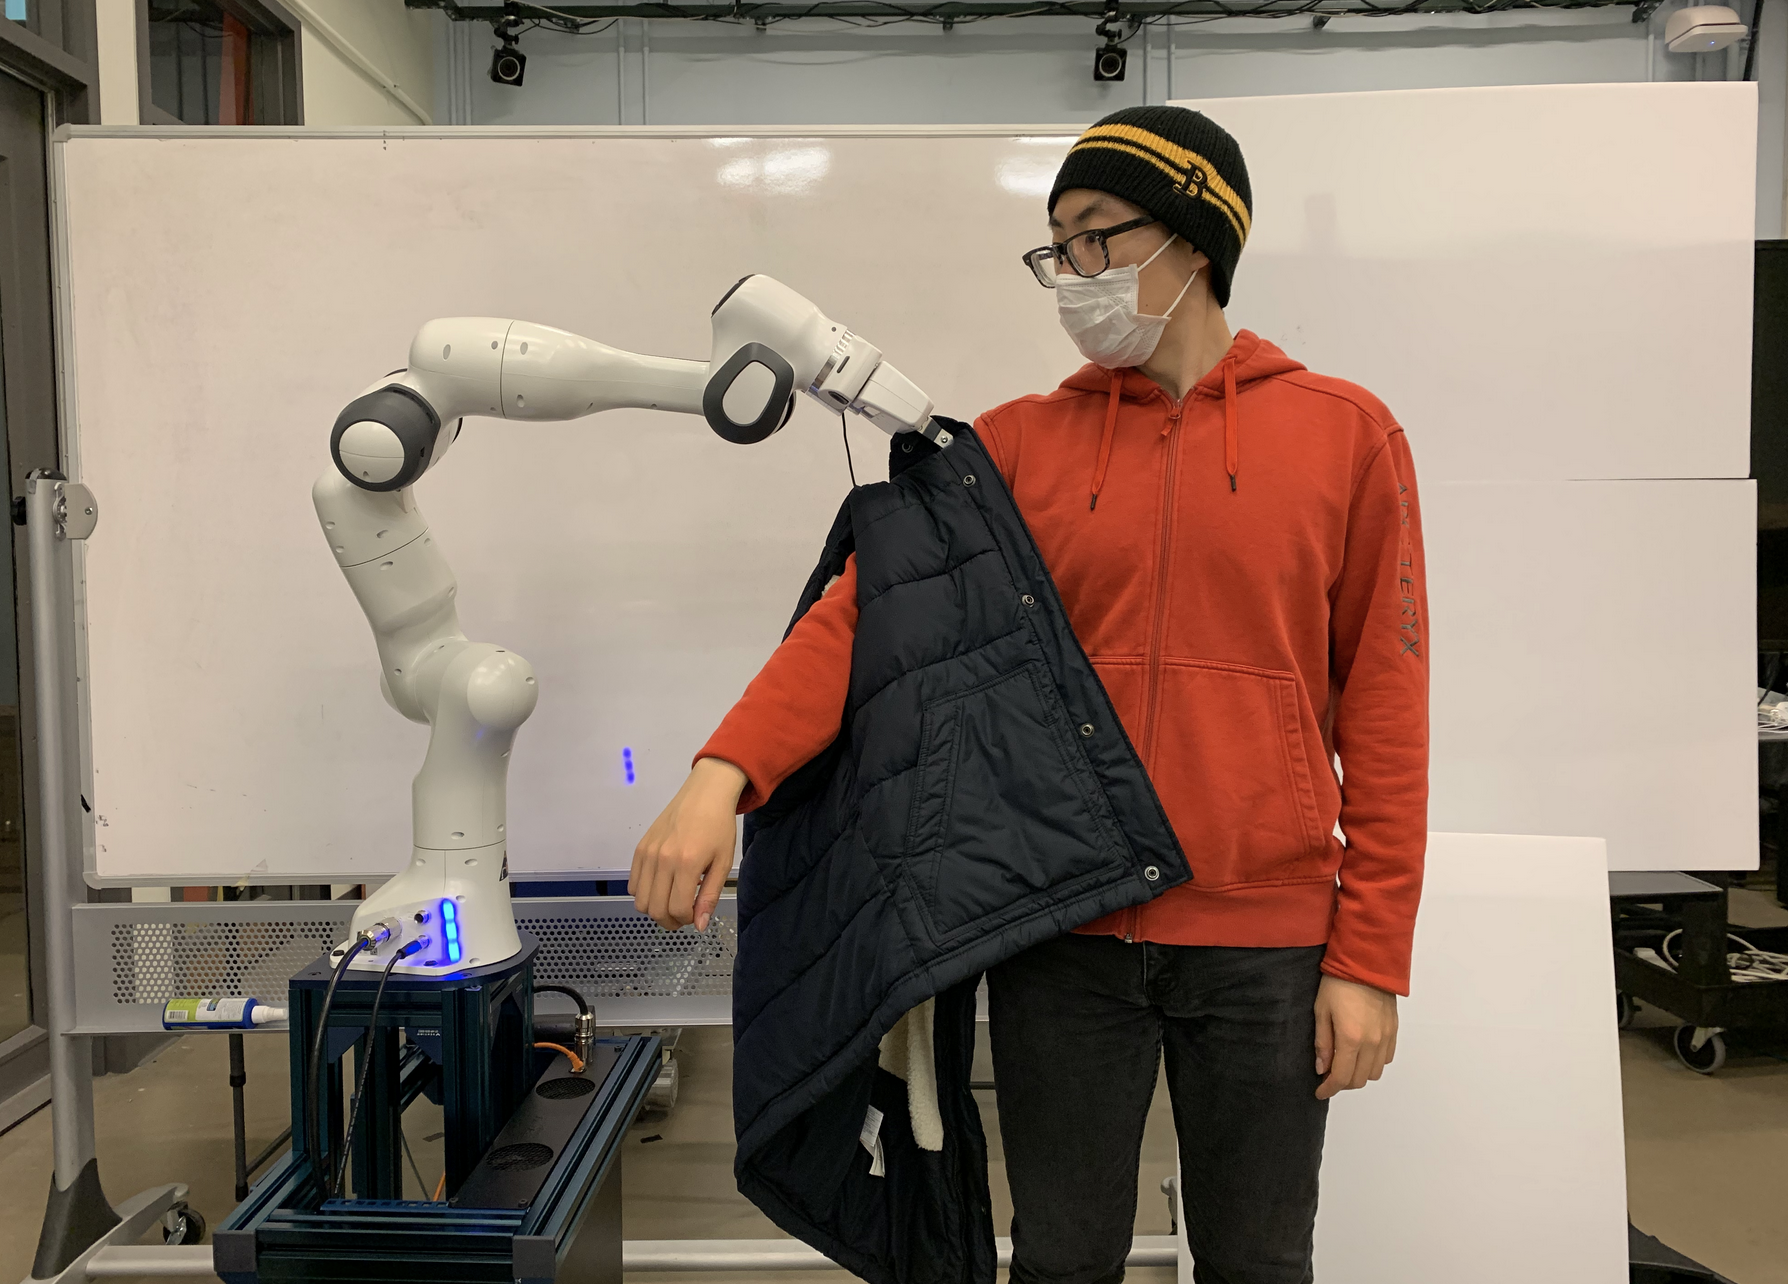
قال الباحثون: «لتقليل تحفظ النظام مع الحفاظ على السلامة، نقترح مخططاً آمناً يدمج النهجين التنبؤي والتفاعلي ضمن إطار واحد. هدفنا هو تعريف مخططات الحركة بوحدات التحكم منخفضة المستوى المتوافقة، والاستفادة من حقيقة أن تأثيراً بسيطاً قد لا يكون ضاراً للإنسان، مما يسمح للمخططات بإنتاج حركات أكثر فعالية دون المساس بالسلامة».
أخذوا LBMPC وأضافوا نمذجة لوضع الإنسان والروبوت وسرعتهما، لحساب كيفية تأثيرهما عند الاصطدام. ولم يبتكر المؤلفون ذلك بأنفسهم، بل استعاروا من أعمال مختلفة معلومات حول أنواع الاحتكاك والسرعة التي تكون آمنة عند اصطدام جسمين.
على وجه الخصوص، طوّر باحثان من الجامعة الوطنية الأسترالية في عام 2003 نموذجاً للصدمة لتحديد ما هو آمن. ووفقاً لرأيهما، فإن مثل هذه الحلول الأمنية تحد من القوة المحتملة لصدمة الروبوت عند الاصطدام بالإنسان.
ومع تحديد ما هو آمن، يستطيع لي والعلماء الآخرون مراجعة LBMPC بحيث لا يخطط دائماً لتجنب الاصطدام فقط، بل يختار أيضاً حركات حتى في الحالات التي قد تؤدي فيها إلى صدمات آمنة.
«على حد علمنا، هذا أول عمل يقدم ضماناً احتمالياً للسلامة فيما يتعلق بنماذج ديناميكية الإنسان في ظل عدم اليقين لأنظمة الإنسان والروبوت»
الخوارزمية قيد التطوير، وهي LBMPC معدّلة، تمثل نموذجاً احتمالياً لما قد يحدث بين الإنسان والآلة. وهذا ليس يقيناً، بل تنبؤ بأن بعض النتائج في التفاعلات التي يحسبها الخوارزمية «ستستمر باحتمال مرتفع».

وعليه، فإن ما يمكن إثبات أمانه هو مقدار عدم اليقين الذي يمكن للروبوت أن يتحرك به بالنسبة إلى الإنسان. وقد توسعت منطقة عدم اليقين المسموح بها قليلاً بسماح ببعض الاصطدامات غير الضارة. ومن المهم تذكر أن عدم اليقين المسموح به يقع ضمن حدود ضيقة لتجربة مضبوطة تقوم على عدد من الافتراضات.
قال مؤلفو الدراسة: «يعتمد تنفيذنا على الافتراضات التالية التي وضعناها لتجاوز مشكلات الهندسة ورؤية الحاسوب: موضع كتف الإنسان معروف وثابت، وأثناء تنفيذ هذه المهمة لا ينثني مرفق الإنسان أبداً. مع هذه الافتراضات، نحتاج فقط إلى تتبع موضع يد الإنسان، ويمكن تقدير اليد بوصفها قطعة مستقيمة بين موضع اليد وموضع الكتف. كما نفترض أن يد الإنسان تبقى مرئية بالكامل طوال العملية، ونستخدم نظام التقاط الحركة PhaseSpace لتتبع ذلك».
يتضمن عملهم افتراضاً مهماً آخر: «نفترض أن الإنسان لن يتحرك أثناء تخطيط الروبوت». وتشير كل هذه التحفظات إلى أن هناك حاجة إلى مزيد من النمذجة لما يحدث عندما يكون الإنسان أكثر حركة، بعبارة أخرى مع قيود أقل على التفاعل.
الفكرة الأساسية لدى لي هي أنه بجعل نظامهم آمناً على ما يبدو، فإنهم يسهلون قبول الناس للنظام. ويكتب المؤلفون: «المثير للاهتمام أن مشاركتنا ذكرت أنها شعرت براحة أكبر عندما كان الروبوت يشغل خوارزميتنا مقارنة بمجرد تجنب الاصطدام».
من التفسيرات المحتملة أن خوارزمية الباحثين تحسّن السرعة والصدمة الآمنة عندما يكون تجنب الاصطدام تماماً غير ممكن. ويمكن لصياغة الصدمة الآمنة أن تحسّن الجانب النفسي للتفاعل بين الإنسان والروبوت، إضافة إلى ضمان السلامة.


