
El MIT desarrolla un robot asistente que puede tocar a una persona con seguridad
Hasta ahora se consideraba que la robótica era el campo más complejo del aprendizaje automático. Incluso cosas simples, como mover un brazo mecánico a una corta distancia, suponían un reto de ingeniería increíblemente difícil. ¿Se imaginan lo gran hazaña que supuso aplicar el aprendizaje automático para que un brazo robótico ayude a una persona a ponerse una chaqueta?
Los investigadores del Instituto Tecnológico de Massachusetts (MIT) publicaron en el verano de 2021 los detalles de un estudio en el que demostraron un brazo robótico que ayuda a una persona, y también explicaron por qué, según afirman, el procedimiento es seguro para las personas.
En la demostración, el brazo robótico sostiene un chaleco en la mano; la mano derecha de la persona atraviesa un agujero, que luego se sube lentamente hasta el hombro. Los investigadores describieron su trabajo en detalle en un artículo titulado «Planificación de movimiento demostrablemente segura y eficiente bajo incertidumbre para la interacción humano-robot».
La investigación del doctorando del MIT Shen Li y su equipo se basa en un enfoque algorítmico creado con el aprendizaje por refuerzo, una forma de aprendizaje automático desarrollada en 2019 por Torsten Koller y sus colegas de la Universidad alemana de Friburgo.
El problema del movimiento del robot puede resumirse, en cierto sentido, como un conflicto entre objetivos: uno inmediato y otro a largo plazo. El objetivo inmediato es evitar una situación peligrosa para la persona. El robot debe tener cuidado en cada momento para evitar colisiones con la persona o minimizar cualquier consecuencia dañina de dichas colisiones.
A plazos más largos, el robot siempre tiene una tarea. Debe llevar a cabo alguna tarea, en este caso, ayudar a una persona a vestirse. Equilibrar estos dos objetivos es la tarea que se planteó el grupo del MIT.
En el trabajo de Koller de 2019, los científicos desarrollaron el llamado algoritmo de control predictivo basado en aprendizaje (LBMPC), cuyo objetivo es que el robot evite colisiones con la persona y, al mismo tiempo, encuentre una ruta más eficiente para la tarea.
Partiendo de lo que hicieron Koller y sus colegas, Li y su equipo se preguntaron si era posible, en lugar de evitar por completo las colisiones, hacer que el brazo robótico se moviera hacia donde un choque con la persona pudiera ser un leve toque y no un golpe dañino. Al permitir el llamado impacto seguro, el brazo robótico podría actuar sin tanta precaución.
Según los autores, se trata de un sistema de ingeniería en el que, en lugar de evitar cualquier contacto, el brazo robótico equilibra su tarea objetivo con la seguridad.
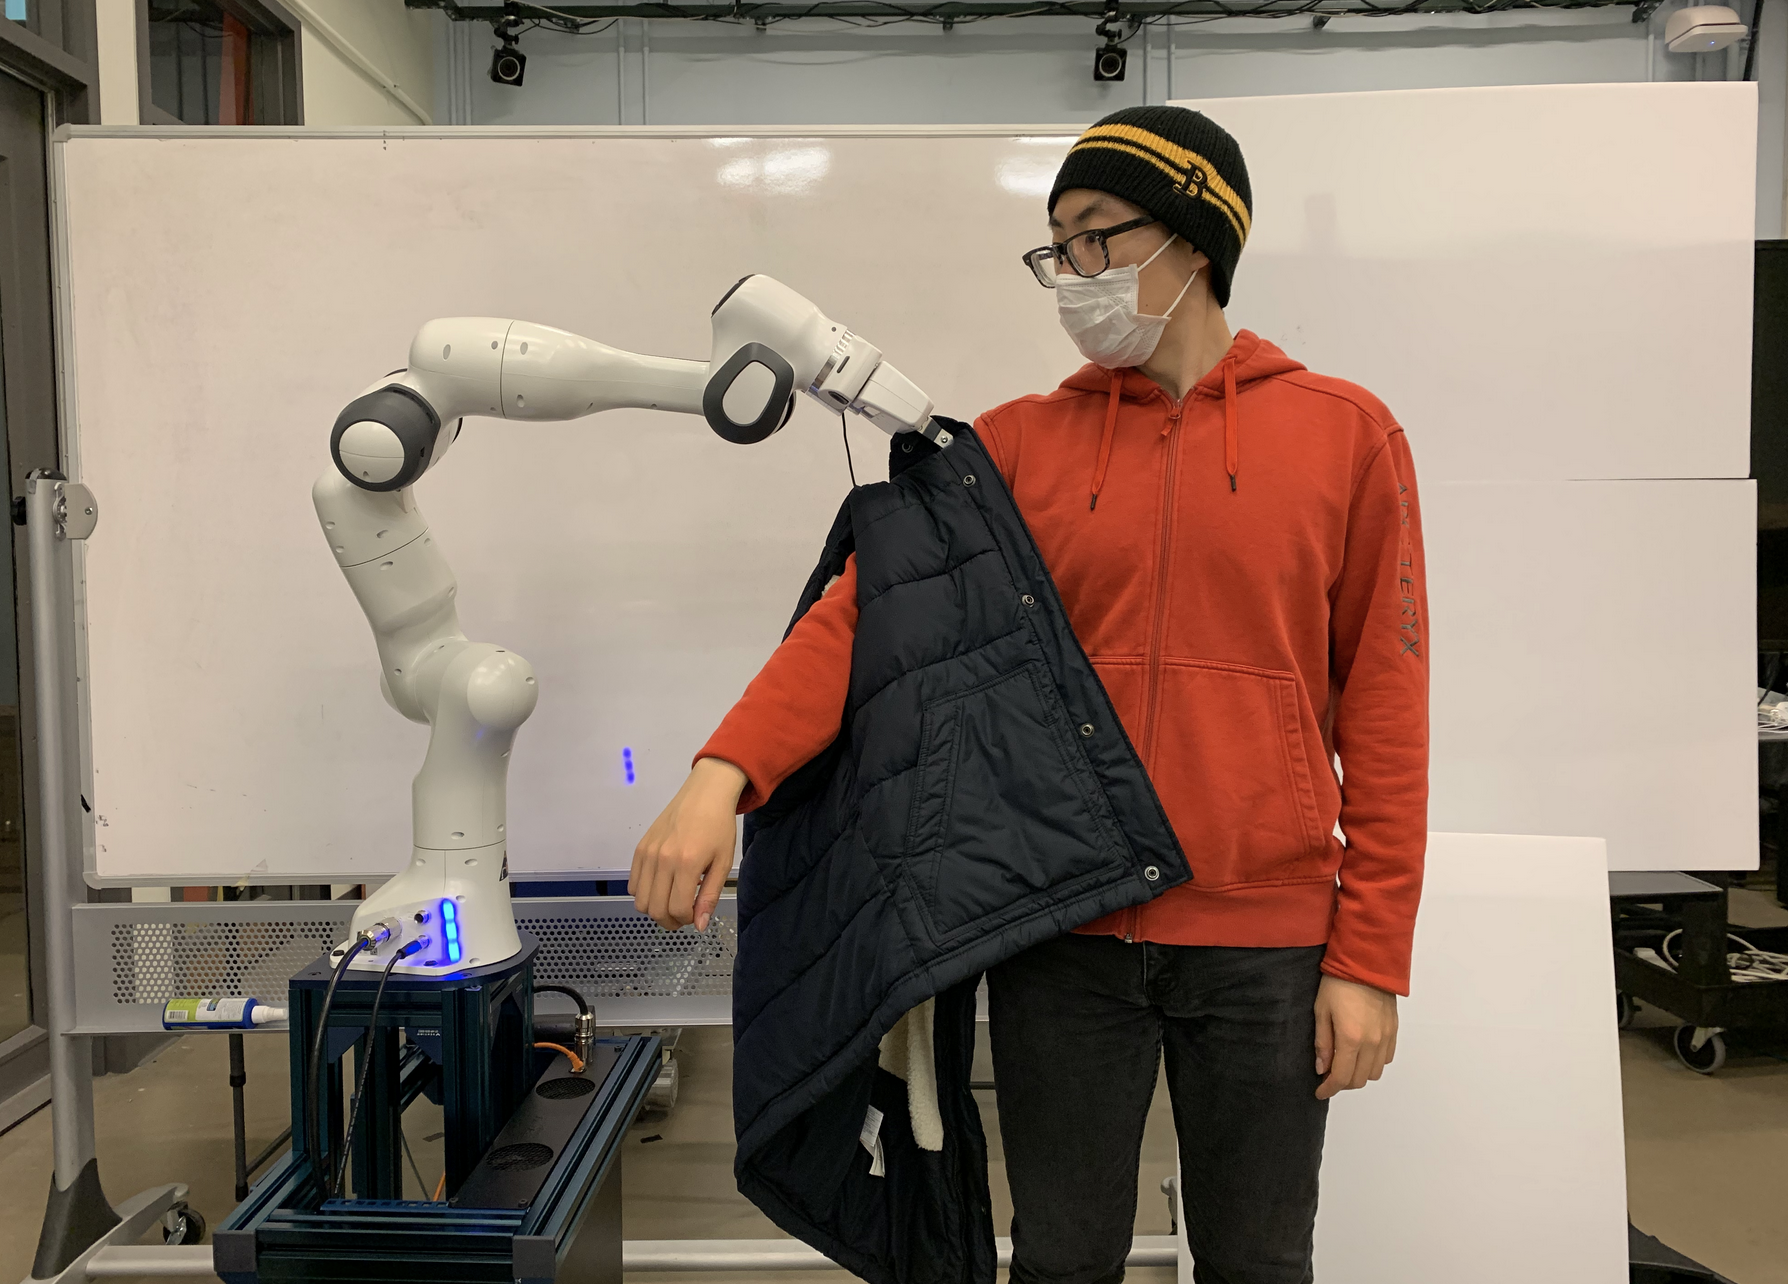
Los investigadores explicaron: «Para reducir el conservadurismo del sistema manteniendo la seguridad, proponemos un planificador seguro que integra de forma conjunta los enfoques predictivo y reactivo dentro de un marco. Nuestro objetivo es dotar a los planificadores de movimiento de controladores compatibles de bajo nivel y aprovechar el hecho de que un impacto leve puede no ser dañino para la persona, lo que permite a los planificadores generar movimientos potencialmente más eficientes sin comprometer la seguridad».
Tomaron LBMPC y añadieron el modelado de la posición y la velocidad de la persona y del robot, para calcular cómo actuarían en caso de colisión. Los autores no lo inventaron por su cuenta, sino que tomaron de distintos trabajos información sobre qué tipos de fricción y qué velocidad serían seguras en una colisión entre dos cuerpos.
En concreto, en 2003 dos investigadores de la Universidad Nacional de Australia desarrollaron un modelo de impacto para determinar qué es seguro. Según ellos, estas soluciones de seguridad limitan la fuerza potencial del impacto del robot en caso de colisión con una persona.
Con la definición de lo que es seguro, Li y otros científicos pueden revisar LBMPC para que no planifique siempre solo evitar colisiones, sino que también elija movimientos incluso allí donde puedan provocar impactos seguros.
«Que sepamos, este es el primer trabajo que proporciona una garantía probabilística de seguridad respecto a modelos de dinámica humana con incertidumbre para sistemas persona-robot»
El algoritmo en desarrollo, modificado a partir de LBMPC, es un modelo probabilístico de lo que puede ocurrir entre la persona y la máquina. No es una certeza, sino una predicción de que, en las interacciones calculadas por el algoritmo, algunos resultados «se mantendrán con alta probabilidad».

Así, lo demostrablemente seguro es la medida de incertidumbre con la que el robot puede moverse respecto a la persona. El margen de incertidumbre admisible se amplió algo al permitir algunas colisiones inofensivas. Es importante recordar que la incertidumbre admisible se mantiene dentro del marco estrecho de un experimento controlado, en el que se hacen varias suposiciones.
Los autores del estudio señalaron: «Nuestra implementación depende de los siguientes supuestos, que hicimos para sortear problemas de geometría y visión por computadora: la posición del hombro humano es conocida y fija, y durante esta tarea el codo humano nunca se dobla. Con estos supuestos, solo necesitamos seguir la posición de la mano de la persona y podemos interpolar el brazo como un segmento de línea entre la posición de la mano y la del hombro. También suponemos que la mano humana permanece totalmente observable durante toda la operación, y usamos el sistema de captura de movimiento PhaseSpace para seguirla».
Su trabajo hace otra suposición importante: «Suponemos que la persona no se moverá durante la planificación del robot». Todas estas salvedades indican que hará falta más modelado de lo que ocurre cuando la persona es más dinámica, por así decirlo, con menos restricciones en la interacción.
La idea principal de Li es que, al hacer que su sistema sea supuestamente seguro, facilitan que las personas lo acepten. Los autores escriben: «Curiosamente, nuestra participante indicó que se sentía más cómoda cuando el robot ejecutaba nuestro algoritmo que cuando simplemente evitaba las colisiones».
Una explicación es que el algoritmo de los investigadores optimiza la velocidad y el impacto seguro cuando no es posible evitar estrictamente la colisión. Una formulación segura del impacto podría mejorar, además de la garantía de seguridad, el aspecto psicológico de la interacción entre humano y robot.


