
Le MIT a mis au point un robot assistant capable de toucher une personne en toute sécurité
Auparavant, on pensait que la robotique était le domaine le plus complexe de l'apprentissage automatique. Même des tâches simples, comme déplacer un manipulateur sur une courte distance, représentaient un défi d'ingénierie extrêmement difficile. Imaginez à quel point il a fallu un exploit d'apprentissage automatique pour qu'un bras robotisé aide une personne à enfiler une veste !
Des chercheurs du Massachusetts Institute of Technology (MIT) ont publié en été 2021 les détails d'une étude présentant un bras robotisé aidant une personne, et expliquant pourquoi, selon eux, cette procédure est sans danger pour les humains.
Dans la démonstration, le bras robotisé tient un gilet, le bras droit de la personne passe par l'ouverture, qui est ensuite lentement remontée jusqu'à l'épaule. Les chercheurs ont décrit leurs travaux en détail dans un article intitulé « Planification de mouvement prouvablement sûre et efficace en présence d'incertitude pour l'interaction homme-robot ».
La recherche du doctorant du MIT Shen Li et de son équipe repose sur une approche algorithmique fondée sur l'apprentissage par renforcement, une forme d'apprentissage automatique développée en 2019 par Torsten Koller et ses collègues de l'Université allemande de Fribourg.
Le problème du mouvement d'un robot peut être résumé, en quelque sorte, comme un conflit entre deux objectifs : l'un immédiat, l'autre à long terme. L'objectif immédiat est d'éviter une situation dangereuse pour l'humain. Le robot doit être prudent à chaque instant pour éviter les collisions avec l'humain ou réduire au minimum toute conséquence néfaste de telles collisions.
Sur des échelles de temps plus longues, le robot a toujours une tâche à accomplir. Il doit réaliser une certaine action, en l'occurrence aider une personne à s'habiller. Concilier ces deux objectifs est le défi que s'est fixé l'équipe du Massachusetts Institute of Technology.
Dans les travaux de Koller en 2019, les scientifiques ont développé un algorithme dit de commande prédictive fondé sur l'apprentissage (LBMPC), dont le but est que le robot évite les collisions avec l'humain tout en trouvant en même temps un chemin plus efficace vers l'objectif.
S'appuyant sur le travail de Koller et de ses collègues, Li et son équipe se sont demandé s'il était possible, plutôt que d'éviter totalement les collisions, de faire en sorte que le bras robotisé se déplace là où la collision avec l'humain serait un simple contact léger plutôt qu'un choc nuisible. En admettant ce qu'on appelle un choc sûr, le bras robotisé pouvait agir sans une prudence excessive.
Selon les auteurs, il s'agit d'un système d'ingénierie dans lequel, au lieu d'éviter tout contact, le bras robotisé équilibre son objectif de tâche avec l'objectif de sécurité.
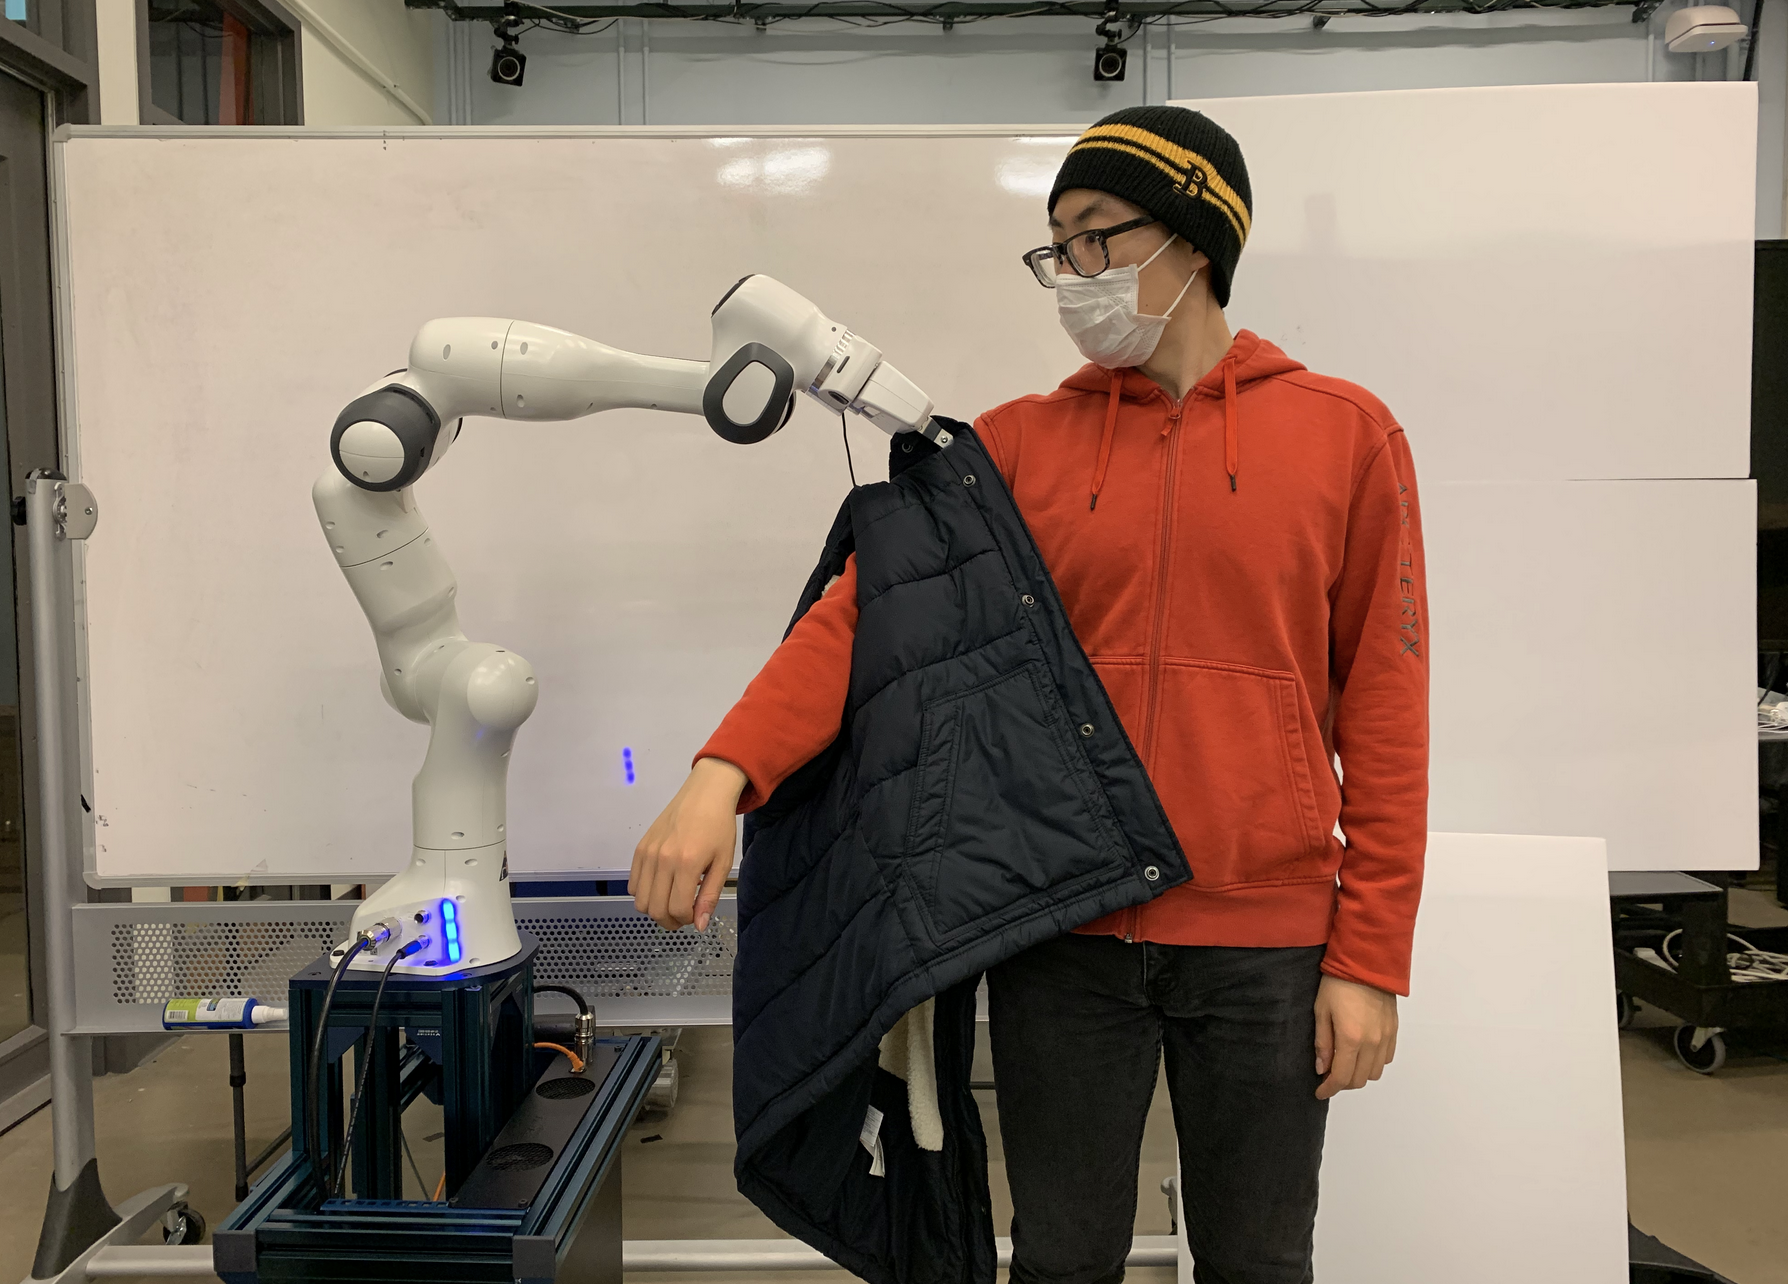
Les chercheurs ont expliqué : « Pour réduire le caractère conservateur du système tout en préservant la sécurité, nous proposons un planificateur sûr intégrant de manière conjointe les approches prédictive et réactive dans un cadre commun. Notre objectif est de familiariser les planificateurs de mouvement avec des contrôleurs compatibles de bas niveau et d'exploiter le fait qu'un faible impact peut ne pas être nuisible pour l'humain, ce qui permet aux planificateurs de produire potentiellement des mouvements plus efficaces sans compromettre la sécurité ».
Ils ont pris le LBMPC et ajouté une modélisation de la position et de la vitesse de l'humain et du robot, afin de calculer leur effet en cas de collision. Les auteurs n'ont pas simplement imaginé cela eux-mêmes, mais ont emprunté à différents travaux des informations sur les types de frottement et la vitesse qui seraient sûrs lors de la collision de deux corps.
En particulier, en 2003, deux chercheurs de l'Université nationale australienne ont développé un modèle de choc permettant de déterminer ce qui est sûr. Selon eux, de telles solutions de sécurité limitent la force potentielle d'impact du robot en cas de collision avec un humain.
Grâce à cette définition de ce qui est sûr, Li et d'autres scientifiques peuvent revoir le LBMPC afin qu'il ne planifie pas uniquement l'évitement des collisions, mais sélectionne aussi des mouvements même là où ils peuvent conduire à des chocs sûrs.
« À notre connaissance, il s'agit du premier travail qui fournit une garantie probabiliste de sécurité concernant des modèles de dynamique humaine incertains pour les systèmes homme-robot »
L'algorithme en cours de développement, modifié à partir du LBMPC, constitue un modèle probabiliste de ce qui peut se produire entre un humain et une machine. Il ne s'agit pas d'une certitude, mais d'une prédiction selon laquelle, dans les interactions calculées par l'algorithme, certains résultats « se maintiendront avec une forte probabilité ».

Ainsi, ce qui est prouvablement sûr est la mesure d'incertitude avec laquelle le robot peut se déplacer par rapport à l'humain. La zone d'incertitude admissible a été légèrement élargie en acceptant certaines collisions inoffensives. Il est important de rappeler que l'incertitude admissible se situe dans le cadre étroit d'une expérience contrôlée, reposant sur un certain nombre d'hypothèses.
Les auteurs de l'étude ont indiqué : « Notre mise en œuvre repose sur les hypothèses suivantes, que nous avons faites pour contourner des problèmes de géométrie et de vision par ordinateur : la position de l'épaule humaine est connue et fixe, et pendant cette tâche le coude humain ne se plie jamais. Avec ces hypothèses, nous n'avons besoin de suivre que la position de la main humaine, et nous pouvons interpoler le bras comme un segment de droite entre la position de la main et celle de l'épaule. Nous supposons également que la main humaine reste entièrement observable pendant toute l'opération, et nous utilisons le système de capture de mouvement PhaseSpace pour la suivre ».
Leur travail repose sur une autre hypothèse importante : « Nous supposons que la personne ne bougera pas pendant la planification du robot ». Toutes ces réserves impliquent qu'il faudra davantage de modélisation de ce qui se passe lorsque l'humain est plus dynamique, pour ainsi dire avec des contraintes d'interaction moindres.
L'idée principale de Li est qu'en rendant son système prétendument sûr, ils facilitent son acceptation par les gens. Les auteurs écrivent : « Fait intéressant, notre sujet d'essai a indiqué qu'il se sentait plus à l'aise lorsque le robot exécutait notre algorithme plutôt que de simplement éviter les collisions ».
Une explication possible est que l'algorithme des chercheurs optimise la vitesse et le choc sûr lorsqu'il est impossible d'éviter strictement la collision. Une formulation sûre du choc pourrait, au-delà de la garantie de sécurité, améliorer le côté psychologique de l'interaction homme-robot.


