
MIT разработал робота-помощника, который может безопасно прикасаться к человеку
Раньше считалось, что робототехника — самая сложная область машинного обучения. Даже простые вещи, такие как перемещение манипулятора на небольшое расстояние, являлись невероятно сложной инженерной задачей. Можете себе представить, насколько большим подвигом стало применение машинного обучения, чтобы роботизированная рука помогала человеку надеть куртку?
Исследователи Массачусетского технологического института (MIT) летом 2021 года опубликовали подробности исследования, в котором они продемонстрировали роботизированную руку, помогающую человеку, а также рассказали подробности того, почему процедура, по их утверждению, безопасна для людей.
В демонстрации роботизированная рука держит жилет в руке, правая рука человека проходит через отверстие, которое затем медленно тянется вверх к плечу. Свою работу исследователи подробно описали в статье под названием «Доказуемо безопасное и эффективное планирование движения в условиях неопределенности для взаимодействия человека и робота».
Исследование докторанта MIT Шена Ли и его команды основано на алгоритмическом подходе, созданном на обучении с подкреплением — форме машинного обучения, разработанном в 2019 году Торстеном Коллером и его коллегами из немецкого Университета Фрайбурга.
Проблема движения робота может быть в некотором смысле резюмирована как противоречие между целями — одной целью, которая является немедленной, и одной, которая является долгосрочной. Ближайшая цель — избежать опасной для человека ситуации. Робот должен быть осторожен в каждый момент, чтобы избежать столкновений с человеком или свести к минимуму любые вредные последствия таких столкновений.
На более длительных временных рамках перед роботом всегда стоит задача. Он должен выполнить какую-то задачу, в данном случае — помочь человеку одеться. Уравновесить эти две цели — задача, которую поставила перед собой группа Массачусетского технологического института.
В работе Коллера в 2019 году ученые разработали так называемый алгоритм прогнозирующего управления, основанный на обучении (LBMPC), в котором цель заключается в том, чтобы робот избегал столкновений с человеком и одновременно находил более эффективный путь к данной задаче.
Основываясь на том, что сделали Коллер и его коллеги, Ли и его команда спросили себя, возможно ли, вместо того, чтобы полностью избегать столкновений, заставить роботизированную руку двигаться туда, где столкновение с человеком могло бы быть легким прикосновением, а не вредным ударом. Допуская так называемый безопасный удар, роботизированная рука могла действовать без особой осторожности.
По словам авторов, это инженерная система, в которой вместо того, чтобы избегать любого прикосновения, роботизированная рука балансирует свою целевую задачу с целью безопасности.
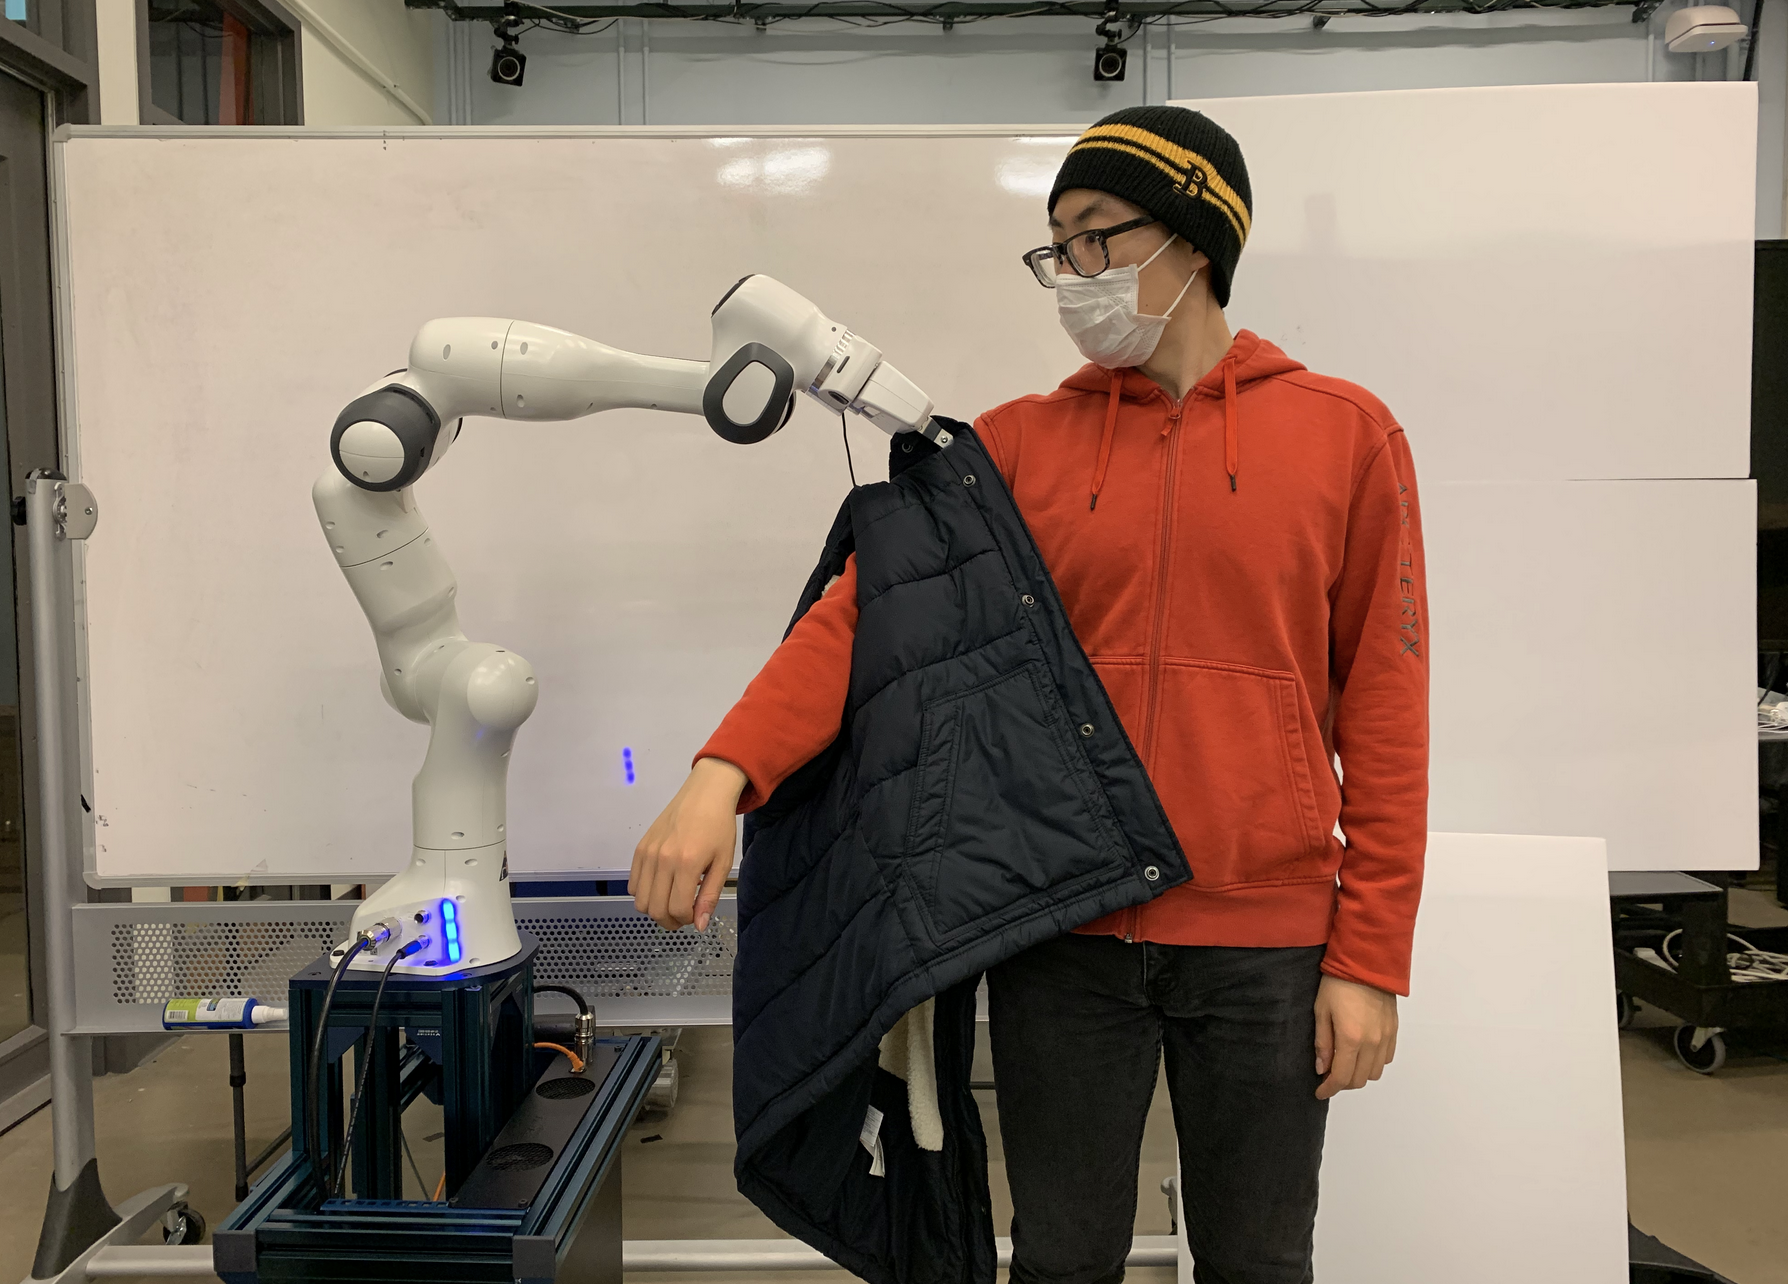
Исследователи рассказали: «Чтобы снизить консервативность системы при сохранении безопасности, мы предлагаем безопасного планировщика для совместной интеграции прогнозирующего и реактивного подходов в рамках. Наша цель — ознакомить планировщиков движения с низкоуровневыми совместимыми контроллерами и использовать тот факт, что небольшое воздействие может не быть вредным для человека, что позволяет планировщикам потенциально производить более эффективные движения без ущерба для безопасности».
Они взяли LBMPC и добавили моделирование положения и скорости человека и робота, чтобы вычислить, как они будут воздействовать в случае столкновения. Авторы не просто придумали это сами, а позаимствовали из различных работ информацию о том, какие виды трения и какая скорость будет безопасной при столкновении двух тел.
В частности в 2003 году два исследователя из Австралийского национального университета разработали модель удара, чтобы определить, что безопасно. По их мнению, такие решения безопасности ограничивают потенциальную силу удара робота в случае столкновения с человеком.
С определением того, что безопасно, Ли и другие ученые могут пересмотреть LBMPC, чтобы он не всегда планировал только избегать столкновений, но также выбирал движения даже там, где они могут привести к безопасным ударам.
«Насколько нам известно, это первая работа, которая обеспечивает вероятностную гарантию безопасности в отношении моделей динамики человека с неопределенностью для систем человек-робот»
Разрабатываемый алгоритм, модифицированный LBMPC, представляет собой вероятностную модель того, что может случиться между человеком и машиной. Это не уверенность, а предсказание того, что во взаимодействиях, рассчитанных алгоритмом, некоторые результаты «сохранятся с высокой вероятностью».

Таким образом, доказуемо безопасной является мера неопределенности, с которой робот может двигаться по отношению к человеку. Область допустимой неопределенности была немного расширена за счет допуска некоторых безвредных столкновений. Важно помнить, что допустимая неопределенность находится в узких рамках контролируемого эксперимента, в котором делается ряд предположений.
Авторы исследования сообщили: «Наша реализация зависит от следующих предположений, которые мы сделали, чтобы обойти проблемы в геометрии и компьютерном зрении: положение человеческого плеча известно и фиксировано, при выполнении этой задачи человеческий локоть никогда не сгибается. С этими предположениями нам нужно только отслеживать положение руки человека и можно интерполировать руку как отрезок линии между положением руки и плеча. Мы также предполагаем, что человеческая рука остается полностью наблюдаемой на протяжении всей операции, и используем систему захвата движения PhaseSpace, чтобы отслеживать это».
Их работа делает еще одно важное предположение: «Мы предполагаем, что человек не будет двигаться во время планирования робота». Все эти предостережения предполагают, что потребуется больше моделирования того, что происходит, когда человек будет более динамичен, так сказать, с меньшими ограничениями на взаимодействие.
Основная мысль Ли заключается в том, что делая свою систему якобы безопасной, они облегчают принятие системы людьми. Авторы пишут: «Интересно, что наша испытуемая указала, что чувствовала себя более комфортно, когда робот запускает наш алгоритм, чем просто избегает столкновений».
Одним из объяснений является то, что алгоритм исследователей оптимизирует скорость и безопасный удар, когда невозможно строго избежать столкновения. Безопасная формулировка удара может потенциально улучшить психологическую сторону взаимодействия человека и робота, помимо гарантии безопасности.


