
麻省理工开发出可安全触碰人体的辅助机器人
过去人们认为,机器人技术是机器学习中最复杂的领域。即便是简单的事情,比如让机械臂移动一小段距离,也是极其复杂的工程任务。你可以想象,让机器人手臂借助机器学习帮人穿上外套,是多么大的成就吗?
麻省理工学院(MIT)的研究人员于2021年夏天发布了研究详情,展示了一台协助人类的机械臂,并说明了该操作对人类安全的原因。
在演示中,机械臂拿着一件背心,人的右手穿过袖孔,随后背心被缓慢向上拉至肩部。研究人员在题为《面向人机交互的可证明安全且高效的不确定性运动规划》的论文中详细描述了这项工作。
麻省理工学院博士生沈利及其团队的研究基于一种强化学习的算法方法。强化学习是机器学习的一种形式,由德国弗莱堡大学的托尔斯滕·科勒及其同事于2019年提出。
机器人的运动问题在某种意义上可以概括为目标之间的矛盾:一个是即时目标,一个是长期目标。即时目标是避免使人处于危险境地。机器人必须时刻保持谨慎,以避免与人发生碰撞,或将此类碰撞可能造成的任何伤害降至最低。
在更长的时间范围内,机器人始终肩负任务。它必须完成某项工作,在这里即协助人穿衣。平衡这两个目标,正是麻省理工学院团队所设定的挑战。
在科勒2019年的工作中,科学家们开发了一种基于学习的所谓预测控制算法(LBMPC),其目标是让机器人避免与人碰撞,同时找到通向该任务的更高效路径。
基于科勒及其同事的成果,李及其团队提出了一个问题:能否不完全避免碰撞,而是让机械臂移动到碰撞仅是轻微触碰而非有害撞击的位置。允许这种所谓的安全冲击后,机械臂便可以在较少顾虑的情况下行动。
据作者介绍,这是一种工程系统:机械臂不再避免任何接触,而是在目标任务与安全性之间取得平衡。
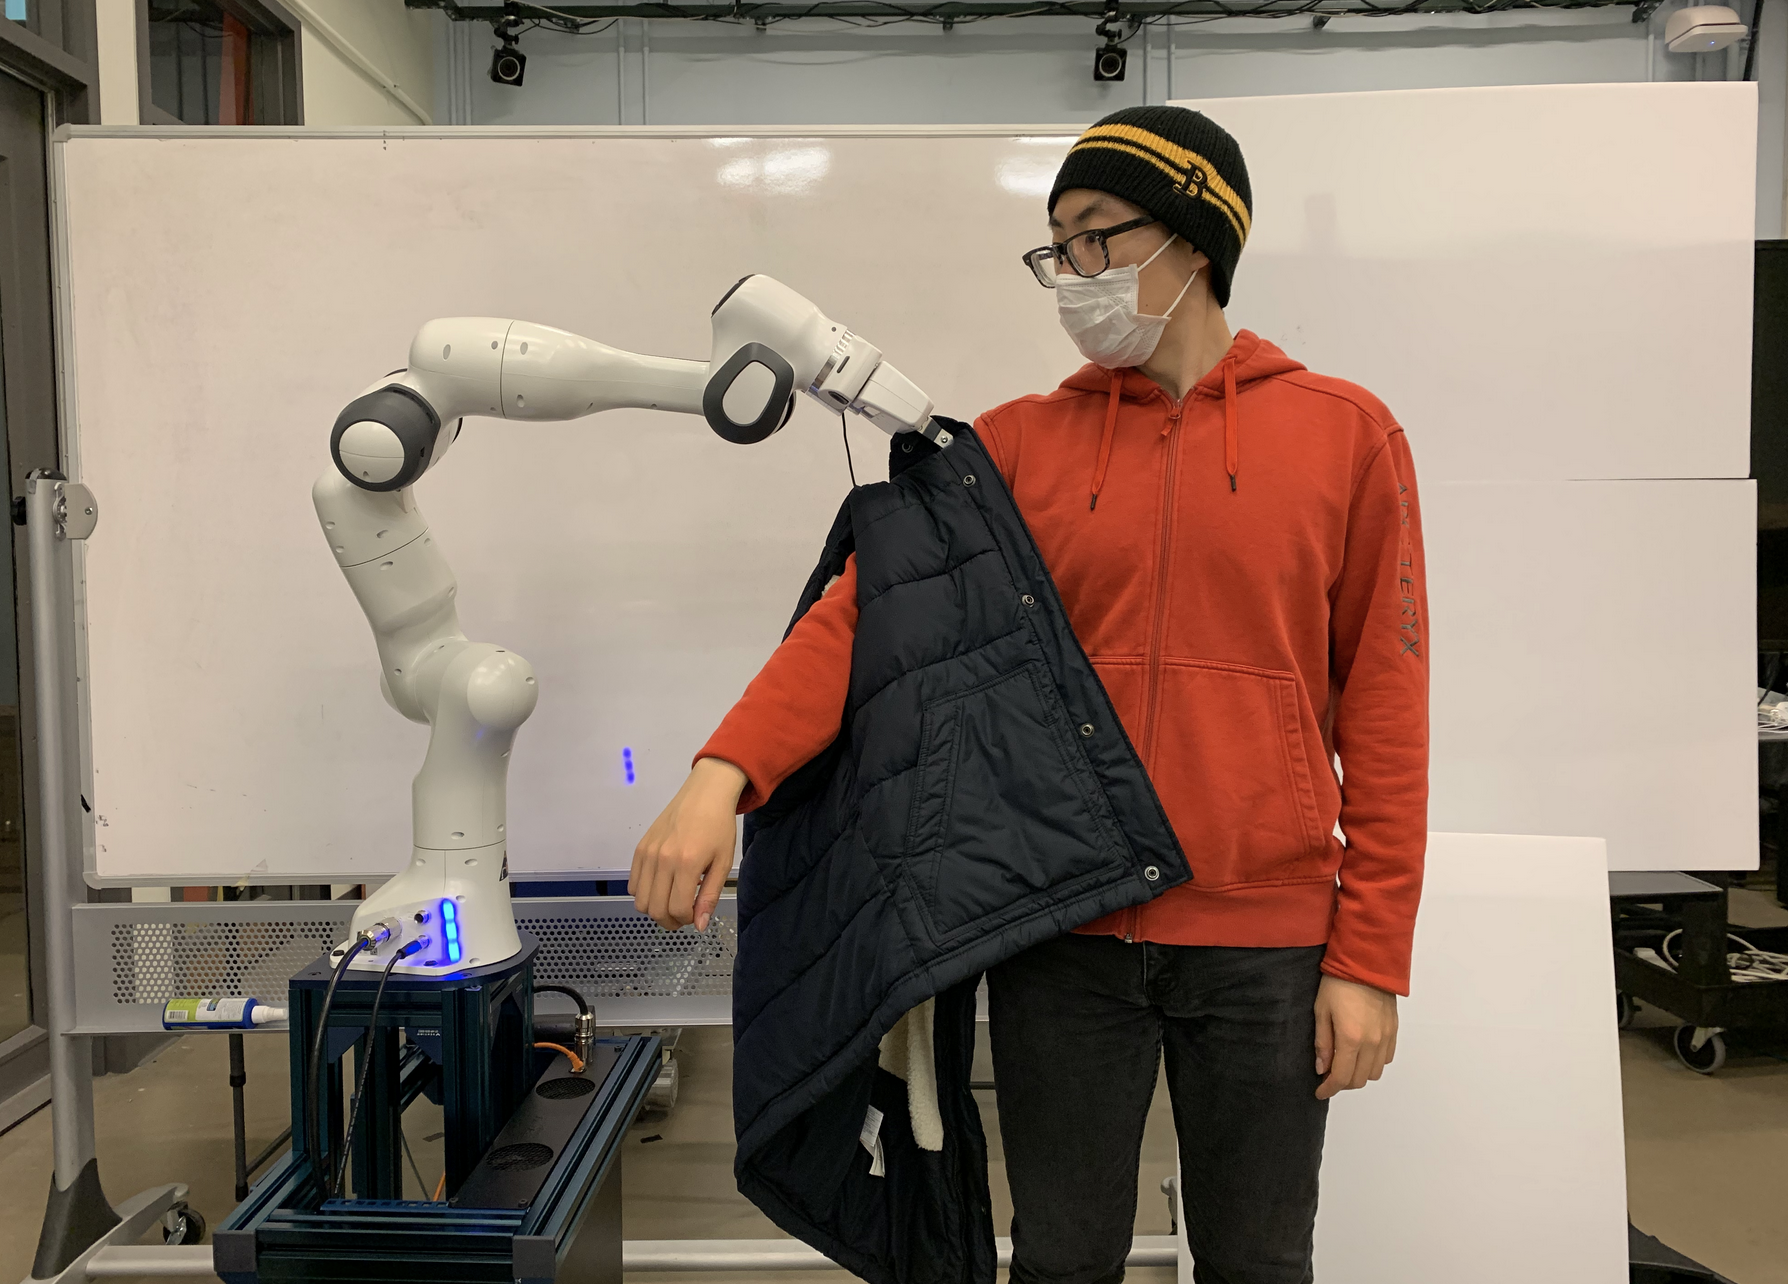
研究人员表示:“为了在保证安全的同时降低系统的保守性,我们提出了一种安全规划器,将预测式方法与反应式方法整合在一个框架内。我们的目标是让运动规划器了解底层的顺应控制器,并利用这一事实:轻微的作用力未必会对人造成伤害,从而使规划器能够在不损害安全的前提下,潜在地生成更高效的运动。”
他们在LBMPC的基础上加入了对人和机器人位置与速度的建模,以计算碰撞时两者将如何相互作用。作者并非凭空想出这些数据,而是从各项研究中借鉴了关于两个物体碰撞时哪些摩擦力和速度是安全的信息。
具体来说,2003年澳大利亚国立大学的两名研究人员建立了一个碰撞模型,用以界定什么是安全的。他们认为,这类安全标准限制了机器人在与人碰撞时可能产生的冲击力。
有了对安全的界定,李及其他科学家便可以修改LBMPC,使其不再只规划避免碰撞的运动,还会在可能产生安全冲击的情况下选择相应的动作。
“据我们所知,这是第一项为人机系统中存在不确定性的人体动力学模型提供概率安全保证的工作”
所开发的算法是经过改进的LBMPC,它是对人与机器之间可能发生情况的概率模型。这并非确定性结论,而是一种预测:在算法计算的交互中,某些结果“极有可能”成立。

因此,可证明安全的是机器人相对于人类运动时所允许的不确定性程度。通过允许某些无害的碰撞,可接受的不确定性范围得到了一定扩大。需要注意的是,可接受的不确定性仅限于受控实验的狭窄框架内,而该实验基于若干假设。
研究作者表示:“我们的实现依赖于以下假设,这些假设是为了绕过几何与计算机视觉中的问题而做出的:人的肩部位置已知且固定,在执行该任务时人的肘部从不弯曲。基于这些假设,我们只需追踪人手的位置,并可将手臂近似为手与肩之间的一条线段。我们还假设在整个操作过程中人手始终可被观测,并使用PhaseSpace动作捕捉系统对其进行追踪。”
他们的工作还做出了另一个重要假设:“我们假设在机器人规划期间人不会移动。”所有这些前提都表明,当人的动作更加灵活、与交互的限制更少时,还需要进行更多的建模来研究会发生什么。
李的主要观点是:通过让系统在名义上是安全的,他们使人们更容易接受这套系统。作者写道:“有趣的是,我们的受试者表示,当机器人运行我们的算法时,她感觉比仅仅避免碰撞时更加舒适。”
一种解释是,当无法严格避免碰撞时,研究人员的算法会在速度与安全冲击之间进行优化。除了保障安全,经过精心设计的安全冲击还可能改善人机交互的心理体验。


