
MITが人に安全に触れられるアシストロボットを開発
これまでロボティクスは機械学習の中でも最も難しい分野だと考えられてきました。マニピュレーターを少し動かすといった単純なことですら、極めて困難な工学的課題でした。ロボットアームが人に上着を着せる手助けをするまでに機械学習を応用できたことが、どれほど大きな成果かお分かりいただけるでしょう。
マサチューセッツ工科大学(MIT)の研究者たちは2021年夏、ロボットアームが人を手助けする様子を示した研究の詳細を公開しました。あわせて、この手順が人にとって安全であると考える理由も説明しています。
デモでは、ロボットアームがベストを手に持ち、人の右腕が穴を通ると、それがゆっくりと肩の方へ引き上げられます。研究者たちは、その成果を「不確実性下における人間とロボットの相互作用のための証明可能に安全で効率的な動作計画」という論文で詳しく記述しています。
MITの博士課程学生シェン・リーとそのチームの研究は、強化学習という機械学習の一形態に基づくアルゴリズム的アプローチを用いています。この手法は、2019年にドイツのフライブルク大学のトルステン・コラーらによって開発されました。
ロボットの動作の問題は、ある意味で目標同士の対立として要約できます。一つは即時的な目標、もう一つは長期的な目標です。直近の目標は、人にとって危険な状況を避けることです。ロボットは、人との衝突を避けるか、衝突による有害な影響を最小限に抑えるため、常に慎重に動かなければなりません。
より長い時間軸で見ると、ロボットには常に課題があります。何らかのタスク、この場合は人が服を着る手助けを実行しなければなりません。この二つの目標のバランスを取ることが、MITのグループが自らに課した課題でした。
コラーらの2019年の研究では、学習ベースの予測制御アルゴリズム(LBMPC)が開発されました。その目的は、ロボットが人との衝突を避けながら、同時にタスクを達成するより効率的な経路を見つけることでした。
コラーらの成果を踏まえ、リーらのチームは次のように問いました。完全な衝突回避ではなく、人との衝突が有害な衝撃ではなく軽い接触になるような動きをロボットアームに取らせることはできないか。いわゆる安全な接触を許容すれば、ロボットアームはそれほど慎重に動く必要がなくなります。
著者によれば、これは工学的なシステムであり、あらゆる接触を避けるのではなく、ロボットアームが目標タスクと安全性のバランスを取るというものです。
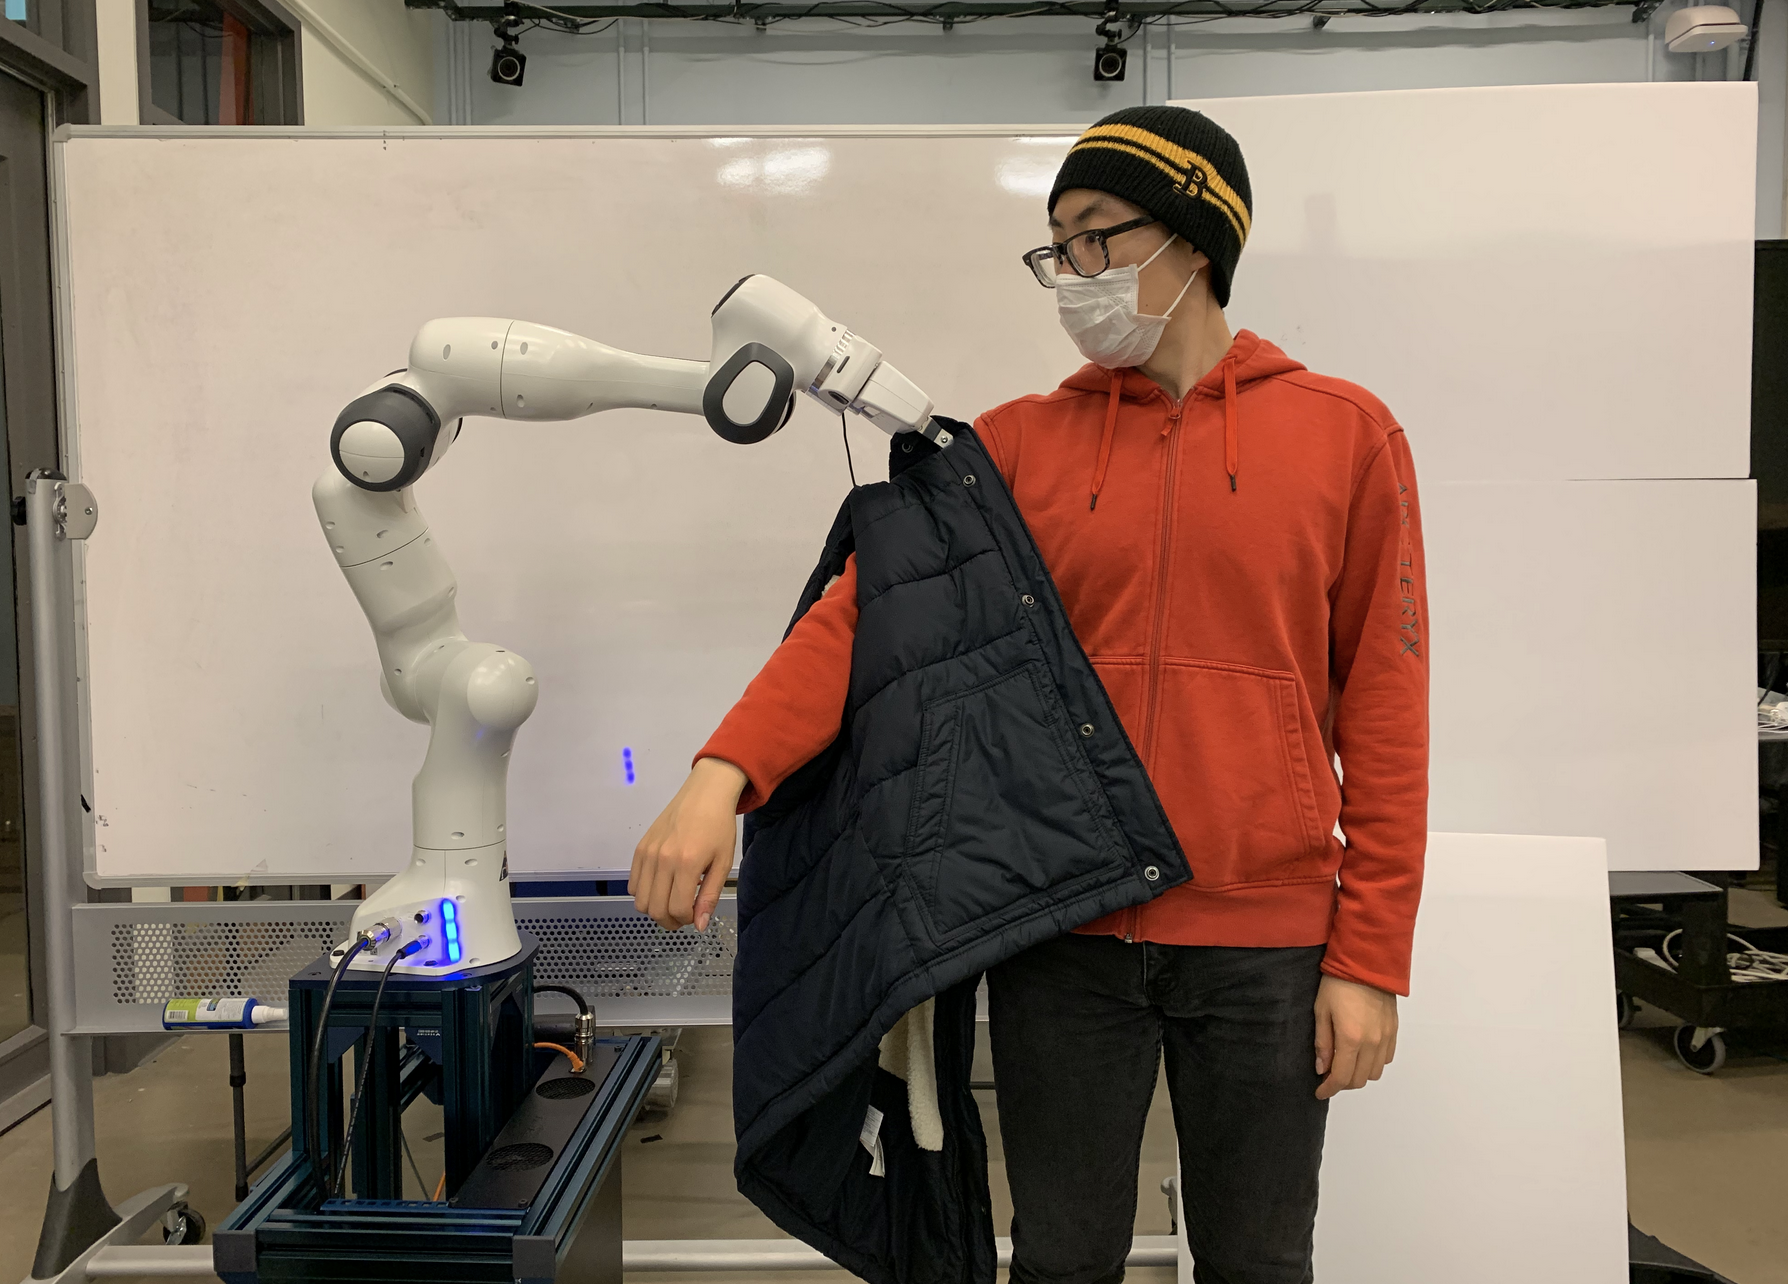
研究者たちは次のように説明しています。「安全性を保ちながらシステムの保守性を下げるため、予測的アプローチと反応的アプローチを一つの枠組みで統合する安全プランナーを提案します。私たちの目標は、動作プランナーに低レベルの適合制御器を理解させ、わずかな接触は人に害を与えないことがあるという事実を利用して、安全性を損なうことなく、より効率的な動作を生み出せるようにすることです。」
彼らはLBMPCに、人とロボットの位置や速度のモデリングを加え、衝突時にどのように作用するかを計算しました。著者らはこれを独自に考え出したのではなく、さまざまな研究から、二つの物体が衝突する際にどの程度の摩擦や速度なら安全かという情報を取り入れています。
特に2003年には、オーストラリア国立大学の二人の研究者が、何が安全かを見極めるための衝撃モデルを開発しました。彼らの考えでは、このような安全基準によって、ロボットが人と衝突した場合の衝撃の潜在的な力が制限されます。
何が安全かが定義されたことで、リーらや他の研究者はLBMPCを見直すことができます。その結果、常に衝突回避だけを計画するのではなく、安全な接触につながる動きも選択できるようになります。
「私たちの知る限り、これは人と機械のシステムにおける、人の動力学モデルの不確実性に関して確率的な安全保証を提供する最初の研究です。」
開発中のアルゴリズムは、LBMPCを修正したもので、人と機械の間で起こりうることを確率モデルとして表現します。これは確実性ではなく、アルゴリズムが計算した相互作用の中で、一部の結果が「高い確率で保たれる」という予測です。

したがって、証明可能に安全とされるのは、ロボットが人に対して動く際の不確実性の度合いです。許容される不確実性の範囲は、いくつかの無害な衝突を許容することで、やや広げられました。ただし、許容される不確実性は、一定の仮定を置いた管理された実験の狭い枠組みの中にあるという点を忘れてはなりません。
研究の著者は次のように述べています。「私たちの実装は、幾何学とコンピュータービジョンの問題を回避するために行った次の仮定に依存しています。人の肩の位置は既知で固定されており、この作業中、人の肘は決して曲がらないものとします。これらの仮定のもとでは、人の手の位置を追跡するだけでよく、手と肩の位置の間の線分として腕を補間できます。また、人の手は作業中ずっと完全に観測可能であるとし、これを追跡するためにPhaseSpaceのモーションキャプチャシステムを使用します。」
彼らの研究には、もう一つ重要な仮定があります。「ロボットの計画中、人は動かないものとします。」これらの注意点は、人がより動的に、いわば相互作用への制約が少ない形で動く場合に何が起こるかについて、さらなるシミュレーションが必要であることを示しています。
リーの根本的な考えは、システムを安全とみなせるようにすることで、人がそれを受け入れやすくなるということです。著者は次のように書いています。「興味深いことに、被験者は、ロボットが単に衝突を避けるだけでなく、私たちのアルゴリズムを実行しているときの方が快適に感じたと述べました。」
一つの説明として、衝突を厳密に避けられない場合には、研究者のアルゴリズムが速度と安全な接触を最適化する、ということが挙げられます。安全な接触の設計は、安全保証に加えて、人とロボットの相互作用の心理的な側面も改善しうるのです。


