
MIT розробив робота-помічника, який може безпечно торкатися людини
Раніше вважалося, що робототехніка — найскладніша сфера машинного навчання. Навіть прості речі, як-от переміщення маніпулятора на невелику відстань, були неймовірно складним інженерним завданням. Уявіть собі, яким подвигом стало застосування машинного навчання, щоб роботизована рука допомагала людині одягнути куртку?
Дослідники Массачусетського технологічного інституту (MIT) влітку 2021 року оприлюднили подробиці дослідження, в якому продемонстрували роботизовану руку, що допомагає людині, а також пояснили, чому, за їхніми словами, ця процедура безпечна для людей.
У демонстрації роботизована рука тримає жилет, права рука людини проходить крізь отвір, який потім повільно тягнуть угору до плеча. Свою роботу дослідники детально описали у статті під назвою «Доказово безпечне та ефективне планування руху в умовах невизначеності для взаємодії людини і робота».
Дослідження докторанта MIT Шена Лі та його команди ґрунтується на алгоритмічному підході, створеному на основі навчання з підкріпленням — форми машинного навчання, розробленого у 2019 році Торстеном Коллером та його колегами з німецького Університету Фрайбурга.
Проблему руху робота можна певним чином узагальнити як суперечність між цілями — однією, яка є негайною, і однією, яка є довгостроковою. Найближча мета — уникнути небезпечної для людини ситуації. Робот має бути обережним у кожен момент, щоб уникнути зіткнень з людиною або мінімізувати будь-які шкідливі наслідки таких зіткнень.
На довших часових проміжках перед роботом завжди стоїть завдання. Він має виконати певне завдання, в даному випадку — допомогти людині одягнутися. Урівноважити ці дві цілі — завдання, яке поставила перед собою група Массачусетського технологічного інституту.
У роботі Коллера 2019 року вчені розробили так званий алгоритм прогнозуючого керування, заснований на навчанні (LBMPC), у якому мета полягає в тому, щоб робот уникав зіткнень з людиною і водночас знаходив ефективніший шлях до даного завдання.
Спираючись на те, що зробили Коллер та його колеги, Лі та його команда запитали себе, чи можливо, замість того щоб повністю уникати зіткнень, змусити роботизовану руку рухатися туди, де зіткнення з людиною могло б бути легким дотиком, а не шкідливим ударом. Допускаючи так званий безпечний удар, роботизована рука могла діяти без особливої обережності.
За словами авторів, це інженерна система, в якій замість того, щоб уникати будь-якого дотику, роботизована рука балансує свою цільову задачу з метою безпеки.
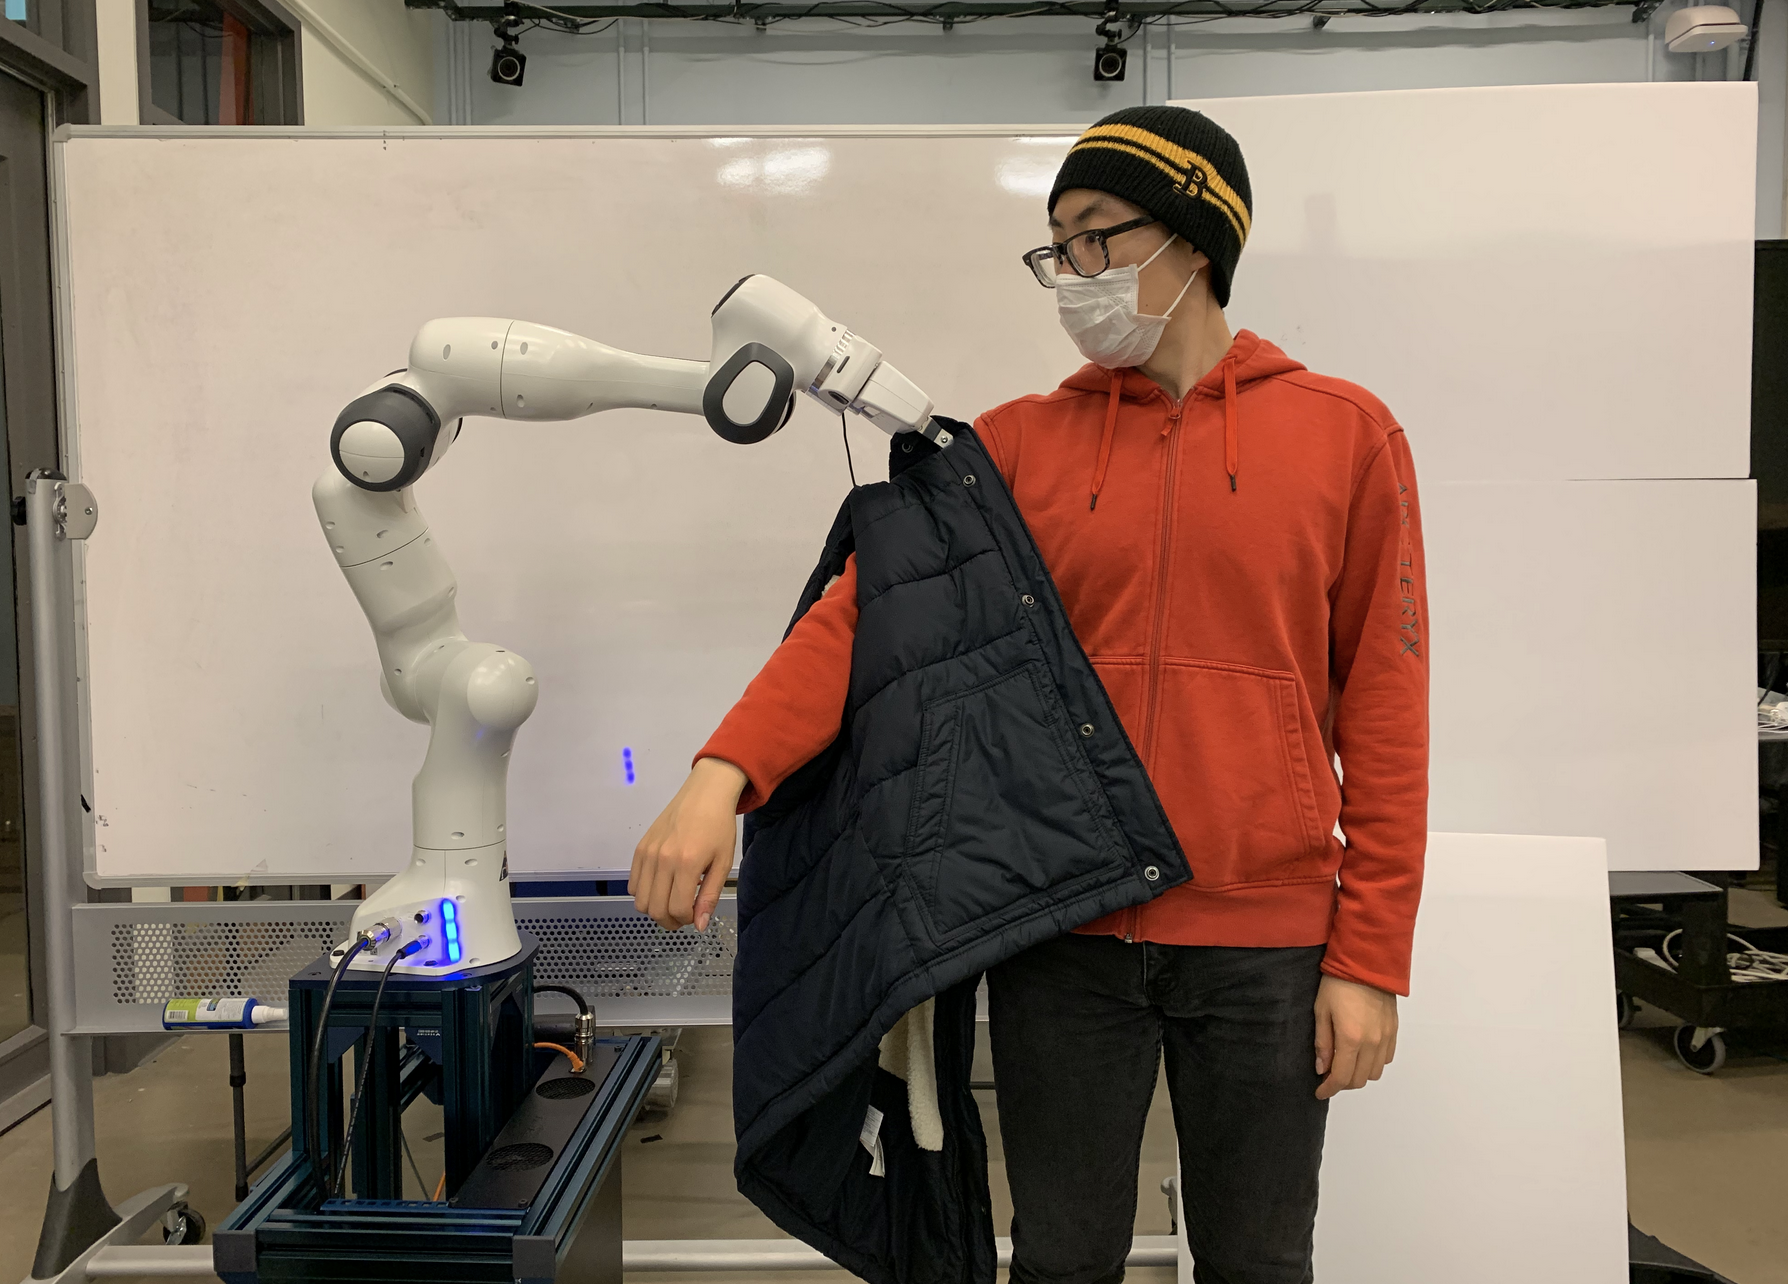
Дослідники розповіли: «Щоб знизити консервативність системи при збереженні безпеки, ми пропонуємо безпечного планувальника для спільної інтеграції прогнозуючого і реактивного підходів у рамках. Наша мета — ознайомити планувальники руху з низькорівневими сумісними контролерами і використати той факт, що невеликий вплив може не бути шкідливим для людини, що дозволяє планувальникам потенційно створювати ефективніші рухи без шкоди для безпеки».
Вони взяли LBMPC і додали моделювання положення та швидкості людини і робота, щоб обчислити, як вони впливатимуть у разі зіткнення. Автори не просто вигадали це самі, а запозичили з різних робіт інформацію про те, які види тертя і яка швидкість будуть безпечними при зіткненні двох тіл.
Зокрема, у 2003 році два дослідники з Австралійського національного університету розробили модель удару, щоб визначити, що безпечно. На їхню думку, такі рішення безпеки обмежують потенційну силу удару робота у разі зіткнення з людиною.
Визначивши, що безпечно, Лі та інші вчені можуть переглянути LBMPC, щоб він не завжди планував лише уникання зіткнень, а також обирав рухи навіть там, де вони можуть призвести до безпечних ударів.
«Наскільки нам відомо, це перша робота, яка забезпечує ймовірнісну гарантію безпеки щодо моделей динаміки людини з невизначеністю для систем людина-робот»
Алгоритм, що розробляється, модифікований LBMPC, є ймовірнісною моделлю того, що може статися між людиною і машиною. Це не впевненість, а передбачення того, що у взаємодіях, розрахованих алгоритмом, деякі результати «збережуться з високою ймовірністю».

Отже, доказово безпечною є міра невизначеності, з якою робот може рухатися відносно людини. Область допустимої невизначеності було трохи розширено за рахунок допуску деяких нешкідливих зіткнень. Важливо пам'ятати, що допустима невизначеність перебуває у вузьких рамках контрольованого експерименту, в якому зроблено низку припущень.
Автори дослідження повідомили: «Наша реалізація залежить від таких припущень, які ми зробили, щоб обійти проблеми в геометрії та комп'ютерному зорі: положення людського плеча відоме і фіксоване, під час виконання цього завдання людський лікоть ніколи не згинається. З цими припущеннями нам потрібно лише відстежувати положення руки людини, і можна інтерполювати руку як відрізок лінії між положенням руки і плеча. Ми також припускаємо, що рука людини залишається повністю спостережуваною протягом усієї операції, і використовуємо систему захоплення руху PhaseSpace, щоб відстежувати це».
Їхня робота робить ще одне важливе припущення: «Ми припускаємо, що людина не рухатиметься під час планування робота». Усі ці застереження означають, що знадобиться більше моделювання того, що відбувається, коли людина буде більш динамічною, так би мовити, з меншими обмеженнями на взаємодію.
Основна думка Лі полягає в тому, що, роблячи свою систему нібито безпечною, вони полегшують її прийняття людьми. Автори пишуть: «Цікаво, що наша випробовувана зазначила, що відчувала себе комфортніше, коли робот запускає наш алгоритм, ніж коли він просто уникає зіткнень».
Одним з пояснень є те, що алгоритм дослідників оптимізує швидкість і безпечний удар, коли неможливо строго уникнути зіткнення. Безпечне формулювання удару може потенційно покращити психологічний бік взаємодії людини і робота, окрім гарантії безпеки.


