
Autónomos drones de carreras capaces de sortear bosques a 40 km/h
Parece inevitable que, tarde o temprano, las capacidades de los drones autónomos superen incluso el rendimiento de los mejores pilotos humanos. Normalmente, en robótica, las cosas que parecen inevitables llegan más tarde que temprano, pero la tecnología de los drones parece ser la excepción.
En los últimos años hemos sido testigos de un progreso asombroso, incluso en lo que respecta a una autonomía compleja que llega a manos de los consumidores a un precio asequible. En el centro de la investigación sobre vehículos aéreos no tripulados se sitúan ahora drones con sensores y capacidad de cálculo a bordo relativamente sencillos, en situaciones que exigen maniobras rápidas y muy agresivas.
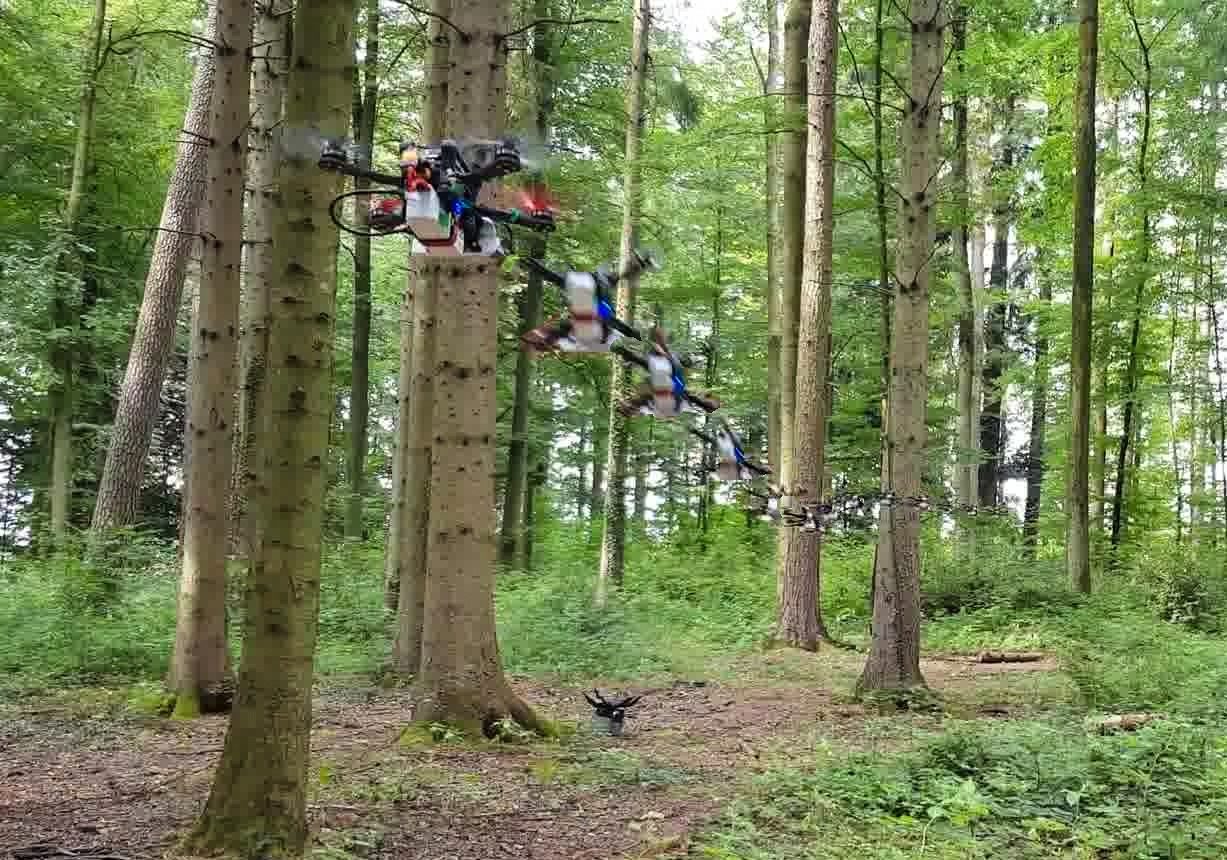
En un artículo publicado en Science Robotics, ingenieros del grupo de robótica y percepción de David Scaramuzza de la Universidad de Zúrich (UZH), junto con socios de Intel, presentaron un pequeño dron autónomo que puede volar de forma agresiva en entornos complejos a velocidades de hasta 40 km/h.
«Los cuadricópteros son muy maniobrables. A diferencia de la mayoría de las otras máquinas, pueden desplazarse en entornos extremadamente complejos a altas velocidades. Hasta ahora, solo los pilotos humanos expertos han sido capaces de aprovechar plenamente sus posibilidades. La navegación autónoma con sensores y cálculo a bordo se ha limitado a bajas velocidades. Los métodos actuales suelen dividir el problema de la navegación en subtareas: percepción, cartografiado y planificación. Aunque este enfoque ha tenido mucho éxito a bajas velocidades, esa separación en la que se basa puede resultar problemática para la navegación a alta velocidad en entornos con muchos obstáculos», afirma el trabajo científico.
El truco consiste en que el dron establece una correspondencia directa entre la entrada del sensor (de una cámara estéreo Intel RealSense 435) y trayectorias libres de colisión. La evasión de obstáculos convencional implica recopilar datos de los sensores, crear un mapa a partir de esos datos y luego elaborar un plan basado en ese mapa. Este método funciona muy bien si no te importa hacerlo todo con rapidez, pero para un dron con recursos limitados a bordo que se mueve a alta velocidad, simplemente lleva demasiado tiempo.
El enfoque de la UZH consiste en pasar directamente de la entrada del sensor a la salida de la trayectoria, lo que es mucho más rápido y permite aumentar considerablemente la velocidad del dron. La red convolucional que realiza esta correspondencia entre sensor y trayectoria se entrenó íntegramente en simulación, lo que resulta más barato y sencillo, aunque menos emocionante, que dejar que los drones reales choquen con obstáculos una y otra vez hasta averiguar cómo resolverlo.
Un piloto «experto» simulado, con acceso a una nube de puntos tridimensional, una estimación del estado perfecta y cálculos no limitados por requisitos de tiempo real, entrena su propia política de extremo a extremo, algo que, por supuesto, es inalcanzable en la vida real. Pero después, el sistema simulado, que debe funcionar con las limitaciones reales, simplemente aprende en la simulación a imitar al experto con la mayor precisión posible. Así se consigue un rendimiento de nivel experto de tal manera que puede trasladarse de la simulación a un dron real sin ningún tipo de adaptación ni ajuste.
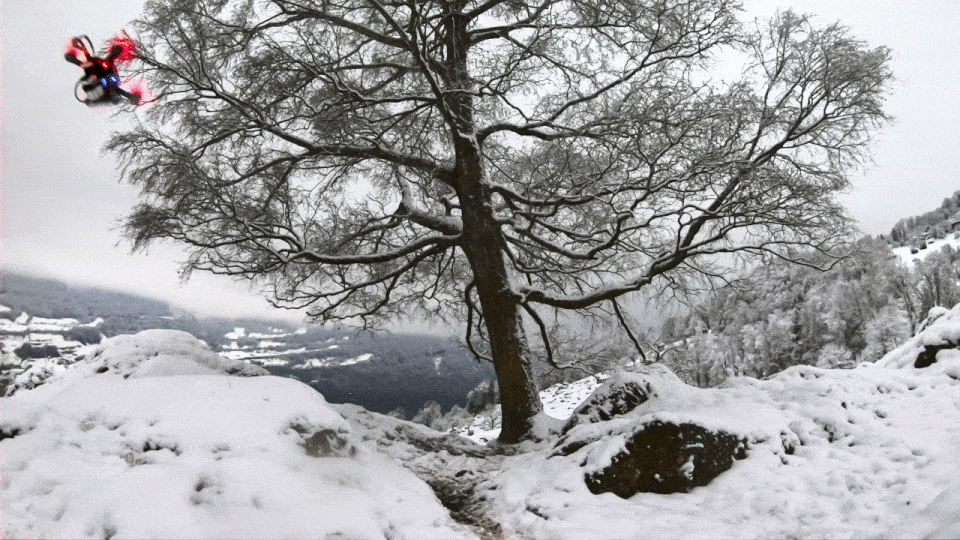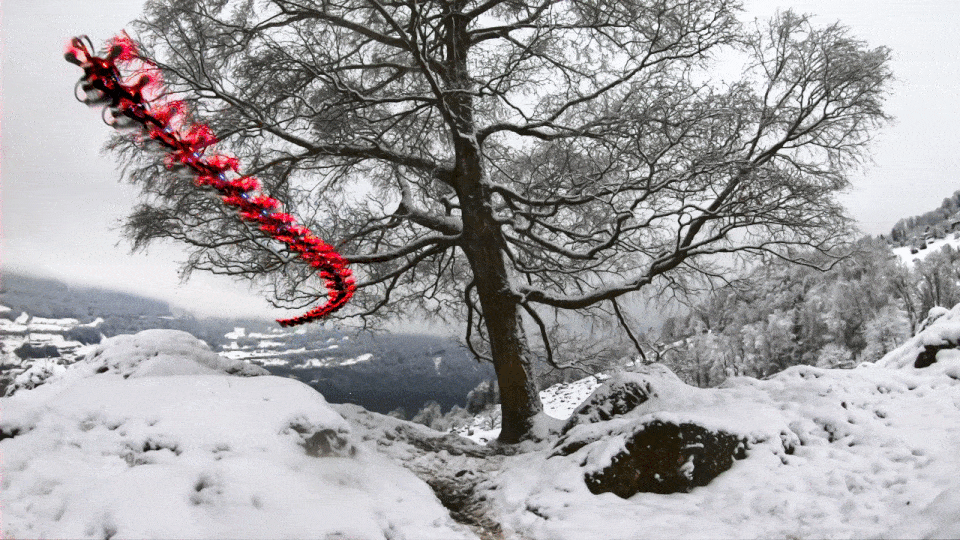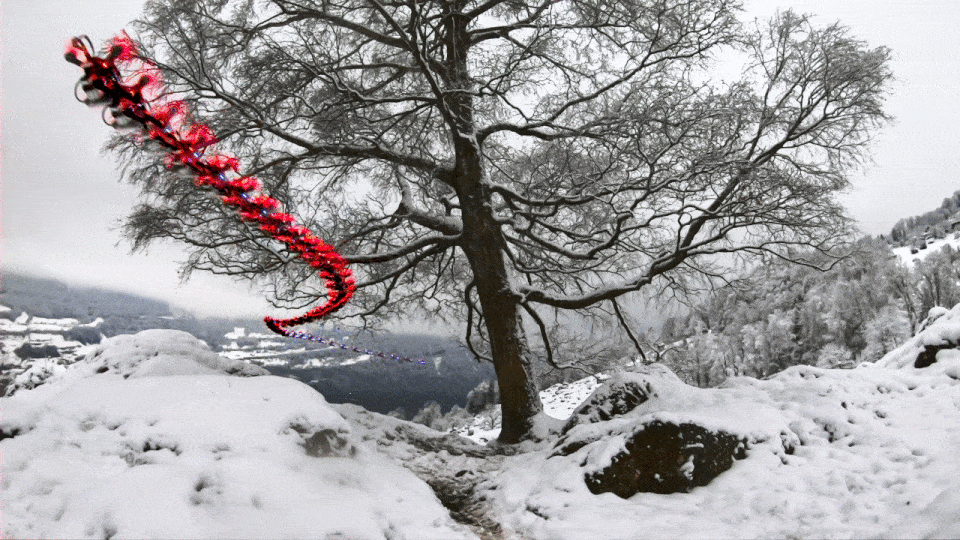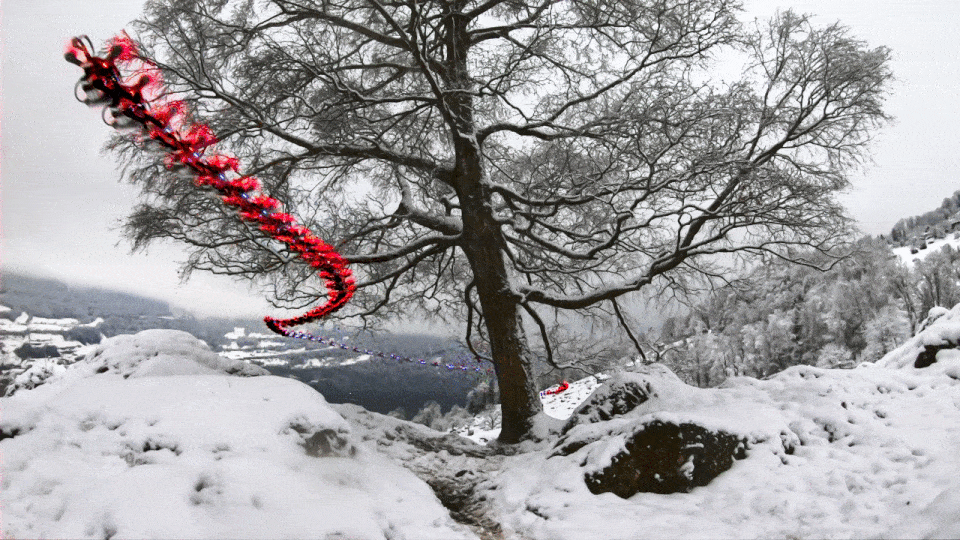
Otra parte importante es la transición del simulador a la realidad, lo que puede resultar problemático, porque la simulación no siempre reproduce bien todo lo que ocurre en el mundo, algo que puede dañar el robot. Pero este método ha demostrado ser muy robusto frente al desenfoque de imagen, el ruido de los sensores y otros aspectos de la percepción. El dron se desplazó con éxito en condiciones reales, incluidos terrenos nevados, vías de tren descarriladas, ruinas, vegetación densa y edificios derrumbados.
«Mientras que las personas necesitan años de entrenamiento, la IA, utilizando simuladores de alto rendimiento, puede alcanzar capacidades de navegación comparables mucho más rápido, básicamente de la noche a la mañana»
Esto no significa que el rendimiento sea perfecto: el sistema todavía tiene problemas con condiciones de muy poca luz (porque las cámaras simplemente no ven), así como con problemas visuales similares, como el polvo, la niebla, los reflejos, la transparencia o la capacidad reflectante de las superficies. El entrenamiento tampoco incluía obstáculos dinámicos, aunque los investigadores sostienen que el movimiento de objetos no debería ser un problema ni siquiera ahora, si su velocidad relativa al dron es insignificante.
Muchos de estos problemas podrían mitigarse utilizando cámaras de eventos en lugar de cámaras tradicionales, ya que los sensores más rápidos, especialmente los que están configurados para detectar movimiento, serían ideales para drones de alta velocidad. Los investigadores afirmaron que su sistema (por ahora) no supera en rendimiento a los pilotos humanos expertos en estas condiciones complejas.
El análisis de su trabajo muestra que las personas tienen una comprensión muy amplia y detallada de su entorno y son capaces de planificar y ejecutar tareas que abarcan un futuro lejano (el enfoque del dron solo prevé un segundo hacia adelante). Ambas capacidades todavía faltan en los sistemas autónomos actuales. Los científicos consideran su trabajo como un peldaño hacia un vuelo autónomo más rápido, posible gracias a la predicción directa de trayectorias libres de colisión a partir de entradas sensoriales multidimensionales (ruidosas).
Dicho esto, es una de las cosas que probablemente llegarán pronto: dar al dron la capacidad de aprender y mejorar a partir de la experiencia real. Combinado con sensores más potentes y una potencia de cálculo que no deja de crecer, ampliar el rango de vuelo a 40 km/h en condiciones complejas parece no solo posible, sino inevitable.


