
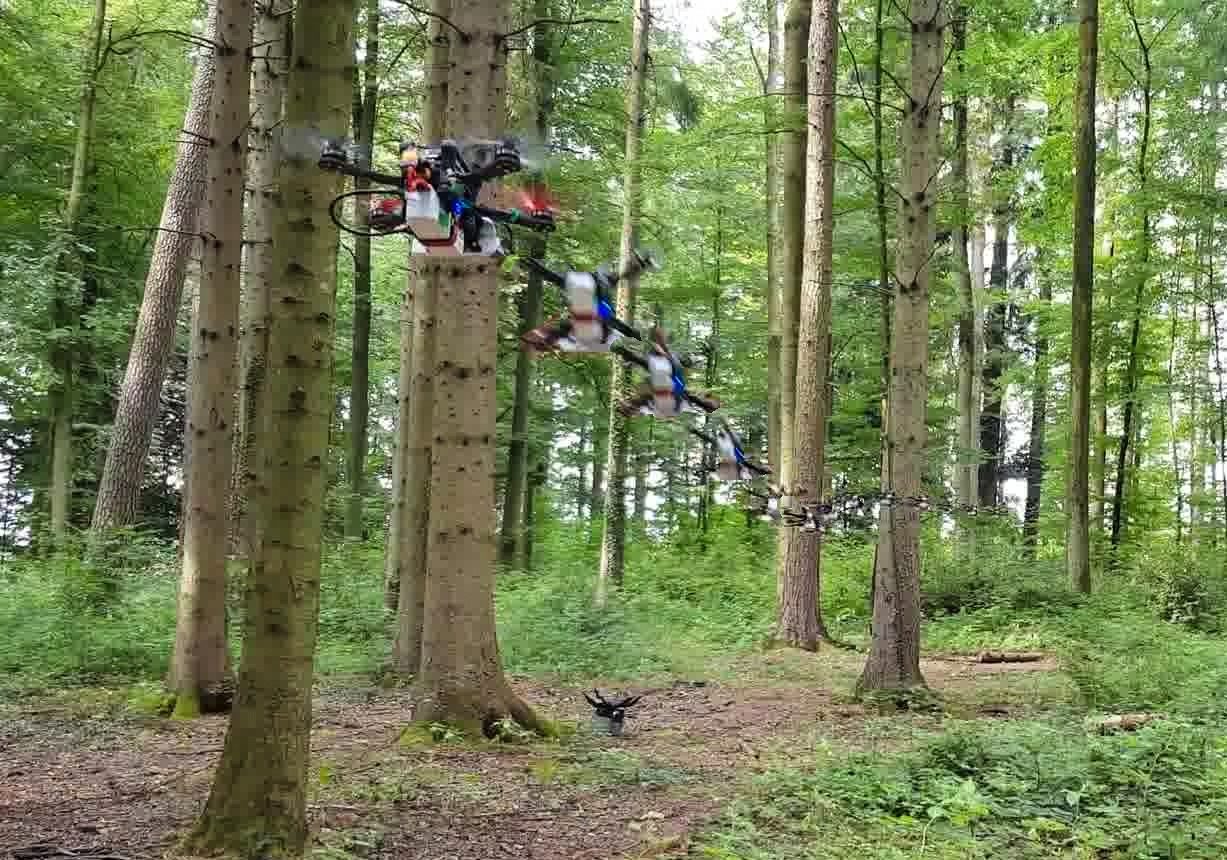
自主竞速无人机能够以40公里/小时的速度穿越森林
似乎不可避免的是,自主无人机的性能迟早会超越即使是最优秀的人类飞行员。通常在机器人领域,看似不可避免的事情会晚些而非早些发生,但无人机技术似乎是个例外。
过去几年里,我们见证了令人瞩目的进展:复杂的自主能力正以可负担的价格进入消费者手中。在无人机研究的前沿,如今的无人机仅依靠相对简单的机载传感器和计算,就能在需要快速且高度激进机动的场景中飞行。
在发表于Science Robotics的一篇论文中,苏黎世大学(UZH)David Scaramuzza领导的机器人与感知团队的工程师与英特尔的合作伙伴共同展示了一款小型自主无人机,它能够在复杂环境中以高达40公里/小时的速度激进飞行。
“四旋翼飞行器非常灵活。与大多数其他机器不同,它们能够在极其复杂的环境中以高速移动。迄今为止,只有经验丰富的人类飞行员才能充分发挥其潜力。依靠机载传感器和计算的自主飞行仅限于低速。现代方法通常将导航问题划分为若干子任务:感知、建图和规划。尽管这种方法在低速下非常成功,但其所依赖的这种划分,在杂乱环境中的高速导航中可能会成为问题。”论文中写道。
其巧妙之处在于,无人机直接将传感器输入(来自英特尔RealSense 435立体摄像头)映射为无碰撞轨迹。传统的避障方法包括收集传感器数据、基于这些数据构建地图,然后再根据该地图制定规划。如果你不急于求快,这种方法效果很好;但对于机载资源有限且高速飞行的无人机来说,这样做耗时太长。
UZH的方法则是直接从传感器输入跳到轨迹输出,这要快得多,并能显著提高无人机的速度。执行这种从传感器到轨迹映射的卷积网络完全在仿真中训练,这比让真实无人机一次次撞上障碍物、直到摸清门道要便宜、简单,但也没那么引人入胜。
仿真中的“专家”无人机可以访问三维点云、理想的状态估计,且计算不受实时要求限制,它训练出自己的端到端策略,而这在现实中当然是无法实现的。随后,一个在真实约束下运行的仿真系统只需在仿真中学习,尽可能精确地模仿专家。正是这样,才获得了专家级的性能,使其能够脱离仿真,直接部署到真实无人机上,无需任何调整或改进。
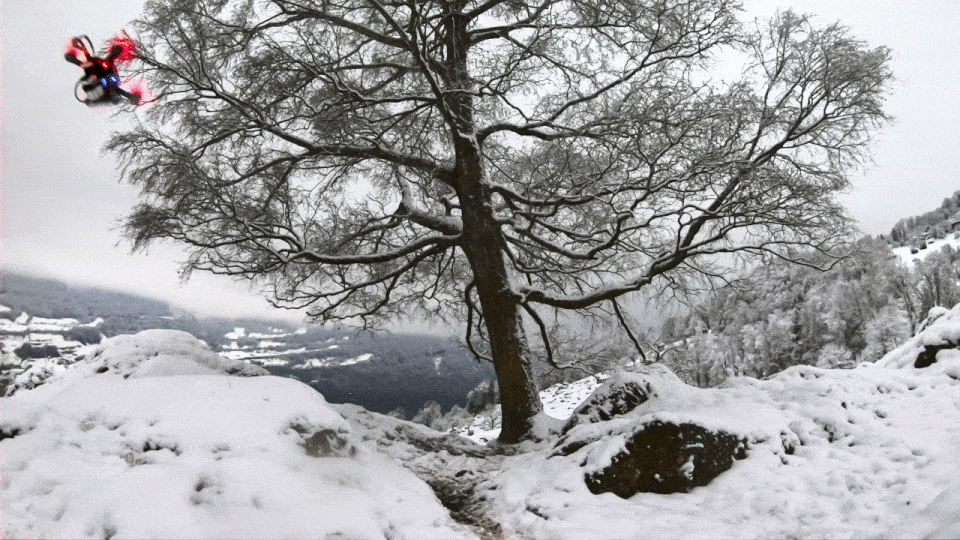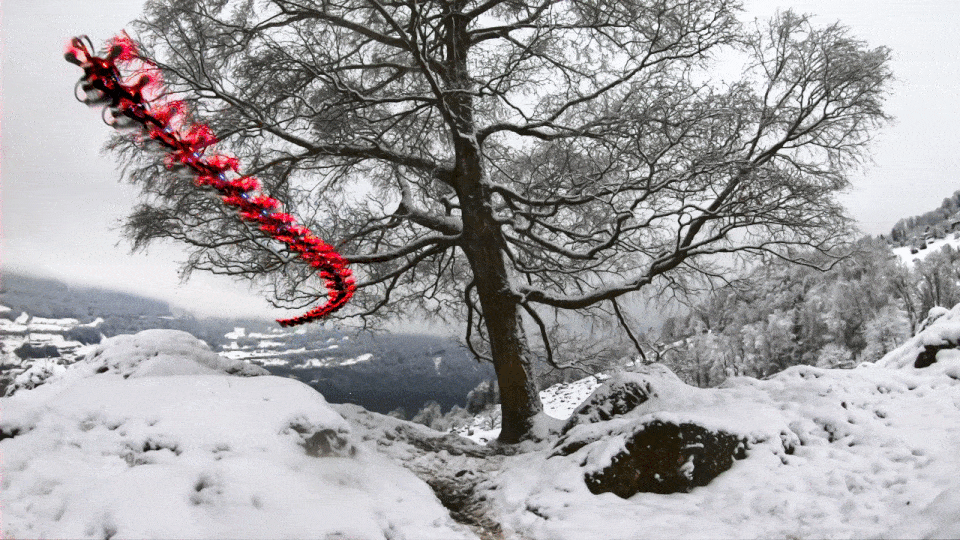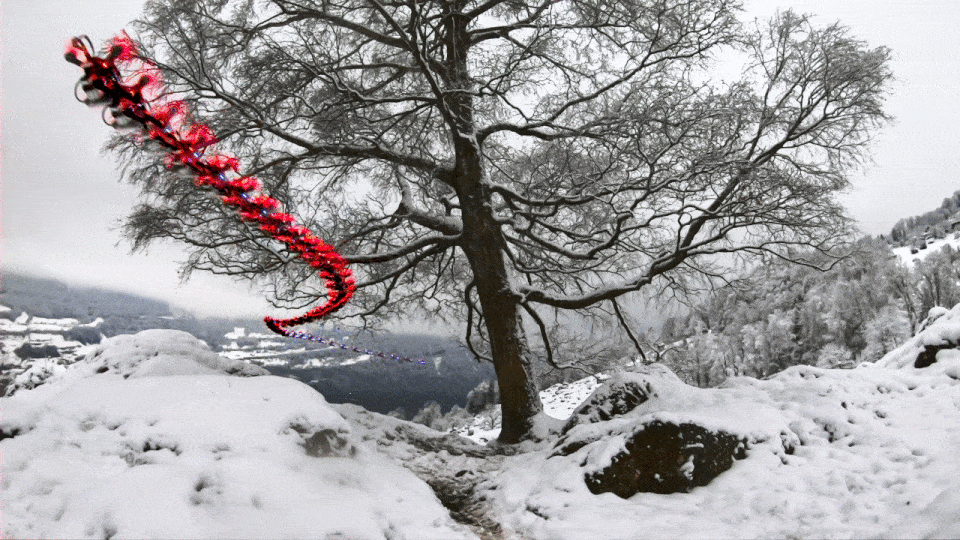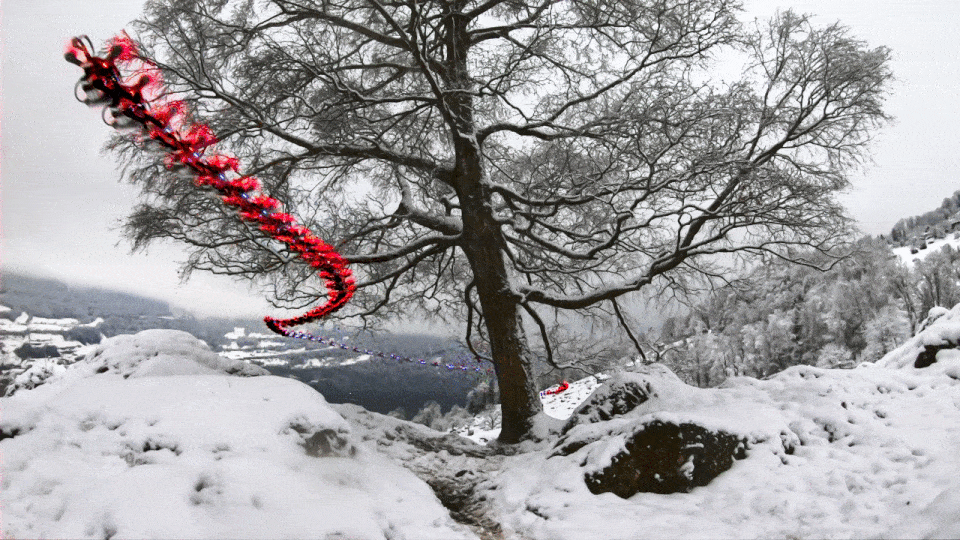
另一个关键环节是从仿真到现实的过渡,这可能会有问题,因为仿真并不总能很好地模拟现实世界中发生的一切,而这可能会干扰机器人。但该方法已被证明对图像模糊、传感器噪声以及感知的其他部分具有很强的鲁棒性。无人机成功地在真实环境中飞行,包括积雪覆盖的地面、脱轨的火车车厢、废墟、茂密的植被和倒塌的建筑。
“人类学习需要数年时间,而借助高性能仿真器,人工智能可以更快地达到相当的导航能力,基本上一夜之间即可完成”
这并不意味着其性能毫无瑕疵:该系统在极低光照条件下仍然存在问题(因为摄像头根本看不见),同时也面临灰尘、雾气、眩光、透明物体或反射表面等类似的视觉难题。训练中也未包含动态障碍物,尽管研究人员认为,如果这些物体相对于无人机的速度较小,即使现在移动物体也不应成为问题。
其中许多问题有可能通过使用事件相机而非传统相机来缓解,因为更快的传感器,尤其是那些专门用于检测运动的传感器,将非常适合高速无人机。研究人员表示,他们的系统(目前)在这些复杂环境中的表现仍不及经验丰富的人类飞行员。
分析他们的工作可以发现,人类对周围环境拥有非常广泛而细致的理解,并能够规划和执行跨越较长时间跨度的任务(而该无人机方法仅预测未来一秒)。这两种能力在当前的自主系统中仍然缺失。科学家们将这项工作视为迈向更快自主飞行的一步,这种飞行依赖于基于多维(含噪声)传感器输入直接预测无碰撞轨迹。
不过,这也是近期很可能出现的一项进展——让无人机能够基于真实经验进行学习和改进。结合更强大的传感器以及不断提升的计算能力,在复杂环境中将飞行速度提升至40公里/小时,看起来不仅可能,而且几乎不可避免。


