
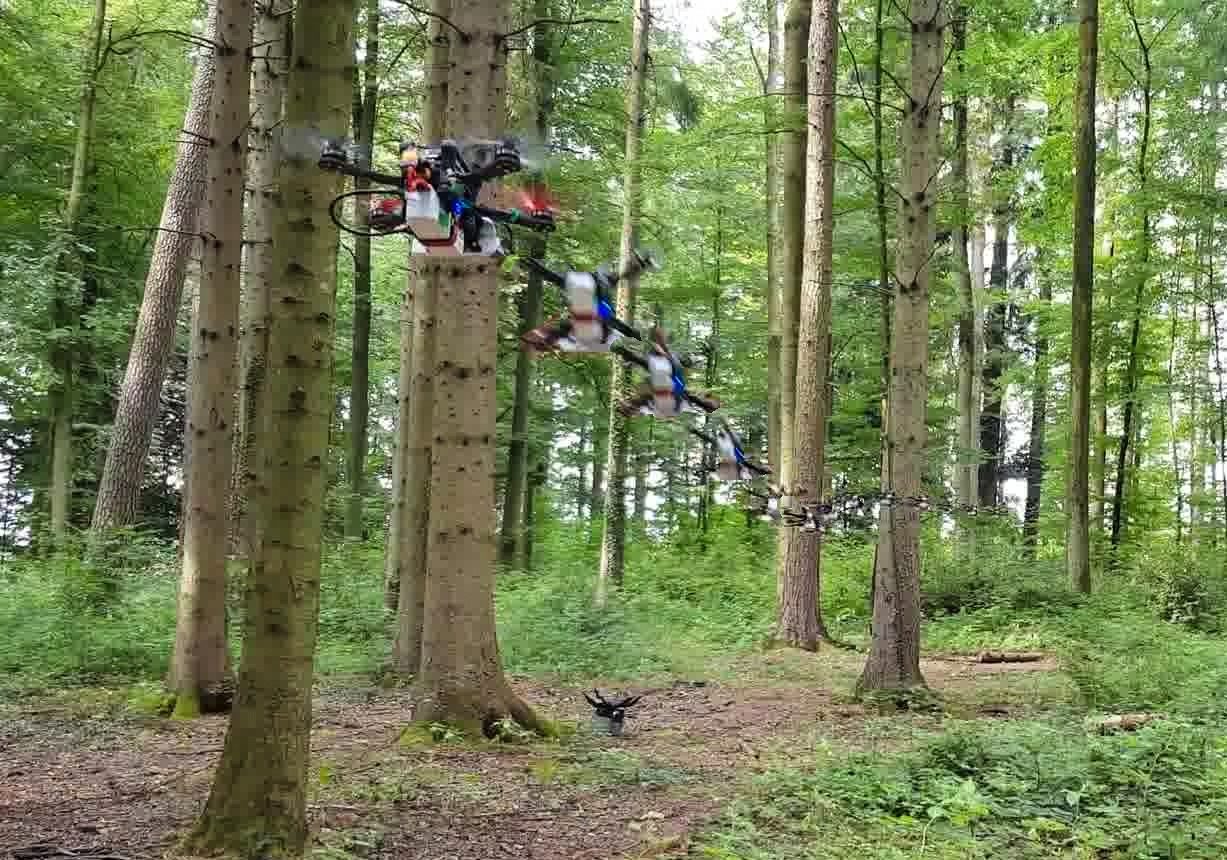
Автономные гоночные дроны способны преодолевать леса со скоростью 40 км/ч
Кажется неизбежным, что рано или поздно характеристики автономных дронов превзойдут производительность даже лучших пилотов-людей. Обычно вещи в робототехнике, которые кажутся неизбежными, происходят позже, а не раньше, но технология дронов, похоже, является исключением.
За последние несколько лет мы стали свидетелями поразительного прогресса даже в том, что касается сложной автономии, передающей ее в руки потребителей по доступной цене. На передний план исследований беспилотных летательных аппаратов сейчас ставятся дроны с относительно простыми бортовыми датчиками и вычислениями в ситуациях, требующих быстрых и очень агрессивных маневров.
В статье, опубликованной в Science Robotics, инженеры из группы робототехники и восприятия Давида Скарамуцца при Цюрихском университете (UZH) вместе с партнерами из Intel продемонстрировали небольшой автономный дрон, который может агрессивно летать в сложных условиях со скоростью до 40 км/ч.
«Квадрокоптеры маневренны. В отличие от большинства других машин, они могут перемещаться в чрезвычайно сложных условиях на высоких скоростях. На сегодняшний день только опытные пилоты-люди смогли полностью использовать свои возможности. Автономная работа с бортовыми датчиками и вычислениями ограничена низкими скоростями. Современные методы обычно разделяют проблему навигации на подзадачи: зондирование, картографирование и планирование. Хотя этот подход оказался очень успешным на низких скоростях, разделение, на котором он основан, может быть проблематичным для высокоскоростной навигации в загроможденной среде», — говорится в научной работе.
Уловка здесь заключается в том, что дрон выполняет прямое сопоставление входного сигнала датчика (от стереокамеры Intel RealSense 435) с траекториями без столкновений. Обычное уклонение от препятствий включает в себя сбор данных датчиков, создание карты на основе данных этих датчиков, а затем составление плана на основе этой карты. Такой подход отлично работает, если вы не заботитесь о том, чтобы все сделать быстро, но для дрона с ограниченными бортовыми ресурсами, движущимися на высокой скорости, это просто занимает слишком много времени.
Подход UZH состоит в том, чтобы вместо этого перейти прямо от входа датчика к выводу траектории, что намного быстрее и позволяет значительно увеличить скорость дрона. Сверточная сеть, которая выполняет это отображение датчика на траекторию, была полностью обучена моделированию, что дешевле и проще, но менее увлекательно, чем позволять настоящим дронам снова и снова сталкиваться с препятствиями, пока они не выяснят ситуацию.
Смоделированный «опытный» пилот беспилотника, имеющий доступ к трехмерному облаку точек, идеальную оценку состояния и вычисления, не ограниченные требованиями реального времени, тренирует свою собственную сквозную политику, что, конечно, недостижимо в реальной жизни. Но затем смоделированная система, которая будет работать с реальными ограничениями, просто обучается в моделировании, чтобы как можно точнее соответствовать эксперту. Именно так получается производительность на уровне эксперта таким образом, чтобы ее можно было исключить из моделирования и перенести на настоящий дрон без какой-либо адаптации и доработки.
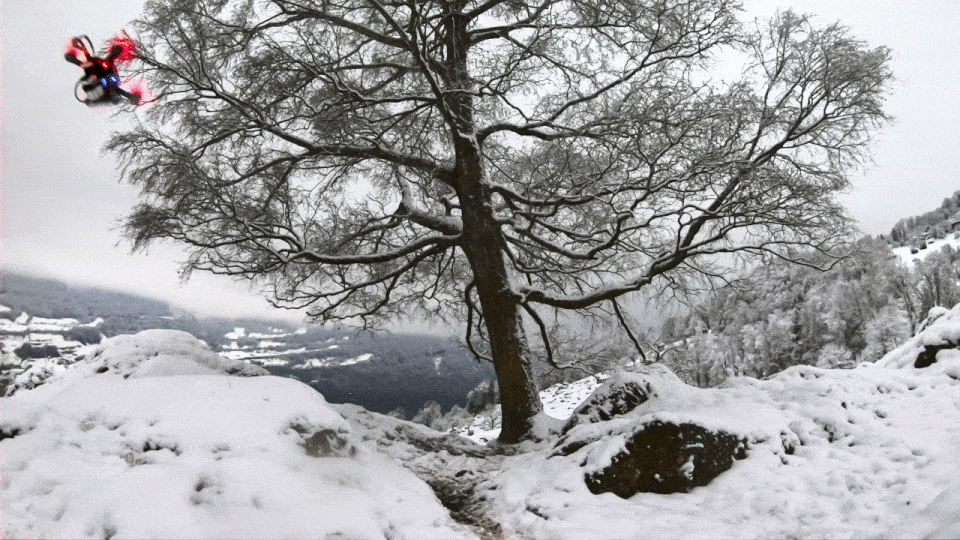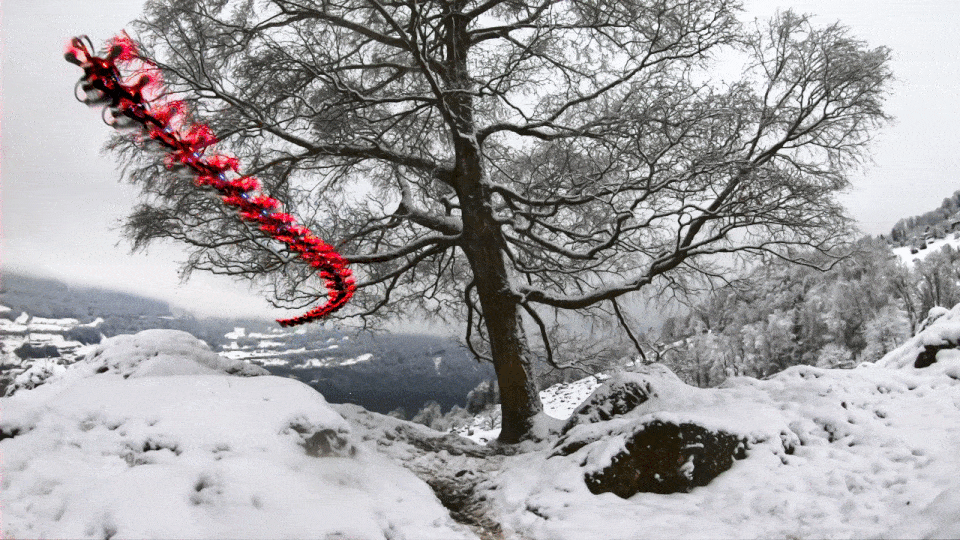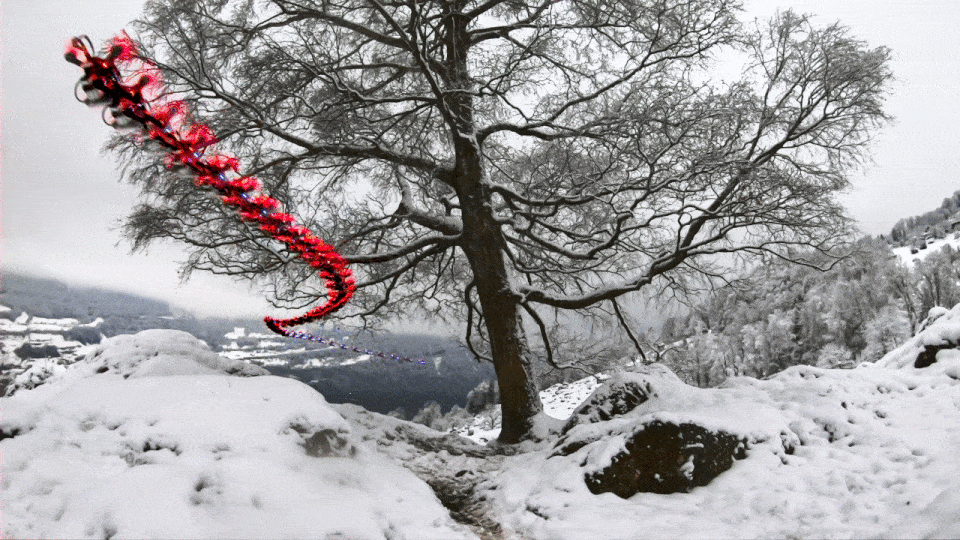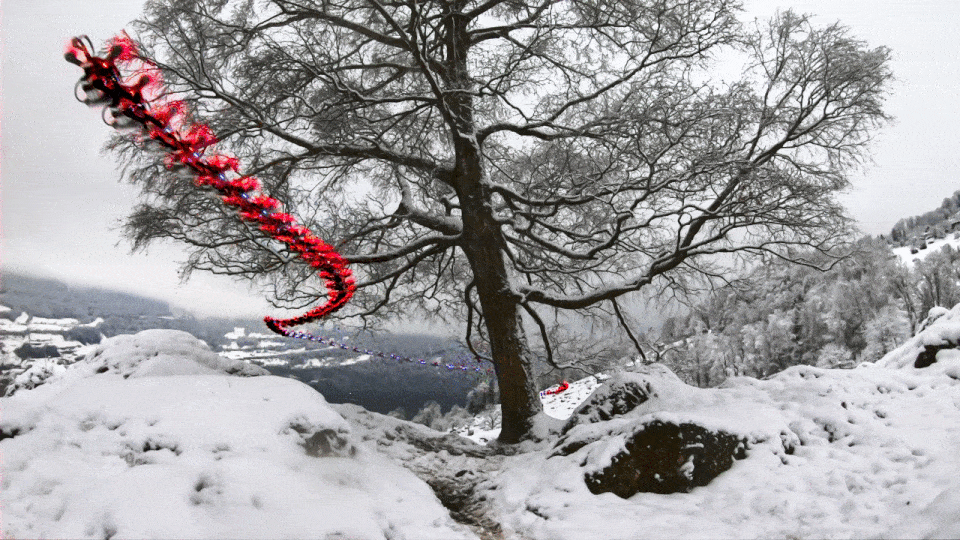
Другая важная часть — это переход от симулятора к реальности, что может быть проблематичным, потому что симуляция не всегда хорошо имитирует все, что происходит в мире, что может испортить робот. Но этот метод оказался очень устойчивым к размытости изображения, шуму сенсора и другим частям восприятия. Дрон успешно перемещался в реальных условиях, включая заснеженные местности, сошедшие с рельсов поезда, руины, густую растительность и рухнувшие здания.
«В то время как людям требуются годы для обучения, ИИ, используя высокопроизводительные симуляторы, может достичь сопоставимых навигационных способностей намного быстрее, в основном в одночасье»
Это не означает, что производительность здесь безупречная — система все еще имеет проблемы с условиями очень низкой освещенности (потому что камеры просто не видят), а также с аналогичными проблемами зрения, такими как пыль, туман, блики, прозрачность или отражающая способность поверхности. В обучение также не входили динамические препятствия, хотя исследователи утверждают, что перемещение предметов не должно быть проблемой даже сейчас, если их скорость относительно дрона незначительна.
Многие из этих проблем потенциально можно смягчить, используя камеры событий, а не традиционные камеры, поскольку более быстрые датчики, особенно те, которые настроены на обнаружение движения, были бы идеальными для высокоскоростных дронов. Исследователи заявили, что их система (пока что) не превосходит по производительности опытных людей в этих сложных условиях.
Анализ их работы показывает, что люди обладают очень обширным и подробным пониманием своего окружения и способны планировать и выполнять задачи, которые охватывают далекое будущее (подход с дроном предусматривает только одну секунду в будущем). Обе эти возможности все еще отсутствуют в современных автономных системах. Ученые рассматривают свою работу как ступеньку к более быстрому автономному полету, который возможен за счет прямого прогнозирования траекторий без столкновений на основе многомерных (шумных) сенсорных входов.
Впрочем, это одна из вещей, которые, скорее всего, появятся в ближайшее время — дать дрону возможность учиться и совершенствоваться на основе реального опыта. В сочетании с более мощными датчиками и постоянно увеличивающейся мощностью компьютера увеличение диапазона полета до 40 км/ч в сложных условиях кажется не только возможным, но и неизбежным.


