
Автономні гоночні дрони здатні долати ліси зі швидкістю 40 км/год
Здається неминучим, що рано чи пізно характеристики автономних дронів перевершать продуктивність навіть найкращих пілотів-людей. Зазвичай речі в робототехніці, які здаються неминучими, відбуваються пізніше, а не раніше, але технологія дронів, схоже, є винятком.
За останні кілька років ми стали свідками разючого прогресу навіть у тому, що стосується складної автономії, що передається споживачам за доступною ціною. На передній план досліджень безпілотних літальних апаратів зараз ставлять дрони з відносно простими бортовими датчиками та обчисленнями в ситуаціях, що вимагають швидких і дуже агресивних маневрів.
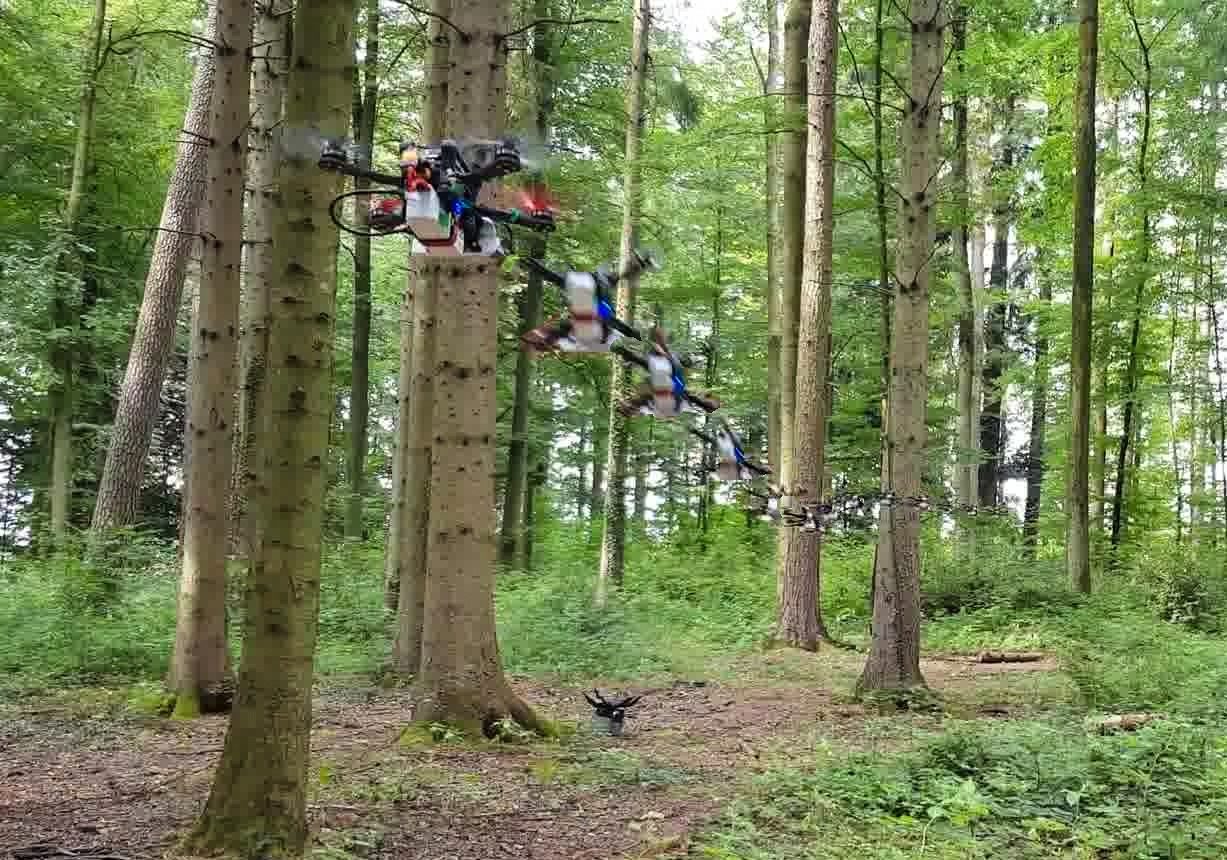
У статті, опублікованій у Science Robotics, інженери з групи робототехніки та сприйняття Давіда Скарамуцці при Цюрихському університеті (UZH) разом з партнерами з Intel продемонстрували невеликий автономний дрон, який може агресивно літати у складних умовах зі швидкістю до 40 км/год.
«Квадрокоптери маневрені. На відміну від більшості інших машин, вони можуть переміщатися в надзвичайно складних умовах на високих швидкостях. На сьогодні лише досвідчені пілоти-люди змогли повністю використати їхні можливості. Автономна робота з бортовими датчиками та обчисленнями обмежена низькими швидкостями. Сучасні методи зазвичай розділяють проблему навігації на підзадачі: зондування, картографування та планування. Хоча цей підхід виявився дуже успішним на низьких швидкостях, розділення, на якому він ґрунтується, може бути проблематичним для високошвидкісної навігації в завантаженому середовищі», — йдеться в науковій роботі.
Хитрість полягає в тому, що дрон виконує пряме співставлення вхідного сигналу датчика (зі стереокамери Intel RealSense 435) з траєкторіями без зіткнень. Звичайне уникнення перешкод включає збір даних датчиків, створення карти на основі цих даних, а потім складання плану на основі цієї карти. Такий підхід чудово працює, якщо ви не дбаєте про те, щоб усе зробити швидко, але для дрона з обмеженими бортовими ресурсами, що рухається на високій швидкості, це просто займає занадто багато часу.
Підхід UZH полягає в тому, щоб натомість перейти прямо від входу датчика до виводу траєкторії, що набагато швидше і дозволяє значно збільшити швидкість дрона. Згорткова мережа, яка виконує це відображення датчика на траєкторію, була повністю навчена на моделюванні, що дешевше і простіше, але менш захопливо, ніж дозволяти справжнім дронам знову і знову стикатися з перешкодами, доки вони не розберуться в ситуації.
Змодельований «досвідчений» пілот безпілотника, який має доступ до тривимірної хмари точок, ідеальну оцінку стану та обчислення, не обмежені вимогами реального часу, навчає свою власну наскрізну політику, що, звісно, недосяжно в реальному житті. Але потім змодельована система, яка працюватиме з реальними обмеженнями, просто навчається в моделюванні, щоб якомога точніше відповідати експерту. Саме так виходить продуктивність на рівні експерта таким чином, що її можна вилучити з моделювання та перенести на справжній дрон без будь-якої адаптації та доопрацювання.
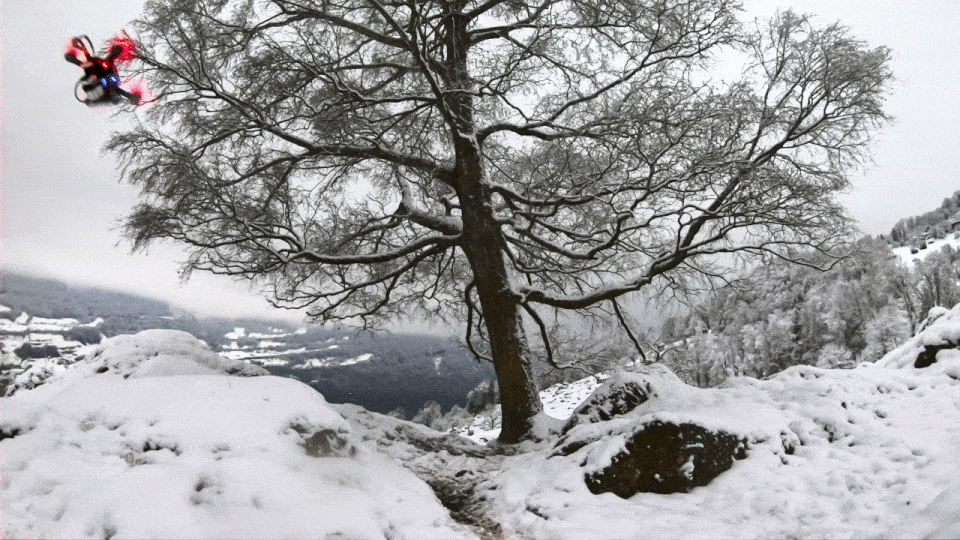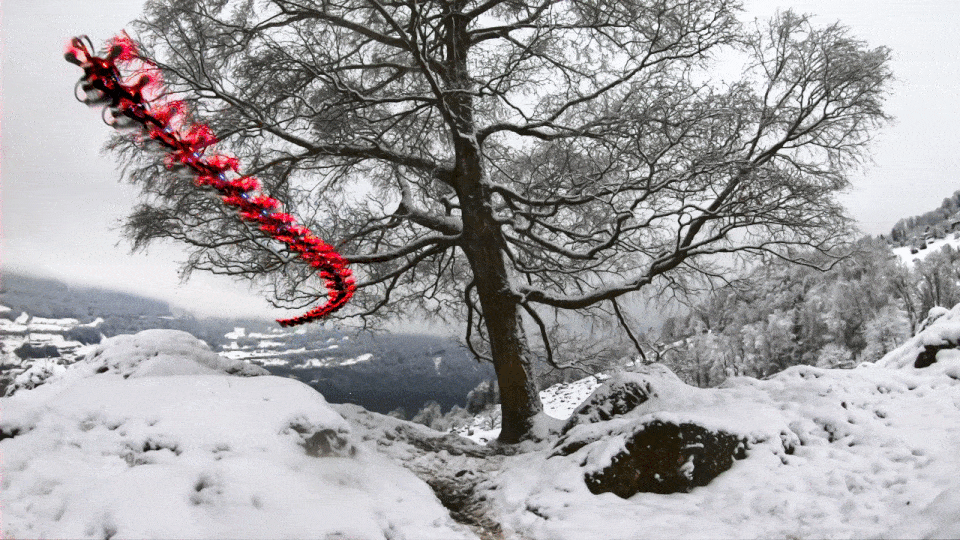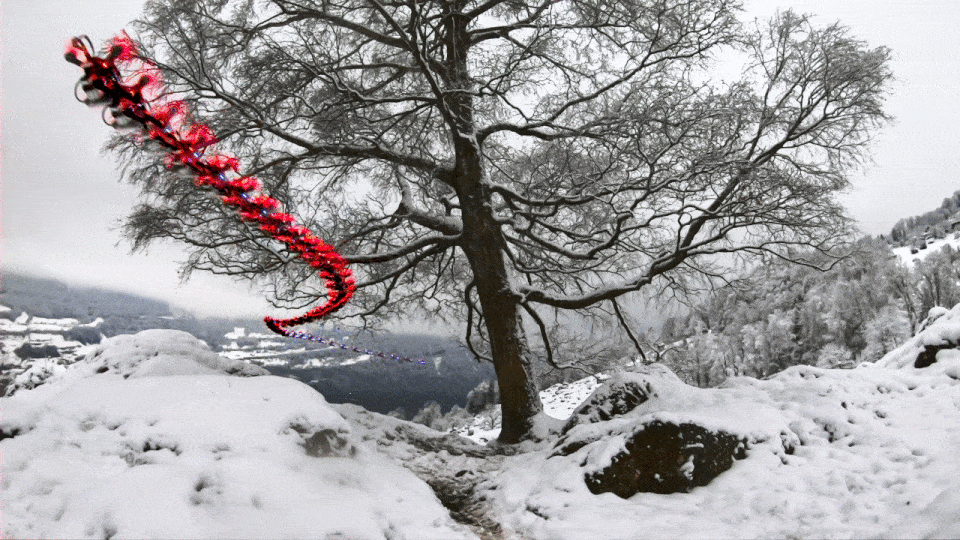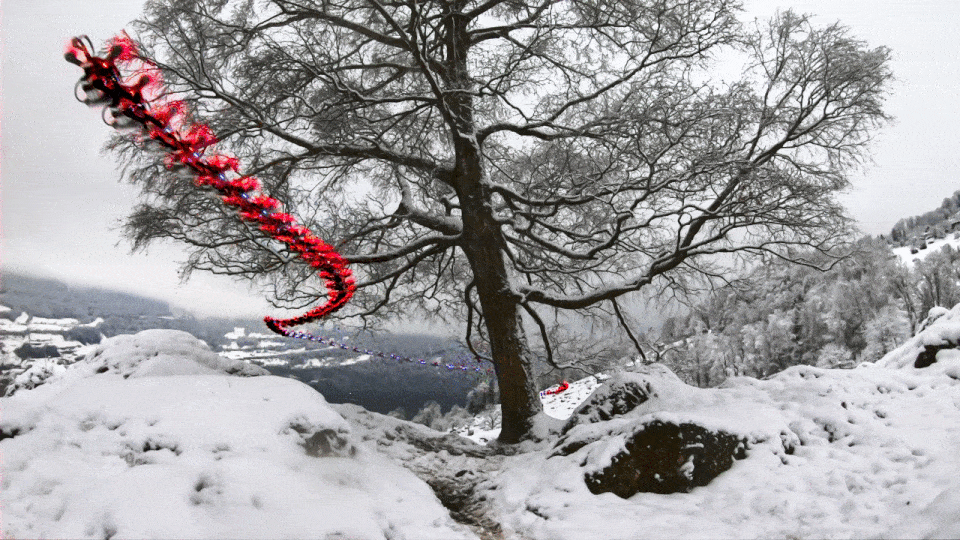
Інша важлива частина — це перехід від симулятора до реальності, що може бути проблематичним, оскільки симуляція не завжди добре імітує все, що відбувається у світі, що може зіпсувати робота. Але цей метод виявився дуже стійким до розмиття зображення, шуму сенсора та інших частин сприйняття. Дрон успішно переміщувався в реальних умовах, включно із засніженими місцевостями, сходами з рейок потяга, руїнами, густою рослинністю та обваленими будівлями.
«Тоді як людям потрібні роки для навчання, ШІ, використовуючи високопродуктивні симулятори, може досягти порівнянних навігаційних здібностей значно швидше, переважно за одну ніч»
Це не означає, що продуктивність тут бездоганна — система все ще має проблеми з умовами дуже низької освітленості (тому що камери просто не бачать), а також із подібними проблемами зору, такими як пил, туман, відблиски, прозорість або відбивна здатність поверхні. До навчання також не входили динамічні перешкоди, хоча дослідники стверджують, що переміщення предметів не повинно бути проблемою навіть зараз, якщо їхня швидкість відносно дрона незначна.
Багато з цих проблем потенційно можна пом'якшити, використовуючи камери подій, а не традиційні камери, оскільки швидші датчики, особливо ті, що налаштовані на виявлення руху, були б ідеальними для високошвидкісних дронів. Дослідники заявили, що їхня система (поки що) не перевершує за продуктивністю досвідчених людей у цих складних умовах.
Аналіз їхньої роботи показує, що люди мають дуже широке і детальне розуміння свого оточення та здатні планувати й виконувати завдання, що охоплюють далеке майбутнє (підхід із дроном передбачає лише одну секунду в майбутнє). Обидві ці можливості досі відсутні в сучасних автономних системах. Вчені розглядають свою роботу як сходинку до швидшого автономного польоту, що можливий завдяки прямому прогнозуванню траєкторій без зіткнень на основі багатовимірних (шумних) сенсорних входів.
Втім, це одна з речей, які, найімовірніше, з'являться найближчим часом — дати дрону можливість навчатися і вдосконалюватися на основі реального досвіду. У поєднанні з потужнішими датчиками та постійно зростаючою потужністю комп'ютерів збільшення діапазону польоту до 40 км/год у складних умовах видається не лише можливим, а й неминучим.


