
Des drones de course autonomes capables de traverser des forêts à 40 km/h
Il semble inévitable que, tôt ou tard, les performances des drones autonomes dépassent celles des meilleurs pilotes humains. En robotique, les choses qui semblent inévitables arrivent généralement plus tard que prévu, mais la technologie des drones semble faire exception.
Ces dernières années, nous avons assisté à des progrès remarquables, y compris dans le domaine de l'autonomie complexe rendue accessible aux consommateurs à un prix abordable. Les chercheurs en drones s'intéressent désormais aux appareils dotés de capteurs et de capacités de calcul embarqués relativement simples, capables d'effectuer des manœuvres rapides et très agressives.
Dans un article publié dans Science Robotics, des ingénieurs du groupe de robotique et de perception de David Scaramuzza à l'université de Zurich (UZH), en collaboration avec des partenaires d'Intel, ont présenté un petit drone autonome capable de voler de manière agressive dans des environnements complexes à une vitesse pouvant atteindre 40 km/h.
« Les quadricoptères sont très maniables. Contrairement à la plupart des autres machines, ils peuvent évoluer dans des environnements extrêmement complexes à grande vitesse. À ce jour, seuls des pilotes humains expérimentés ont pu exploiter pleinement leurs capacités. La navigation autonome à l'aide de capteurs et de calculs embarqués est limitée à de faibles vitesses. Les méthodes actuelles divisent généralement le problème de navigation en sous-tâches : détection, cartographie et planification. Bien que cette approche ait fait ses preuves à faible vitesse, cette séparation peut poser problème pour une navigation à grande vitesse dans un environnement encombré », indique l'article scientifique.
L'astuce ici est que le drone associe directement l'entrée du capteur (provenant d'une caméra stéréo Intel RealSense 435) à des trajectoires sans collision. L'évitement d'obstacles classique consiste à collecter les données des capteurs, créer une carte à partir de ces données, puis établir un plan à partir de cette carte. Cette approche fonctionne très bien si la rapidité n'est pas une priorité, mais pour un drone aux ressources embarquées limitées se déplaçant à grande vitesse, cela prend tout simplement trop de temps.
L'approche de l'UZH consiste plutôt à passer directement de l'entrée du capteur à la sortie de la trajectoire, ce qui est beaucoup plus rapide et permet d'augmenter nettement la vitesse du drone. Le réseau convolutif qui réalise cette correspondance entre capteur et trajectoire a été entièrement entraîné en simulation, ce qui est moins coûteux et plus simple, mais moins spectaculaire que de laisser de vrais drones heurter sans cesse des obstacles jusqu'à ce qu'ils trouvent la solution.
Un pilote « expert » simulé, disposant d'un nuage de points en trois dimensions, d'une estimation d'état parfaite et d'une puissance de calcul non limitée par des contraintes de temps réel, entraîne sa propre politique de bout en bout, ce qui est bien sûr irréalisable dans la vie réelle. Ensuite, le système simulé, qui doit fonctionner avec des contraintes réelles, apprend simplement en simulation à imiter l'expert le plus fidèlement possible. C'est ainsi que l'on obtient des performances de niveau expert, de manière à pouvoir les transférer sur un vrai drone sans aucune adaptation ni ajustement.
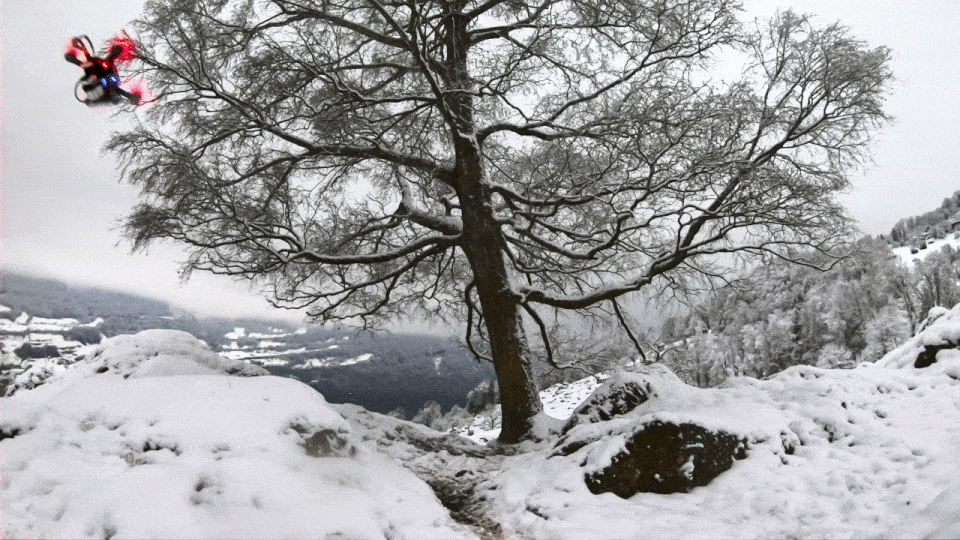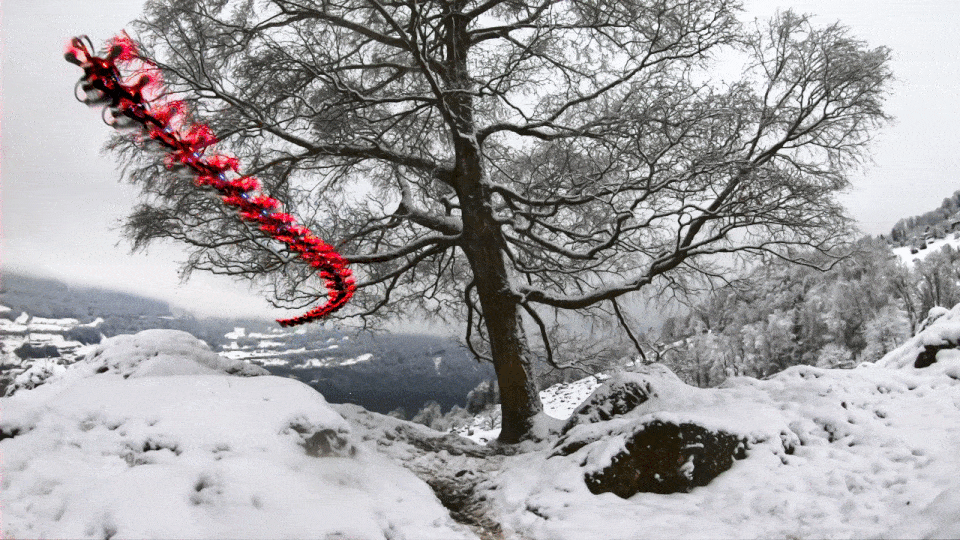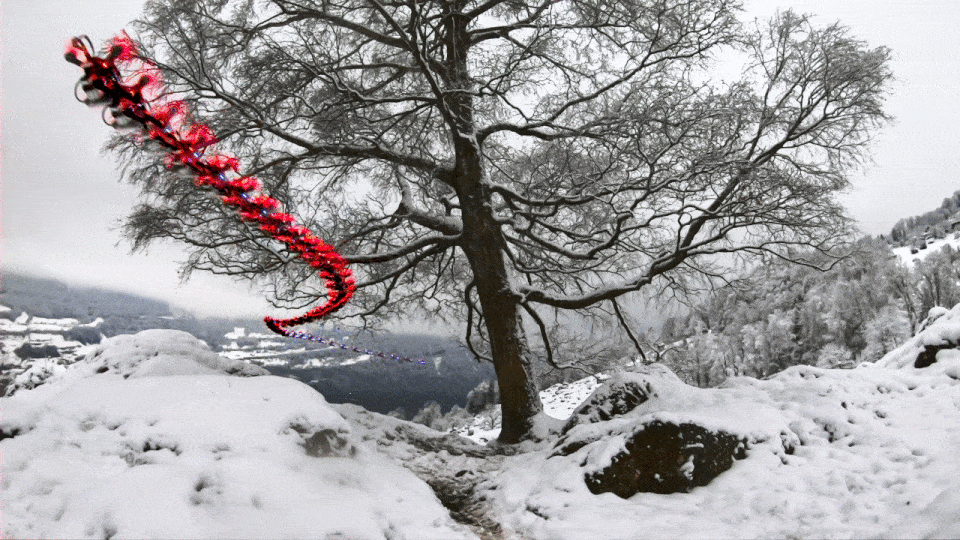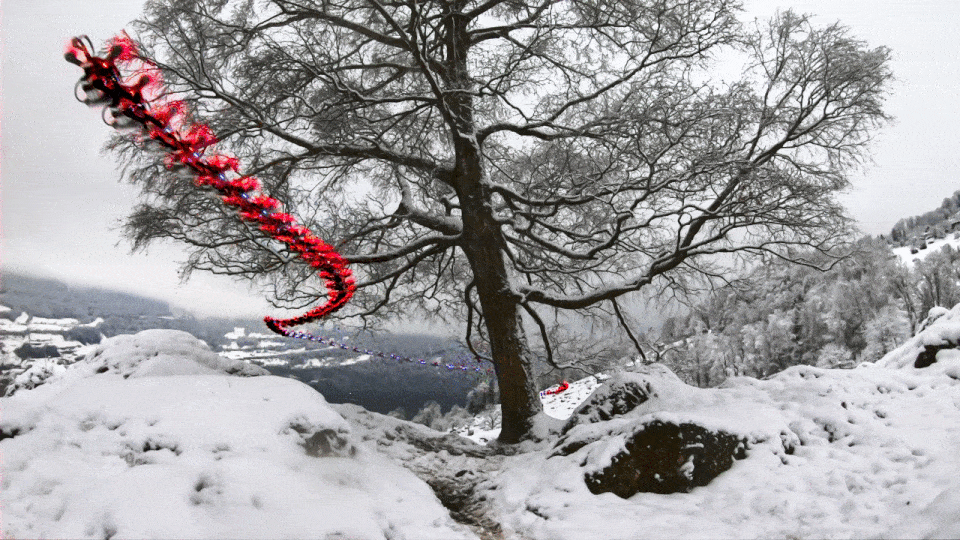
Un autre élément important est le passage de la simulation au monde réel, qui peut poser problème, car la simulation ne reproduit pas toujours fidèlement tout ce qui se passe dans le monde, ce qui peut dérouter le robot. Pourtant, cette méthode s'est révélée très robuste face au flou d'image, au bruit des capteurs et à d'autres aspects de la perception. Le drone a réussi à voler dans des conditions réelles, notamment dans des zones enneigées, sur des rails de train déraillés, dans des ruines, une végétation dense et des bâtiments effondrés.
« Alors qu'il faut des années aux humains pour apprendre, l'IA, grâce à des simulateurs très performants, peut atteindre des capacités de navigation comparables beaucoup plus rapidement, essentiellement du jour au lendemain »
Cela ne signifie pas que les performances soient parfaites : le système rencontre encore des difficultés dans des conditions de très faible luminosité (parce que les caméras ne voient tout simplement rien), ainsi que face à des problèmes de vision similaires, comme la poussière, le brouillard, les reflets, la transparence ou le pouvoir réfléchissant des surfaces. L'entraînement n'incluait pas non plus d'obstacles dynamiques, bien que les chercheurs affirment que le déplacement d'objets ne devrait pas poser de problème, même aujourd'hui, si leur vitesse par rapport au drone reste négligeable.
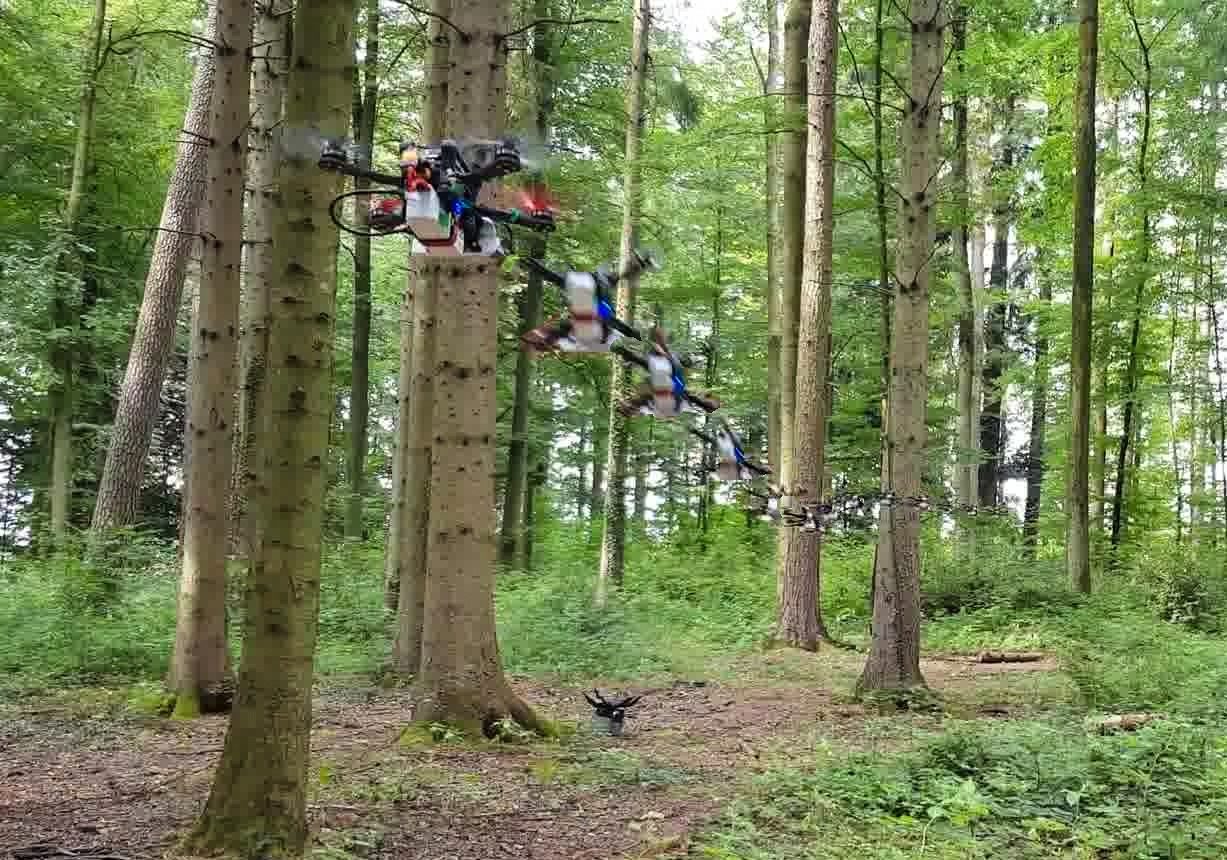
Bon nombre de ces problèmes pourraient être en partie atténués grâce à des caméras événementielles plutôt que des caméras traditionnelles, car des capteurs plus rapides, en particulier ceux conçus pour détecter le mouvement, seraient idéaux pour les drones à grande vitesse. Les chercheurs ont déclaré que leur système ne surpasse pas (pour l'instant) les pilotes humains expérimentés dans ces conditions difficiles.
L'analyse de leurs travaux montre que les humains disposent d'une compréhension très vaste et détaillée de leur environnement, et sont capables de planifier et d'exécuter des tâches s'étendant loin dans le futur (l'approche par drone ne prévoit qu'une seconde d'avance). Ces deux capacités font encore défaut aux systèmes autonomes actuels. Les scientifiques considèrent leurs travaux comme une étape vers un vol autonome plus rapide, rendu possible par la prédiction directe de trajectoires sans collision à partir d'entrées sensorielles multidimensionnelles (bruitées).
Cela dit, c'est l'une des choses qui risquent d'apparaître prochainement : permettre à un drone d'apprendre et de s'améliorer à partir de son expérience réelle. Combinée à des capteurs plus performants et à une puissance de calcul en constante augmentation, l'extension de la vitesse de vol à 40 km/h dans des environnements complexes semble non seulement possible, mais inévitable.


