
Le robot volant bipède LEO sait faire du skateboard et marcher sur une slackline
Récemment développé, ce robot bipède passe en douceur de la marche au vol, et c'est précisément cette combinaison de deux capacités qui rend ce dispositif futuriste si remarquable. Le robot s'appelle LEONARDO, ou LEO en abrégé, acronyme de LEgs ONboARD drone (jambes embarquées sur drone), qui décrit bien le robot sans toutefois le définir complètement.
Les ingénieurs du California Institute of Technology qui ont créé LEO n'ont pas simplement fixé une paire de jambes robotisées sur un drone volant : ils ont dû concevoir le robot en tenant compte de la marche et du vol, et développer un logiciel spécialisé pour intégrer ses différents composants.
LEO reste un prototype, une sorte de preuve de concept permettant de voir si un robot bipède volant peut accomplir des tâches qui seraient autrement difficiles ou impossibles pour les robots terrestres ou les drones aériens. À l'avenir, une version complète pourrait être chargée de travaux complexes ou dangereux, comme l'inspection et la réparation d'infrastructures endommagées, l'installation d'équipements neufs dans des endroits difficiles d'accès, ou l'aide lors de catastrophes naturelles et d'accidents industriels.
À terme, un robot comparable à LEO pourrait même transporter des équipements fragiles à la surface d'un corps céleste, comme Mars ou un satellite de Saturne. Il est inquiétant de constater qu'un bot bipède volant aussi agile pourrait être utilisé dans le secteur de la défense ou lors de conflits militaires.
Les attributs de science-fiction de LEO ne sont pas un hasard. L'équipe de créateurs a déclaré s'être inspirée d'Astro Boy, le robot humanoïde volant de fiction, et des combinaisons à réaction semblables à celle d'Iron Man. Toutefois, le projet visait avant tout à étudier l'intersection de la marche et du vol sous l'angle de la dynamique et du contrôle, et à « offrir une capacité sans précédent de marcher et de résoudre des problèmes liés au mouvement hybride ». L'équipe de Caltech espère aussi créer un châssis adaptatif pour le décollage et l'atterrissage verticaux (VTOL) sur terrains complexes.
Dans la nature, ce tour de force existe depuis longtemps, puisque les oiseaux, les chauves-souris, les insectes et de nombreux autres organismes peuvent alterner entre deux modes de déplacement. Les robots, en revanche, sont généralement spécialisés et ne peuvent se déplacer que d'une seule de ces deux manières. Cela a ses avantages et ses inconvénients : les robots terrestres sont stables et capables de porter de lourdes charges, mais ils perdent en stabilité sur un terrain accidenté et ne peuvent pas atteindre de hauteur.
Parallèlement, les drones aériens sont très mobiles et capables de voler dans des environnements très variés, mais ils ne peuvent pas rester longtemps en l'air en raison de leur forte consommation d'énergie, et ils s'acquittent mal de tâches de manipulation de ce type. D'où l'envie de créer un dispositif capable de combiner le meilleur des deux mondes.
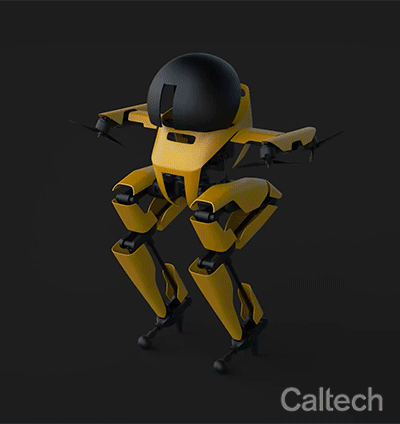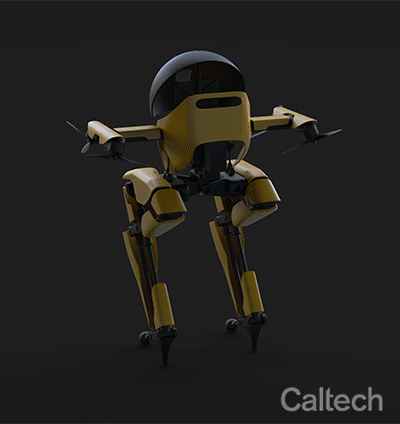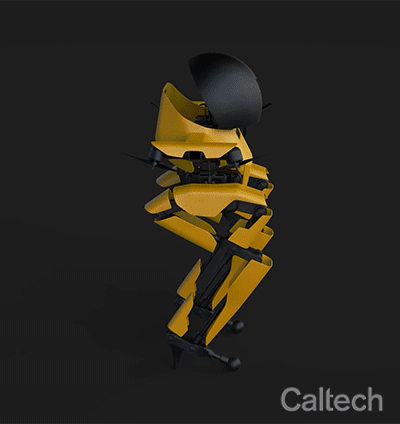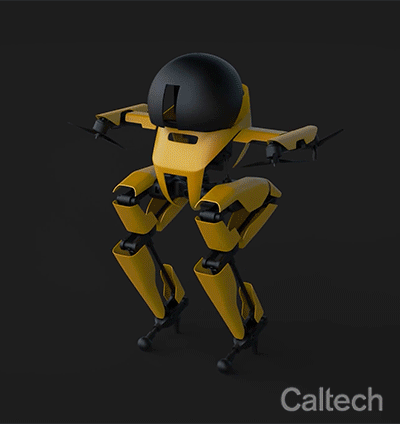
Pour trouver un équilibre au sol et une bonne maniabilité en vol, LEO doit être soigneusement conçu. Selon les chercheurs, cela nécessite des composants solides mais légers, ainsi que des algorithmes pour piloter de manière synchronisée les quatre hélices et les articulations des jambes du robot, afin de garantir qu'il marche ou vole sans perdre l'équilibre. Ces deux domaines distincts « ne se croisent habituellement pas dans les systèmes robotiques existants, et nous avons dû résoudre un large éventail de problèmes d'ingénierie qui n'ont pas été bien étudiés dans les autres systèmes robotiques existants ».
LEO ne mesure que 75 cm et pèse 2,58 kg. Comme un oiseau, il utilise ses jambes fines à plusieurs articulations pour prendre appui sur le sol et s'élever. Les moteurs électriques inclinés du robot, quatre hélices, se synchronisent avec ces sauts. Le robot marche comme sur des talons hauts, mais ceux-ci lui permettent de tenir debout de façon stable. Cependant, si les conditions l'exigent, les hélices de LEO peuvent toujours intervenir pour assurer une stabilité supplémentaire. Les batteries, les capteurs et la puissance de calcul nécessaire sont logés dans le torse du robot, ce qui lui assure une autonomie complète et évite les câbles encombrants.
« Nous notons que l'optimisation de la consommation énergétique de LEO n'était pas une priorité de ce travail. Nous nous sommes plutôt concentrés sur un large éventail de capacités », ont indiqué les chercheurs. Lors des essais, l'appareil s'est adapté et a alterné entre marche rapide et vol pour éviter des obstacles complexes et accomplir des tâches exigeant de l'équilibre, notamment du skateboard et la marche sur corde.

La conception de LEO a permis une « marche bipède dynamique avec une interaction complexe avec le sol, tout en conservant les caractéristiques de vol d'un véhicule multirotor ». L'équipe affirme que LEO est le premier robot bipède à pratiquer la slackline (marche sur corde tendue), bien que grâce à ses hélices.
Grâce à cette capacité combinée de marche et de vol, les ingénieurs espèrent mettre en œuvre un large éventail de tâches robotisées, comme l'inspection des lignes à haute tension et la surveillance de hauts ponts. Ces robots pourraient contrôler des infrastructures vieillissantes, intervenir dans des situations de catastrophe et même explorer des mondes lointains.
« Les hélices sont inclinées pour stabiliser plus efficacement le mouvement de LEO, mais ce choix réduit leur efficacité en vol. Pour limiter le poids à soulever, les jambes doivent être fines et peu mobiles. LEO a besoin du soutien constant de ses hélices pendant la marche, ce qui le rend plus gourmand en énergie qu'un robot entièrement terrestre. L'ampleur de ces compromis, et donc la proximité de ce robot multimodal avec un robot entièrement terrestre ou aérien, dépend des choix de conception. Minimiser ces compromis reste un défi complexe »
Minchev n'a pas participé à la nouvelle étude, mais il a conseillé à l'équipe de continuer à s'inspirer de la nature. Des améliorations restent possibles, mais LEO est le premier robot d'une toute nouvelle génération.


