
Mémoire d'ordinateur pneumatique aide un robot à contrôler ses mouvements
Des ingénieurs de l'Université de Californie à Riverside ont présenté à l'été 2021 une mémoire d'ordinateur pneumatique pouvant être utilisée pour contrôler des robots souples. Cette innovation lève l'un des plus grands obstacles au développement de la robotique souple : l'incompatibilité fondamentale entre la pneumatique et l'électronique. Les chercheurs ont publié leurs travaux dans la revue PLOS One.
Dans l'article scientifique, on lit : « Les robots souples à actionnement pneumatique présentent des avantages par rapport aux robots rigides traditionnels dans de nombreux domaines. En particulier, leurs corps flexibles et leurs mouvements aériens doux les rendent plus adaptés à une utilisation à proximité des personnes et d'autres objets qui pourraient être blessés ou endommagés par des robots traditionnels. Cependant, les systèmes actuels de contrôle des robots souples nécessitent actuellement un équipement électromécanique spécialisé (généralement des électrovannes à solénoïde) pour maintenir l'état d'actionnement (étendu ou comprimé) de chaque actionneur indépendant ».
Les robots souples pneumatiques utilisent de l'air comprimé pour déplacer des membres et des pinces souples et élastiques. Ils sont bien meilleurs que les robots rigides traditionnels pour accomplir des tâches délicates. Ces robots sont également plus sûrs pour les humains.
Cependant, les systèmes de contrôle des robots souples pneumatiques utilisent encore des vannes électroniques et des ordinateurs pour maintenir la position des parties mobiles du robot. Ces composants électroniques augmentent considérablement le coût, la taille et la consommation d'énergie des robots souples, ce qui limite leurs capacités.
Pour faire progresser la robotique souple, l'équipe dirigée par le docteur en bio-ingénierie Shane Hoang, le professeur de bio-ingénierie William Glover, le professeur d'informatique Philip Brisk et le professeur de génie mécanique Konstantinos Karydis s'est tournée vers le passé.
La « logique pneumatique » a précédé les ordinateurs électroniques et assurait autrefois un contrôle avancé dans des produits très variés, des thermostats et autres composants de climatisation aux pianos au début des années 1900. Dans la logique pneumatique, c'est l'air, et non l'électricité, qui circule dans les circuits ou les canaux, et la pression de l'air sert à indiquer la marche/arrêt ou le vrai/faux. Dans les ordinateurs modernes, ces états logiques sont représentés par les codes 1 et 0 pour activer ou interrompre les charges électriques.
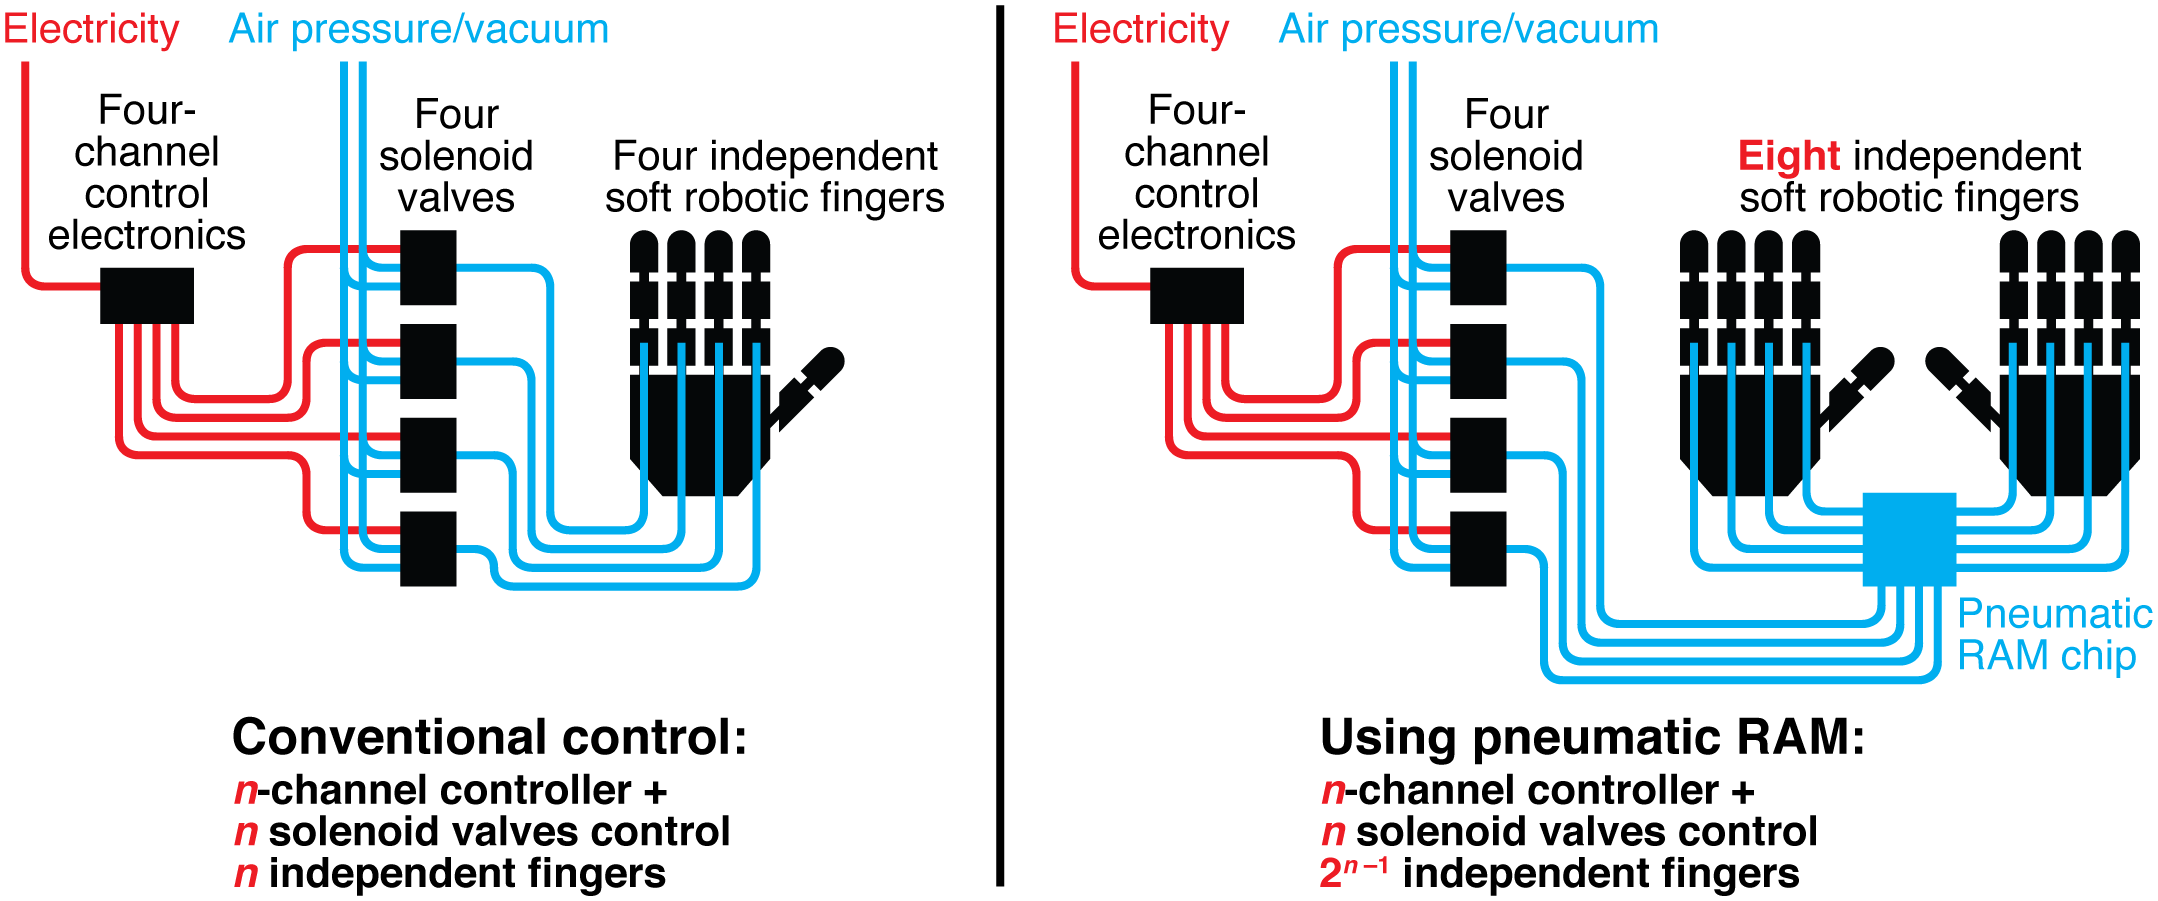
Les robots mous pneumatiques ont besoin d'un moyen de mémoriser et de maintenir la position de leurs parties mobiles. Les chercheurs ont compris que, s'ils pouvaient créer une « mémoire » logique pneumatique pour un robot souple, ils pourraient supprimer la mémoire électronique utilisée actuellement à cette fin.
Les chercheurs ont créé leur puce de mémoire vive pneumatique (RAM) en utilisant des vannes microfluidiques à la place des transistors électroniques. Les vannes microfluidiques ont été initialement conçues pour contrôler le flux de liquide sur des puces spécialisées, mais elles peuvent aussi contrôler le flux d'air.
Les vannes restent fermées sous l'effet de la différence de pression, même lorsqu'elles sont déconnectées de l'alimentation en air, créant des différences de pression retardées qui fonctionnent comme une mémoire et maintiennent les états des actionneurs du robot. Des réseaux denses de ces vannes peuvent effectuer des opérations complexes et réduire l'utilisation d'équipements électroniques coûteux, encombrants et énergivores, généralement employés pour piloter les robots pneumatiques.
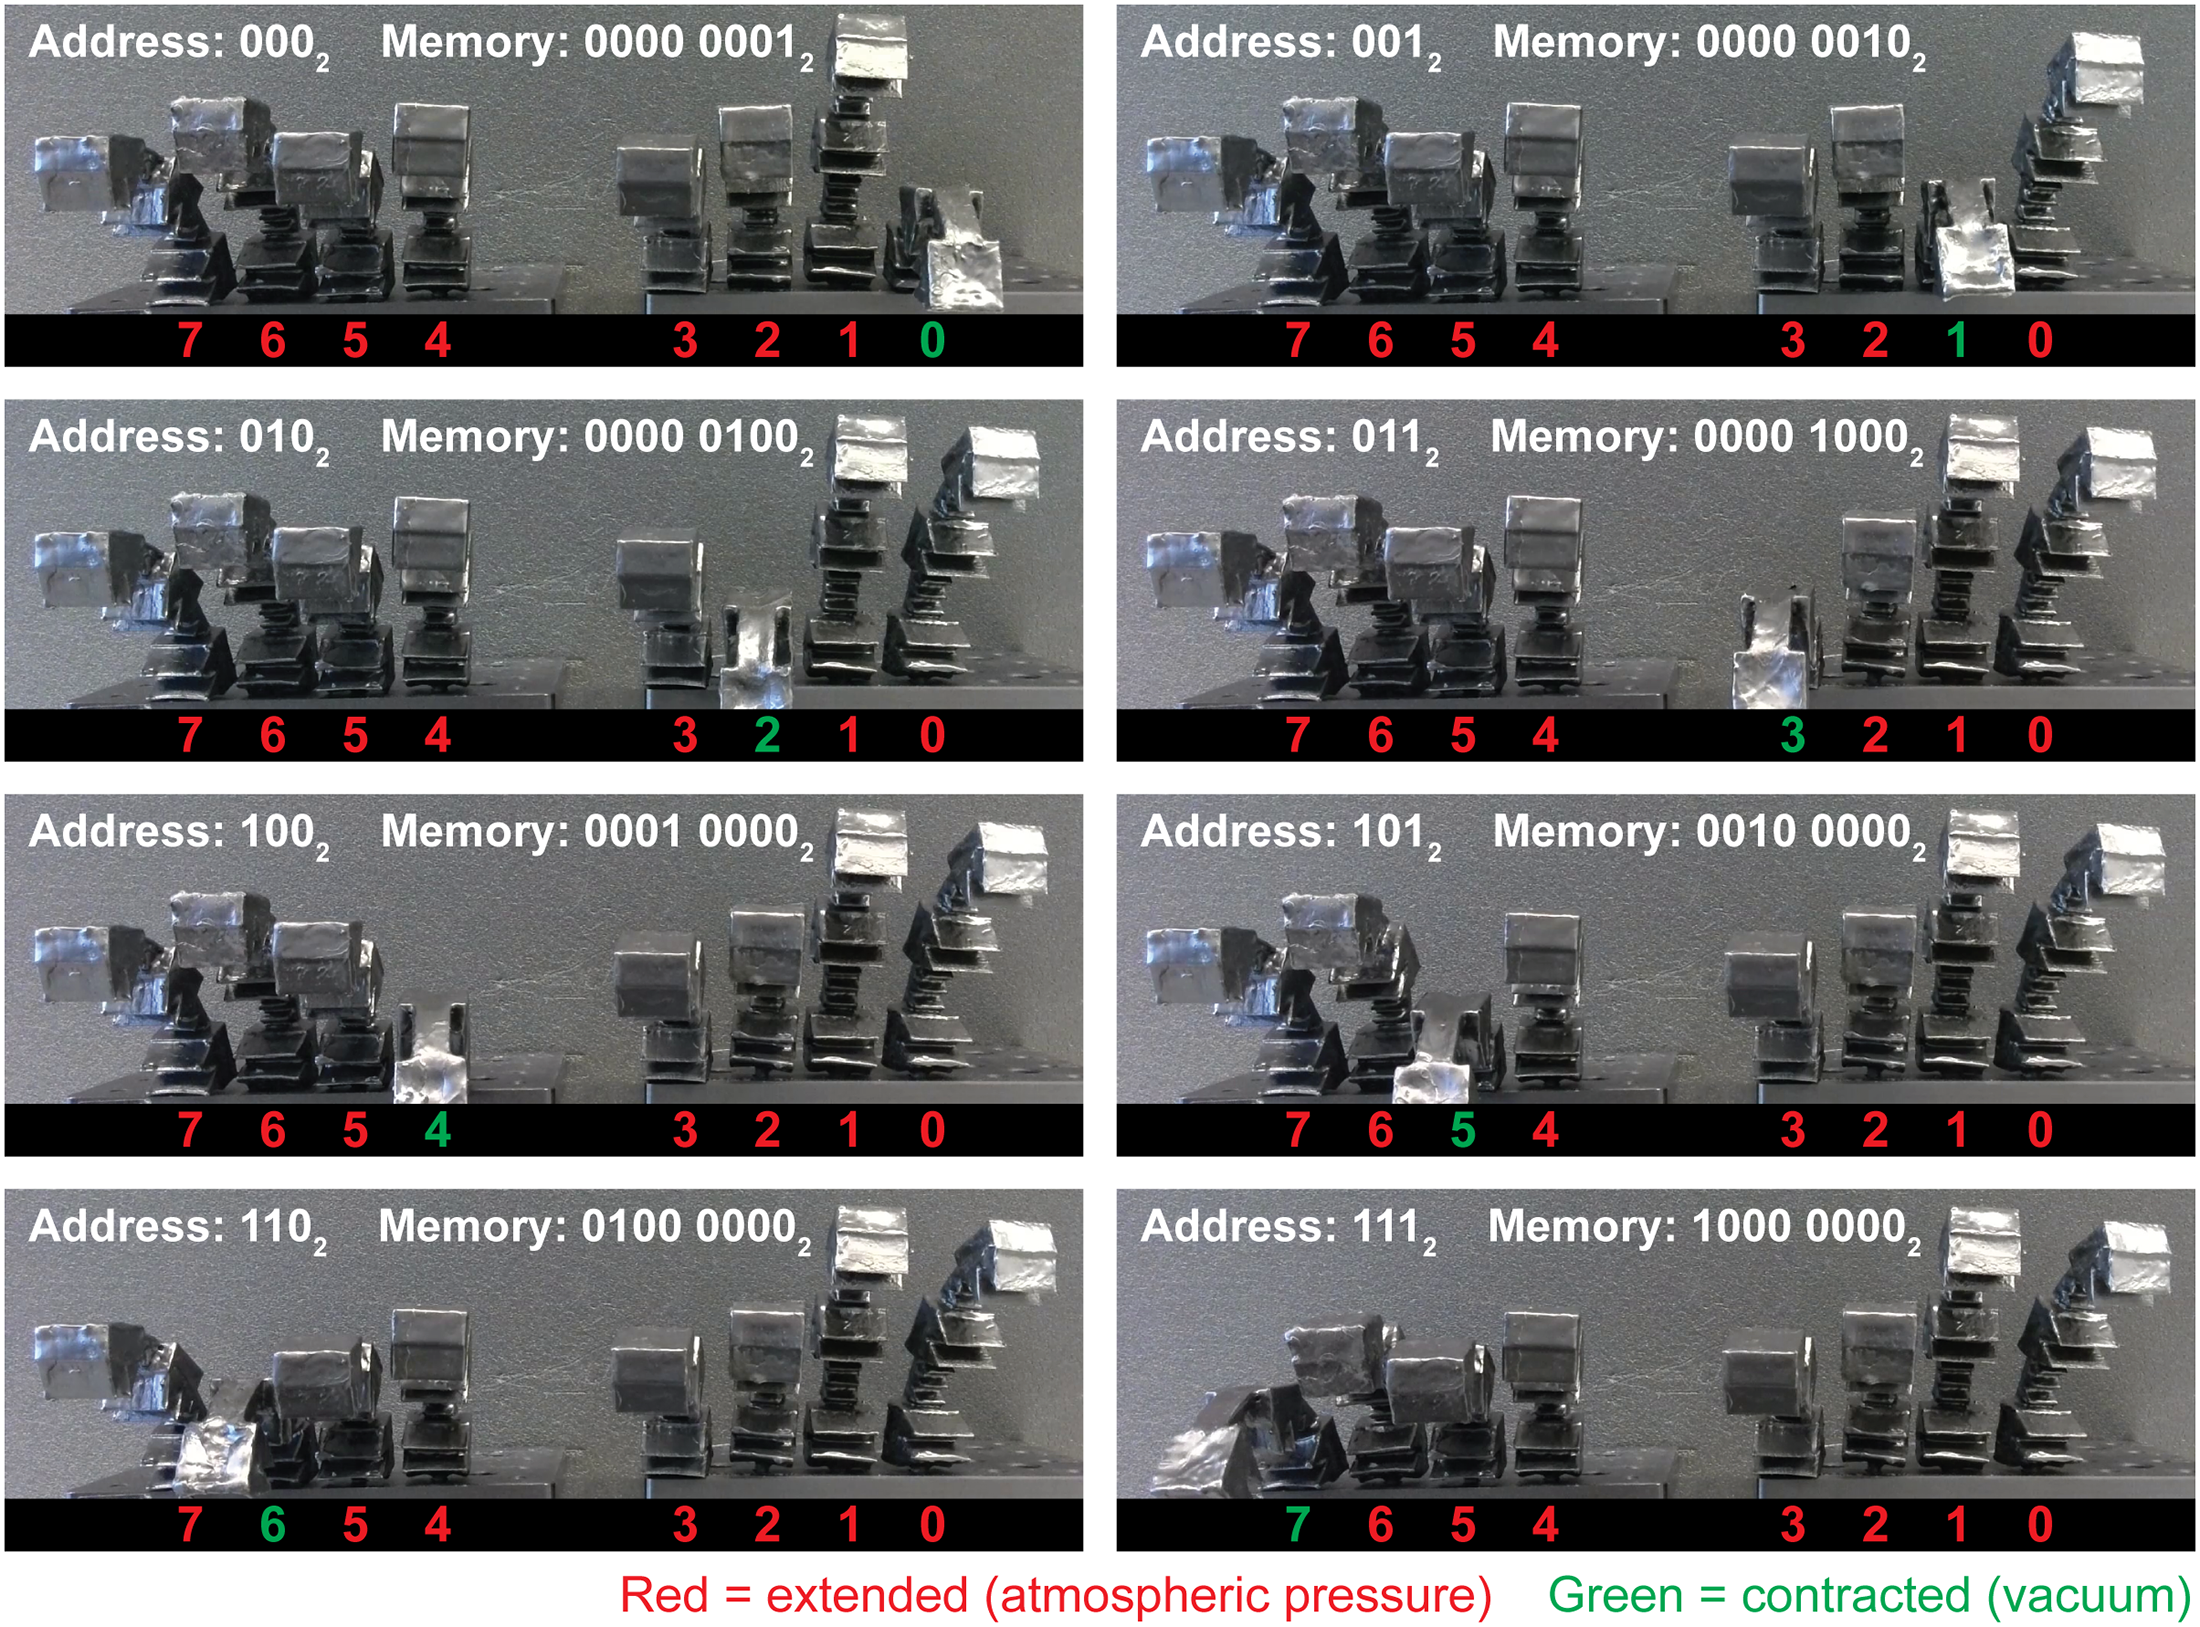
Après avoir modifié les vannes microfluidiques pour gérer des débits d'air plus importants, l'équipe a créé une puce de RAM pneumatique 8 bits (mémoire vive à accès aléatoire), capable de piloter des robots souples plus grands et plus rapides, et l'a intégrée à une paire de mains en caoutchouc imprimées en 3D. La RAM pneumatique utilise l'air à la pression atmosphérique pour représenter la valeur « 0 » ou « faux », et le vide pour représenter la valeur « 1 » ou « vrai ». Les doigts souples du robot se déploient à pression atmosphérique et se contractent lorsqu'ils sont reliés au vide.
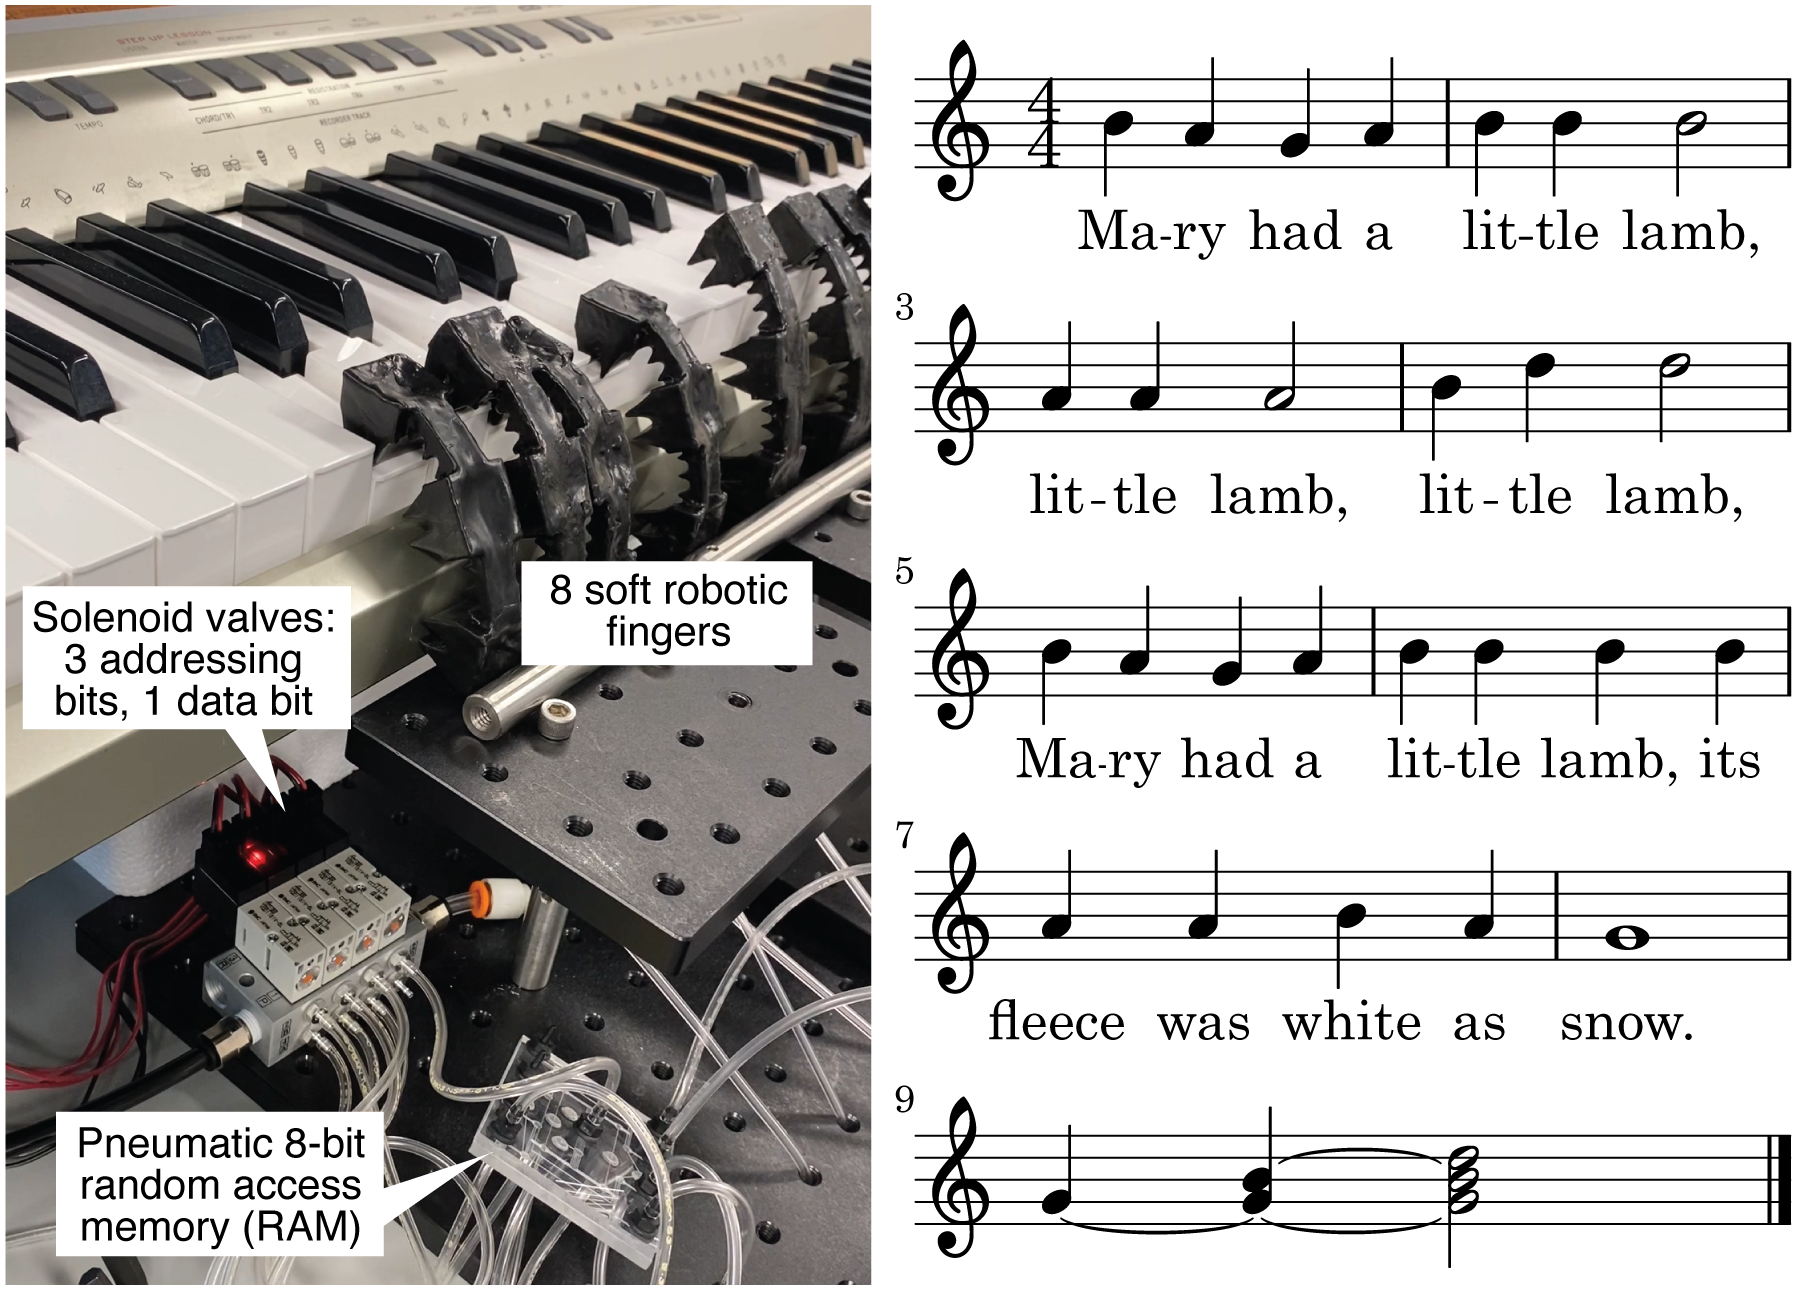
En faisant varier les combinaisons de pression atmosphérique et de vide dans les canaux de la puce RAM, les chercheurs ont réussi à faire jouer au robot des notes, des accords et même toute la chanson « Mary Had a Little Lamb » au piano.
En théorie, ce système pourrait être utilisé pour contrôler d'autres robots sans aucun équipement électronique, avec seulement une pompe à batterie pour créer le vide. Les chercheurs notent qu'en l'absence de pression positive nulle part dans le système — uniquement à la pression atmosphérique normale — il n'existe aucun risque de surpression accidentelle et de défaillance grave du robot ou de son système de contrôle.
Les robots utilisant cette technologie seront particulièrement sûrs pour une utilisation délicate sur les personnes ou à proximité, par exemple dans des dispositifs portables pour les nourrissons souffrant de troubles moteurs.
Bien sûr, cette technologie est encore loin d'un usage quotidien. Outre les améliorations nécessaires en matière de complexité et de vitesse, le robot aura besoin de versions logicielles des processeurs et d'autres composants pour éliminer totalement le besoin d'électronique rigide. Mais l'objectif est clair. La mémoire pneumatique peut au moins réduire le besoin de puces dans les robots souples et annonce l'avenir d'une robotique entièrement souple, qui ne vous blessera pas en cas de collision.


