
计算机气动存储器帮助机器人控制动作
2021年夏天,加州大学河滨分校的工程师们推出了一种气动计算机存储器,可用于控制软体机器人。这项创新克服了软体机器人发展中的一大障碍——气动技术与电子技术之间的根本不匹配。研究人员在PLOS One期刊上发表了他们的研究成果。
这篇科学文章写道:“气动软体机器人在许多应用领域都优于传统刚性机器人。尤其是,它们柔韧的身体和柔软的空气驱动运动,使其更适合在人或其他可能被传统机器人伤害或损坏的物体附近使用。然而,目前用于控制软体机器人的现有系统需要专门的机电设备(通常是电磁阀),以维持每个独立执行器的工作状态(伸展或收缩)。”
气动软体机器人利用压缩空气来移动柔软、有弹性的肢体和抓手。在完成精细任务方面,它们远胜于传统刚性机器人。此外,这类机器人对人类也更安全。
然而,现有的气动软体机器人控制系统仍然依赖电子阀门和计算机来维持机器人运动部件的位置。这些电子元件显著增加了软体机器人的成本、体积和功耗,从而限制了其能力。
为了推动软体机器人技术迈向未来,由生物工程博士谢恩·霍安、生物工程教授威廉·格洛弗、计算机科学教授菲利普·布里斯克和机械工程教授康斯坦丁诺斯·卡里迪斯领导的团队把目光投向了过去。
“气动逻辑”早于电子计算机出现,曾在从恒温器和其他气候控制部件到20世纪初钢琴等各种产品中提供高级控制功能。在气动逻辑中,电路或通道中流动的是空气而非电,空气压力用于表示开/关或真/假。在现代计算机中,这些逻辑状态由代码1和0表示,用于启动或停止电荷流动。
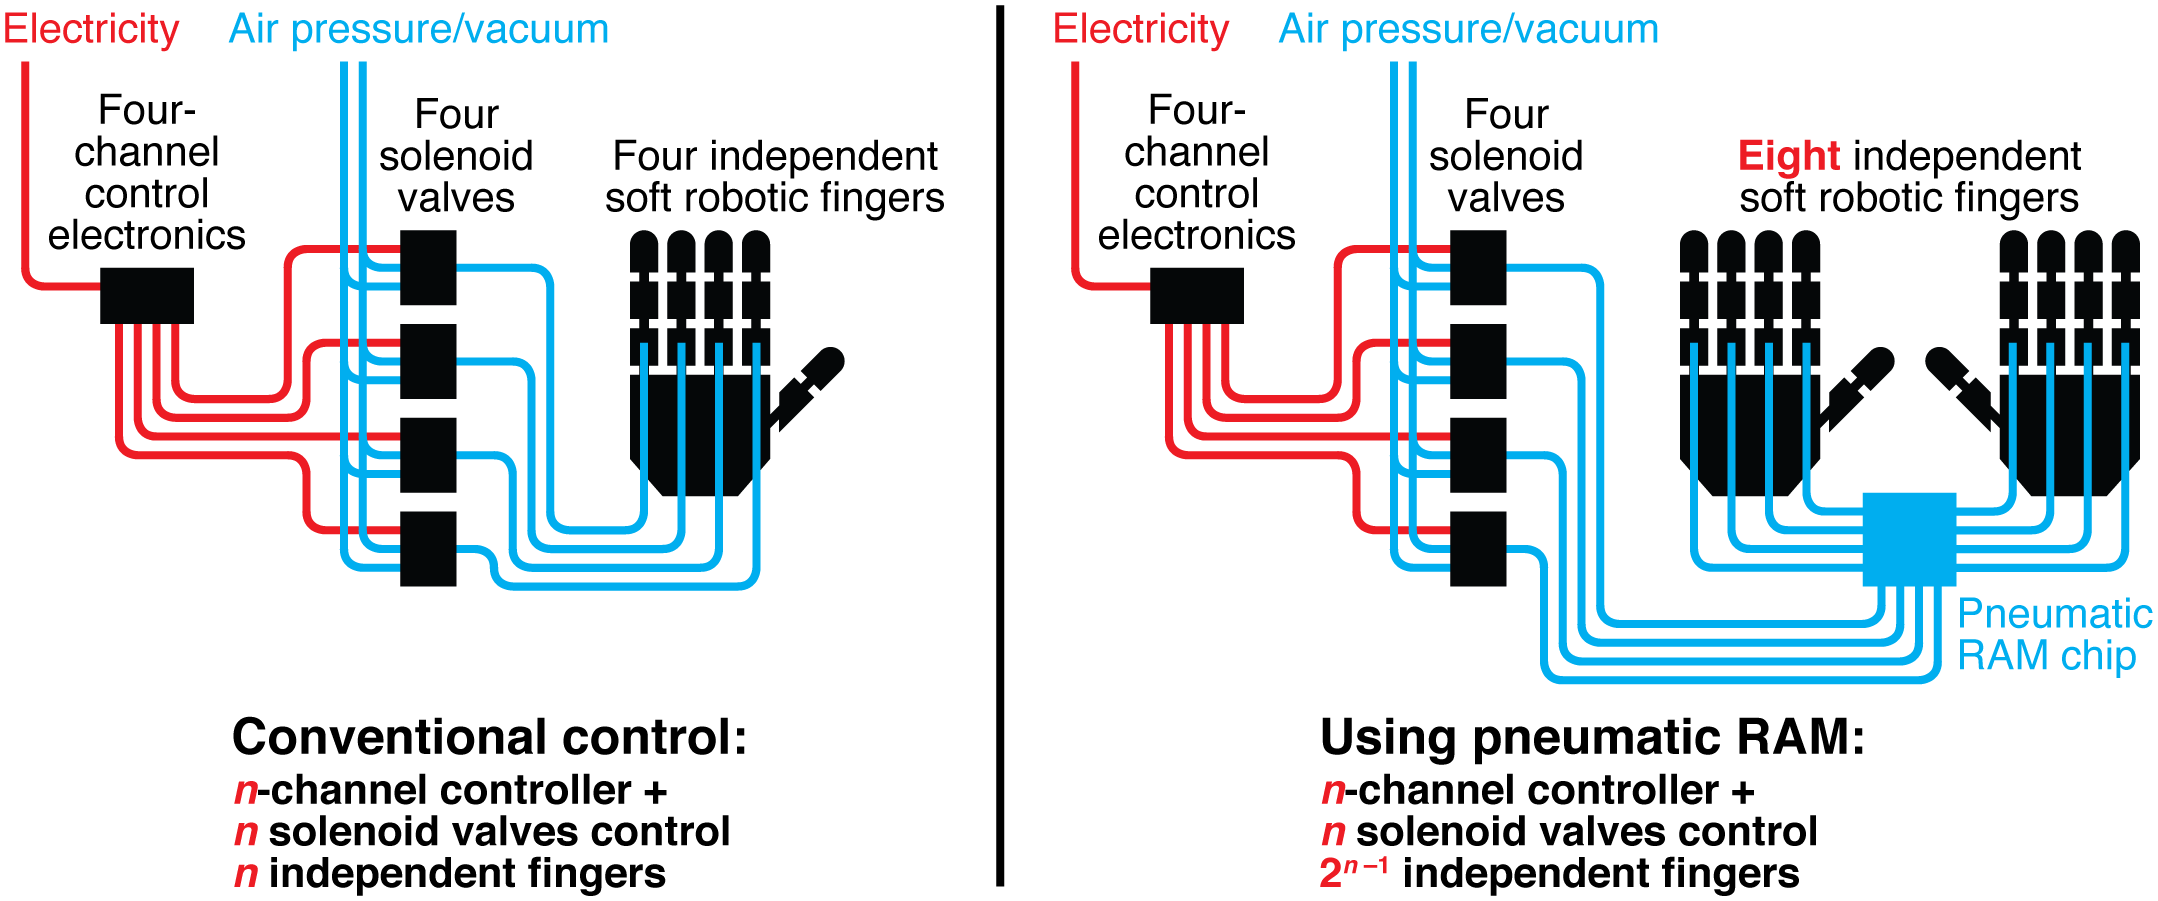
气动软体机器人需要一种方法来记住并保持其运动部件的位置。研究人员意识到,如果能为软体机器人创建一种气动逻辑“存储器”,就有可能取代目前用于此目的的电子存储器。
研究人员用微流体阀门代替电子晶体管,制造了气动随机存取存储器(RAM)芯片。微流体阀门最初是为控制芯片上的液体流动而设计的,但它们同样可以控制气流。
即使与气源断开,这些阀门也会因压差而保持关闭状态,形成延时压差,起到存储器的作用,维持机器人执行器的状态。大量此类阀门阵列可以完成复杂操作,并减少通常用于控制气动机器人的昂贵、笨重且耗能的电子设备的使用。
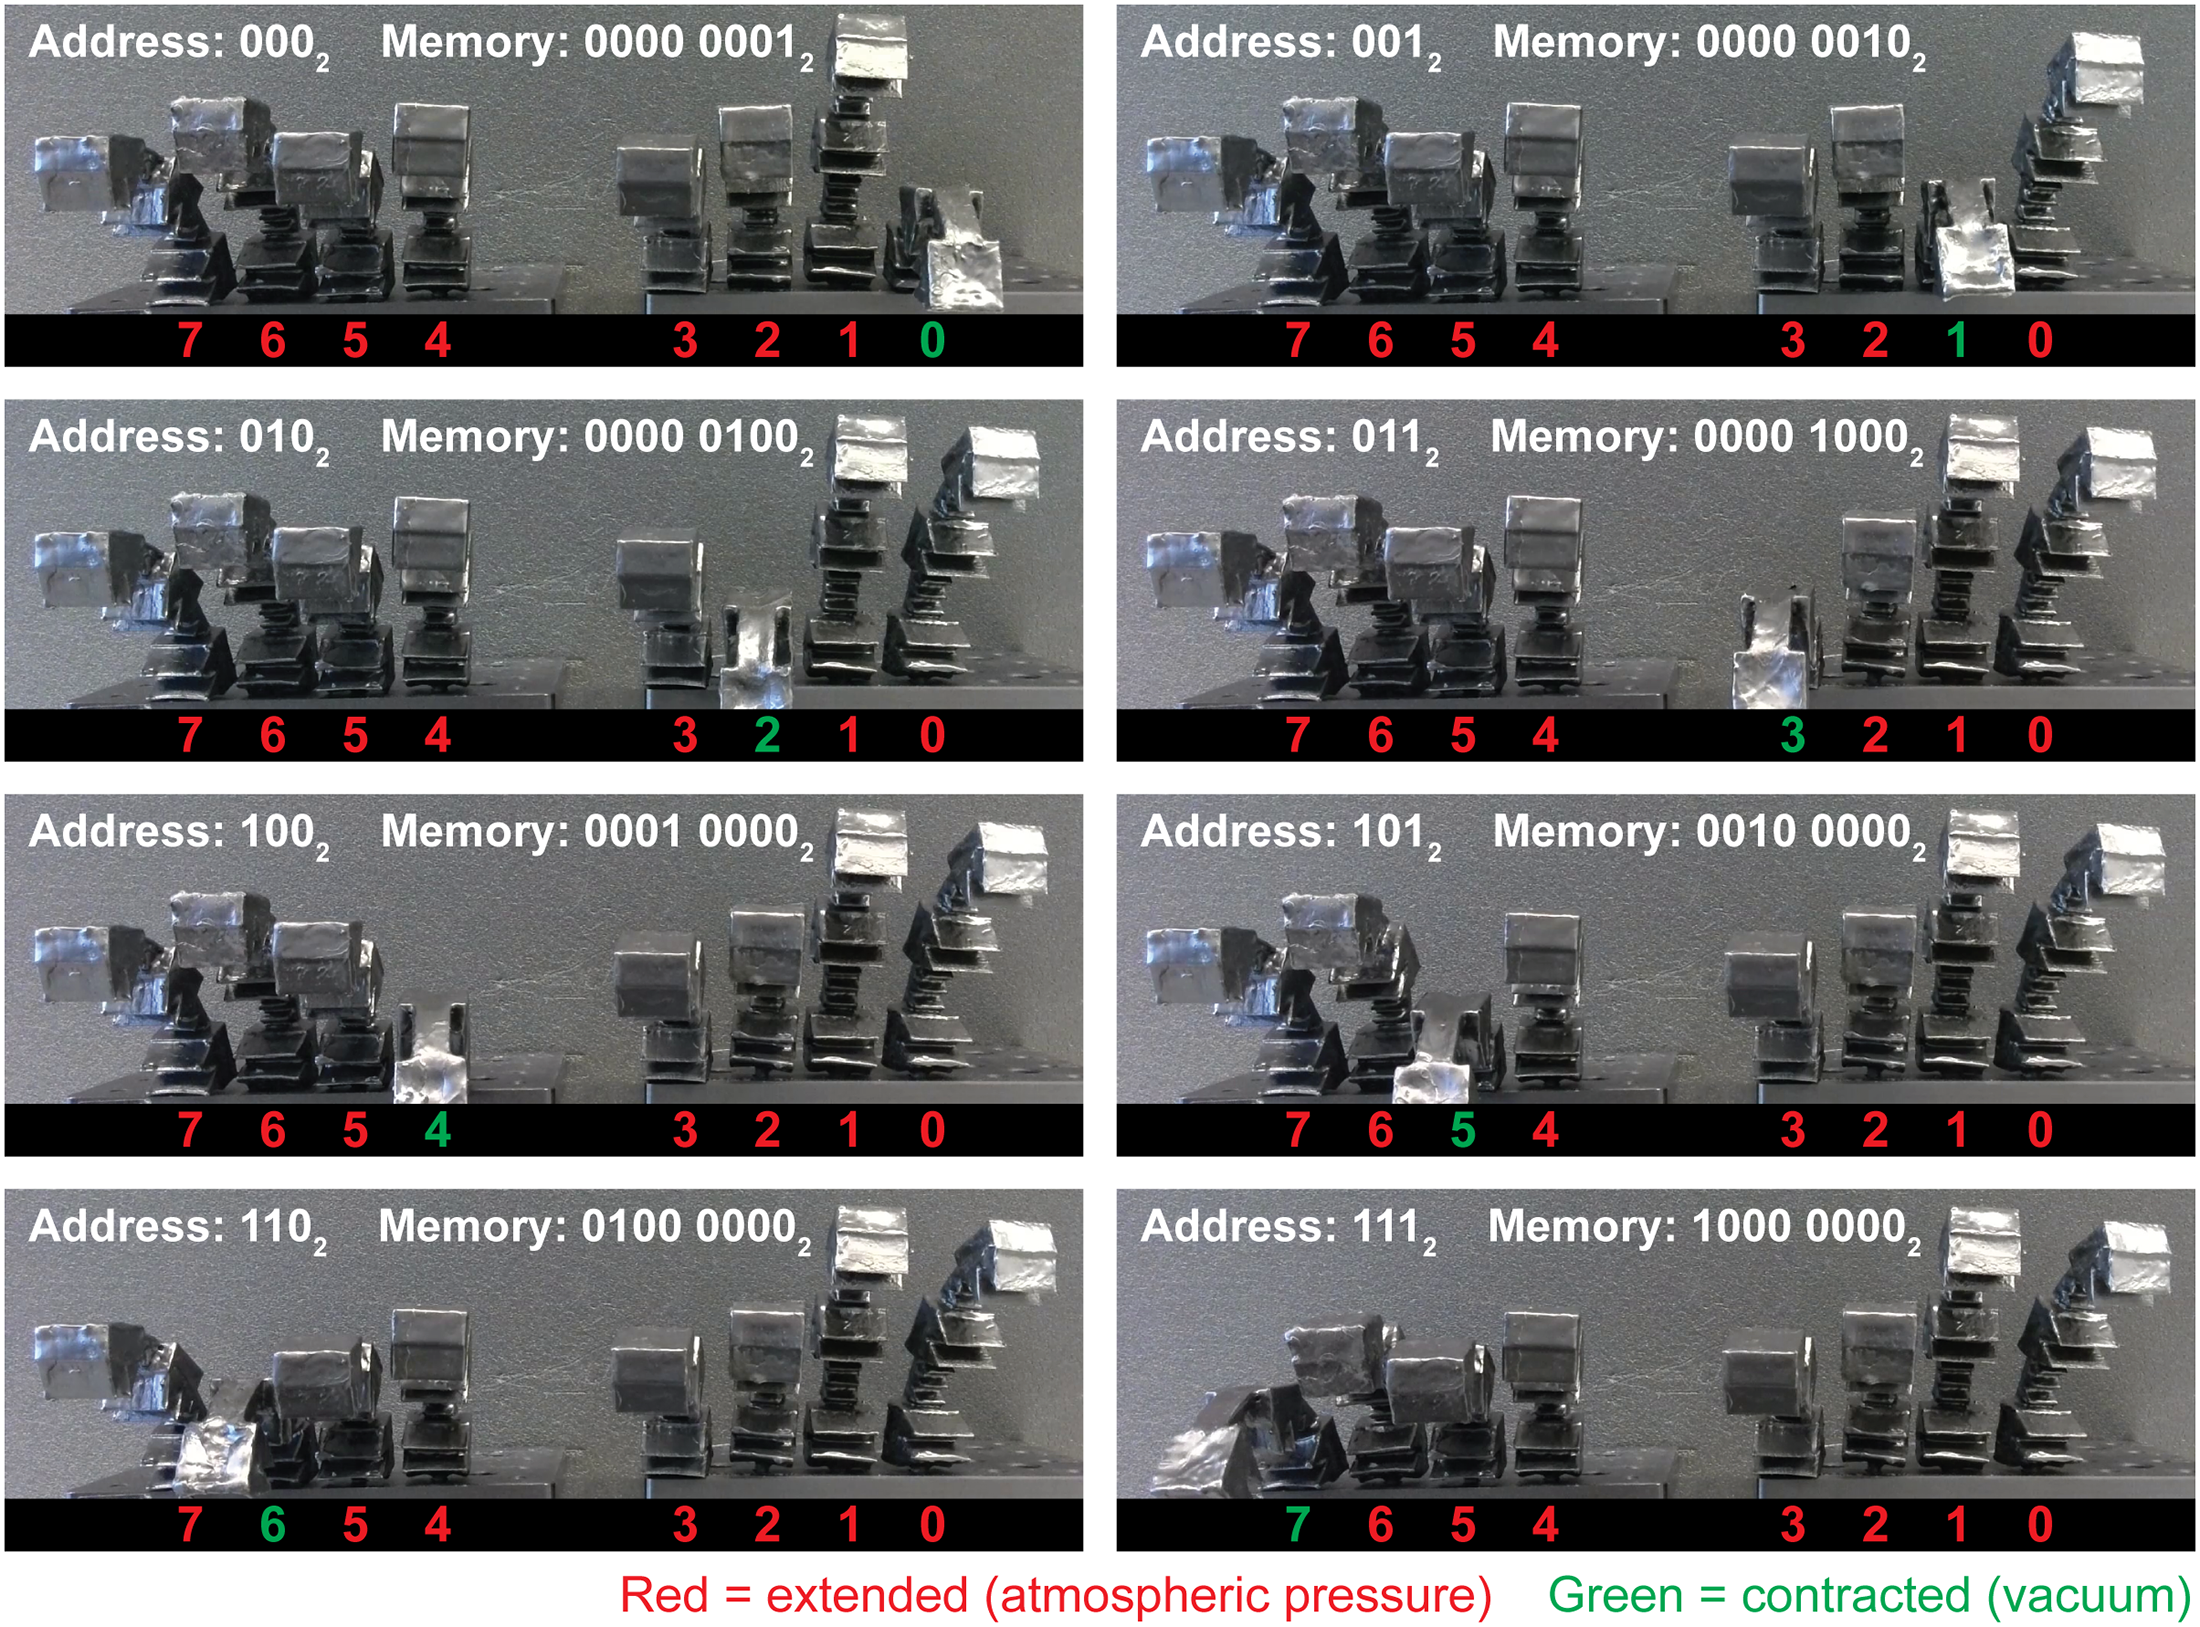
研究团队对微流体阀门进行改进,使其能够处理更大的气流量,随后制造出一块8位气动RAM(随机存取存储器)芯片。该芯片能够控制更大、运动更快的软体机器人,团队将其装入一对用3D打印机打印的橡胶手臂中。气动RAM使用大气压力表示值“0”或“假”,使用真空表示值“1”或“真”。机器人的柔软手指在大气压下伸出,连接真空时则会收缩。
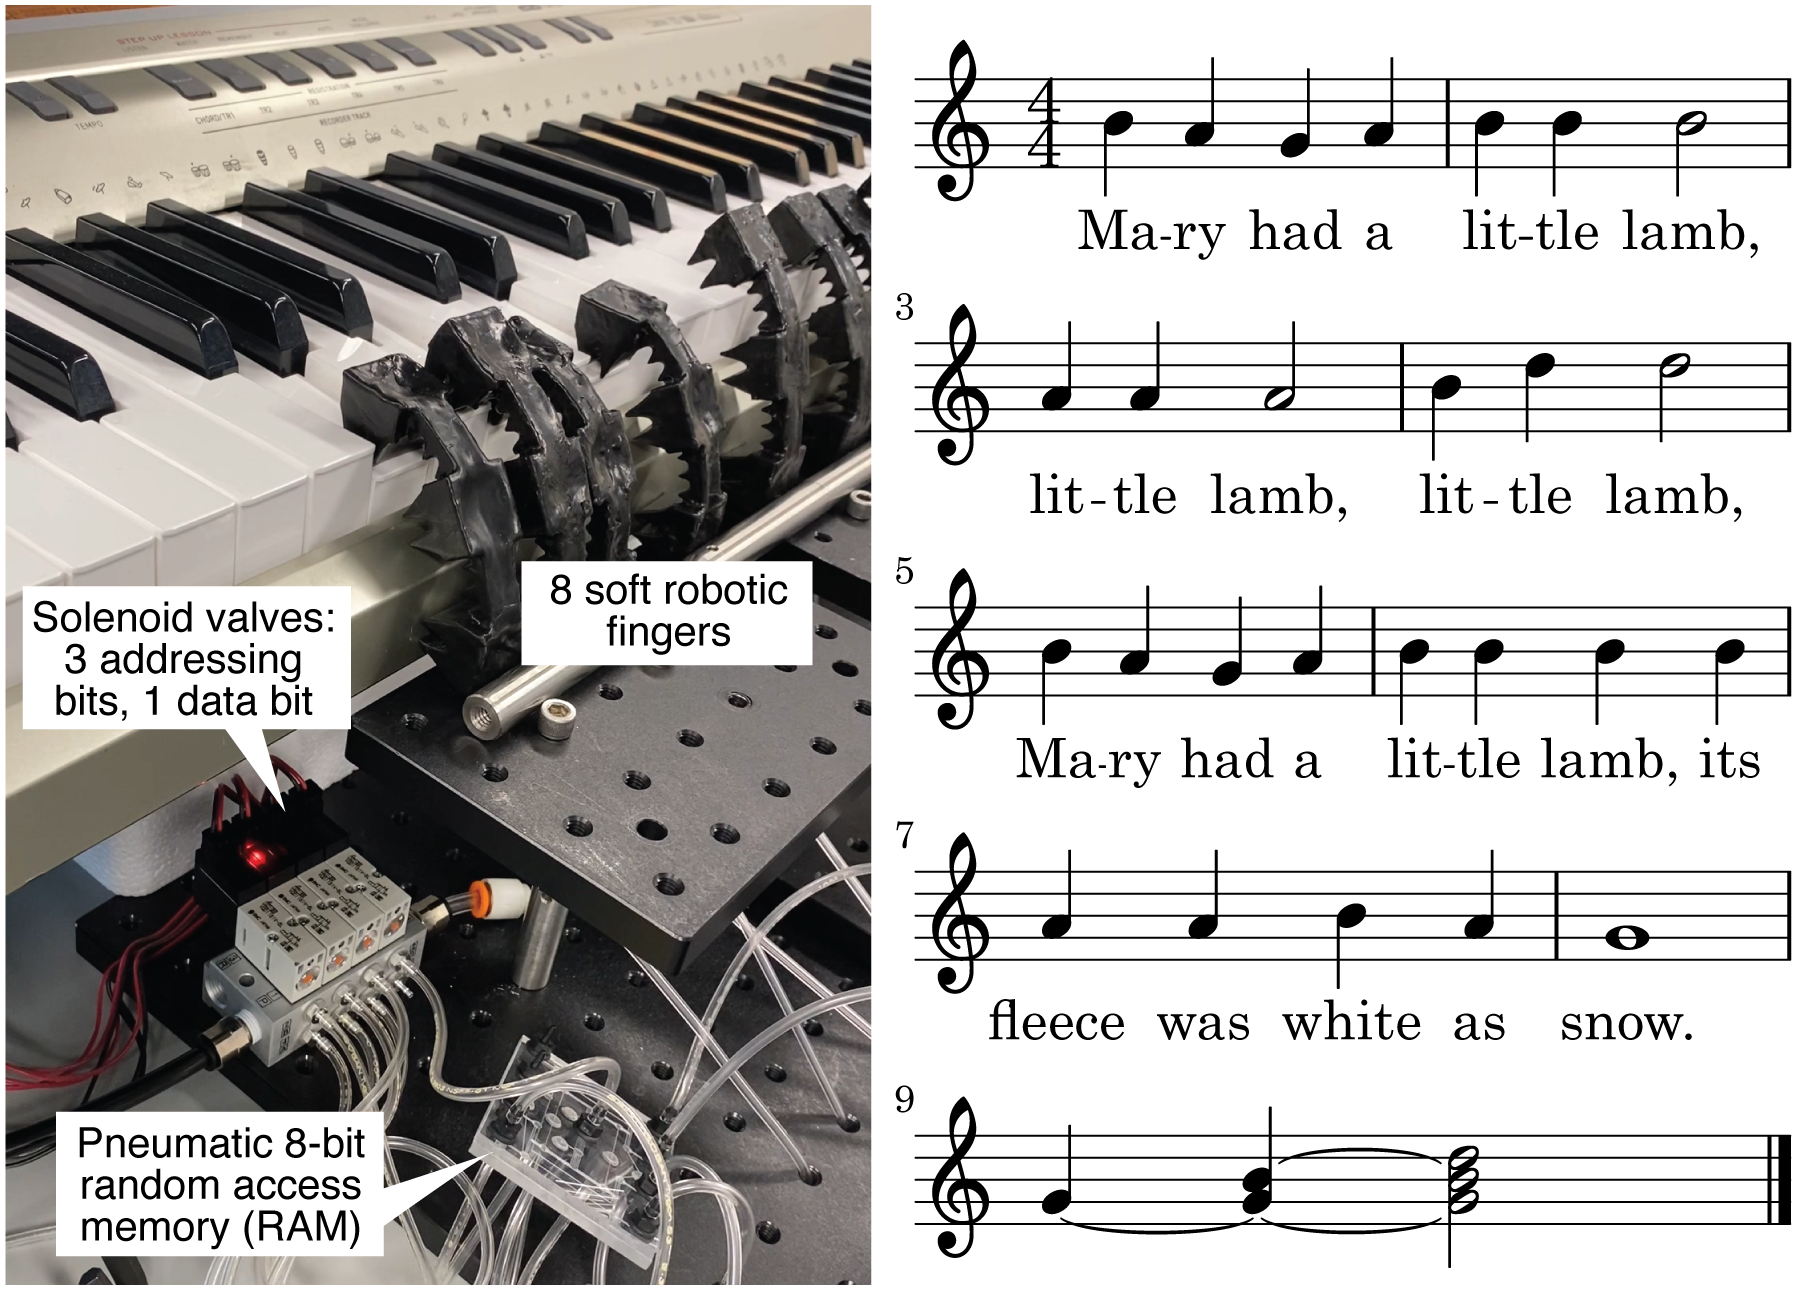
通过改变RAM芯片通道中大气压与真空的组合,研究人员成功让机器人在钢琴上演奏了音符、和弦,甚至完整的歌曲《Mary Had a Little Lamb》。
理论上,这一系统可以用于控制其他机器人,无需任何电子设备,只需一台电池驱动的真空泵即可。研究人员指出,系统中不存在正压——只有常规大气压——因此不存在压力意外升高而导致机器人或其控制系统严重故障的风险。
采用这项技术的机器人在人体上或人体附近进行精细操作时会特别安全,例如用于有运动障碍的婴儿的可穿戴设备。
当然,这项技术距离日常应用还很远。除了需要在复杂性和速度方面做出必要改进外,机器人还需要软件版本的处理器和其他部件,才能彻底摆脱对刚性电子元件的依赖。不过,目标已经清晰。气动存储器至少可以减少软体机器人对芯片的需求,并预示着完全柔性机器人技术的未来,这类机器人在发生碰撞时也不会伤害你。


