
Memoria informática neumática ayuda a un robot a controlar sus movimientos
Ingenieros de la Universidad de California en Riverside presentaron en el verano de 2021 una memoria informática con accionamiento neumático, que puede utilizarse para controlar robots blandos. La innovación supera uno de los mayores obstáculos para el desarrollo de la robótica blanda: la incompatibilidad fundamental entre la neumática y la electrónica. Los investigadores publicaron su trabajo en la revista PLOS One.
En el artículo científico se afirma: «Los robots blandos con accionamiento neumático tienen ventajas sobre los robots rígidos tradicionales en muchos ámbitos de aplicación. En particular, sus cuerpos flexibles y sus movimientos suaves por aire los hacen más adecuados para su uso junto a personas y otros objetos que podrían resultar heridos o dañados por robots tradicionales. Sin embargo, los sistemas actuales para controlar robots blandos requieren equipos electromecánicos especiales (normalmente válvulas solenoides) para mantener el estado de activación (extendido o comprimido) de cada accionador independiente».
Los robots blandos neumáticos utilizan aire comprimido para mover extremidades y pinzas blandas y elásticas. Son mucho mejores que los robots rígidos tradicionales para realizar tareas delicadas. Además, estos robots son más seguros para las personas.
No obstante, los sistemas de control de robots neumáticos blandos siguen utilizando válvulas electrónicas y ordenadores para mantener la posición de las partes móviles del robot. Estos componentes electrónicos aumentan considerablemente el coste, el tamaño y el consumo de energía de los robots blandos, lo que limita sus capacidades.
Para impulsar el futuro de la robótica blanda, el equipo, dirigido por el doctor en bioingeniería Shane Hoang, el profesor de bioingeniería William Glover, el profesor de informática Philip Brisk y el profesor de ingeniería mecánica Konstantinos Karydis, recurrió al pasado.
La «lógica neumática» precedió a los ordenadores electrónicos y en su día proporcionó un control avanzado en productos muy diversos, desde termostatos y otros componentes de climatización hasta pianos a principios de los años 1900. En la lógica neumática, es el aire, y no la electricidad, el que circula por los circuitos o canales, y la presión del aire se utiliza para indicar encendido/apagado o verdadero/falso. En los ordenadores modernos, estos estados lógicos se representan con los códigos 1 y 0 para activar o detener cargas eléctricas.
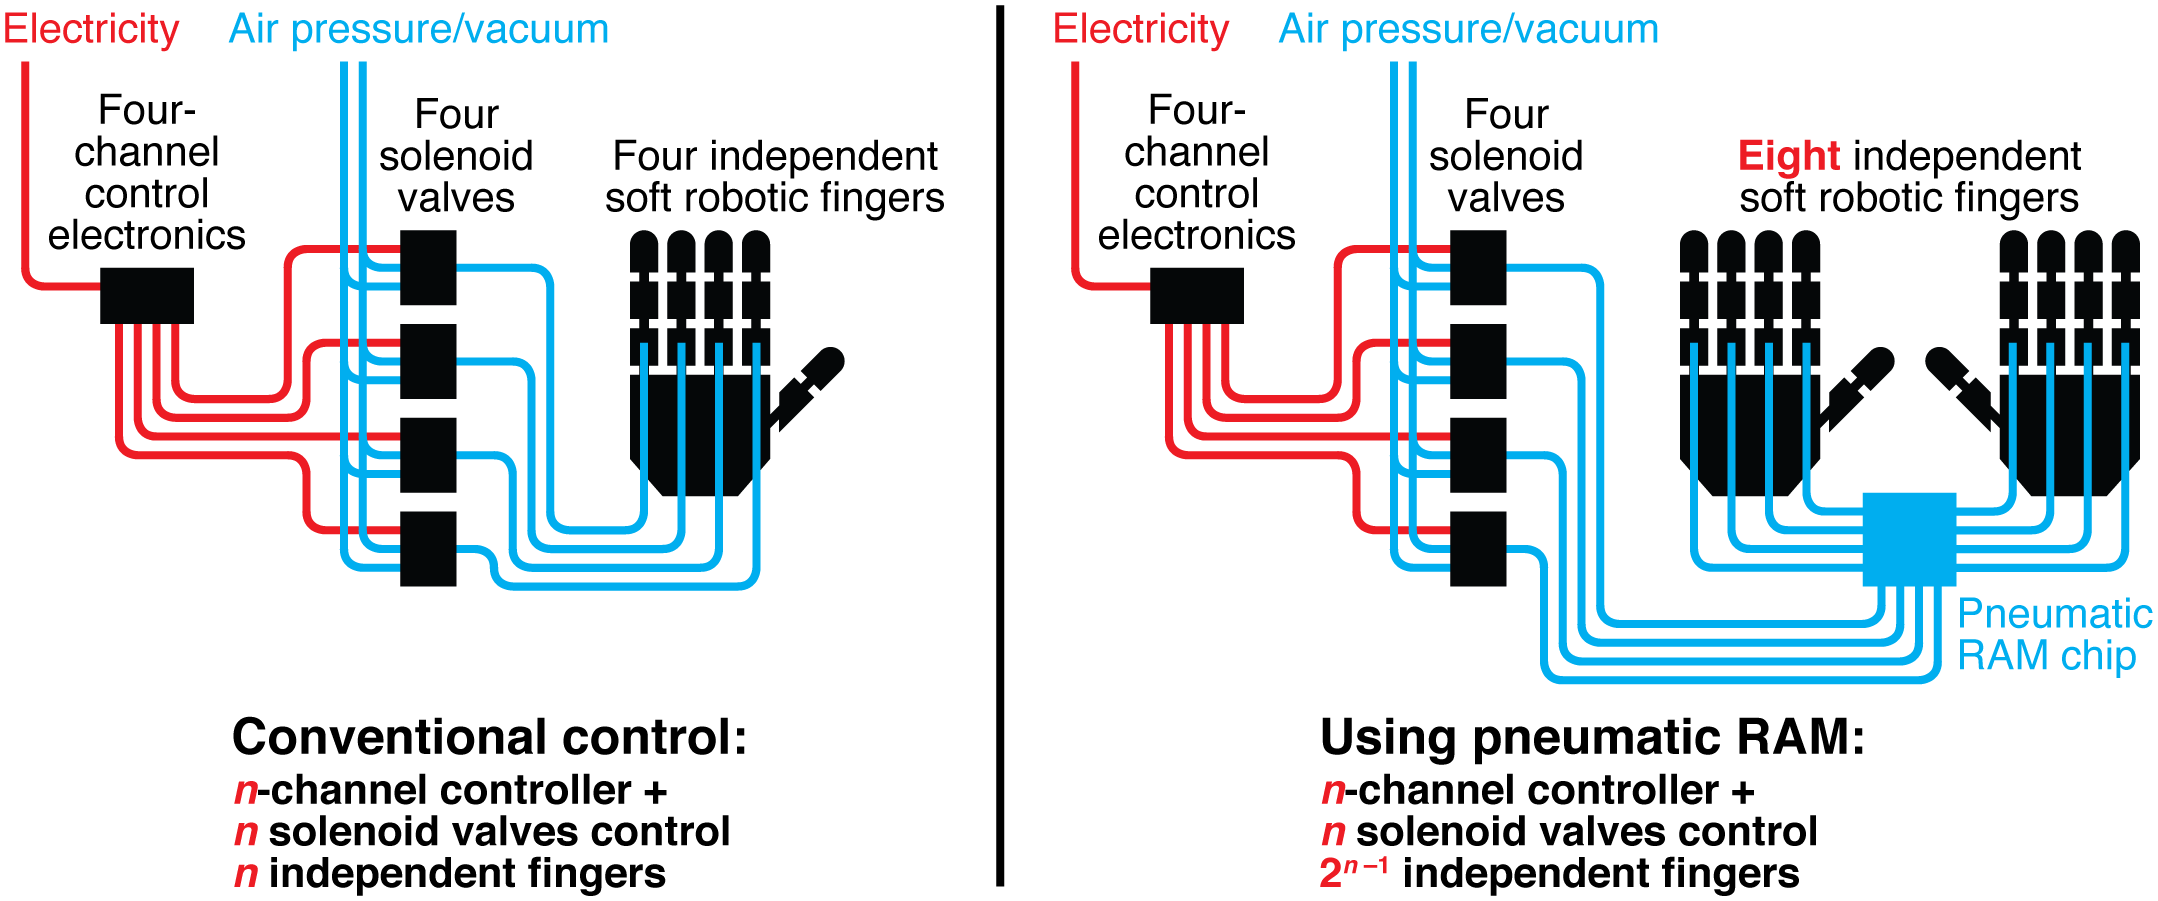
Los robots blandos neumáticos necesitan una forma de recordar y mantener la posición de sus partes móviles. Los investigadores comprendieron que, si pudieran crear una «memoria» lógica neumática para un robot blando, podrían eliminar la memoria electrónica que se utiliza actualmente para este fin.
Los investigadores crearon su microchip de memoria neumática de acceso aleatorio (RAM) utilizando válvulas microfluídicas en lugar de transistores electrónicos. Las válvulas microfluídicas se desarrollaron inicialmente para controlar el flujo de líquidos en chips correspondientes, pero también pueden controlar el flujo de aire.
Las válvulas permanecen cerradas por la diferencia de presión incluso al desconectarse de la línea de suministro de aire, creando diferencias de presión retardadas que funcionan como memoria y mantienen los estados de los actuadores del robot. Las matrices densas de estas válvulas pueden realizar operaciones complejas y reducir el uso de equipos electrónicos costosos, voluminosos y de alto consumo energético que normalmente se emplean para controlar robots neumáticos.
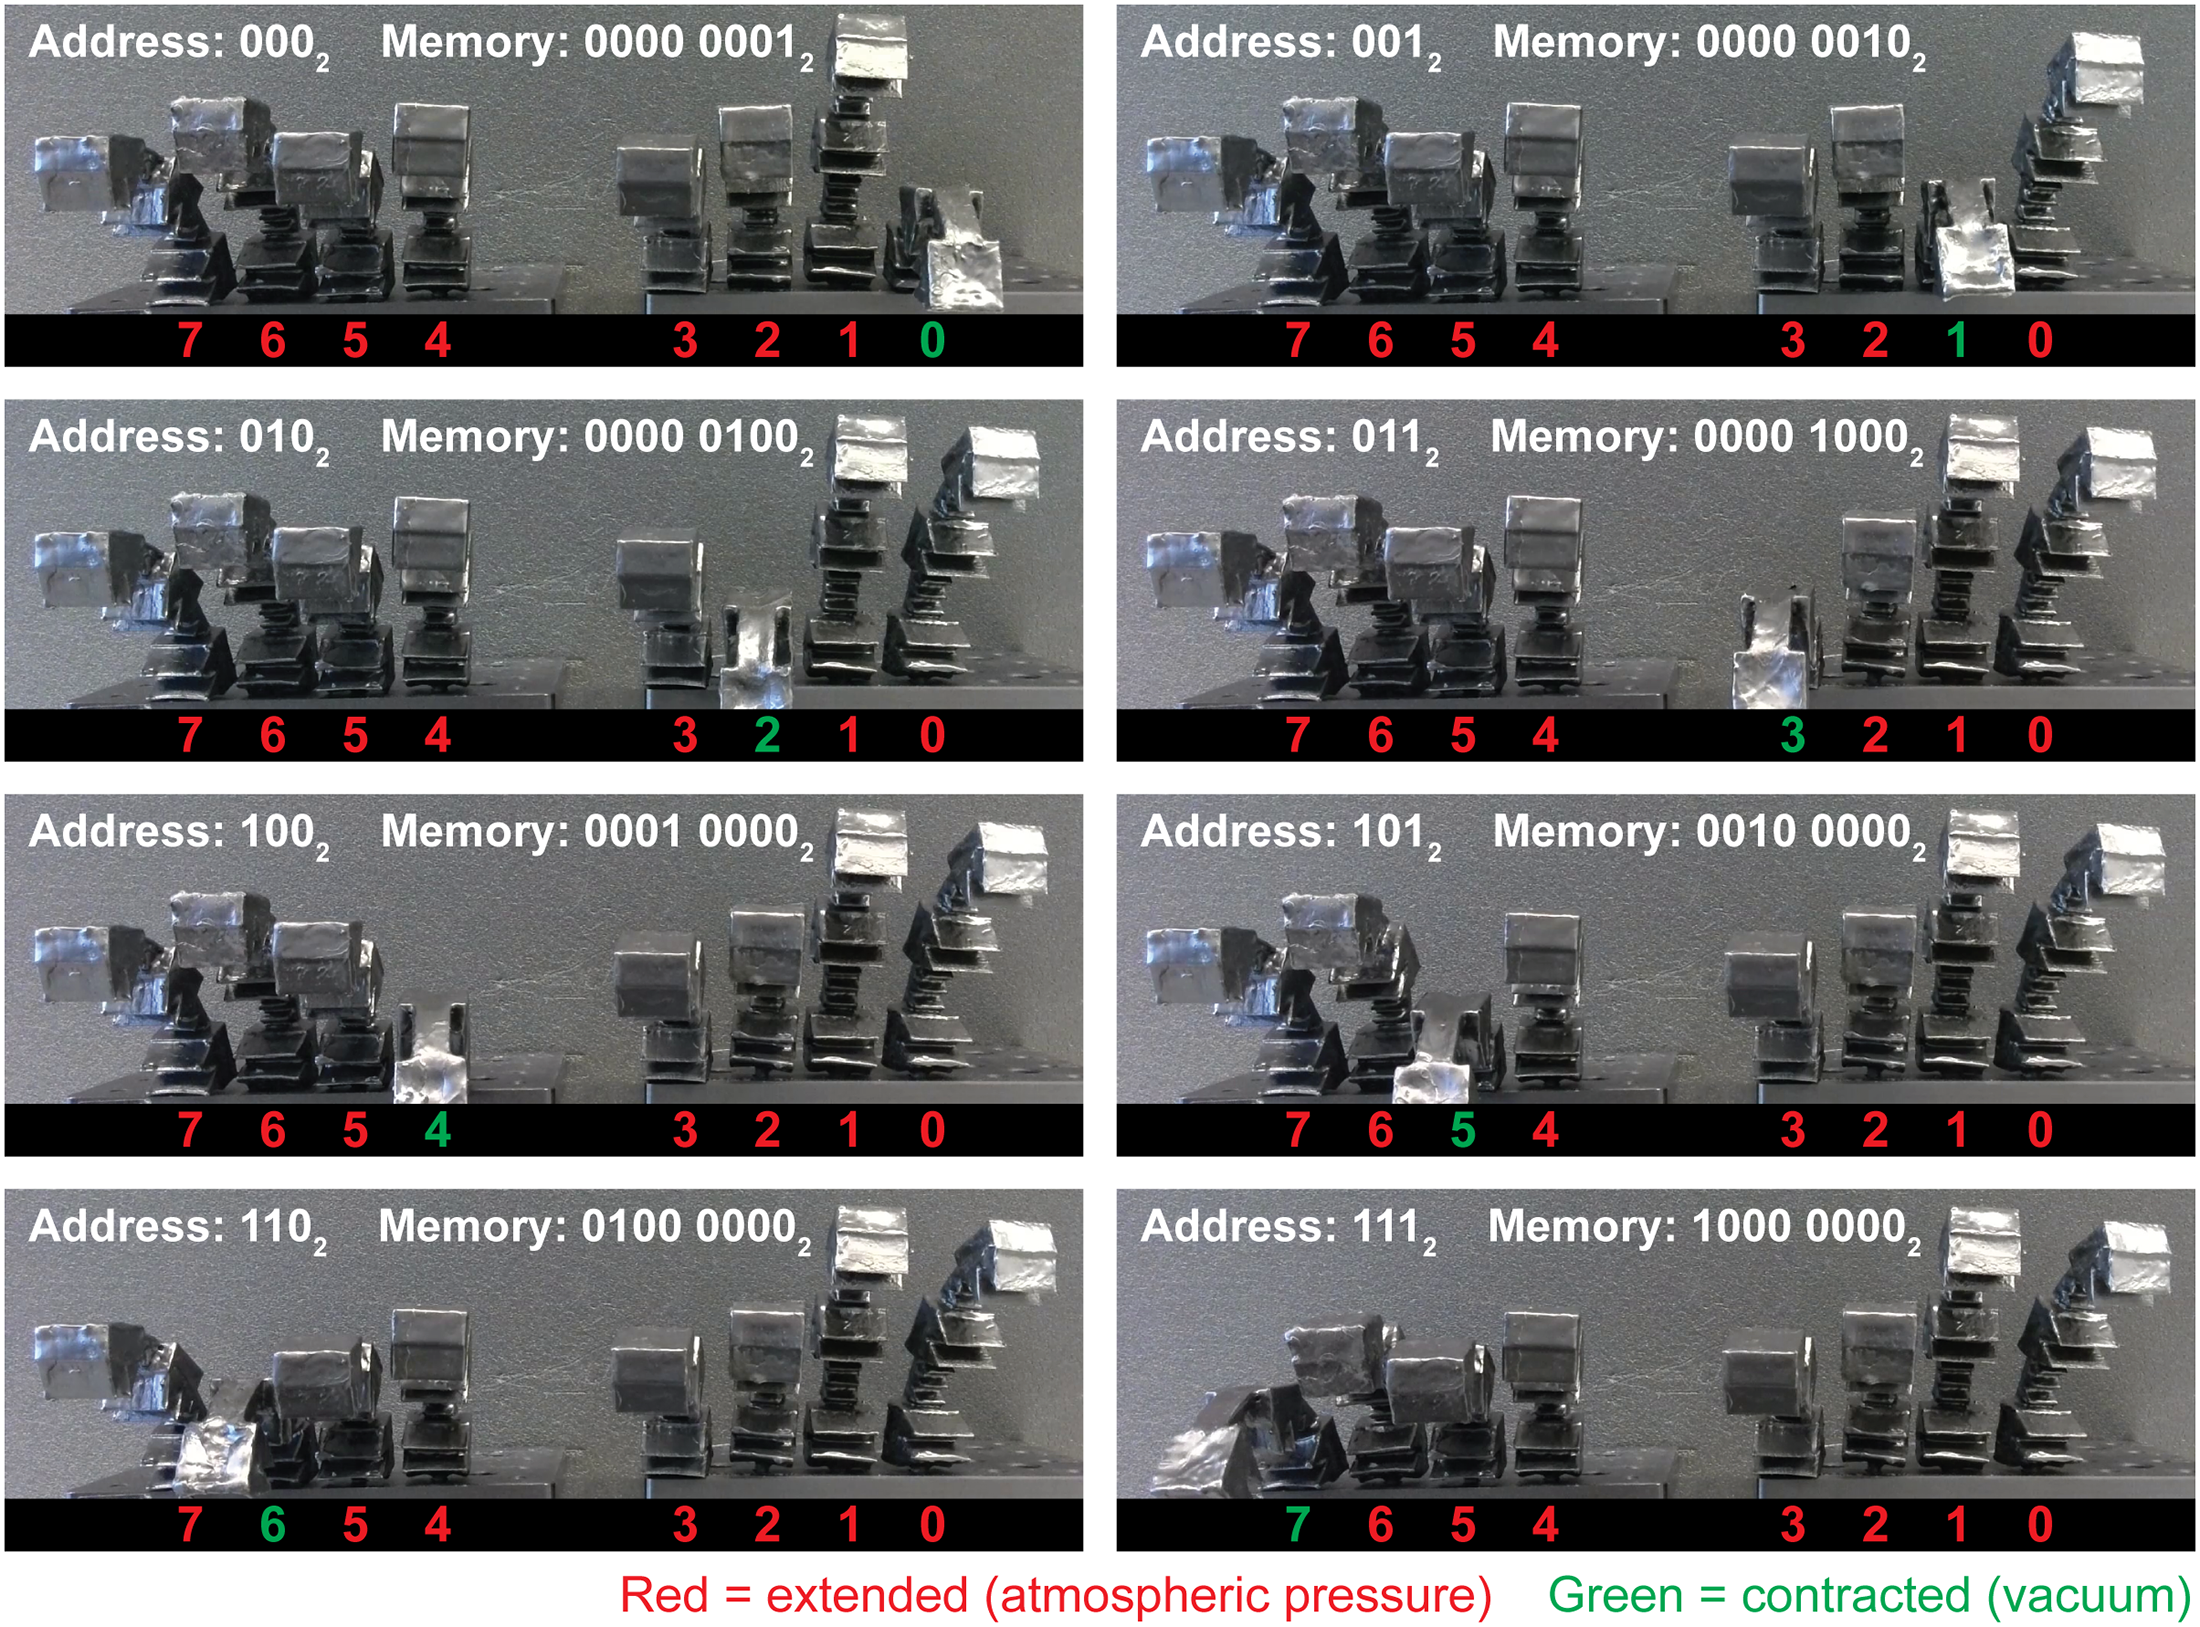
Tras modificar las válvulas microfluídicas para trabajar con grandes caudales de aire, el equipo creó un chip de RAM neumática de 8 bits (memoria de acceso aleatorio), capaz de controlar robots blandos más grandes y de movimiento más rápido, e lo integró en un par de manos de goma impresas en 3D. La RAM neumática utiliza aire a presión atmosférica para representar el valor «0» o «falso» y el vacío para representar el valor «1» o «verdadero». Los dedos blandos del robot se extienden a presión atmosférica y se contraen al conectarse al vacío.
Variando las combinaciones de presión atmosférica y vacío en los canales del chip de RAM, los investigadores lograron que el robot tocara notas, acordes e incluso una canción entera, «Mary Had a Little Lamb», en un piano.
En teoría, este sistema podría utilizarse para controlar otros robots sin ningún equipo electrónico y solo con una bomba de vacío alimentada por batería. Los investigadores señalan que, sin presión positiva en ningún punto del sistema, es decir, solo a presión atmosférica normal, no existe riesgo de aumento accidental de la presión ni de fallo grave del robot o de su sistema de control.
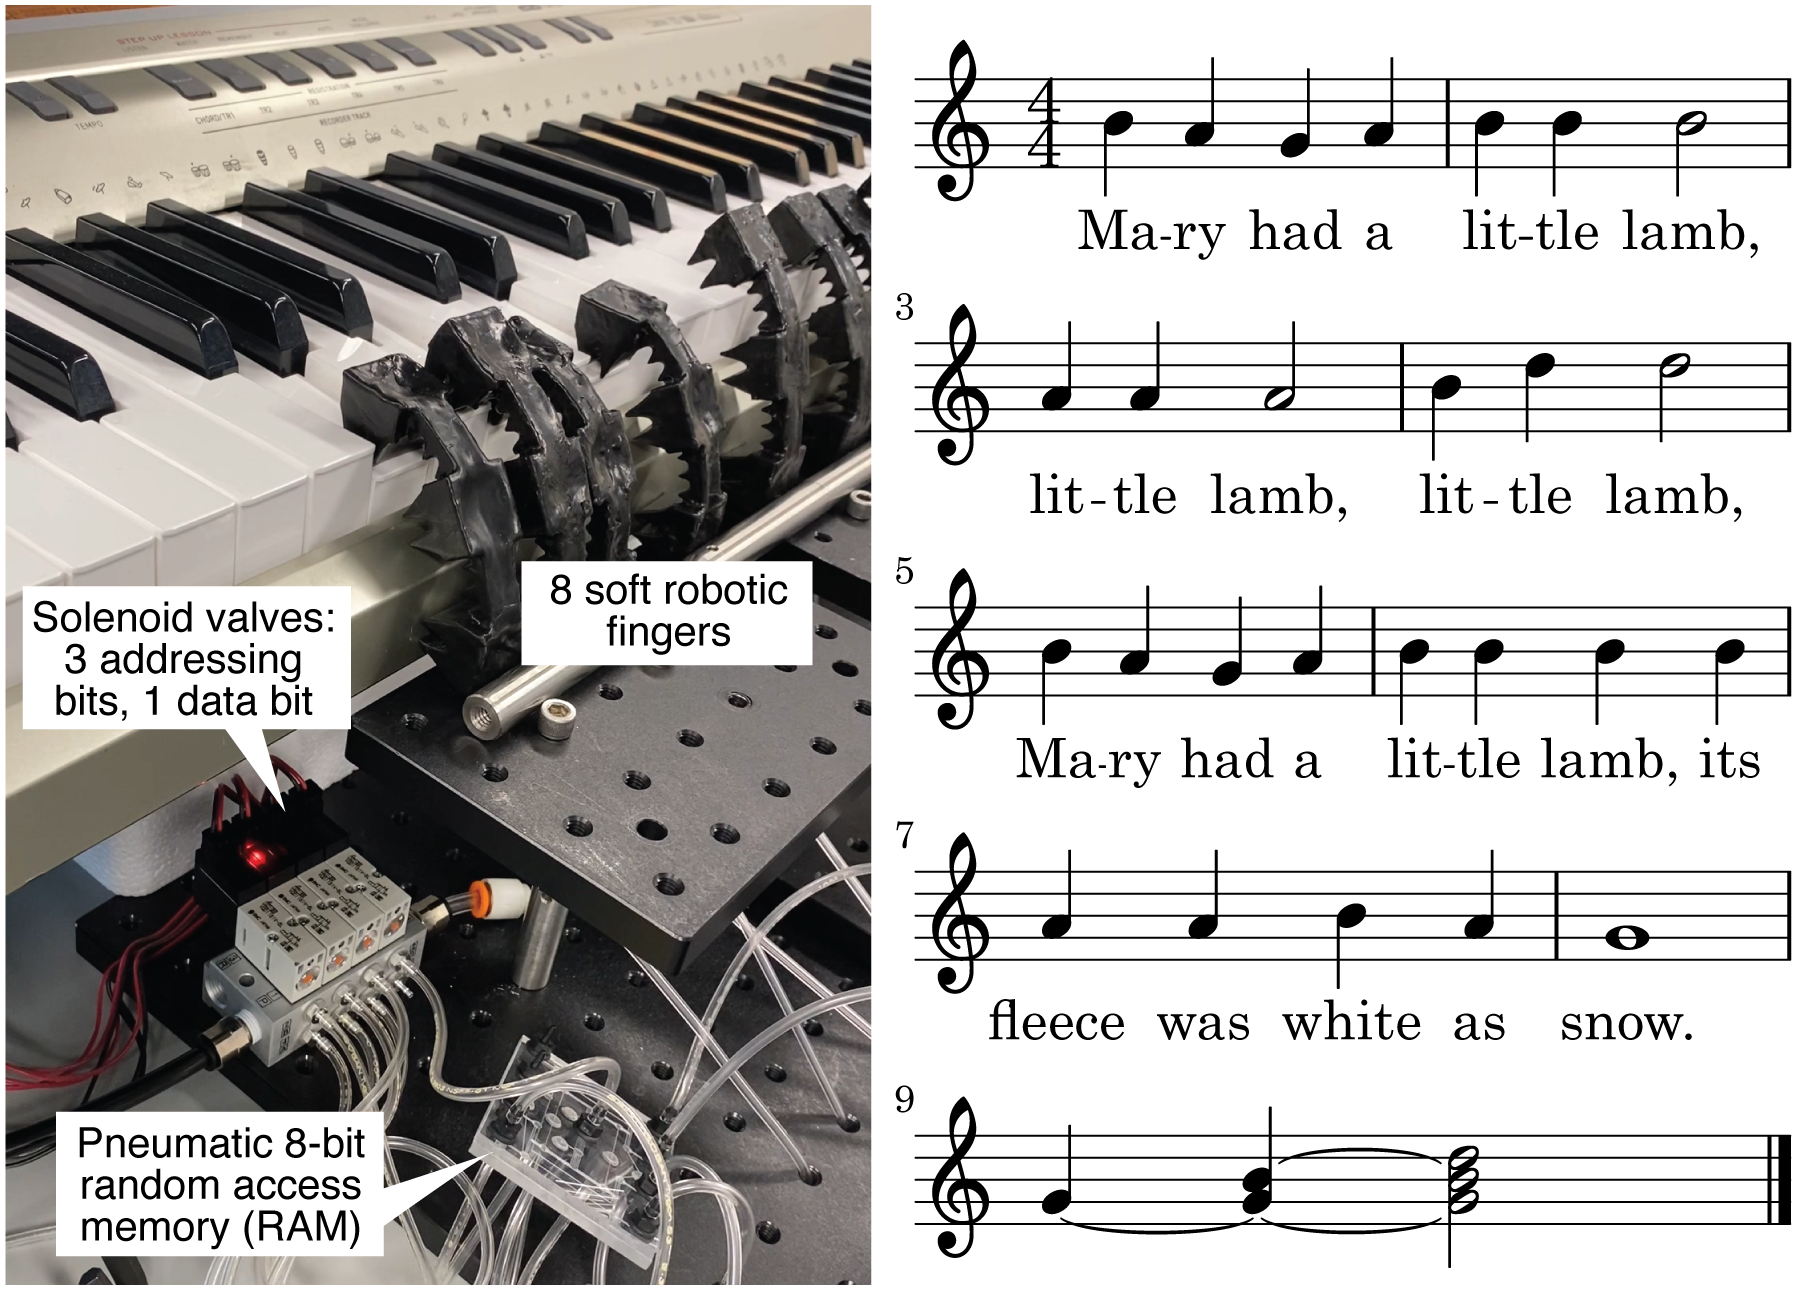
Los robots que utilicen esta tecnología serán especialmente seguros para un uso delicado con personas o cerca de ellas, por ejemplo, en dispositivos portátiles para bebés con trastornos motores.
Por supuesto, esta tecnología está lejos del uso cotidiano. Además de las mejoras necesarias en complejidad y velocidad, el robot necesitará versiones por software de los procesadores y otros componentes para eliminar por completo la necesidad de electrónica rígida. Sin embargo, el objetivo está claro. La memoria neumática puede al menos reducir la necesidad de microchips en robots blandos y apunta a un futuro de robótica totalmente flexible que no le hará daño en caso de colisión.


