
コンピューターの空気圧メモリーがロボットの動きの制御を助ける
カリフォルニア大学リバーサイド校の技術者らは2021年の夏、ソフトロボットの制御に使えるを空気圧式のコンピューターメモリーを発表した。この革新は、ソフト ロボティクスの発展を阻む最大の障壁の一つ、つまり空気圧と電子工学の間の根本的な不整合を克服するものだ。研究者らは成果をPLOS One誌に発表した。
研究論文にはこう書かれている。「空気圧式ソフトロボットは、多くの用途において従来の硬い構造のロボットより優れた点がある。特に、柔軟な本体と穏やかな空気の動きにより、従来のロボットでは傷つけたり損傷させたりしかねない人や物の近くでも使いやすい。しかし現在のソフトロボット制御システムでは、各独立したアクチュエーターの作動状態(伸長または収縮)を維持するために、特殊な電気機械部品(通常はソレノイドバルブ)が必要だ。」
空気圧式ソフトロボットは、圧縮空気を使って柔らかく弾力のある手足やグリッパーを動かす。繊細な作業では、従来の硬いロボットよりはるかに優れている。また、人にとっても安全性が高い。
しかし、既存のソフト空気圧ロボットの制御システムは、依然として電子バルブやコンピューターを使い、可動部の位置を維持している。これらの電子部品は、ソフトロボットのコスト、サイズ、消費電力を大きく増やし、その能力を制限している。
ソフトロボティクスを未来へ進めるため、バイオエンジニアリング博士のシェイン・ホアン氏、バイオエンジニアリング教授のウィリアム・グローバー氏、コンピューターサイエンス教授のフィリップ・ブリスク氏、機械工学教授のコンスタンティノス・カリディス氏からなるチームは、過去に目を向けた。
「空気圧ロジック」は電子コンピューターより前から存在し、1900年代初頭にはサーモスタットなどの空調部品からピアノに至るまで、さまざまな製品で高度な制御を実現していた。空気圧ロジックでは、電気ではなく空気が回路や流路を通り、空気圧がオン/オフや真/偽を表すために使われる。現代のコンピューターでは、これらの論理状態は電荷を流したり止めたりするための1と0のコードで表される。
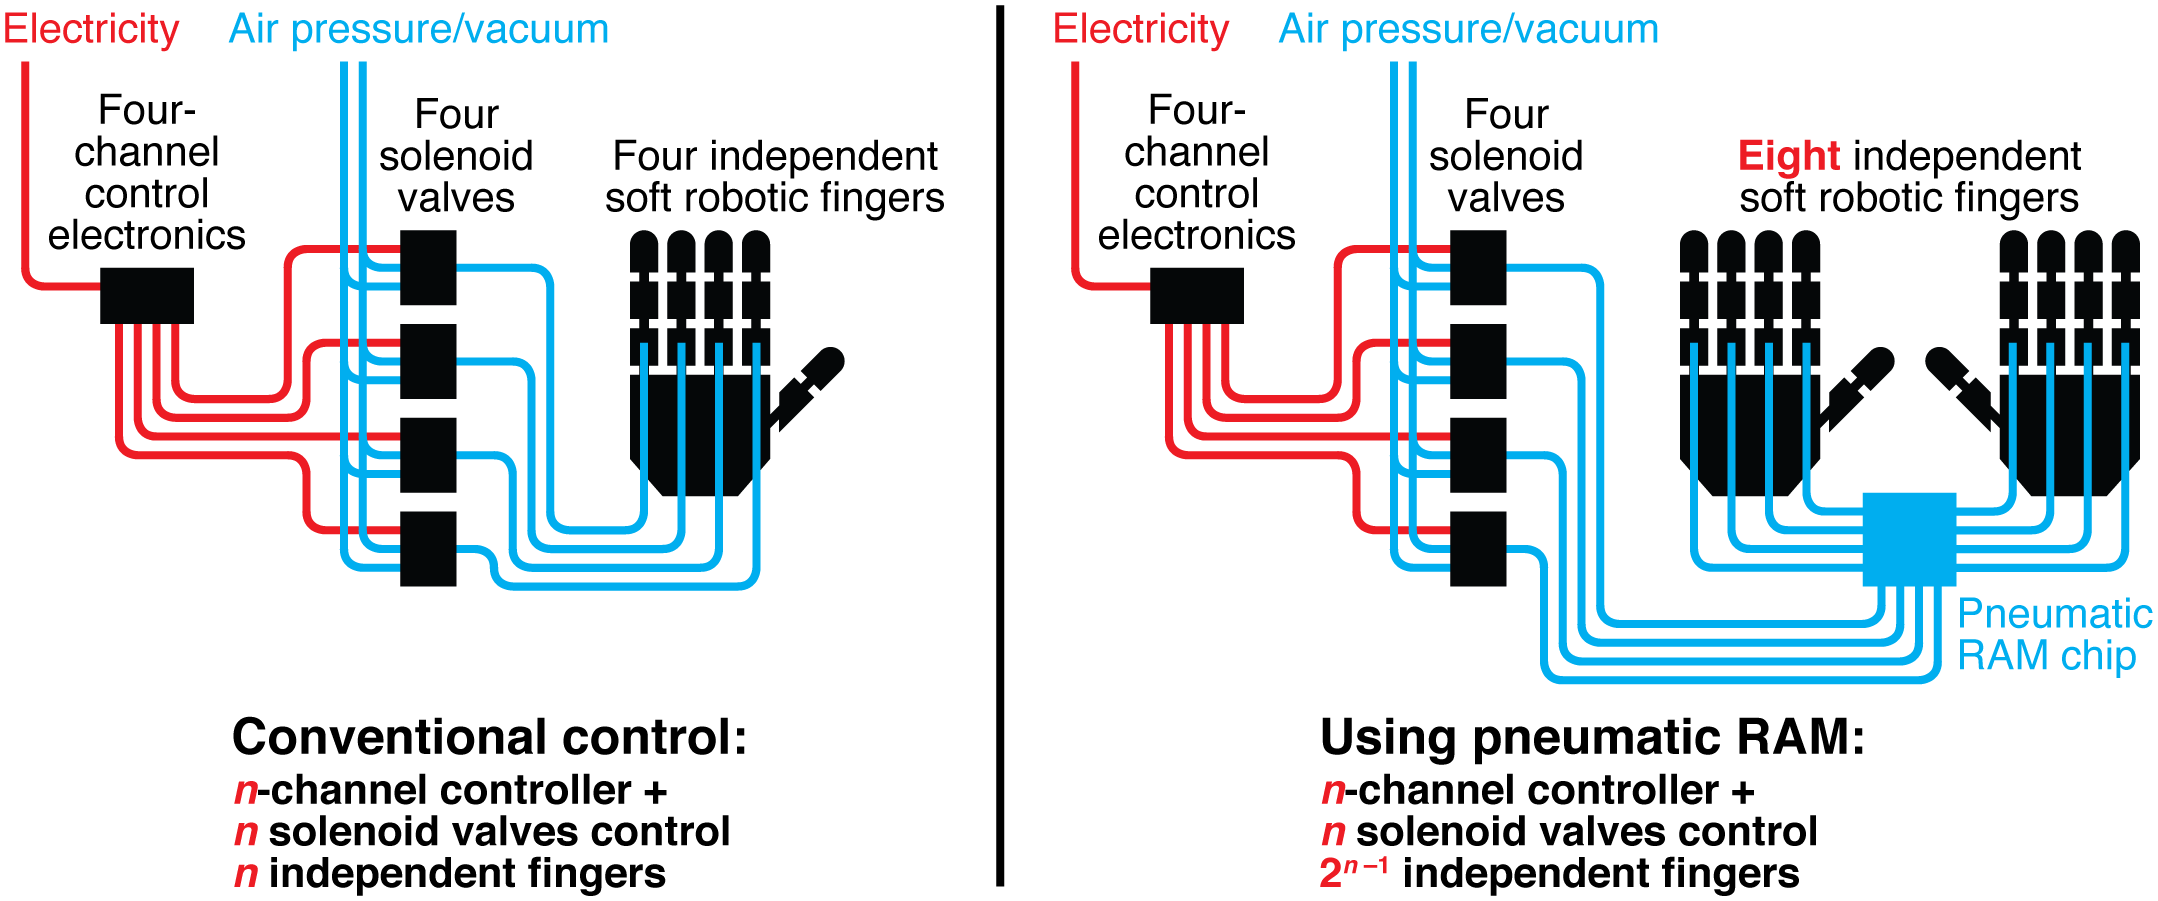
空気圧式ソフトロボットには、可動部の位置を記憶し維持する方法が必要だ。研究者らは、ソフトロボット用の空気圧ロジック式の「メモリー」を作れれば、現在この目的で使われている電子メモリーを不要にできると考えた。
研究者らは、電子トランジスターの代わりにマイクロ流体バルブを使って、空気圧式のランダムアクセスメモリー(RAM)チップを作製した。マイクロ流体バルブはもともと、対応するチップ上で液体の流れを制御するために開発されたが、空気の流れも制御できる。
バルブは圧力差によって閉じた状態を保ち、空気の供給ラインから切り離されても、遅延した圧力差としてメモリーの役割を果たし、ロボットのアクチュエーターの状態を維持する。これらのバルブを高密度に配列すれば、複雑な処理を実行でき、空気圧ロボットの制御に通常用いられる高価で大型かつ電力を多く消費する電子機器の使用を減らせる。
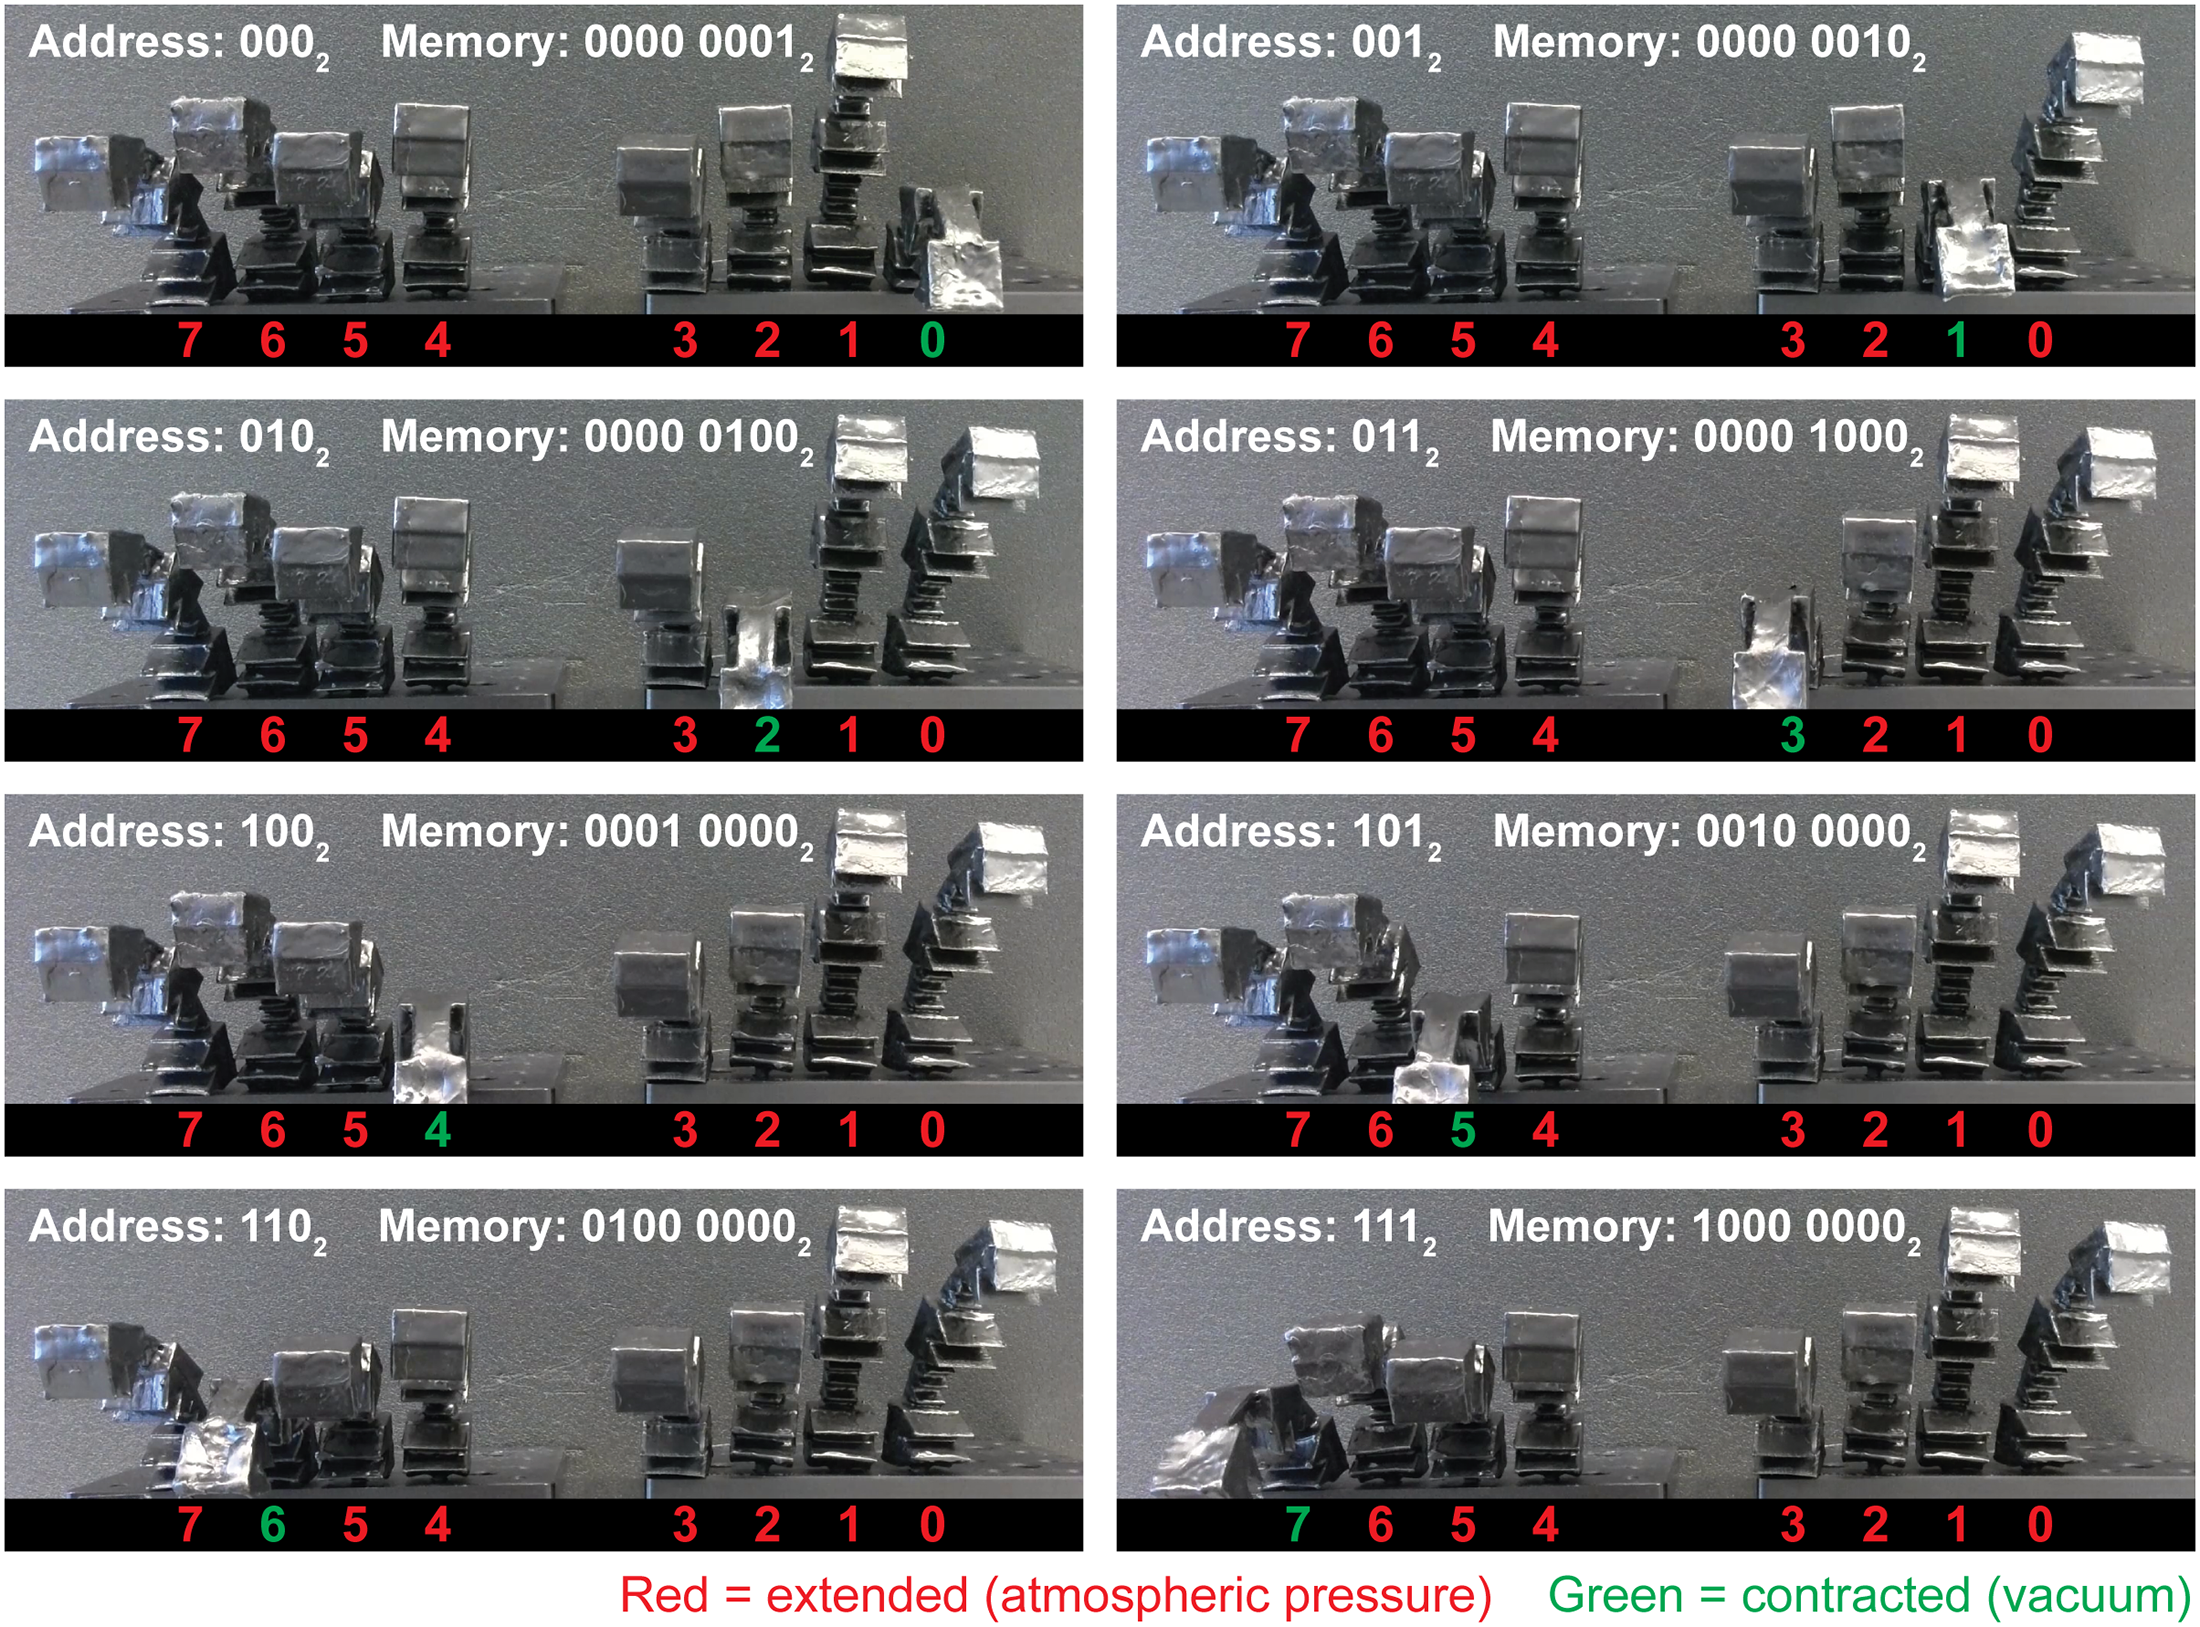
マイクロ流体バルブを大きな空気流量に対応するよう改良した後、チームは8ビットの空気圧RAM(ランダムアクセスメモリー)チップを作製した。このチップは、より大型で動きの速いソフトロボットを制御でき、3Dプリンターで出力したゴム製の腕一対に組み込まれた。空気圧RAMは、「0」または「偽」を表すのに大気圧を、「1」または「真」を表すのに真空を使う。ロボットのソフトな指は、大気圧では伸び、真空に接続すると縮む。
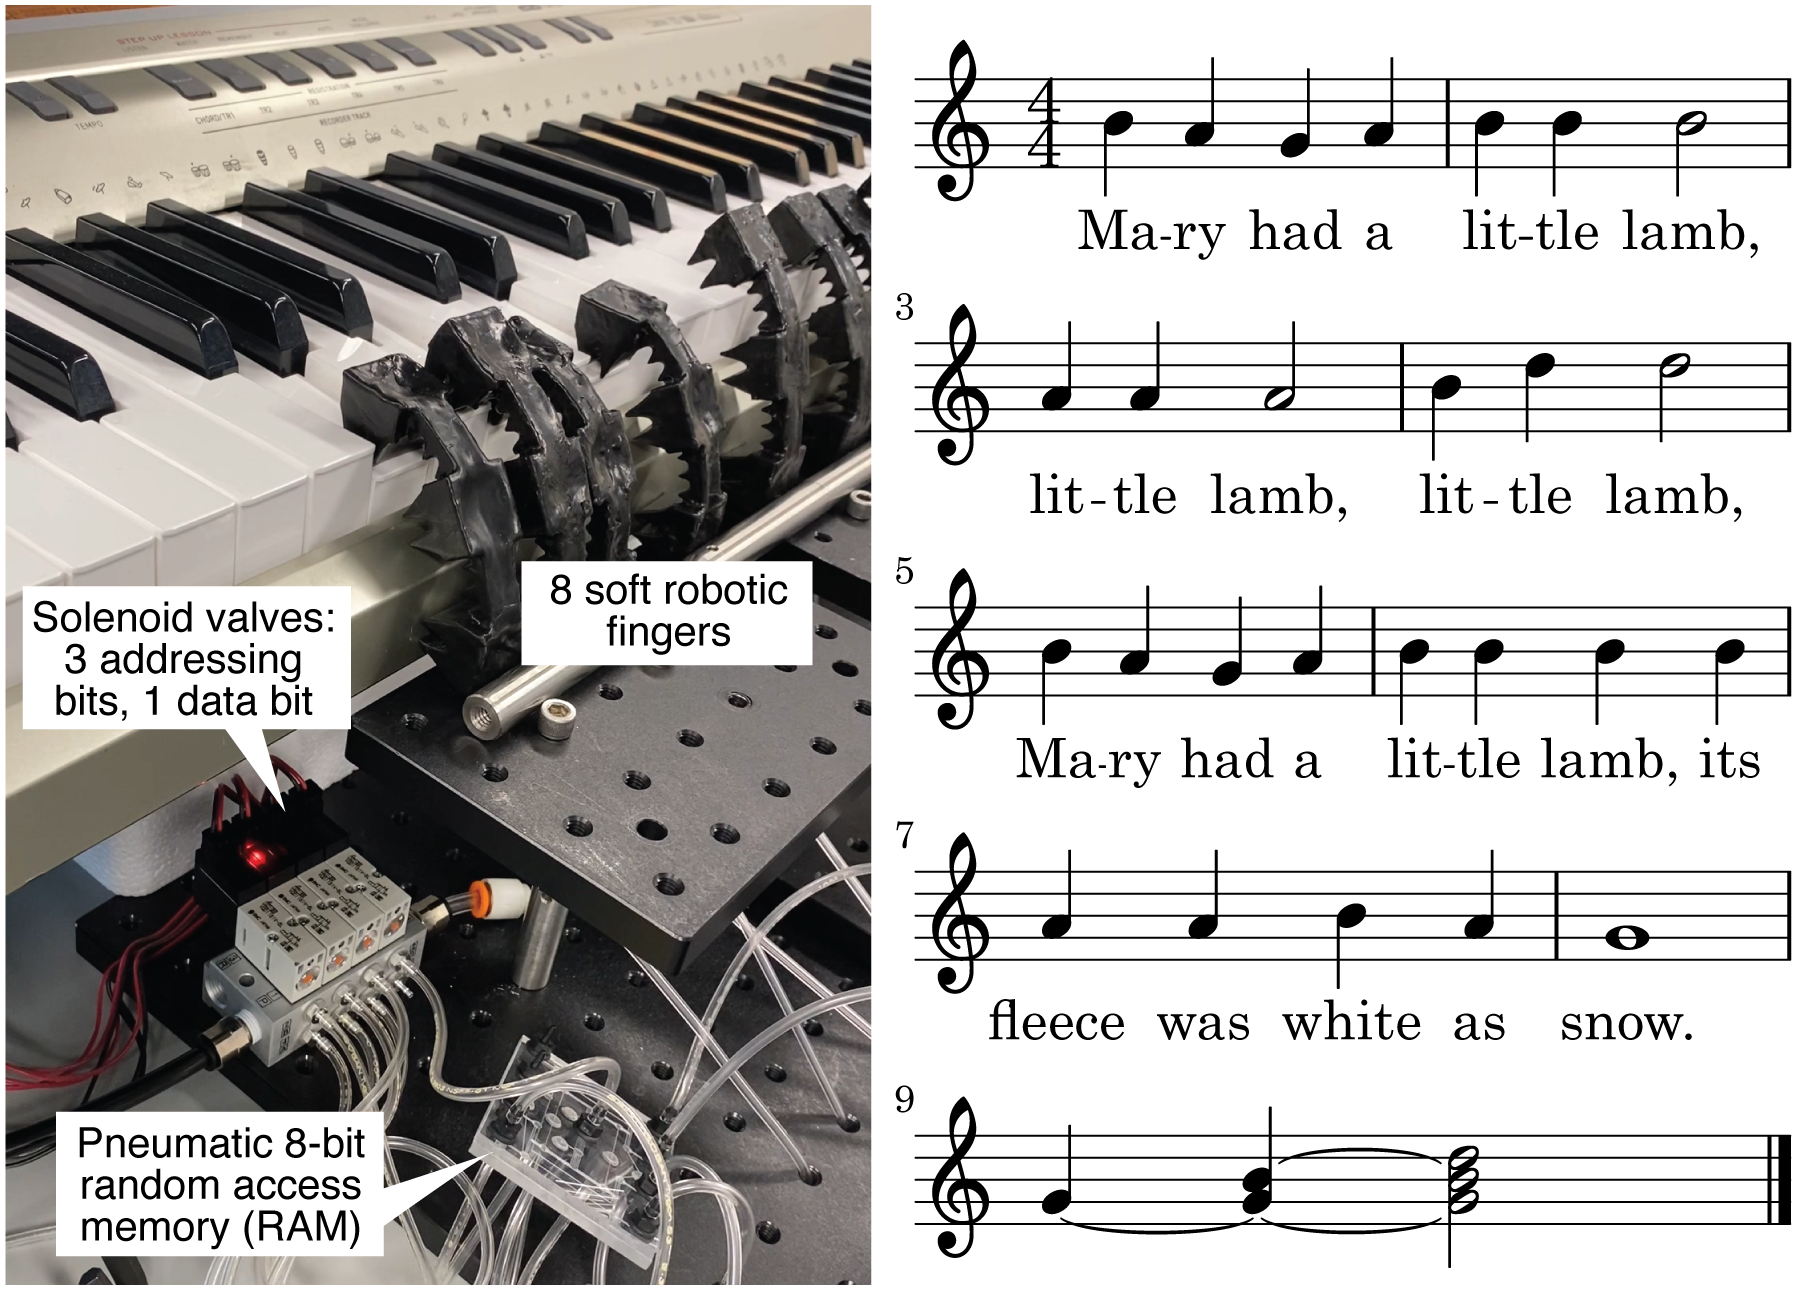
研究者らは、RAMチップのチャネルで大気圧と真空の組み合わせを変えることで、ロボットにピアノで音符や和音、さらには「Mary Had a Little Lamb」の曲全体を演奏させることに成功した。
理論上、このシステムは電子機器を一切使わず、真空を作る充電式ポンプだけで他のロボットの制御にも使える。研究者らは、システム内のどこにも正圧がなく、通常の大気圧だけで動く場合、圧力が偶発的に上昇してロボットや制御システムが重大な故障を起こす危険はないと指摘している。
この技術を使うロボットは、運動障害のある乳児向けのウェアラブル機器など、人の身体に直接触れたり近くで使ったりする繊細な用途で特に安全だろう。
もちろん、この技術が日常的に使われるまでには、まだ距離がある。複雑さと速度の改善が必要なことに加え、電子部品を完全になくすには、プロセッサーなどの部品をソフトウェア版で置き換える必要もある。それでも目標は明確だ。空気圧メモリーは、ソフトロボットに必要な半導体チップの数を少なくとも減らすことができ、衝突しても人を傷つけない完全に柔軟なロボティクスの未来を示している。


