
두 발로 걷고 날아다니는 로봇 LEO, 스케이트보드 타고 줄타기까지 해낸다
최근 개발된 두 발 로봇은 걷기와 비행 사이를 매끄럽게 전환할 수 있습니다. 바로 이 두 가지 능력의 결합이 이 미래형 기기를 놀랍게 만듭니다. 로봇의 이름은 LEONARDO이며, 줄여서 LEO라고 부릅니다. 이는 LEgs ONboARD drone의 약자로, 이 로봇을 잘 설명하지만 충분하지는 않습니다.
LEO를 만든 캘리포니아공과대학교 엔지니어들은 단순히 로봇 다리 한 쌍을 공중 드론에 붙이지 않았습니다. 걷기와 비행을 모두 고려해 로봇을 설계해야 했고, 다양한 구성 요소를 통합하기 위한 전용 소프트웨어도 개발해야 했습니다.
LEO는 아직 프로토타입입니다. 이는 두 발 비행 로봇이 지상 로봇이나 공중 드론으로는 어렵거나 불가능한 작업을 수행할 수 있는지 확인하기 위한 일종의 개념 검증입니다. 향후 완성형 버전은 손상된 인프라의 점검과 수리, 접근이 어려운 곳에 새 장비 설치, 자연재해나 산업 사고 현장 지원 등 복잡하거나 위험한 작업을 맡을 수 있습니다.
궁극적으로 LEO와 같은 로봇은 화성이나 토성의 위성 같은 천체 표면으로 깨지기 쉬운 장비를 운반할 수도 있습니다. 날렵한 두 발 비행 로봇을 국방 분야나 군사 작전에 사용할 수 있다는 점은 우려스럽습니다.
LEO의 SF적 특징은 우연이 아닙니다. 개발팀은 가상의 비행 휴머노이드 로봇 아톰(Astro Boy)과 아이언맨을 닮은 제트 수트에서 영감을 받았다고 밝혔습니다. 그러나 이 프로젝트의 목적은 동역학과 제어의 관점에서 걷기와 비행의 교차점을 연구하고, «하이브리드 이동과 관련된 문제를 해결하고 걸을 수 있는 전례 없는 능력»을 제공하는 것이었습니다. Caltech 팀은 또한 복잡한 지형에서 수직 이착륙(VTOL)이 가능한 적응형 섀시를 만들 수 있기를 기대하고 있습니다.
자연에서는 이런 기술이 오래전부터 존재해 왔습니다. 새, 박쥐, 곤충 등 많은 생물이 두 가지 이동 방식을 전환할 수 있습니다. 반면 로봇은 대개 특화되어 있어 이 두 방식 중 하나로만 움직일 수 있습니다. 여기에는 장단점이 있습니다. 지상 로봇은 안정적이고 무거운 짐을 운반할 수 있지만, 험한 지형에서는 불안정하고 높이 올라갈 수 없습니다.
한편 공중 드론은 기동성이 뛰어나 다양한 환경에서 비행할 수 있지만, 에너지 소모가 커서 오랫동안 공중에 머무를 수 없고 이런 방식의 조작 작업도 잘 수행하지 못합니다. 그래서 두 세계의 장점을 모두 활용할 수 있는 장치를 만들고자 하는 욕구가 생겨났습니다.
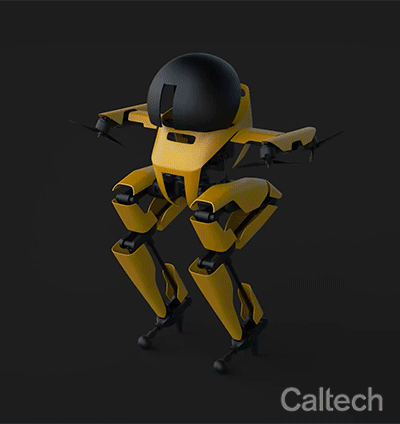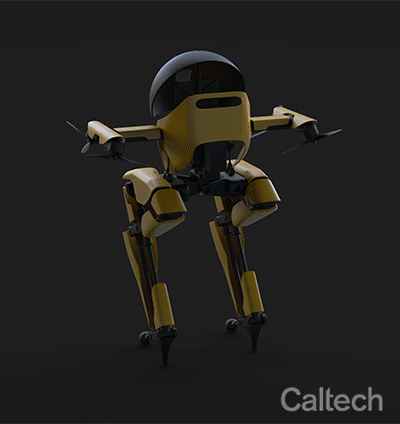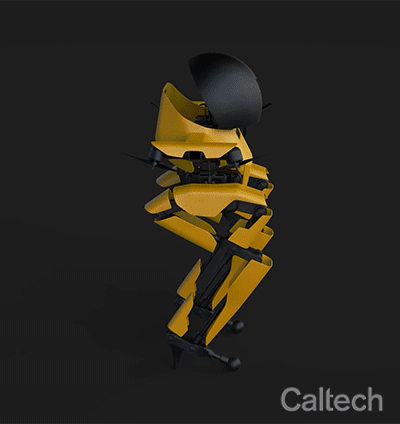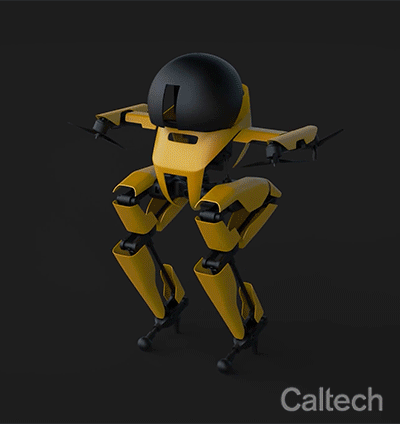
지상에서의 균형과 공중에서의 기동성을 동시에 확보하려면 LEO를 신중하게 설계해야 합니다. 연구진에 따르면 이를 위해서는 견고하면서도 가벼운 부품과, 네 개의 프로펠러와 로봇 다리 관节을 동시에 제어해 걷거나 날 때 균형을 잃지 않도록 하는 알고리즘이 필요합니다. 이 두 분야는 «기존 로봇 시스템에서는 보통 서로 얽히지 않으며, 다른 로봇 시스템에서 충분히 연구되지 않은 광범위한 공학적 문제를 해결해야 했습니다».
LEO의 키는 75cm에 불과하고 무게는 2.58kg입니다. 새처럼 가늘고 관절이 많은 다리로 땅을 박차고 이륙을 돕습니다. 로봇의 기울어진 전기 모터, 즉 네 개의 프로펠러는 이 도약과 동기화됩니다. 로봇은 하이힐을 신은 것처럼 걷지만, 그 덕분에 안정적으로 서 있을 수 있습니다. 또한 필요한 경우 LEO의 프로펠러가 추가 안정성을 제공하기 위해 언제든 작동할 수 있습니다. 배터리, 센서, 필요한 연산 능력은 로봇의 몸통에 탑재되어 완전한 자율성을 제공하고 복잡한 전선을 없앱니다.
«LEO의 에너지 효율 최적화는 이번 작업의 우선순위가 아니었다는 점을 밝혀 둡니다. 대신 광범위한 기능에 집중했습니다»라고 연구진은 말했습니다. 시험 과정에서 이 장치는 빠른 걷기와 비행을 번갈아 가며 적응했고, 복잡한 장애물을 피하고 스케이트보드 타기와 줄 위 걷기를 포함해 균형이 필요한 어려운 과제를 수행했습니다.

LEO의 설계 덕분에 «다중 로터 비행체의 비행 성능을 유지하면서도 지면과 복잡하게 상호작용하는 동적 두 발 보행»이 가능해졌습니다. 팀은 LEO가 프로펠러의 도움을 받기는 했지만 슬랙라이닝(팽팽한 줄 위 걷기)을 수행한 최초의 두 발 로봇이라고 주장합니다.
걷기와 비행을 결합한 능력 덕분에 엔지니어들은 고압선 점검이나 높은 다리 감시 같은 다양한 로봇 작업을 실현하기를 기대합니다. 이런 로봇은 노후화된 인프라를 점검하고, 재난 상황에서 작업하며, 먼 세계를 탐사할 수도 있습니다.
“프로펠러는 LEO의 움직임을 더 효율적으로 안정시키기 위해 기울어져 있지만, 이 선택은 비행 중 효율을 떨어뜨립니다. 들어 올려야 할 무게를 최소화하려면 다리는 가늘고 움직임이 적어야 합니다. LEO는 걷는 동안 프로펠러의 지속적인 지지가 필요하므로 완전한 지상 로봇보다 에너지를 더 많이 소모합니다. 이런 절충의 정도, 그리고 다중 모드 로봇이 완전한 지상 로봇이나 공중 로봇에 얼마나 가까운지는 설계 선택에 따라 달라집니다. 절충을 최소화하는 일은 여전히 어려운 과제입니다”
민체프는 이번 연구에 참여하지 않았지만, 연구팀에게 앞으로도 자연에서 영감을 계속 얻으라고 조언했습니다. 물론 개선의 여지는 있지만, LEO는 완전히 새로운 세대의 첫 로봇입니다.


