
Двуногий летающий робот LEO умеет кататься на скейтборде и ходить по натяжной веревке
Недавно разработанный двуногий робот умеет плавно переключаться между ходьбой и полетом — именно сочетание этих двух навыков делает это футуристическое устройство удивительным. Робота назвали LEONARDO или LEO в сокращенном варианте — это аббревиатура от LEgs ONboARD drone, которая хорошо, но недостаточно описывает бота.
Инженеры Калифорнийского технологического института, которые создали LEO, не просто поставили пару роботизированных ног на воздушный дрон — они должны были спроектировать бота с учетом ходьбы и полета и разработать специализированное программное обеспечение для интеграции его различных компонентов.
LEO все еще является прототипом — своего рода проверкой концепции, позволяющей увидеть, может ли двуногий летающий робот выполнять задачи, которые в противном случае были бы трудными или невозможными для наземных роботов или воздушных дронов. В будущем на полноценную версию можно будет возложить сложные или опасные работы, такие как осмотр и ремонт поврежденной инфраструктуры, установка нового оборудования в труднодоступных местах или оказание помощи при стихийных бедствиях и промышленных авариях.
В конце концов, подобный LEO робот сможет даже транспортировать хрупкое оборудование на поверхность небесного тела, такого как Марс или спутник Сатурна. Угрожающим кажется тот факт, что проворного двуногого летающего бота можно было бы использовать в оборонном секторе или во время военных действий.
Научно-фантастические атрибуты LEO не являются случайностью. Команда его создателей заявила, что их вдохновили вымышленный летающий гуманоидный робот Astro Boy и реактивные костюмы, похожие на Железного человека. Однако цель проекта состояла в том, чтобы изучить пересечение ходьбы и полета с точки зрения динамики и контроля, а также «дать беспрецедентную способность ходить и решать проблемы, связанные с гибридным движением». Команда Caltech также надеется создать адаптивное шасси для вертикального взлета и посадки (VTOL) на сложной местности.
В природе этот трюк существует давно, поскольку птицы, летучие мыши, насекомые и многие другие организмы могут переключаться между двумя режимами передвижения. Роботы же, как правило, специализированы и способны двигаться только одним из этих двух способов. В этом есть свои плюсы и минусы: наземные роботы устойчивы и способны нести тяжелые грузы, но они неустойчивы на труднопроходимой местности и не могут достичь высоты.
В то же время воздушные дроны очень мобильны и способны летать в самых разных средах, но они не могут оставаться в воздухе долго из-за высоких энергозатрат, а также плохо справляются с задачами такой манипуляции. Отсюда и появляется желание создать устройство, которое сможет использовать лучшее из обоих миров.
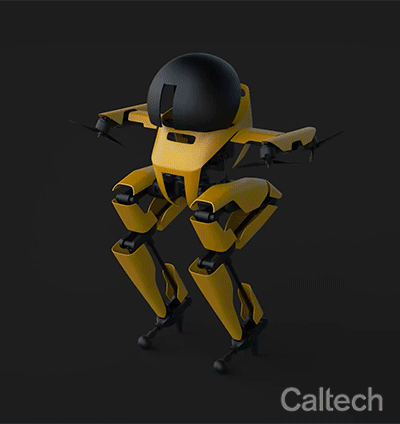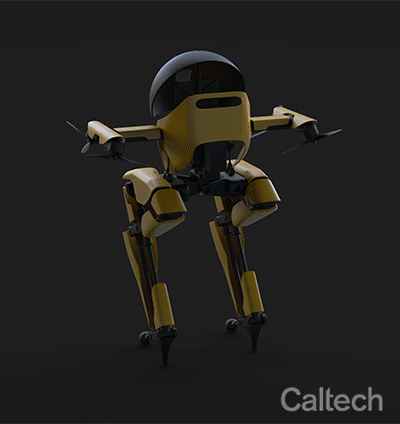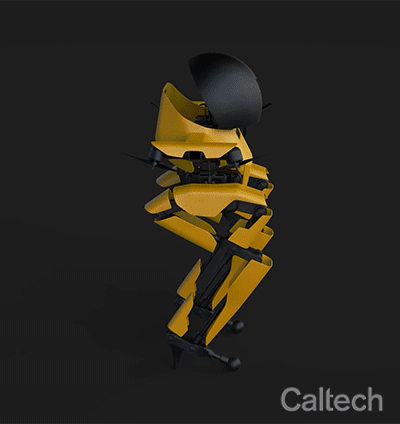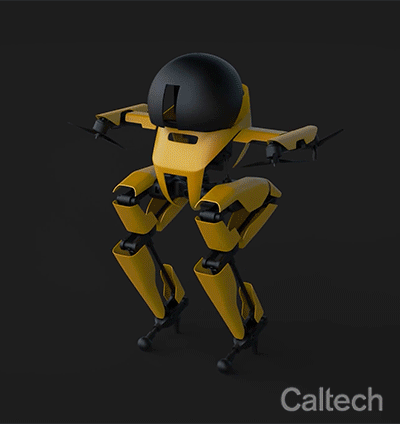
Чтобы достичь баланса на земле и маневренности в воздухе, необходимо тщательно спроектировать LEO. По словам исследователей, для этого требуются прочные, но легкие компоненты, а также алгоритмы для синхронного управления четырьмя пропеллерами и суставами ног бота, чтобы гарантировать, что он идет или летит, не теряя равновесия. Эти две разрозненные области «обычно не переплетаются в существующих робототехнических системах, и нам пришлось решать широкий набор инженерных проблем, которые не были хорошо изучены в других системах существующих роботов».
LEO ростом всего 75 см, весит 2,58 кг. Подобно птице, он использует свои тонкие многосуставные ноги, чтобы оттолкнуться от земли и оказать помощь при взлете. Наклонные электрические двигатели бота — четыре гребных винта — синхронизируются с этими прыжками. Робот ходит, словно на высоких каблуках, но они позволяют устойчиво стоять. Однако, если того требуют условия, пропеллеры LEO всегда могут сработать, чтобы обеспечить дальнейшую устойчивость. Батареи, датчики и необходимая вычислительная мощность упакованы в торс робота, что обеспечивает полную автономность и отсутствие громоздких проводов.
«Мы отмечаем, что оптимизация энергопотребления LEO не была приоритетом в этой работе. Вместо этого мы сосредоточились на широком спектре возможностей», — сообщили исследователи. В ходе испытаний устройство приспосабливалось и менялось между быстрой ходьбой и полетом, чтобы избегать сложных препятствий и выполнять трудные задачи, в которых требовалось равновесие, включая катание на скейтборде и ходьбу по веревке.

Дизайн LEO позволил создать «динамическую двуногую ходьбу со сложным взаимодействием с землей, сохранив при этом летные характеристики многороторного транспортного средства». Команда утверждает, что LEO является первым двуногим роботом, который выполняет слэклайнинг (хождение по натянутой веревке), хотя и с помощью своих пропеллеров.
Благодаря объединенной способности ходьбы и полета инженеры надеются реализовать широкий спектр роботизированных задач, таких как осмотр высоковольтных линий и наблюдение за высокими мостами. Эти боты могут проверять стареющую инфраструктуру, работать в сценариях бедствия и даже исследовать далекие миры.
«Пропеллеры наклонены, чтобы более эффективно стабилизировать движение LEO, но этот выбор снижает их эффективность во время полета. Чтобы свести к минимуму вес, который необходимо поднимать, ноги должны быть тонкими и малоподвижными. LEO нуждается в постоянной поддержке пропеллеров во время ходьбы, что делает его более энергоемким, чем полностью наземный робот. Степень этих компромиссов и, следовательно, насколько близок мультимодульный робот к полностью наземному или воздушному роботу, зависит от выбора дизайна. Сведение к минимуму компромиссов остается сложной задачей»
Минчев не участвовал в новом исследовании, но посоветовал команде и дальше вдохновляться природой. Конечно, есть возможности для улучшения, но LEO — первый робот совершенно нового поколения.


