
两足飞行机器人LEO能骑滑板并在绷紧的绳索上行走
最近开发的一款两足机器人能够在行走和飞行之间平滑切换,正是这两项能力的结合使这款未来感十足的设备显得非同寻常。这款机器人名为LEONARDO,简称LEO,它是LEgs ONboARD drone(机载腿式无人机)的缩写,这个名字虽然贴切,但并不足以完整描述这款机器人。
创造LEO的加州理工学院工程师们并非只是把一对机器人腿安装在飞行无人机上,他们还必须设计兼顾行走与飞行的机器人,并开发专门的软件来整合其各个组件。
LEO仍是一款原型机,相当于概念验证,用于检验两足飞行机器人能否完成地面机器人或飞行无人机难以或无法完成的任务。未来,完整版本或可承担复杂或危险的工作,例如检查和修复受损基础设施、在难以到达的地方安装新设备,或在自然灾害和工业事故中提供援助。
最终,类似LEO的机器人甚至可能将精密设备运送到火星或土星卫星等天体表面。令人担忧的是,这种灵活的两足飞行机器人也可能被用于国防领域或军事行动。
LEO的科幻色彩并非偶然。其创建团队表示,他们的灵感来自虚构的飞行人形机器人阿童木以及类似钢铁侠的喷气战衣。然而,该项目的真正目标是从动力学和控制的角度研究行走与飞行的结合,并“赋予前所未有的行走能力,解决与混合运动相关的问题”。加州理工学院团队还希望打造一种适用于复杂地形垂直起降(VTOL)的自适应底盘。
自然界早已存在这种技巧:鸟类、蝙蝠、昆虫以及许多其他生物都能在两种运动模式之间切换。而机器人通常只擅长一种运动方式,只能用其中一种方式移动。这各有利弊:地面机器人稳定且能承载重物,但在崎岖地形上不稳,也无法升空。
与此同时,飞行无人机非常灵活,能够在各种环境中飞行,但由于能耗高,它们无法长时间留在空中,而且在执行此类操纵任务时表现也不佳。因此,人们自然希望制造一种能够兼具两者优势的设备。
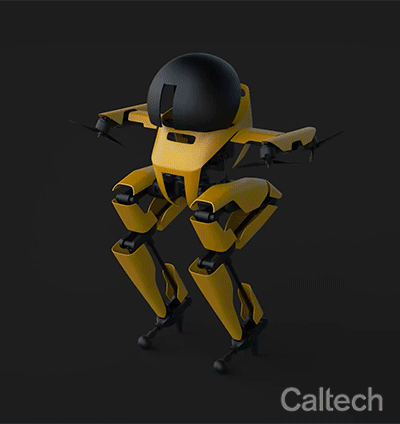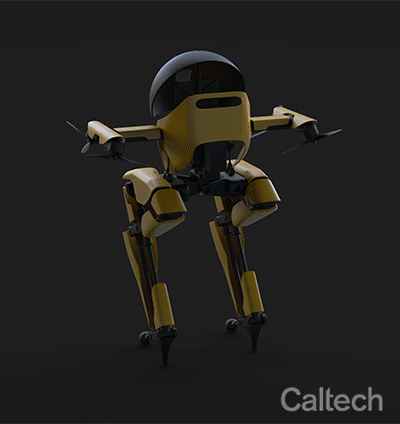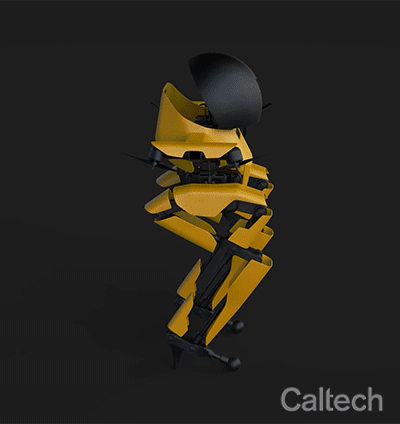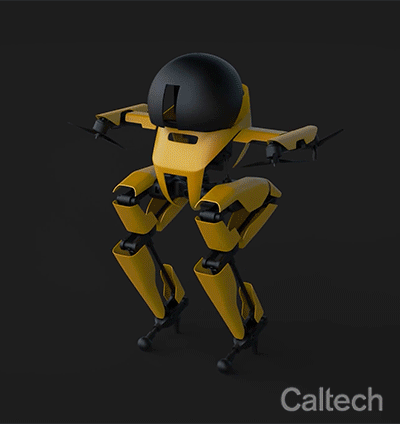
要让LEO在地面保持平衡、在空中灵活机动,就必须精心设计。研究人员表示,这需要坚固而轻巧的部件,以及用于同步控制四个螺旋桨和机器人腿部关节的算法,以确保它在行走或飞行时不会失去平衡。这两个领域的交叉,“在现有机器人系统中通常并不相互融合,我们必须解决一系列广泛的工程难题,而这些问题在其他现有机器人系统中并未得到充分研究”。
LEO身高仅75厘米,体重2.58公斤。与鸟类相似,它利用纤细的多关节腿从地面蹬起,帮助起飞。机器人的倾斜电动机,即四个螺旋桨,会与这些跳跃动作同步。机器人行走时如同踩着高跟鞋,但这种设计能让它稳稳站立。不过,如有需要,LEO的螺旋桨随时可以启动,以提供额外的稳定性。电池、传感器和所需的计算能力都集成在机器人的躯干中,从而实现完全自主,且无需笨重的线缆。
“我们注意到,在这项工作中,LEO的能耗优化并非优先事项。我们更关注广泛的能力范围,”研究人员表示。在测试中,该设备在快速行走和飞行之间不断调整切换,以避开复杂障碍,并完成需要保持平衡的高难度任务,包括骑滑板和在绳索上行走。

LEO的设计实现了“与地面复杂交互的动态两足行走,同时保留多旋翼飞行器的飞行性能”。团队称,LEO是第一款能够进行绳索行走(在绷紧的绳索上行走)的两足机器人,尽管它借助了螺旋桨的帮助。
凭借行走与飞行相结合的能力,工程师们希望实现广泛的机器人任务,例如检查高压输电线路和监测高桥。这类机器人可以检查老化的基础设施,在灾难场景中工作,甚至探索遥远的世界。
“螺旋桨倾斜安装,以便更有效地稳定LEO的运动,但这一设计降低了飞行时的效率。为了尽量减轻需要承载的重量,机器人的腿必须纤细且活动较少。LEO在行走时需要螺旋桨持续提供支撑,这使其比纯地面机器人更耗能。这些权衡的程度,以及这款多模态机器人与纯地面或纯飞行机器人的接近程度,取决于设计选择。尽量减少这些权衡仍是一项艰巨的挑战”
明切夫并未参与这项新研究,但他建议团队继续从自然中汲取灵感。当然,仍有改进空间,但LEO是首款全新一代的机器人。


