
Двоногий літаючий робот LEO вміє кататися на скейтборді й ходити натягнутою мотузкою
Нещодавно розроблений двоногий робот вміє плавно перемикатися між ходьбою та польотом — саме поєднання цих двох навичок робить цей футуристичний пристрій напрочуд цікавим. Робота назвали LEONARDO або скорочено LEO — це абревіатура від LEgs ONboARD drone, яка добре, але недостатньо описує бота.
Інженери Каліфорнійського технологічного інституту, які створили LEO, не просто поставили пару роботизованих ніг на повітряний дрон — їм довелося спроєктувати бота з урахуванням ходьби та польоту і розробити спеціалізоване програмне забезпечення для інтеграції його різних компонентів.
LEO досі є прототипом — своєрідною перевіркою концепції, що дозволяє побачити, чи може двоногий літаючий робот виконувати завдання, які інакше були б складними або неможливими для наземних роботів чи повітряних дронів. У майбутньому на повноцінну версію можна буде покласти складні чи небезпечні роботи, як-от огляд і ремонт пошкодженої інфраструктури, встановлення нового обладнання у важкодоступних місцях або допомога під час стихійних лих і промислових аварій.
Зрештою, подібний до LEO робот зможе навіть транспортувати крихке обладнання на поверхню небесного тіла, наприклад Марса чи супутника Сатурна. Тривожним видається той факт, що спритного двоногого літаючого бота можна було б використати в оборонному секторі або під час військових дій.
Науково-фантастичні риси LEO не є випадковістю. Команда його творців заявила, що їх надихнув вигаданий літаючий гуманоїдний робот Astro Boy та реактивні костюми, схожі на Залізну людину. Проте мета проєкту полягала в тому, щоб дослідити перетин ходьби та польоту з точки зору динаміки і контролю, а також «надати безпрецедентну здатність ходити та вирішувати проблеми, пов’язані з гібридним рухом». Команда Caltech також сподівається створити адаптивне шасі для вертикального злету та посадки (VTOL) на складній місцевості.
У природі цей трюк існує давно, адже птахи, кажани, комахи та багато інших організмів можуть перемикатися між двома режимами пересування. Роботи ж, як правило, спеціалізовані й здатні рухатися лише одним із цих двох способів. У цього є свої плюси і мінуси: наземні роботи стійкі та здатні нести важкі вантажі, але вони нестабільні на важкопрохідній місцевості й не можуть досягати висоти.
Водночас повітряні дрони дуже мобільні та здатні літати в найрізноманітніших середовищах, але вони не можуть довго залишатися в повітрі через високі витрати енергії, а також погано справляються із завданнями такого маніпулювання. Звідси й з’являється бажання створити пристрій, який зможе використати найкраще з обох світів.
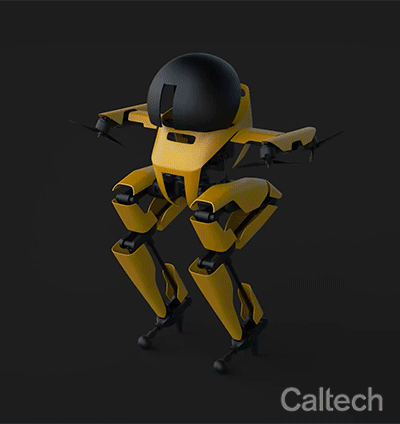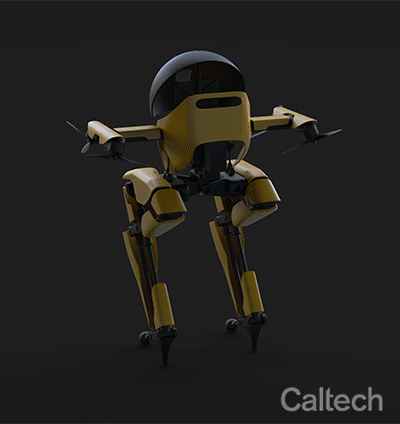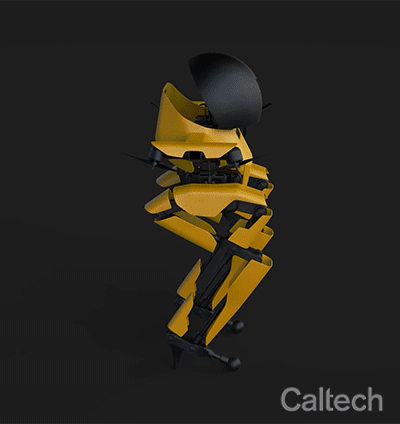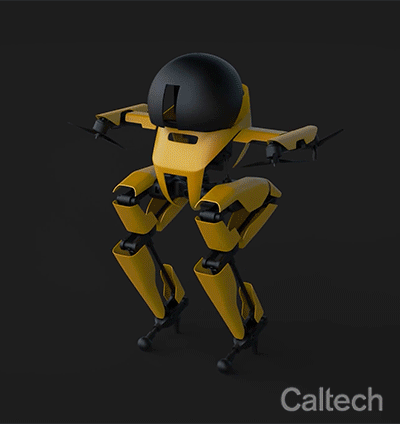
Щоб досягти балансу на землі та маневреності в повітрі, LEO необхідно ретельно спроєктувати. За словами дослідників, для цього потрібні міцні, але легкі компоненти, а також алгоритми для синхронного керування чотирма пропелерами та суглобами ніг бота, щоб гарантувати, що він іде або летить, не втрачаючи рівноваги. Ці дві розрізнені галузі «зазвичай не переплітаються в існуючих робототехнічних системах, і нам довелося вирішувати широкий набір інженерних проблем, які не були добре вивчені в інших системах існуючих роботів».
LEO заввишки всього 75 см, важить 2,58 кг. Подібно до птаха, він використовує свої тонкі багатосуглобові ноги, щоб відштовхнутися від землі й допомогти у злеті. Нахилені електродвигуни бота — чотири гребні гвинти — синхронізуються з цими стрибками. Робот ходить, наче на високих підборах, але вони дозволяють стабільно стояти. Однак, якщо того вимагають умови, пропелери LEO завжди можуть спрацювати, щоб забезпечити додаткову стійкість. Батареї, датчики і необхідна обчислювальна потужність упаковані в торс робота, що забезпечує повну автономність і відсутність громіздких проводів.
«Ми відзначаємо, що оптимізація енергоспоживання LEO не була пріоритетом у цій роботі. Натомість ми зосередилися на широкому спектрі можливостей», — повідомили дослідники. Під час випробувань пристрій пристосовувався і перемикався між швидкою ходьбою та польотом, щоб уникати складних перешкод і виконувати важкі завдання, у яких потрібна рівновага, зокрема катання на скейтборді та ходьбу мотузкою.

Дизайн LEO дозволив створити «динамічну двоногу ходьбу зі складною взаємодією із землею, зберігши при цьому льотні характеристики багатороторного транспортного засобу». Команда стверджує, що LEO є першим двоногим роботом, який виконує слеклайнінг (ходіння натягнутою мотузкою), хоча й за допомогою своїх пропелерів.
Завдяки поєднаній здатності до ходьби та польоту інженери сподіваються реалізувати широкий спектр робототехнічних завдань, як-от огляд високовольтних ліній і спостереження за високими мостами. Такі боти можуть перевіряти старіючу інфраструктуру, працювати в сценаріях лиха і навіть досліджувати віддалені світи.
«Пропелери нахилені, щоб ефективніше стабілізувати рух LEO, але цей вибір знижує їхню ефективність під час польоту. Щоб мінімізувати вагу, яку потрібно піднімати, ноги мають бути тонкими та малорухомими. LEO потребує постійної підтримки пропелерів під час ходьби, що робить його енергоємнішим, ніж повністю наземний робот. Ступінь цих компромісів і, отже, наскільки близько мультимодульний робот до повністю наземного або повітряного, залежить від вибору дизайну. Мінімізація компромісів залишається складним завданням»
Мінчев не брав участі в новому дослідженні, але порадив команді й надалі надихатися природою. Звісно, є можливості для покращення, але LEO — перший робот абсолютно нового покоління.


