
روبوت LEO ذو الساقين والقادر على الطيران يتقن ركوب لوح التزلج والمشي على حبل مشدود
طُوّر مؤخرًا روبوت ذو ساقين يستطيع التبديل بسلاسة بين المشي والطيران، وهذا المزيج من المهارتين هو ما يجعل هذا الجهاز المستقبلي مدهشًا. أُطلق على الروبوت اسم LEONARDO أو LEO اختصارًا، وهو اختصار لعبارة LEgs ONboARD drone، وهي تصف الروبوت وصفًا جيدًا لكنه غير كافٍ.
لم يكتفِ مهندسو معهد كاليفورنيا للتقنية، الذين ابتكروا LEO، بتثبيت زوج من الأرجل الروبوتية على طائرة مسيّرة، بل توجّب عليهم تصميم الروبوت بما يراعي المشي والطيران معًا، وتطوير برمجيات متخصصة لدمج مكوناته المختلفة.
لا يزال LEO نموذجًا أوليًا، أي نوعًا من إثبات المفهوم يتيح معرفة ما إذا كان بإمكان روبوت ذي ساقين قادر على الطيران أداء مهام يصعب أو يستحيل على الروبوتات الأرضية أو الطائرات المسيّرة تنفيذها. وفي المستقبل، يمكن أن توكل إلى نسخة كاملة منه أعمال معقدة أو خطرة، مثل فحص البنية التحتية المتضررة وإصلاحها، وتركيب معدات جديدة في أماكن يصعب الوصول إليها، أو تقديم المساعدة في الكوارث الطبيعية والحوادث الصناعية.
وفي نهاية المطاف، سيكون روبوت مثل LEO قادرًا حتى على نقل معدات هشة إلى سطح جرم سماوي، مثل المريخ أو أحد أقمار زحل. ومما يبعث على القلق أن روبوتًا رشيقًا ذا ساقين وقادرًا على الطيران يمكن استخدامه في القطاع الدفاعي أو أثناء العمليات العسكرية.
الصفات المستوحاة من الخيال العلمي في LEO ليست من قبيل المصادفة. فقد صرّح فريق مطوريه بأنهم استلهموا فكرتهم من الروبوت الخيالي الطائر Astro Boy ومن بدلات الدفع النفاث الشبيهة بالرجل الحديدي. لكن هدف المشروع كان دراسة تقاطع المشي والطيران من حيث الديناميكا والتحكم، و«منح قدرة غير مسبوقة على المشي وحل المشكلات المرتبطة بالحركة الهجينة». ويأمل فريق Caltech أيضًا في إنشاء هيكل تكيفي للإقلاع والهبوط العمودي (VTOL) فوق تضاريس معقدة.
توجد هذه الحيلة في الطبيعة منذ زمن طويل، إذ تستطيع الطيور والخفافيش والحشرات وكثير من الكائنات الأخرى التبديل بين نمطين للحركة. أما الروبوتات فهي عادةً متخصصة ولا تستطيع التحرك إلا بإحدى هاتين الطريقتين. ولذلك مزايا وعيوب: فالروبوتات الأرضية مستقرة وقادرة على حمل أحمال ثقيلة، لكنها غير مستقرة على التضاريس الوعرة ولا تستطيع بلوغ الارتفاعات.
وفي الوقت نفسه، تتمتع الطائرات المسيّرة بقدر كبير من الحركة وتستطيع الطيران في بيئات متنوعة، لكنها لا تستطيع البقاء في الجو طويلًا بسبب الاستهلاك العالي للطاقة، كما أنها ضعيفة في أداء مهام المناولة الدقيقة. ومن هنا تنشأ الرغبة في ابتكار جهاز يستطيع الجمع بين أفضل ما في العالمين.
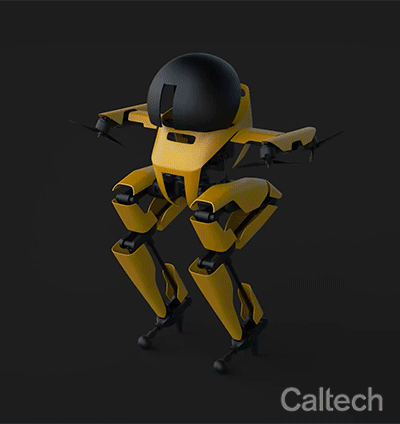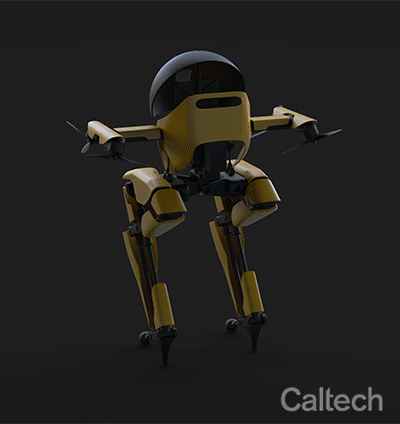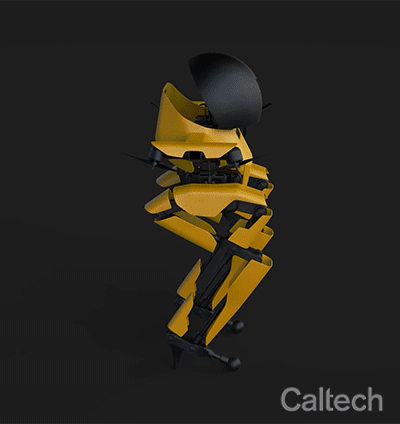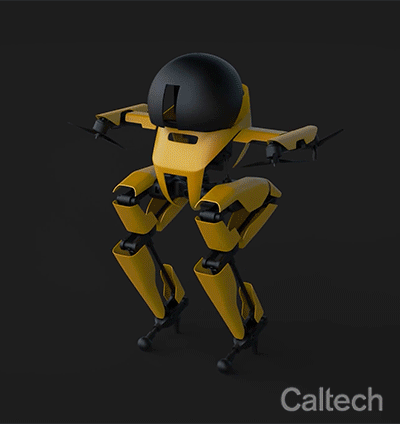
لتحقيق التوازن على الأرض والمناورة في الجو، يجب تصميم LEO بعناية. وبحسب الباحثين، يتطلب ذلك مكونات قوية وخفيفة في الوقت نفسه، وخوارزميات للتحكم المتزامن بالمراوح الأربع ومفاصل ساقي الروبوت، لضمان أن يمشي أو يطير دون أن يفقد توازنه. وهذان المجالان المنفصلان «لا يتداخلان عادةً في أنظمة الروبوتات الحالية، وكان علينا حل مجموعة واسعة من المشكلات الهندسية التي لم تُدرس جيدًا في أنظمة الروبوتات الأخرى».
يبلغ طول LEO 75 سم فقط، ووزنه 2,58 كغ. وكالطائر، يستخدم ساقيه الرفيعتين متعددتي المفاصل للدفع من الأرض والمساعدة في الإقلاع. وتتزامن المحركات الكهربائية المائلة للروبوت، وهي أربعة مراوح دفع، مع هذه القفزات. يمشي الروبوت كمن يرتدي كعبًا عاليًا، لكنها تتيح له الوقوف بثبات. ومع ذلك، إذا اقتضت الظروف ذلك، يمكن للمراوح في LEO دائمًا أن تعمل لتوفير مزيد من الاستقرار. وتُركَّب البطاريات وأجهزة الاستشعار والقدرة الحاسوبية اللازمة في جذع الروبوت، مما يحقق استقلالية تامة وغياب الأسلاك المرهقة.
«نلاحظ أن تحسين استهلاك الطاقة في LEO لم يكن أولوية في هذا العمل. بدلًا من ذلك، ركزنا على مجموعة واسعة من القدرات»، هكذا صرّح الباحثون. وخلال الاختبارات، تكيّف الجهاز وتبدّل بين المشي السريع والطيران لتجنب العقبات المعقدة وأداء المهام الصعبة التي تتطلب التوازن، بما في ذلك ركوب لوح التزلج والمشي على الحبل.

أتاح تصميم LEO إنشاء «مشي ديناميكي ثنائي الساق مع تفاعل معقد مع الأرض، مع الحفاظ في الوقت نفسه على خصائص طيران المركبة متعددة المراوح». ويؤكد الفريق أن LEO هو أول روبوت ذو ساقين يؤدي المشي على حبل مشدود، وإن كان ذلك بمساعدة مراوحه.
بفضل الجمع بين قدرتي المشي والطيران، يأمل المهندسون في تنفيذ مجموعة واسعة من المهام الروبوتية، مثل فحص خطوط الكهرباء عالية الجهد ومراقبة الجسور المرتفعة. ويمكن لهذه الروبوتات فحص البنية التحتية المتقادمة، والعمل في سيناريوهات الكوارث، وحتى استكشاف عوالم بعيدة.
«المراوح مائلة لتحقيق استقرار حركة LEO بكفاءة أكبر، لكن هذا الاختيار يقلل من كفاءتها أثناء الطيران. ولتقليل الوزن الذي يجب رفعه، يجب أن تكون الأرجل رفيعة وقليلة الحركة. يحتاج LEO إلى دعم مستمر من المراوح أثناء المشي، مما يجعله أكثر استهلاكًا للطاقة من روبوت أرضي بالكامل. ودرجة هذه المفاضلات، وبالتالي مدى اقتراب الروبوت متعدد الوسائط من الروبوت الأرضي بالكامل أو الجوي، يعتمد على اختيار التصميم. ويبقى تقليل هذه المفاضلات مهمة صعبة»
لم يشارك مينشيف في الدراسة الجديدة، لكنه نصح الفريق بالاستمرار في الاستلهام من الطبيعة. ولا شك أن هناك مجالًا للتحسين، لكن LEO هو أول روبوت من جيل جديد تمامًا.


