
El robot bípedo volador LEO sabe patinar en monopatín y caminar por una cuerda floja
Un robot bípedo recién desarrollado sabe cambiar con suavidad entre caminar y volar; precisamente esta combinación de dos habilidades hace que este futurista dispositivo resulte sorprendente. El robot se llama LEONARDO o, abreviadamente, LEO, acrónimo de LEgs ONboARD drone (patas a bordo de un dron), que describe bien, aunque sin llegar a ser completo, al bot.
Los ingenieros del Instituto de Tecnología de California que crearon LEO no se limitaron a colocar un par de patas robóticas en un dron aéreo: tuvieron que diseñar el robot pensando tanto en caminar como en volar, y desarrollar software especializado para integrar sus distintos componentes.
LEO sigue siendo un prototipo, una especie de prueba de concepto que permite comprobar si un robot bípedo volador puede realizar tareas que, de otro modo, serían difíciles o imposibles para robots terrestres o drones aéreos. En el futuro, una versión completa podría encargarse de trabajos complejos o peligrosos, como inspeccionar y reparar infraestructuras dañadas, instalar nuevos equipos en lugares de difícil acceso o prestar ayuda en catástrofes naturales y accidentes industriales.
Con el tiempo, un robot como LEO podría incluso transportar equipos frágiles a la superficie de un cuerpo celeste, como Marte o una luna de Saturno. Resulta inquietante que un ágil bot volador bípedo pudiera utilizarse en el sector de defensa o durante conflictos militares.
Los atributos de ciencia ficción de LEO no son casualidad. El equipo de creadores afirmó que se inspiraron en el ficticio robot humanoide volador Astro Boy y en los trajes propulsados al estilo de Iron Man. Sin embargo, el objetivo del proyecto era estudiar la intersección de caminar y volar desde el punto de vista de la dinámica y el control, y «dar una capacidad sin precedentes para caminar y resolver problemas relacionados con el movimiento híbrido». El equipo de Caltech también espera crear un chasis adaptativo para el despegue y aterrizaje verticales (VTOL) en terrenos complejos.
En la naturaleza este truco existe desde hace mucho, ya que los pájaros, los murciélagos, los insectos y muchos otros organismos pueden cambiar entre dos modos de desplazamiento. Los robots, en cambio, suelen estar especializados y solo pueden moverse de una de estas dos formas. Esto tiene ventajas e inconvenientes: los robots terrestres son estables y capaces de cargar pesos considerables, pero son inestables en terrenos difíciles y no pueden alcanzar altura.
Al mismo tiempo, los drones aéreos son muy móviles y capaces de volar en entornos muy diversos, pero no pueden permanecer mucho tiempo en el aire debido a su alto consumo de energía, y además se desenvuelven mal en tareas de manipulación de este tipo. De ahí surge el deseo de crear un dispositivo que pueda aprovechar lo mejor de ambos mundos.
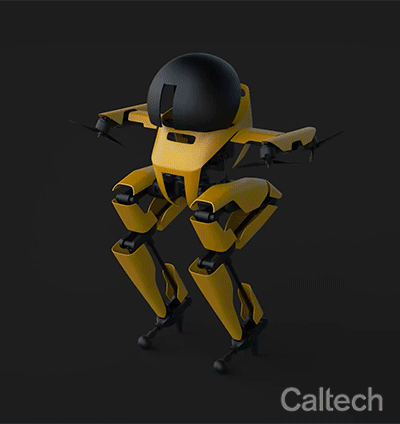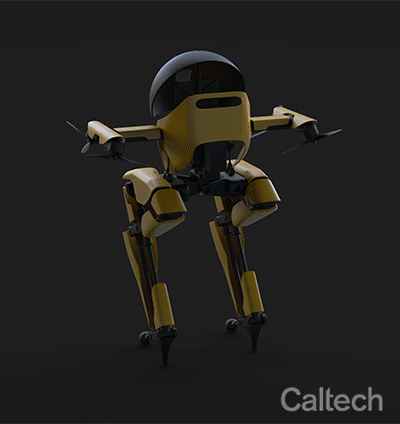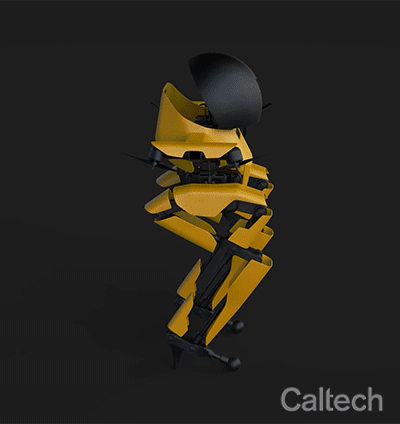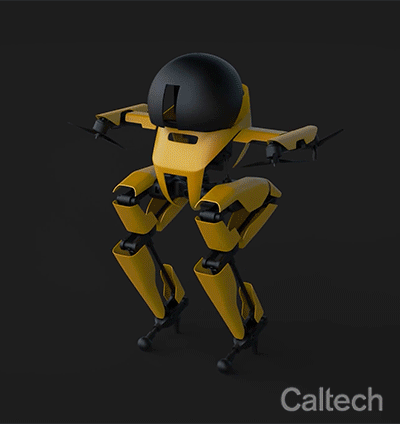
Para lograr equilibrio en tierra y maniobrabilidad en el aire, LEO debe diseñarse con mucho cuidado. Según los investigadores, para ello se necesitan componentes resistentes pero ligeros, así como algoritmos para controlar de forma sincronizada las cuatro hélices y las articulaciones de las patas del bot, de modo que camine o vuele sin perder el equilibrio. Estos dos ámbitos dispares «normalmente no se entrelazan en los sistemas robóticos existentes, y tuvimos que resolver una amplia gama de problemas de ingeniería que no han sido bien estudiados en otros sistemas de robots existentes».
LEO mide solo 75 cm y pesa 2,58 kg. Al igual que un pájaro, utiliza sus finas patas multiarticuladas para impulsarse desde el suelo y ayudar en el despegue. Los motores eléctricos inclinados del bot, cuatro hélices, se sincronizan con estos saltos. El robot camina como si llevara tacones altos, pero estos le permiten mantenerse de pie con firmeza. Sin embargo, si las condiciones lo requieren, las hélices de LEO siempre pueden activarse para proporcionar una estabilidad adicional. Las baterías, los sensores y la potencia de cálculo necesaria están integrados en el torso del robot, lo que garantiza total autonomía y la ausencia de cables voluminosos.
«Señalamos que la optimización del consumo energético de LEO no fue una prioridad en este trabajo. En cambio, nos centramos en una amplia gama de capacidades», explicaron los investigadores. Durante las pruebas, el dispositivo se adaptaba y alternaba entre caminar rápido y volar para evitar obstáculos complejos y realizar tareas difíciles que requerían equilibrio, como patinar en monopatín y caminar por una cuerda.

El diseño de LEO permitió crear una «caminata bípeda dinámica con una interacción compleja con el suelo, manteniendo al mismo tiempo las características de vuelo de un vehículo multirrotor». El equipo afirma que LEO es el primer robot bípedo que practica slackline (caminar por una cuerda tensa), aunque lo hace con ayuda de sus hélices.
Gracias a la capacidad combinada de caminar y volar, los ingenieros esperan poner en práctica una amplia gama de tareas robóticas, como inspeccionar líneas de alta tensión y vigilar puentes elevados. Estos bots podrían revisar infraestructuras envejecidas, trabajar en escenarios de desastre e incluso explorar mundos lejanos.
«Las hélices están inclinadas para estabilizar el movimiento de LEO de forma más eficaz, pero esta elección reduce su eficiencia durante el vuelo. Para minimizar el peso que hay que elevar, las patas deben ser finas y poco móviles. LEO necesita el apoyo constante de las hélices mientras camina, lo que lo hace más intensivo en energía que un robot totalmente terrestre. El grado de estos compromisos, y por tanto lo cerca que está este robot multimodal de ser totalmente terrestre o aéreo, depende de las decisiones de diseño. Minimizar los compromisos sigue siendo un reto complejo»
Mintchev no participó en la nueva investigación, pero aconsejó al equipo que siguiera inspirándose en la naturaleza. Por supuesto, hay margen de mejora, pero LEO es el primer robot de una generación totalmente nueva.


