
二足歩行の飛行ロボットLEOはスケートボードに乗り、スラックラインを歩くことができる
最近開発された二足歩行ロボットは、歩行と飛行をスムーズに切り替えることができます。この2つの能力を兼ね備えていることこそが、この未来的な装置を驚くべきものにしています。ロボットの名前はLEONARDO、略称はLEOです。これは「LEgs ONboARD drone(機体搭載脚付きドローン)」の略で、ロボットをよく表してはいますが、十分とは言えません。
LEOを開発したカリフォルニア工科大学のエンジニアたちは、単にロボットの脚を空中ドローンに取り付けたわけではありません。歩行と飛行の両方を考慮してロボットを設計し、そのさまざまな構成要素を統合するための専用ソフトウェアを開発する必要がありました。
LEOはまだプロトタイプであり、いわば概念実証です。二足歩行の飛行ロボットが、地上ロボットや空中ドローンだけでは困難または不可能な作業をこなせるかどうかを確かめるためのものです。将来的に本格版が完成すれば、損傷したインフラの点検や修理、人が近づきにくい場所への新しい設備の設置、自然災害や産業事故の際の支援など、複雑または危険な作業を任せられるようになるでしょう。
最終的には、LEOのようなロボットが、火星や土星の衛星などの天体の表面へ壊れやすい機器を運ぶことさえできるようになるかもしれません。一方で、この機敏な二足歩行の飛行ロボットが軍事分野や戦闘行為に使われうるという点は、懸念材料に思えます。
LEOのSF的な特徴は偶然ではありません。開発チームは、空を飛ぶ人型ロボットのアトムや、アイアンマンのようなジェットスーツに着想を得たと述べています。しかし、このプロジェクトの目的は、歩行と飛行の融合を力学と制御の観点から研究すること、そして「ハイブリッド移動に関連する課題を解決し、前例のない歩行能力を与えること」でした。カリフォルニア工科大学のチームは、複雑な地形で垂直離着陸(VTOL)を行える適応型の機体の実現も目指しています。
自然界では、鳥、コウモリ、昆虫など多くの生物がこの二つの移動方法を切り替えるという芸当を昔から行っています。一方、ロボットは一般に特化しており、この二つのうちどちらか一方の方法でしか動けません。そこにはメリットとデメリットがあります。地上ロボットは安定しており重い荷物を運べますが、足場の悪い地形では不安定で、高さを得ることもできません。
一方、空中ドローンは非常に機動力があり、さまざまな環境で飛行できますが、消費エネルギーが大きいため長時間空中にとどまることができず、このような操作作業も得意ではありません。そこで、両方の長所を活かせる装置を作りたいという発想が生まれました。
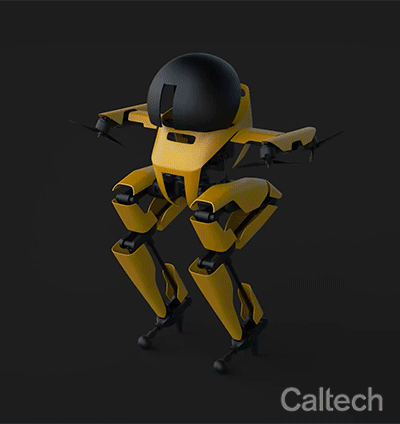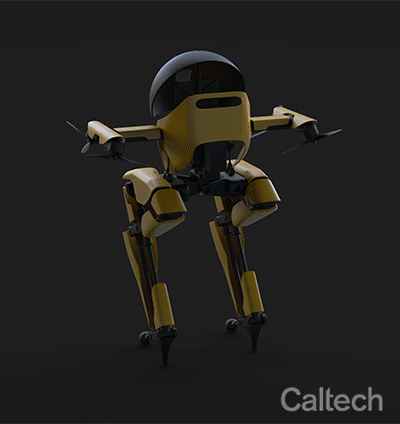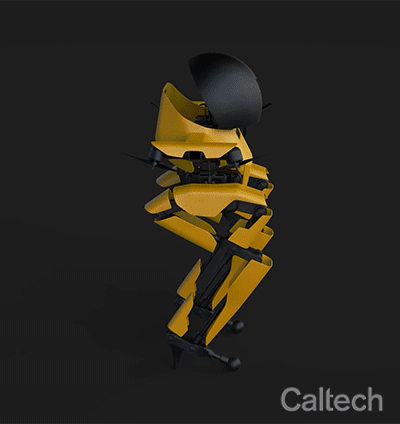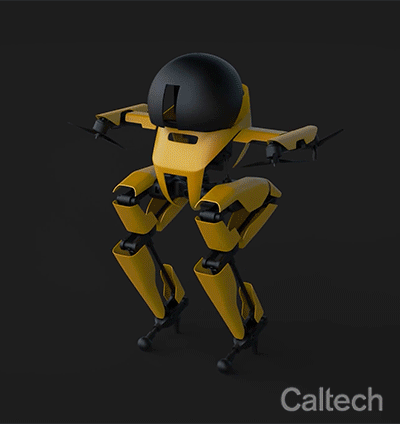
地上での安定と空中での機動性のバランスを取るには、LEOを慎重に設計する必要があります。研究者によれば、そのためには頑丈でありながら軽量な部品と、4つのプロペラとロボットの脚の関節を同期して制御し、バランスを崩さずに歩行または飛行させるためのアルゴリズムが必要です。この2つの分野は「既存のロボットシステムでは通常組み合わされることがなく、他のシステムではよく研究されていない幅広い工学的課題を解決しなければなりませんでした」。
LEOの身長はわずか75cm、重さは2.58kgです。鳥のように、細い多関節の脚で地面を蹴り、離陸を助けます。傾いた電動モーター、つまり4つの回転翼は、このジャンプに合わせて同期します。ロボットはまるでハイヒールを履いたように歩きますが、それによって安定して立つことができます。ただし、必要に応じてLEOのプロペラがいつでも作動し、さらなる安定性を提供します。バッテリー、センサー、必要な演算能力はロボットの胴体に収められており、完全な自律性と、かさばる配線の不要化を実現しています。
「LEOのエネルギー消費の最適化は、この研究の優先事項ではありませんでした。代わりに、幅広い機能性に焦点を当てました」と研究者たちは述べています。試験では、この機体は速歩と飛行を切り替えながら適応し、複雑な障害物を避け、スケートボードへの乗車やロープ上の歩行を含む、バランスが求められる難しい作業をこなしました。

LEOの設計により、「マルチローター輸送機の飛行性能を保ちながら、地面との複雑な相互作用を伴う動的な二足歩行」が実現しました。チームは、LEOがプロペラを使ってではあるものの、スラックライン(張ったロープの上を歩くこと)を行う初の二足歩行ロボットであると主張しています。
歩行と飛行の能力を組み合わせることで、エンジニアたちは、高圧送電線の点検や高い橋の監視といった幅広いロボット作業の実現を期待しています。こうしたロボットは、老朽化したインフラを点検し、災害現場で作業し、さらには遠い世界を探査することさえできるかもしれません。
「プロペラは傾いており、LEOの動きをより効率的に安定させますが、この設計は飛行時の効率を下げます。持ち上げる重量を最小限に抑えるため、脚は細く、可動域も小さくする必要があります。LEOは歩行中もプロペラによる継続的な支えを必要とするため、完全な地上ロボットよりもエネルギーを多く消費します。こうしたトレードオフの度合い、つまりこの多モジュール型ロボットが完全な地上ロボットや空中ロボットにどれだけ近いかは、設計の選択によって決まります。トレードオフを最小限に抑えることは依然として難しい課題です」
ミンチェフは今回の新しい研究には関わっていませんが、チームに対して、今後も自然から着想を得続けるよう助言しました。改善の余地はもちろんありますが、LEOは全く新しい世代の最初のロボットです。


