
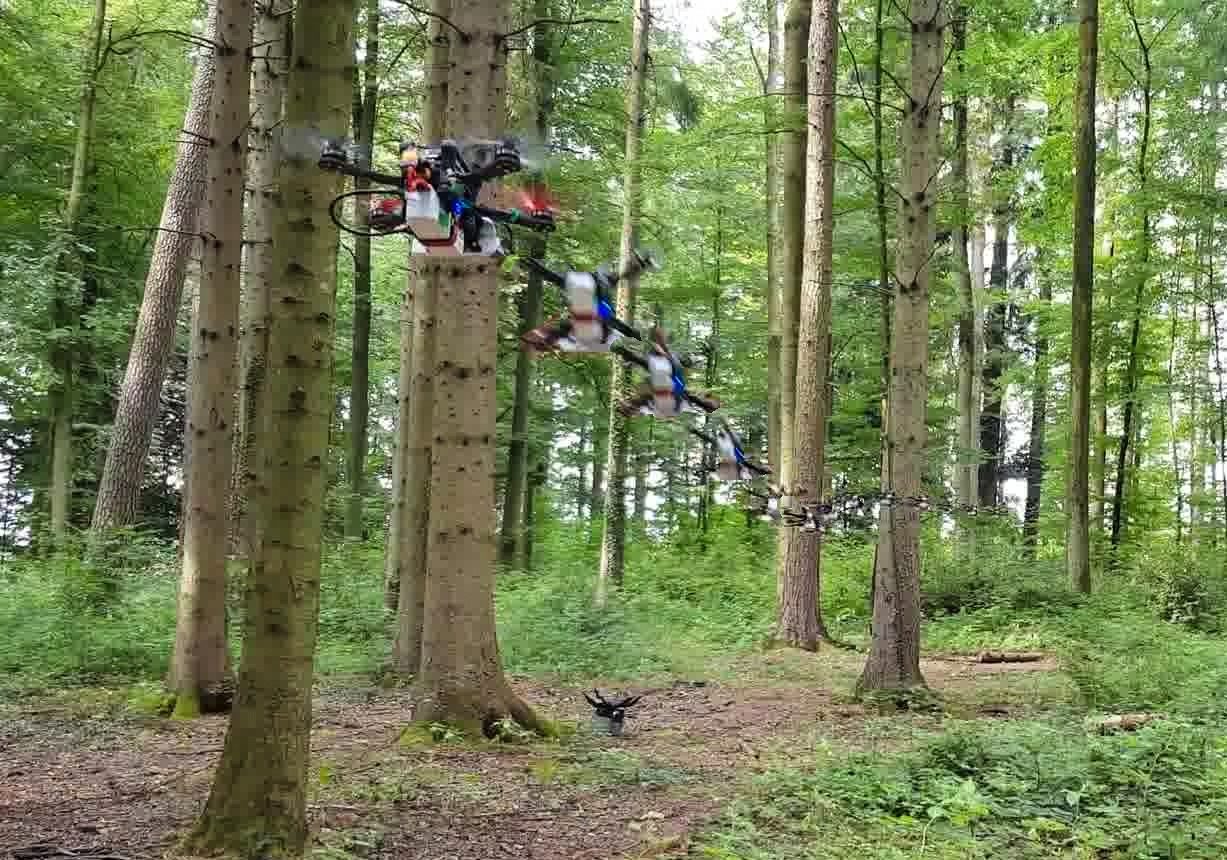
自律型レーシングドローンが時速40kmで森林を飛行可能に
自律型ドローンの性能がやがて最高の人間パイロットをも上回るのは避けられないように思える。ロボット工学で避けられないと思われることは、普通は早く起こるよりも遅く起こるものだが、ドローン技術はその例外のようだ。
この数年で、高度な自律性を手頃な価格で一般ユーザーの手に届けるという点でも目覚ましい進歩を目の当たりにしてきた。現在、無人航空機研究の最前線では、比較的単純な搭載センサーと演算能力を持つドローンが、素早く極めて攻撃的な機動を必要とする状況に投入されている。
Science Roboticsに掲載された論文では、チューリッヒ大学(UZH)のダヴィde・スカラムッツァ率いるロボティクス・知覚グループの技術者たちが、Intelのパートナーとともに、複雑な環境内を時速最大40kmで攻撃的に飛行できる小型の自律型ドローンを実証したと報告されている。
「クアッドコプターは機動性に優れている。他の多くの機械と異なり、極めて複雑な環境を高速で移動できる。現在までに、その能力を完全に引き出せたのは熟練の人間パイロットだけだ。搭載センサーと演算による自律動作は低速に限られている。現在の手法は通常、ナビゲーションの問題を、センシング、マッピング、計画というサブタスクに分割する。このアプローチは低速では非常にうまく機能するが、その分割は、混雑した環境での高速ナビゲーションには問題となり得る」と論文は述べている。
ここでの仕掛けは、ドローンがセンサー入力(Intel RealSense 435ステレオカメラ)から衝突のない軌道へ直接マッピングを行うことにある。従来の障害物回避は、センサーデータを収集し、そのデータに基づいて地図を作成し、さらにその地図をもとに計画を立てるというものだ。このやり方は、速さを気にしなければ見事に機能するが、限られた搭載リソースで高速移動するドローンにとっては、単純に時間がかかりすぎる。
UZHのアプローチは、代わりにセンサー入力から軌道出力へと直接移行するもので、はるかに高速であり、ドローンの速度を大幅に高めることができる。このセンサーから軌道へのマッピングを行う畳み込みネットワークは、完全にシミュレーションで学習された。実機に何度も障害物へ衝突させて状況を理解させるよりも、安価で簡単だが、地味な方法だ。
シミュレーション上の「熟練」パイロットは、三次元点群へのアクセスと完璧な状態推定、そしてリアルタイム制約に縛られない計算能力を持ち、独自のエンドツーエンドの方策を学習する。これは現実世界では当然ながら実現不可能だ。しかし、その後、現実の制約のもとで動作するシミュレーション上のシステムは、専門家にできる限り正確に一致するようシミュレーション内で学習するだけだ。こうして、専門家レベルの性能が、シミュレーションから切り離し、何の調整や追加作業もなしに実機ドローンへ移せる形で得られる。
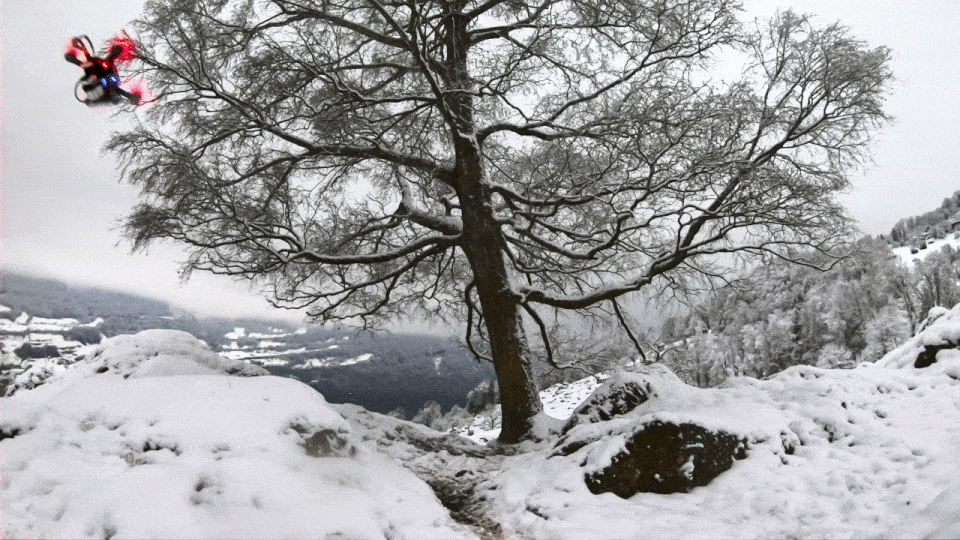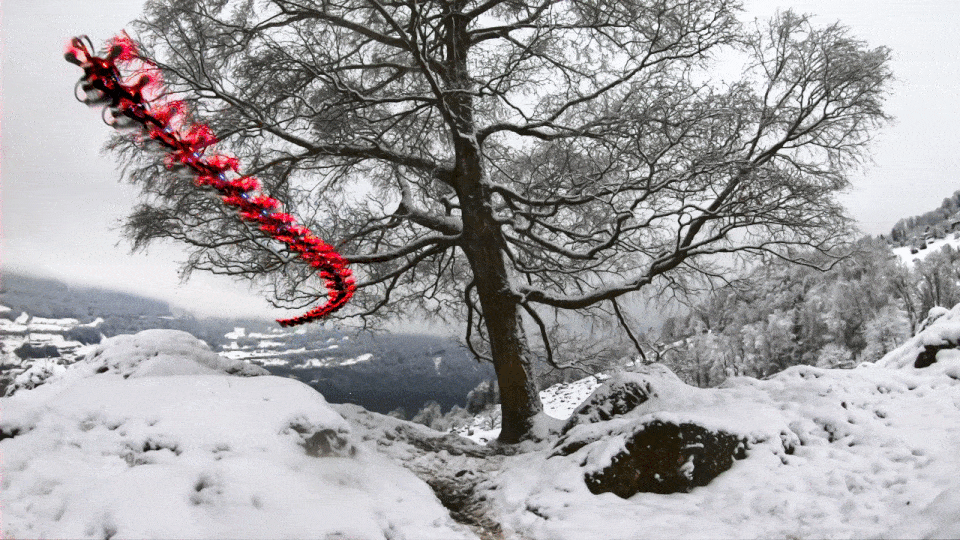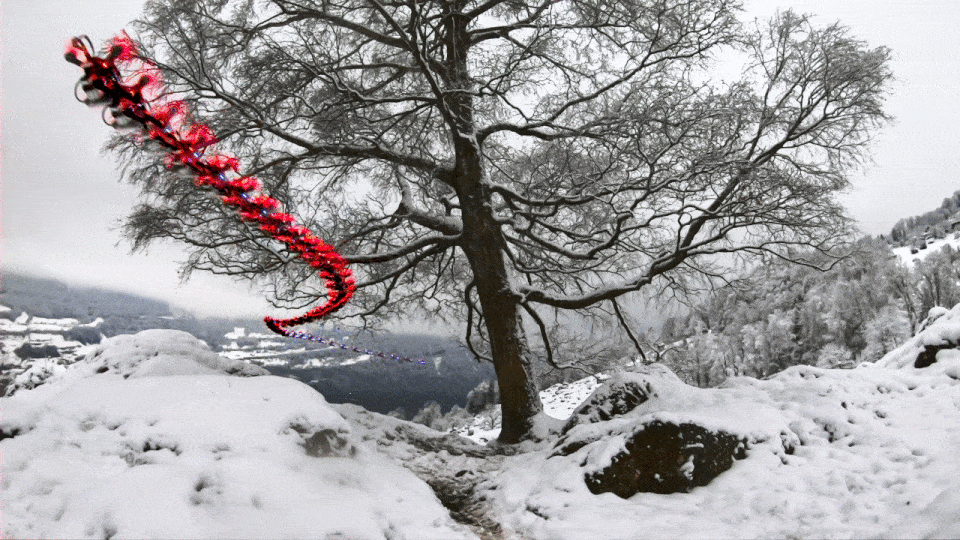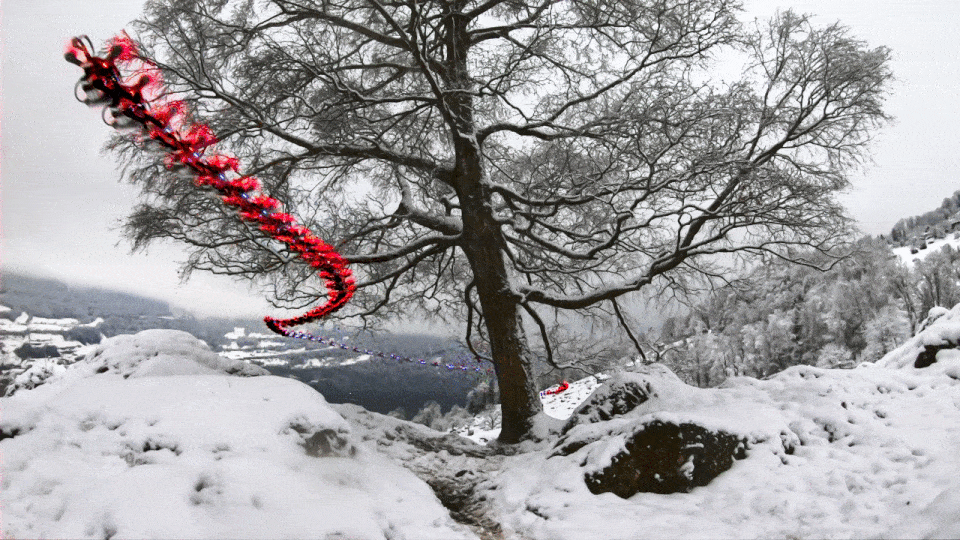
もう一つの重要な要素はシミュレーションから現実への移行で、これは問題になり得る。シミュレーションが世界で起こるすべてを正確に再現できるとは限らず、それがロボットを壊してしまうこともあるからだ。しかしこの手法は、画像のぼやけ、センサーのノイズ、その他の知覚の要素に対して非常に頑健であることが示された。ドローンは、雪に覆われた地域、脱線した列車、廃墟、密生した植生、崩れたビルなど、現実の環境でも問題なく移動した。
「人間が習熟するには何年もかかるが、AIは高性能なシミュレーターを使えば、同等のナビゲーション能力をはるかに速く、多くの場合一夜にして獲得できる」
だからといって性能が完璧というわけではない。システムは極端に暗い環境(カメラがそもそも見えないため)や、ほこり、霧、反射、透明性、表面の反射性といった類似の視覚上の課題に依然として苦戦している。学習には動的な障害物も含まれていなかったが、研究者らは、ドローンに対する相対速度が小さければ、移動する物体も今でも問題にはならないはずだと主張している。
これらの課題の多くは、従来のカメラではなくイベントカメラを使うことで、緩和できる可能性がある。より高速なセンサー、特に動きの検出に特化したものは、高速ドローンにとって理想的だろう。研究者らは、現時点では自分たちのシステムが、こうした複雑な条件において熟練の人間を性能で上回ってはいないと述べている。
彼らの研究を分析すると、人間は周囲の環境について非常に広範で詳細な理解を持ち、遠い未来にわたるタスクを計画して実行できることがわかる(ドローンの手法が見据えるのは未来の1秒だけだ)。こうした能力は、いずれも現代の自律システムにはまだ欠けている。研究者らは、自らの成果を、多次元の(ノイズを含む)センサー入力に基づいて衝突のない軌道を直接予測することで実現される、より高速な自律飛行への一歩とみなしている。
とはいえ、これは近いうちに実現しそうなことの一つだ。ドローンに実体験から学習し、改善する能力を与えることである。より高性能なセンサーと、絶えず増大する計算能力と組み合わさることで、複雑な環境で時速40kmまで飛行範囲を広げることは、可能であるだけでなく、避けられないように思える。


