
阿德莱德大学打造蜘蛛机器人,用于扫描澳大利亚洞穴
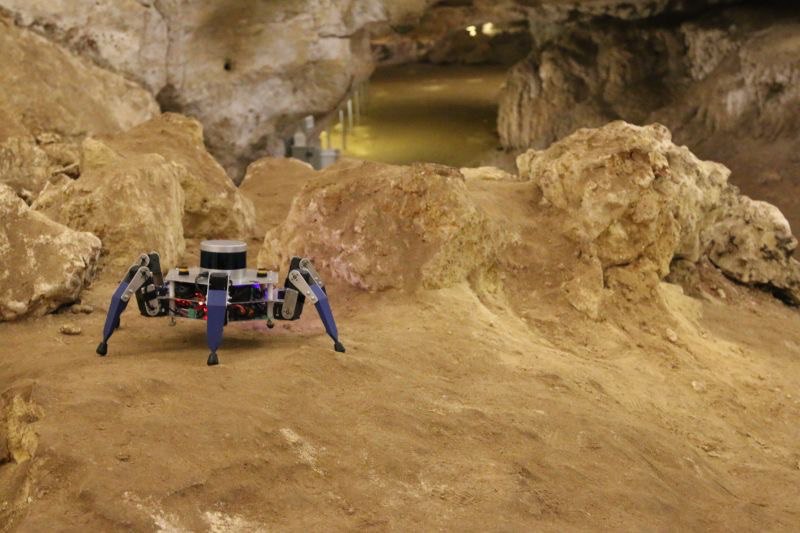
南澳大利亚东南部坐落着纳拉考特洞穴。该国家公园已列入联合国教科文组织世界遗产名录,以钟乳石、石笋和史前化石而闻名。近日,阿德莱德大学的一组学生制造了一台机器人,用于对这一地点进行3D扫描。
在名为CaveX的项目中,团队在确定最终设计之前共制作了15个模型版本。学生们选择了一台用六条腿行走的机器人,因为担心履带或轮式装置会损坏洞穴表面。该设计还使其能够以不同步态穿越复杂地形。
至于3D扫描本身,人们希望它能在这些洞穴中带来新的发现。
“我们正在探查洞穴表面,寻找新的入口,希望它们能通向新的化石沉积层。这将有助于我们拓展对当地化石矿床的认识”
参与该项目的团队希望新一代工程专业学生能够继续改进这台机器人。未来,他们希望看到它利用人工智能和计算机视觉等技术来提升工作效果。
威廉姆斯向ABC Australia表示,在建造模型的过程中他遇到了一些问题,例如通道过低,导致扫描设备无法被送入洞穴深处。因此扫描数据出现了空白,于是这名研究生向工程系求助。
学生马修·金解释了其他学生的参与情况:“我们对这个项目充满期待,组建了一支我们认为能够良好协作的志同道合的团队,他们组成了我们CaveX项目的五人小组。”另一名学生海登·李表示,他们曾有许多机器人设计构想,但由于洞穴和古老化石十分脆弱,不得不搁置。
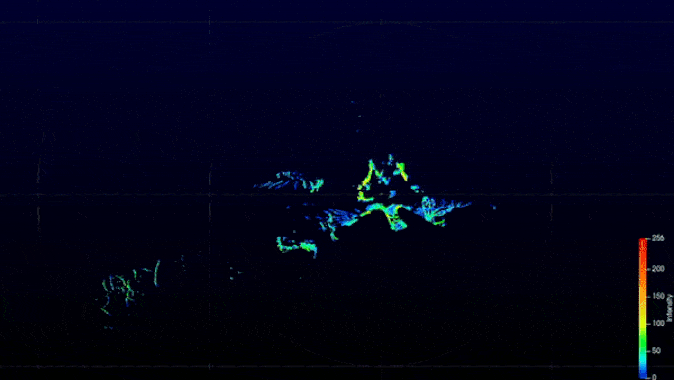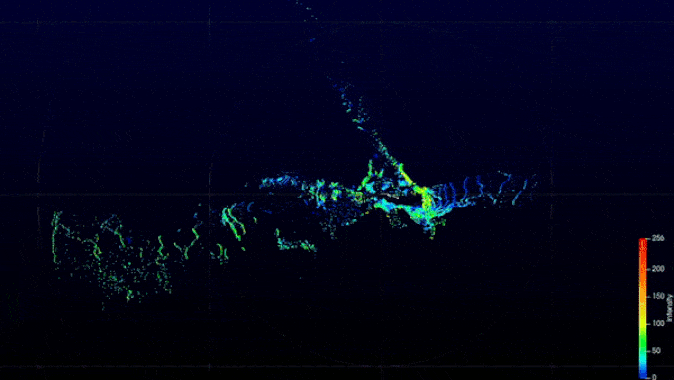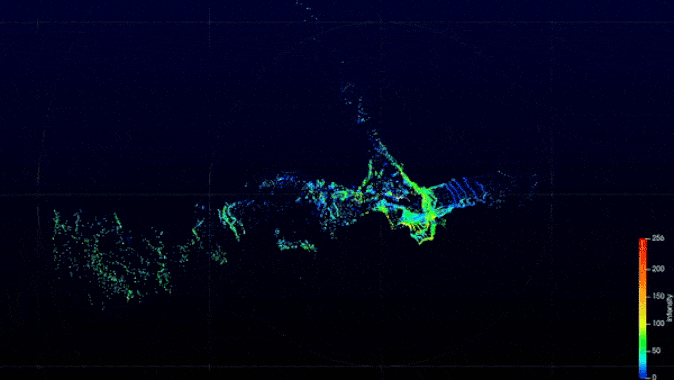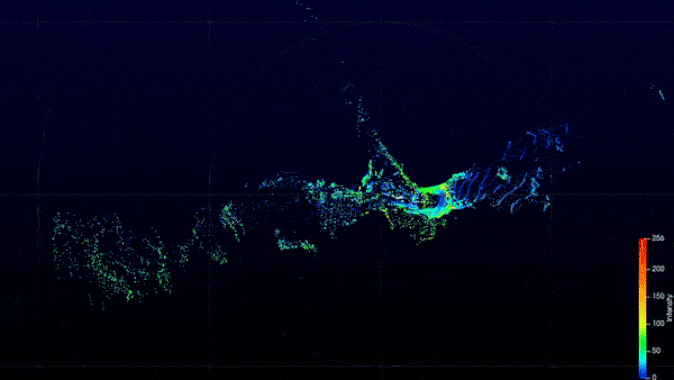
解决方案是借鉴昆虫等生物用于移动的腿部结构,并将其融入设计之中。整个周末,CaveX团队都在洞穴中测试机器人。项目参与者对事情发展到这一步感到满意。该设备能够以多种步态穿越崎岖地形,并绘制周围区域的地图,将多次扫描结果拼合成一幅完整图像。
“这些初步影像看起来相当不错。它们表明我们正在获取一些我之前无法获得数据的区域”

CaveX团队正在努力弄清这些洞穴是如何形成的,以及它们如何被化石矿床及相关化石填充。在未来的测绘任务中,工程师希望加装一台摄像头,用于识别特定物体,以避免碰撞障碍物。此外,了解哪些关键区域需要避开、特定结构由什么构成,对于整个过程也十分重要。
“对我来说,这是六年学习和九个月合作的成果!我们与古生物学家莉兹·里德博士和克雷格·威廉姆斯一起,在“纳拉考特洞穴”世界遗产地工作,以全面解决这一问题”
纳拉考特洞穴是位于南澳大利亚州纳拉考特市附近的国家公园。园区占地6平方公里,内有26个洞穴,洞穴总面积为3.05平方公里。该公园以保存完好的大量动物化石遗骸而闻名,尤其是许多澳大利亚巨型动物群的代表,1994年该地被列入联合国教科文组织世界遗产名录。

纳拉考特和里弗斯利公园入选十大重要化石产地之列,是澳大利亚独特动物群主要演化阶段的绝佳例证。纳拉考特洞穴研究的目的是增进对洞穴自然与文化价值的认识与理解。这有助于就洞穴和化石的保护作出决策。
通过研究,可以更好地理解已列入世界遗产名录的化石沉积的价值,例如:
- 现代动物群落的演化与发展
- 过去50万年间的环境变化
- 冰河时期对动物种群和群落的影响
- 未来气候变化对动物种群和群落可能产生的影响
- 已灭绝物种的生物学特征,包括澳大利亚巨型动物群
- 澳大利亚巨型动物群灭绝的时间
- 南澳大利亚过去动植物生命的多样性


