
Исследователи MIT создали систему ИИ, которая помогает роботам манипулировать объектами
В возрасте всего одного года ребенок уже более ловкий, чем робот. Конечно, машины могут делать гораздо больше, чем просто поднимать и опускать предметы, но мы еще не дошли до того, чтобы воспроизвести естественную тягу к исследованию или изощренным ловким манипуляциям.
Компания OpenAI пробовала осуществить это с помощью «Dactyl» (что означает «палец» от греческого слова daktylos), используя свою гуманоидную руку робота, чтобы решить кубик Рубика с помощью программного обеспечения. Это является шагом к более общему искусственному интеллекту и первым шагом, противоположным обычной ментальности единственной задачи. Компания DeepMind создала «RGB-Stacking» — систему на основе видения, которая заставляет робота учиться брать предметы и складывать их.
Ученые из Лаборатории компьютерных наук и искусственного интеллекта Массачусетского технологического института (CSAIL), постоянно стремясь заставить машины воспроизводить человеческие способности, создали более масштабную структуру: систему, которая может переориентировать более 2000 различных объектов с помощью руки робота. Эта способность манипулировать чем угодно (от чашки до банки с тунцом и коробки Cheez-It) может помочь руке быстро поднимать и размещать объекты определенным образом и в определенном месте (даже крутить их в руке под разными углами).
Такая искусная «ручная работа», которая обычно ограничивается отдельными задачами и вертикальным положением, может быть преимуществом для ускорения логистики и производства, помогая с общими требованиями, такими как упаковка предметов в слоты для комплектования или ловкое манипулирование более широким спектром инструментов. Команда использовала смоделированную антропоморфную руку с 24 степенями свободы и продемонстрировала доказательства того, что система может быть перенесена в настоящую роботизированную систему в будущем.
«В промышленности чаще всего используется захват с параллельными губками, отчасти из-за простоты управления, но он физически неспособен работать со многими инструментами, которые мы видим в повседневной жизни. Даже использовать плоскогубцы сложно, потому что захват просто не способен ловко перемещать одну ручку инструмента вперед и назад. Наша система позволит многопалой руке ловко манипулировать такими инструментами, что откроет новую область для применений робототехники»
Этот тип переориентации объекта «в руке» был сложной проблемой в робототехнике из-за большого количества двигателей, которыми нужно было управлять, и частого изменения состояния контакта между пальцами и объектами. Система MIT многому научилась благодаря тестированию 2000 объектов. Проблема становится еще более сложной, когда рука смотрит вниз. Роботу необходимо не только манипулировать объектом, но и «обходить» гравитацию, чтобы он не упал.
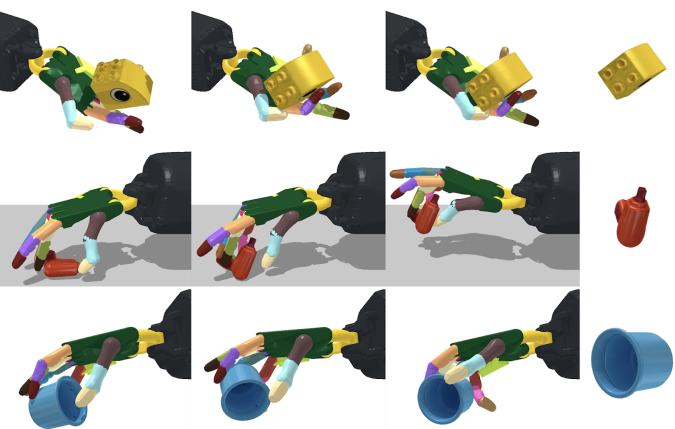
Команда исследователей обнаружила, что простой подход может решить сложные проблемы. Они использовали безмодельный алгоритм обучения с подкреплением (это означает, что система должна вычислять функции ценности на основе взаимодействия с окружающей средой) с глубоким обучением и так называемый метод обучения «учитель-ученик».
Чтобы это работало, сеть «учителей» обучается на информации об объекте и роботе, которая легко доступна в моделировании, но не в реальном мире, такой как расположение кончиков пальцев или скорость объекта. Чтобы гарантировать, что роботы могут работать вне симуляции, знания «учителя» превращаются в наблюдения, которые могут быть получены в реальном мире, такие как изображения глубины, снятые камерами, положение объекта и положение суставов робота.
Они также использовали «учебную программу по гравитации», в которой робот сначала изучает навык в условиях невесомости, а затем медленно адаптирует контроллер к нормальным условиям гравитации, что при таком темпе действительно улучшает общую производительность. Хотя это может показаться нелогичным, один контроллер (известный как мозг робота) может переориентировать большое количество объектов, которые он никогда раньше не видел, и без знания формы.

«Первоначально мы думали, что алгоритмы визуального восприятия для определения формы, в то время как робот манипулирует объектом, будут основной проблемой. Напротив, наши результаты показывают, что можно изучить надежные стратегии управления, которые не зависят от формы. Это говорит о том, что визуальное восприятие может быть гораздо менее важным инструментом манипуляции, как мы привыкли думать, и может быть достаточно более простых стратегий обработки восприятия»
Многие маленькие предметы круглой формы (яблоки, теннисные мячи, шарики) имели почти стопроцентный шанс успеха при переориентации рукой вверх и вниз. Неудивительно, что для более сложных предметов, таких как ложка, отвертка или ножницы, шанс успеха составил всего 30%. Исследователи хотят вывести систему на рынок, ведь в будущем показатели успеха не будут зависеть от формы объекта. Команда отмечает, что обучение модели на основе форм предметов может улучшить производительность.
Тао Чен написал статью об исследовании вместе с докторантом MIT CSAIL Цзе Сюй и профессором Массачусетского технологического института Пулкитом Агравалом. Исследование финансируется исследовательским институтом Toyota, премией Amazon Research Award и программой DARPA Machine Common Sense. Оно будет представлено на конференции по обучению роботов (CoRL) в 2021 году.


