
MIT研究者、ロボットが物体を操作するのを支援するAIシステムを開発
わずか1歳の子どもでも、すでにロボットより器用です。もちろん機械は単に物を持ち上げて置く以上のことができますが、自然な探究心や巧みな手の動きを再現するところまでは、まだ至っていません。
OpenAIは「Dactyl」(ギリシャ語のdaktylos、「指」を意味する)を使い、ヒューマノイドロボットの手でソフトウェアを用いてルービックキューブを解くことに挑戦しました。これはより汎用的な人工知能への一歩であり、単一タスクを前提とする従来の考え方とは逆の第一歩です。DeepMindは「RGB-Stacking」を開発しました。これは視覚ベースのシステムで、ロボットが物をつかみ、積み重ねることを学習できるようにします。
マサチューセッツ工科大学(MIT)のコンピュータ科学・人工知能研究所(CSAIL)の科学者たちは、機械に人間の能力を再現させることを追求し、より大規模な枠組みを開発しました。それは、ロボットの手で2000種類以上の物体の向きを変えられるシステムです。カップからツナ缶、Cheez-Itの箱まで、あらゆるものを操作できるこの能力は、手が物を素早く持ち上げ、決められた方法で決められた場所に置くこと(さまざまな角度で手の中で回転させることも含む)を助けることができます。
通常は個別のタスクや縦向きの姿勢に限られるこの巧みな「手作業」は、物流や製造の高速化において強みとなり得ます。例えば、物を仕分け用のスロットに詰めるといった一般的な作業や、より幅広い道具を器用に扱うことに役立ちます。チームは24の自由度を持つシミュレーション上の人型の手を用い、将来このシステムを実際のロボットシステムに移植できることを示す証拠も提示しました。
「産業分野では、操作の単純さもあり、平行なつかみ口を持つグリッパーが最もよく使われています。しかし、このグリッパーは日常生活で見かける多くの道具を扱うことができません。ペンチを使うことすら難しく、グリッパーは工具の一方の柄を前後に器用に動かすことができないのです。私たちのシステムは、多指のロボットハンドがこうした道具を器用に操作できるようにし、ロボティクスの新しい応用分野を切り開きます」
このように手の中で物体の向きを変える動作は、制御すべきモーターの数が多く、指と物体の接触状態が頻繁に変化するため、ロボティクスにおいて難しい課題でした。MITのシステムは2000個の物体のテストを通じて多くを学びました。手が下を向くと、課題はさらに難しくなります。ロボットは物体を操作するだけでなく、落下しないように重力を「克服」しなければなりません。
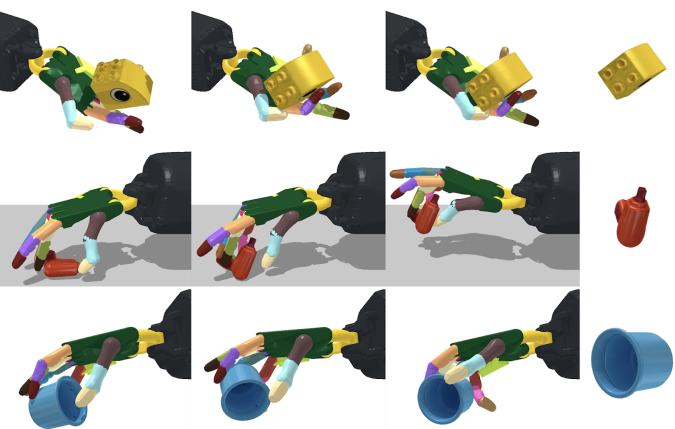
研究チームは、単純なアプローチで複雑な問題を解決できることを発見しました。彼らは、モデルを使わない強化学習アルゴリズム(システムが環境との相互作用に基づいて価値関数を計算する必要がある方式)と深層学習、そしていわゆる「教師と生徒」の学習手法を用いました。
この仕組みでは、「教師」ネットワークが、指先の位置や物体の速度など、シミュレーションでは容易に得られるものの現実世界では得にくい、物体とロボットに関する情報で学習します。ロボットがシミュレーションの外でも動作できるよう、「教師」の知識は、深度カメラによる深度画像、物体の位置、ロボットの関節の位置など、現実世界で取得可能な観測情報に変換されます。
また研究チームは「重力カリキュラム」も用いました。これはロボットがまず無重力状態でスキルを学び、その後ゆっくりと通常の重力条件に制御を適応させるもので、このペースが全体の性能を実際に向上させます。一見すると直感に反しますが、ロボットの「頭脳」にあたる一つの制御装置が、これまで一度も見たことがなく、形状も知らない多数の物体の向きを変えることができるのです。

「当初、私たちはロボットが物体を操作している間に形状を判断する視覚認識アルゴリズムが主な課題になると考えていました。しかし結果は逆で、形状に依存しない頑健な制御戦略を学習できることが示されました。これは、視覚認識は操作において私たちが考えていたほど重要ではなく、より単純な認識処理の戦略で十分かもしれないことを示しています」
リンゴ、テニスボール、ビー玉のような小さな丸い物体は、手を上下に向けた状態での向き替えでほぼ100%の成功率を記録しました。当然ながら、スプーン、ドライバー、はさみのような複雑な物体では、成功率はわずか30%でした。研究者らは、将来的に成功率が物体の形状に左右されないようにするため、このシステムを市場に出すことを目指しています。チームは、物体の形状を基にしたモデルで学習させることで性能が向上しうると指摘しています。
タオ・チェンは、MIT CSAILの博士課程学生ジェ・シュー、およびMITのプルキット・アグラワル教授とともに、この研究の論文を執筆しました。本研究は、トヨタ研究所、Amazon Research Award、DARPAのMachine Common Senseプログラムから資金提供を受けています。2021年に、ロボット学習に関する会議(CoRL)で発表される予定です。


