
MIT 연구자들이 로봇의 물체 조작을 돕는 AI 시스템을 개발했다
나이가 겨우 한 살인 아기가 이미 로봇보다 더 손재주가 좋다. 물론 기계는 물건을 들어 올리고 내리는 것보다 훨씬 많은 일을 할 수 있지만, 아직 호기심에서 비롯된 자연스러운 탐구 욕구나 정교한 손재주를 재현하는 단계에는 이르지 못했다.
OpenAI는 그리스어 daktylos(손가락)에서 이름을 딴 'Dactyl' 프로젝트로 이 과제에 도전했다. 이 프로젝트에서는 인간형 로봇 손으로 소프트웨어를 이용해 루빅큐브를 맞췄다. 이는 보다 범용적인 인공지능을 향한 한 걸음이며, 하나의 과제만 수행하는 기존 사고방식과는 반대되는 첫걸음이기도 하다. DeepMind는 시각 기반 시스템 'RGB-Stacking'을 만들어 로봇이 물체를 집어 쌓는 법을 배우도록 했다.
기계가 인간의 능력을 재현하도록 꾸준히 연구해 온 매사추세츠공과대학교(MIT) 컴퓨터과학 및 인공지능 연구소(CSAIL)의 과학자들은 더 큰 규모의 프레임워크를 만들었다. 이 시스템은 로봇 손으로 2000개 이상의 서로 다른 물체를 방향 전환할 수 있다. 컵부터 참치 캔, Cheez-It 상자까지 어떤 물건이든 조작할 수 있는 이 능력은 손이 물체를 빠르게 집어 원하는 방식과 위치에 놓도록 돕는다(다양한 각도에서 손안에서 돌리는 것까지 가능하다).
보통 개별 작업과 수직 자세에만 국한되던 이런 정교한 '손작업'은 물류와 생산을 가속하는 데 강점이 될 수 있다. 물건을 주문 처리용 슬롯에 넣는 것이나 더 다양한 도구를 능숙하게 다루는 것 같은 일반적인 요구를 해결하는 데 도움이 되기 때문이다. 연구팀은 자유도 24개를 가진 시뮬레이션 인체형 손을 사용했으며, 이 시스템이 향후 실제 로봇 시스템으로 옮겨질 수 있다는 증거를 보여주었다.
“산업 현장에서는 제어가 단순하다는 이유 등으로 평행 집게가 가장 많이 쓰이지만, 이 방식은 일상에서 볼 수 있는 많은 도구를 물리적으로 다루지 못한다. 펜치를 사용하는 것조차 어려운데, 집게가 도구의 한쪽 손잡이를 앞뒤로 능숙하게 움직이지 못하기 때문이다. 우리 시스템은 다지 손이 이런 도구를 능숙하게 다룰 수 있게 해 주며, 이는 로봇공학의 새로운 응용 분야를 열어 줄 것이다”
이렇게 손안에서 물체를 방향 전환하는 일은 제어해야 할 모터가 많고 손가락과 물체 사이의 접촉 상태가 자주 바뀌기 때문에 로봇공학에서 어려운 과제였다. MIT 시스템은 2000개 물체를 테스트하며 많은 것을 배웠다. 손이 아래를 향하면 문제는 더 어려워진다. 로봇은 물체를 조작할 뿐 아니라 떨어지지 않도록 중력을 '극복'해야 한다.
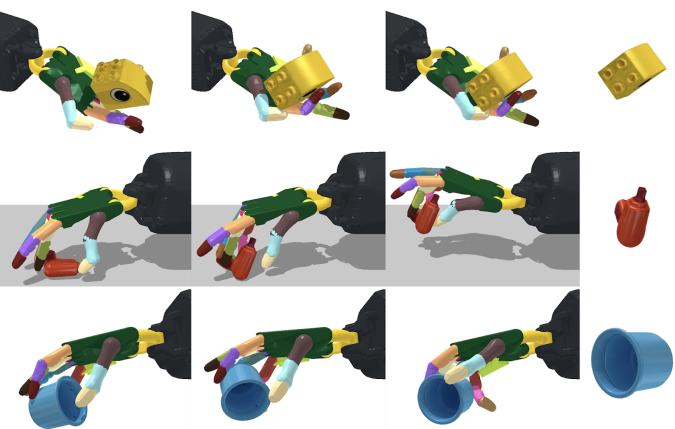
연구팀은 단순한 접근법으로 복잡한 문제를 풀 수 있다는 것을 발견했다. 그들은 모델이 없는 강화 학습 알고리즘(시스템이 환경과의 상호작용을 바탕으로 가치 함수를 계산해야 한다는 뜻)을 딥러닝과 결합했고, 이른바 '교사-학생' 학습 방법을 사용했다.
이 방식이 작동하려면 '교사' 네트워크가 시뮬레이션에서는 쉽게 얻을 수 있지만 실제 세계에서는 그렇지 않은 물체와 로봇 정보, 예를 들어 손가락 끝의 위치나 물체의 속도 등을 학습해야 한다. 로봇이 시뮬레이션 밖에서도 작동할 수 있도록, '교사'의 지식은 카메라로 촬영한 깊이 이미지, 물체의 위치, 로봇 관절의 위치처럼 실제 세계에서 얻을 수 있는 관찰값으로 변환된다.
연구팀은 또한 '중력 커리큘럼'을 사용했다. 로봇이 먼저 무중력 상태에서 기술을 배운 뒤, 그 속도에 맞춰 천천히 일반적인 중력 조건에 맞게 컨트롤러를 적응시키는 방식으로, 이 속도가 실제로 전체 성능을 향상시켰다. 직관에 반할 수 있지만, 하나의 컨트롤러(로봇의 두뇌라고 할 수 있다)가 한 번도 본 적 없고 형태도 알지 못하는 많은 물체를 방향 전환할 수 있었다.

“처음에는 로봇이 물체를 조작하는 동안 형태를 파악하는 시각 인식 알고리즘이 주요 난관이 될 것이라고 생각했다. 그러나 우리 결과는 형태에 의존하지 않는 신뢰할 수 있는 제어 전략을 학습할 수 있음을 보여준다. 이는 시각 인식이 우리가 생각해 온 것만큼 조작에 중요하지 않을 수 있으며, 더 단순한 인식 처리 전략만으로도 충분할 수 있음을 시사한다”
공, 테니스공, 구슬처럼 작은 둥근 물체 대부분은 손으로 위아래로 방향을 바꾸는 데 거의 100% 성공률을 보였다. 숟가락, 드라이버, 가위처럼 더 복잡한 물체의 성공률은 30%에 그친 것도 놀랄 일이 아니다. 연구진은 이 시스템을 시장에 내놓고 싶어 하며, 앞으로는 성공률이 물체의 형태에 좌우되지 않을 것으로 기대한다. 팀은 물체 형태를 기반으로 모델을 학습시키면 성능이 향상될 수 있다고 밝혔다.
타오 천은 MIT CSAIL의 박사과정 학생 제 쉬, 그리고 MIT 교수 풀키트 아그라왈과 함께 이 연구에 관한 논문을 썼습니다. 이 연구는 Toyota 연구소, Amazon Research Award, DARPA Machine Common Sense 프로그램의 지원을 받습니다. 연구 결과는 2021년 로봇 학습 컨퍼런스(CoRL)에서 발표될 예정입니다.


