
باحثو MIT يطورون نظام ذكاء اصطناعي يساعد الروبوتات على مناولة الأجسام
في عمر عام واحد فقط يكون الطفل أكثر مهارة من الروبوت. بالطبع، تستطيع الآلات أن تفعل أكثر بكثير من مجرد رفع الأشياء وخفضها، لكننا لم نصل بعد إلى مرحلة محاكاة الرغبة الفطرية في الاستكشاف أو المناولة الماهرة المعقدة.
حاولت شركة OpenAI تنفيذ ذلك باستخدام «Dactyl» (ومعنى الاسم «إصبع» من الكلمة اليونانية daktylos)، إذ استخدمت يد روبوت شبيهة بالبشرية لحل مكعب روبيك بواسطة برمجيات. ويمثل هذا خطوة نحو ذكاء اصطناعي أعم، وخطوة أولى تعاكس العقلية المعتادة القائمة على مهمة واحدة. وطورت شركة DeepMind نظام «RGB-Stacking»، وهو نظام قائم على الرؤية يعلّم الروبوت التقاط الأشياء وتكديسها.
سعى علماء من مختبر علوم الحاسوب والذكاء الاصطناعي في معهد ماساتشوستس للتكنولوجيا (CSAIL)، في مسعى دائم لجعل الآلات تحاكي القدرات البشرية، إلى إنشاء هيكل أوسع نطاقا: نظام يستطيع إعادة توجيه أكثر من 2000 جسم مختلف باستخدام يد روبوت. وهذه القدرة على مناولة أي شيء (من الفنجان إلى علبة التونة وعلبة Cheez-It) يمكن أن تساعد اليد على التقاط الأشياء ووضعها بسرعة بطريقة محددة وفي مكان محدد (وحتى تدويرها في اليد بزوايا مختلفة).
هذه «الأعمال اليدوية» الماهرة، التي تقتصر عادةً على مهام منفردة ووضعيات عمودية، قد تكون ميزة لتسريع الخدمات اللوجستية والإنتاج، عبر المساعدة في المتطلبات العامة مثل تعبئة الأشياء في فتحات التجميع أو المناولة الماهرة لطيف أوسع من الأدوات. واستخدم الفريق يداً بشرية الشكل محاكاة بـ24 درجة حرية، وأظهر أدلة على إمكانية نقل النظام إلى نظام روبوتي حقيقي في المستقبل.
«في الصناعة يُستخدم في الغالب قابض بفكّين متوازيين، جزئياً بسبب سهولة التحكم فيه، لكنه غير قادر فيزيائياً على العمل مع كثير من الأدوات التي نراها في الحياة اليومية. حتى استخدام الكماشة يبدو صعباً، لأن القابض ببساطة لا يستطيع تحريك مقبض الأداة للأمام والخلف بمهارة. سيتيح نظامنا ليدٍ متعددة الأصابع أن تناور بمهارة مع هذه الأدوات، مما يفتح مجالاً جديداً لتطبيقات الروبوتات»
كان هذا النوع من إعادة توجيه الجسم «داخل اليد» تحدياً صعباً في الروبوتات، بسبب الكم الكبير من المحركات التي يجب التحكم فيها والتغير المتكرر في حالة التلامس بين الأصابع والأجسام. وقد تعلم نظام MIT الكثير من اختبار 2000 جسم. وتصبح المشكلة أكثر تعقيداً عندما تكون اليد متجهة إلى الأسفل. فيجب على الروبوت ليس فقط مناولة الجسم، بل أيضاً «التغلب» على الجاذبية كي لا يسقط.
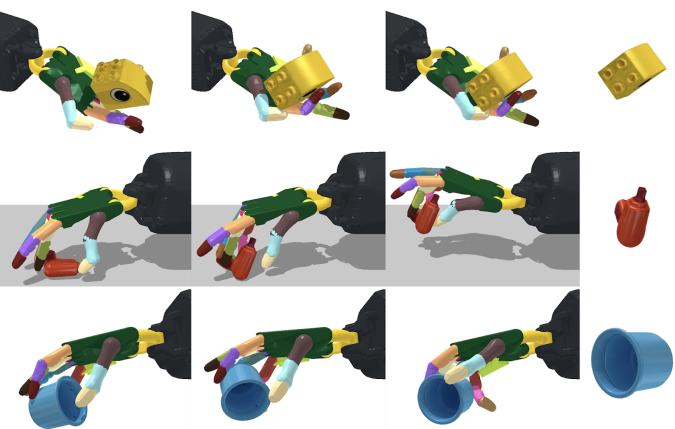
وجد فريق الباحثين أن نهجاً بسيطاً يمكن أن يحل مشكلات معقدة. فاستخدموا خوارزمية تعلم معزز خالية من النماذج (ومعنى ذلك أن على النظام حساب دوال القيمة بناءً على التفاعل مع البيئة المحيطة) مع التعلم العميق، وطريقة ما يسمى «المعلم والتلميذ».
ولكي يعمل ذلك، تُدرَّب شبكة «المعلمين» على معلومات عن الجسم والروبوت متاحة بسهولة في المحاكاة لكنها غير متاحة في العالم الحقيقي، مثل مواضع أطراف الأصابع أو سرعة الجسم. ولضمان قدرة الروبوتات على العمل خارج المحاكاة، تُحوَّل معارف «المعلم» إلى ملاحظات يمكن الحصول عليها في العالم الحقيقي، مثل صور العمق التي تلتقطها الكاميرات، وموضع الجسم، ومواضع مفاصل الروبوت.
استخدموا أيضاً «منهج الجاذبية التدريجي»، حيث يتعلم الروبوت المهارة أولاً في ظروف انعدام الوزن، ثم يكيّف المتحكم ببطء مع ظروف الجاذبية الطبيعية، وهو ما يحسّن الأداء العام فعلاً بهذا الإيقاع. ورغم أن ذلك قد يبدو غير منطقي، فإن متحكماً واحداً (يُعرف بأنه دماغ الروبوت) يستطيع إعادة توجيه عدد كبير من الأجسام لم يرها من قبل، ومن دون معرفة شكلها.

«في البداية، ظننا أن خوارزميات الإدراك البصري لتحديد الشكل أثناء مناولة الروبوت للجسم ستكون المشكلة الرئيسية. على العكس، تُظهر نتائجنا أنه يمكن تعلم استراتيجيات تحكم موثوقة لا تعتمد على الشكل. وهذا يشير إلى أن الإدراك البصري قد يكون أداة أقل أهمية بكثير للمناولة مما اعتدنا التفكير، وأن استراتيجيات معالجة الإدراك الأبسط قد تكون كافية»
كانت كثير من الأجسام الصغيرة المستديرة (التفاح وكرات التنس والكرات الصغيرة) تملك فرصة نجاح تقارب مئة بالمئة عند إعادة توجيهها باليد لأعلى ولأسفل. ولا غرابة في أن الأجسام الأكثر تعقيداً، مثل الملعقة أو المفك أو المقص، لم تتجاوز فرصة نجاحها 30%. ويريد الباحثون طرح النظام في السوق، فمن المتوقع أن لا تعتمد نسب النجاح في المستقبل على شكل الجسم. وتشير الفرقة إلى أن تدريب النموذج على أشكال الأجسام قد يحسّن الأداء.
كتب تاو تشن ورقة بحثية حول الدراسة بالاشتراك مع طالب الدكتوراه في MIT CSAIL تزه شو وأستاذ معهد ماساتشوستس للتكنولوجيا بولكيت أغرافال. وتموّل الدراسة مؤسسة أبحاث Toyota وجائزة Amazon Research Award وبرنامج DARPA Machine Common Sense. وستُعرض في مؤتمر تعلم الروبوتات (CoRL) في عام 2021.


