
麻省理工学院研究人员开发AI系统,帮助机器人操控物体
只有一岁的孩子就已经比机器人更灵巧。当然,机器可以做的远不止举起和放下物体,但我们还未能复制出天生的探索欲望或精细灵巧的操作能力。
OpenAI公司曾尝试用“Dactyl”(源自希腊语daktylos,意为“手指”)完成这一任务,利用其仿人机器人手借助软件解开魔方。这是迈向更通用人工智能的一步,也是与通常只专注单一任务的思路相反的第一步。DeepMind公司则开发了“RGB-Stacking”——一种基于视觉的系统,使机器人学会抓取物体并将其堆叠。
麻省理工学院(MIT)计算机科学与人工智能实验室(CSAIL)的科学家们一直致力于让机器复制人类的能力,他们开发出了一个更大规模的框架:一个能够用机器人手重新定位2000多种不同物体的系统。这种操控任何物体的能力(从杯子到金枪鱼罐头和Cheez-It饼干盒)可以帮助机器手快速拿起并以特定方式放置在指定位置(甚至能在不同角度下将其在手中转动)。
这种灵巧的“手工操作”通常局限于单一任务和直立姿态,但它可能在物流和制造业中发挥优势,帮助完成一般性要求,例如将物品装入配货槽,或灵巧地操作更广泛的工具。团队使用了一只具有24个自由度的模拟仿人手,并证明该系统未来可以迁移到真实的机器人系统中。
“工业中最常用的是平行夹爪,部分原因在于其控制简单,但它无法操作我们日常生活中见到的许多工具。即使是使用钳子也很困难,因为夹爪无法灵巧地前后移动钳柄。我们的系统将使多指机械手能够灵巧地操作此类工具,从而为机器人技术开辟新的应用领域”
这种在手中重新定位物体的操作长期以来是机器人学中的难题,原因在于需要控制大量电机,且手指与物体之间的接触状态频繁变化。MIT系统通过测试2000个物体获得了大量经验。当手掌朝下时,问题变得更加复杂。机器人不仅要操控物体,还必须“克服”重力,以防物体掉落。
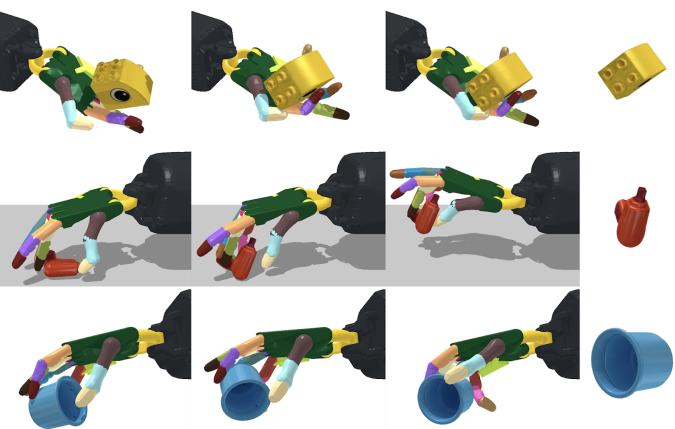
研究团队发现,简单的方法也能解决复杂问题。他们采用了无模型强化学习算法(即系统需要根据与环境的交互来计算价值函数)结合深度学习,以及所谓的“师生”学习方法。
为实现这一点,“教师”网络基于物体和机器人的信息进行训练,这些信息在模拟中容易获取,但在现实世界中则不然,例如指尖位置或物体速度。为确保机器人能够在模拟之外运行,“教师”的知识被转化为可在现实世界中获取的观测数据,例如摄像头拍摄的深度图像、物体位置和机器人关节位置。
他们还使用了“重力课程”,即机器人先在失重条件下学习技能,然后逐步使控制器适应正常重力环境,这种节奏确实提升了整体性能。虽然这听起来可能不合逻辑,但一个控制器(即机器人的“大脑”)能够在无需了解形状的情况下,重新定位大量从未见过的物体。

“最初我们认为,在机器人操控物体时用于识别形状的视觉感知算法会是主要难题。相反,我们的结果表明,可以学习到不依赖形状的可靠控制策略。这说明视觉感知在操控中可能远不如我们想象的那样重要,而更简单的感知处理策略可能已经足够”
许多小型圆形物体(苹果、网球、弹珠)在手上上下翻转时几乎有百分之百的成功率。不出所料,对于勺子、螺丝刀或剪刀等较复杂的物体,成功率仅为30%。研究人员希望将该系统推向市场,因为未来成功率将不再依赖于物体的形状。团队指出,基于物体形状训练模型可以提升性能。
陈涛与MIT CSAIL博士研究生徐杰(Jie Xu)以及MIT教授普尔基特·阿格拉瓦尔共同撰写了这项研究的论文。该研究由丰田研究所、亚马逊研究奖以及DARPA机器常识项目资助。该成果将于2021年在机器人学习大会(CoRL)上发表。


