
Дослідники MIT створили систему ШІ, яка допомагає роботам маніпулювати предметами
У віці лише одного року дитина вже спритніша за робота. Звісно, машини можуть робити набагато більше, ніж просто піднімати й опускати предмети, але ми ще не дійшли до того, щоб відтворити природний потяг до дослідження чи витончене спритне маніпулювання.
Компанія OpenAI намагалася зробити це за допомогою «Dactyl» (що означає «палець» від грецького слова daktylos), використовуючи свою гуманоїдну руку робота, щоб розв'язати кубик Рубика за допомогою програмного забезпечення. Це крок до более загального штучного інтелекту і перший крок, протилежний звичайному мисленню єдиного завдання. Компанія DeepMind створила «RGB-Stacking» — систему на основі зору, яка навчає робота брати предмети і складати їх.
Вчені з Лабораторії комп'ютерних наук і штучного інтелекту Массачусетського технологічного інституту (CSAIL), постійно прагнучи змусити машини відтворювати людські здібності, створили більш масштабну структуру: систему, яка може переорієнтувати понад 2000 різних предметів за допомогою руки робота. Ця здатність маніпулювати будь-чим (від чашки до банки з тунцем і коробки Cheez-It) може допомогти руці швидко піднімати і розміщувати предмети певним чином і в певному місці (навіть обертати їх у руці під різними кутами).
Така вправна «ручна робота», яка зазвичай обмежується окремими завданнями і вертикальним положенням, може стати перевагою для прискорення логістики та виробництва, допомагаючи із загальними вимогами, як-от пакування предметів у слоти для комплектування або спритне маніпулювання ширшим спектром інструментів. Команда використала змодельовану антропоморфну руку з 24 ступенями свободи і продемонструвала докази того, що систему можна буде перенести в реальну роботизовану систему в майбутньому.
«У промисловості найчастіше використовується захват із паралельними губками, частково через простоту керування, але він фізично не здатен працювати з багатьма інструментами, які ми бачимо в повсякденному житті. Навіть користуватися плоскогубцями складно, адже захват просто не може спритно переміщувати одну ручку інструмента вперед і назад. Наша система дозволить багатопалій руці спритно маніпулювати такими інструментами, що відкриє нову сферу застосувань робототехніки»
Цей тип переорієнтації предмета «в руці» був складним завданням у робототехніці через велику кількість двигунів, якими потрібно було керувати, і часту зміну стану контакту між пальцями та предметами. Система MIT багато чого навчилася завдяки тестуванню 2000 предметів. Завдання стає ще складнішим, коли рука дивиться вниз. Роботу необхідно не лише маніпулювати предметом, а й «обходити» гравітацію, щоб він не впав.
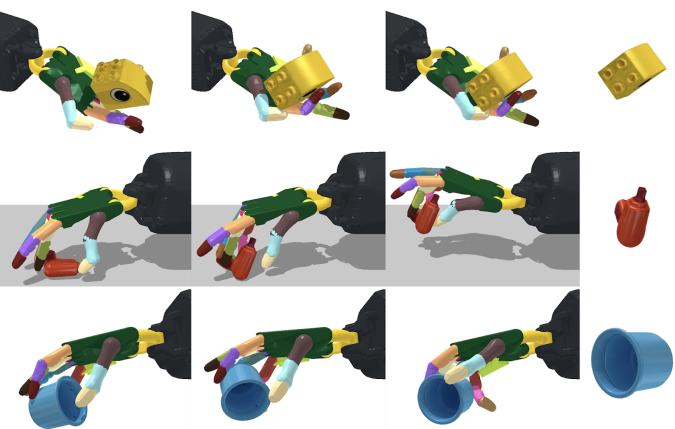
Команда дослідників виявила, що простий підхід може розв'язати складні проблеми. Вони використали безмодельний алгоритм навчання з підкріпленням (це означає, що система має обчислювати функції цінності на основі взаємодії з навколишнім середовищем) з глибоким навчанням і так званий метод навчання «учитель-учень».
Щоб це працювало, мережа «вчителів» навчається на інформації про предмет і робота, яка легко доступна в симуляції, але не в реальному світі, як-от розташування кінчиків пальців або швидкість предмета. Щоб гарантувати, що роботи можуть працювати поза симуляцією, знання «вчителя» перетворюються на спостереження, які можна отримати в реальному світі, як-от зображення глибини, зняті камерами, положення предмета і положення суглобів робота.
Вони також використали «навчальну програму з гравітації», в якій робот спочатку вивчає навичку в умовах невагомості, а потім поступово адаптує контролер до нормальних умов гравітації, що за такого темпу справді покращує загальну продуктивність. Хоча це може здаватися нелогічним, один контролер (відомий як мозок робота) може переорієнтувати велику кількість предметів, яких він ніколи раніше не бачив, і без знання форми.

«Спочатку ми думали, що алгоритми візуального сприйняття для визначення форми, поки робот маніпулює предметом, будуть основною проблемою. Навпаки, наші результати показують, що можна навчити надійні стратегії керування, які не залежать від форми. Це свідчить про те, що візуальне сприйняття може бути набагато менш важливим інструментом маніпуляції, ніж ми звикли думати, і може бути достатньо простіших стратегій обробки сприйняття»
Багато маленьких предметів круглої форми (яблука, тенісні м'ячі, кульки) мали майже стовідсоткову ймовірність успіху під час переорієнтації рукою вгору і вниз. Не дивно, що для складніших предметів, як-от ложка, викрутка чи ножиці, ймовірність успіху становила лише 30%. Дослідники хочуть вивести систему на ринок, адже в майбутньому показники успіху не залежатимуть від форми предмета. Команда зазначає, що навчання моделі на основі форм предметів може покращити продуктивність.
Тао Чен написав статтю про дослідження разом з докторантом MIT CSAIL Цзе Сюєм і професором Массачусетського технологічного інституту Пулкітом Агравалом. Дослідження фінансується дослідницьким інститутом Toyota, премією Amazon Research Award і програмою DARPA Machine Common Sense. Його буде представлено на конференції з навчання роботів (CoRL) у 2021 році.


