
Investigadores del MIT crean un sistema de IA que ayuda a los robots a manipular objetos
Con tan solo un año, un bebé ya es más hábil que un robot. Por supuesto, las máquinas pueden hacer mucho más que simplemente levantar y bajar objetos, pero todavía no hemos llegado a reproducir la innata curiosidad ni las sofisticadas manipulaciones diestras.
OpenAI intentó lograrlo con «Dactyl» (que significa «dedo» en la palabra griega daktylos), usando su mano robótica humanoide para resolver un cubo de Rubik mediante software. Este es un paso hacia una inteligencia artificial más general y un primer paso frente a la mentalidad habitual de una única tarea. DeepMind creó «RGB-Stacking», un sistema basado en la visión que enseña a un robot a coger objetos y apilarlos.
Científicos del Laboratorio de Ciencias de la Computación e Inteligencia Artificial del Instituto Tecnológico de Massachusetts (CSAIL), empeñados en que las máquinas reproduzcan las capacidades humanas, crearon una estructura más ambiciosa: un sistema capaz de reorientar más de 2000 objetos diferentes con una mano robótica. Esta habilidad para manipular cualquier cosa (desde una taza hasta una lata de atún y una caja de Cheez-It) puede ayudar a la mano a recoger y colocar objetos de forma rápida, de una manera determinada y en un lugar concreto (incluso girarlos en la mano desde distintos ángulos).
Esta destreza de «trabajo manual», que normalmente se limita a tareas aisladas y a posiciones verticales, podría ser una ventaja para acelerar la logística y la producción, ayudando con requisitos generales como meter objetos en ranuras de preparación de pedidos o manipular con destreza una gama más amplia de herramientas. El equipo utilizó una mano antropomórfica simulada con 24 grados de libertad y demostró pruebas de que el sistema podrá trasladarse a un sistema robótico real en el futuro.
«En la industria se usa con más frecuencia la pinza de mordazas paralelas, en parte por la sencillez de su control, pero es físicamente incapaz de trabajar con muchas de las herramientas que vemos en la vida cotidiana. Incluso usar unos alicates resulta difícil, porque la pinza simplemente no puede mover con destreza un mango de herramienta hacia delante y hacia atrás. Nuestro sistema permitirá que una mano multidedos manipule con destreza este tipo de herramientas, lo que abre un nuevo campo de aplicaciones para la robótica»
Este tipo de reorientación del objeto «en la mano» ha sido un problema complejo en robótica por la gran cantidad de motores que hay que controlar y por los frecuentes cambios en el estado de contacto entre los dedos y los objetos. El sistema del MIT aprendió mucho gracias a las pruebas con 2000 objetos. El problema se complica aún más cuando la mano apunta hacia abajo. El robot no solo debe manipular el objeto, sino también «vencer» la gravedad para que no se caiga.
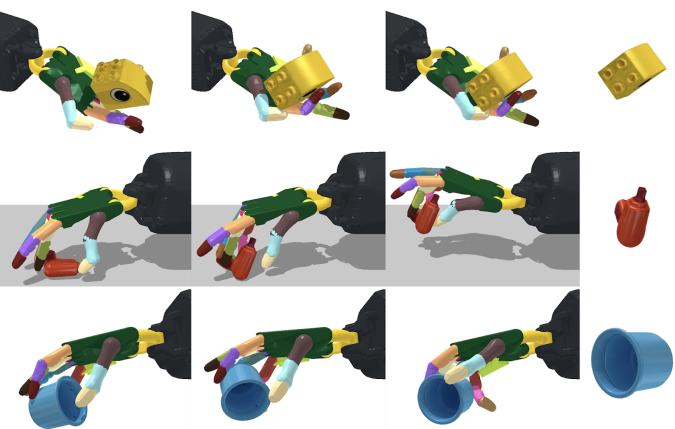
El equipo de investigadores descubrió que un enfoque sencillo puede resolver problemas complejos. Utilizaron un algoritmo de aprendizaje por refuerzo sin modelo (esto significa que el sistema debe calcular funciones de valor a partir de la interacción con el entorno) combinado con aprendizaje profundo y el llamado método de aprendizaje «maestro-alumno».
Para que funcione, una red «maestra» se entrena con información sobre el objeto y el robot que está fácilmente disponible en la simulación, pero no en el mundo real, como la posición de la punta de los dedos o la velocidad del objeto. Para garantizar que los robots puedan funcionar fuera de la simulación, los conocimientos del «maestro» se convierten en observaciones que sí pueden obtenerse en el mundo real, como imágenes de profundidad captadas por cámaras, la posición del objeto y la posición de las articulaciones del robot.
También emplearon un «currículo de gravedad», en el que el robot primero aprende la habilidad en condiciones de ingravidez y luego adapta lentamente el controlador a la gravedad normal, lo que, con ese ritmo, mejora realmente el rendimiento general. Aunque pueda parecer ilógico, un único controlador (conocido como el cerebro del robot) puede reorientar una gran cantidad de objetos que nunca antes había visto y sin conocer su forma.

«Al principio pensábamos que los algoritmos de percepción visual para determinar la forma mientras el robot manipula el objeto serían el principal problema. Por el contrario, nuestros resultados muestran que es posible aprender estrategias de control robustas que no dependen de la forma. Esto sugiere que la percepción visual puede ser una herramienta de manipulación mucho menos importante de lo que solemos pensar, y que pueden bastar estrategias de procesamiento perceptivo más sencillas»
Muchos objetos pequeños y redondos (manzanas, pelotas de tenis, canicas) tuvieron una probabilidad de éxito casi del cien por cien al reorientarlos con la mano hacia arriba y hacia abajo. No es sorprendente que, con objetos más complejos, como una cuchara, un destornillador o unas tijeras, la probabilidad de éxito fuera de solo el 30%. Los investigadores quieren llevar el sistema al mercado, ya que en el futuro los índices de éxito no dependerán de la forma del objeto. El equipo señala que entrenar el modelo con las formas de los objetos puede mejorar el rendimiento.
Tao Chen escribió el artículo sobre la investigación junto con el estudiante de doctorado del MIT CSAIL Jie Xu y el profesor del Instituto Tecnológico de Massachusetts Pulkit Agrawal. El estudio está financiado por el Instituto de Investigación de Toyota, el premio Amazon Research Award y el programa Machine Common Sense de DARPA. Se presentará en la Conferencia sobre Aprendizaje de Robots (CoRL) en 2021.


