
Des chercheurs du MIT créent un système d'IA qui aide les robots à manipuler des objets
À seulement un an, un enfant est déjà plus adroit qu'un robot. Certes, les machines peuvent faire bien plus que soulever et poser des objets, mais nous ne sommes pas encore parvenus à reproduire la curiosité naturelle ni les manipulations habiles et raffinées.
La société OpenAI a tenté d'y parvenir avec « Dactyl » (qui signifie « doigt » en grec, daktylos), en utilisant sa main de robot humanoïde pour résoudre un Rubik's Cube grâce à un logiciel. Il s'agit d'une étape vers une intelligence artificielle plus générale et d'un premier pas à l'opposé de la mentalité habituelle d'une tâche unique. La société DeepMind a créé « RGB-Stacking », un système basé sur la vision qui apprend au robot à saisir des objets et à les empiler.
Des scientifiques du Laboratoire d'informatique et d'intelligence artificielle du Massachusetts Institute of Technology (CSAIL), cherchant sans relâche à faire reproduire aux machines les capacités humaines, ont créé une structure plus ambitieuse : un système capable de réorienter plus de 2000 objets différents à l'aide d'une main de robot. Cette capacité à manipuler n'importe quoi (d'une tasse à une boîte de thon en conserve en passant par une boîte de Cheez-It) peut aider la main à saisir et placer rapidement des objets d'une manière précise et à un endroit précis (même les faire tourner dans la main sous différents angles).
Ce « travail manuel » habile, généralement limité à des tâches isolées et à une position verticale, pourrait constituer un atout pour accélérer la logistique et la production, en aidant à répondre à des exigences générales, comme emballer des objets dans des emplacements de préparation de commandes ou manipuler avec dextérité un éventail plus large d'outils. L'équipe a utilisé une main anthropomorphe simulée à 24 degrés de liberté et a démontré que le système pourra, à l'avenir, être transféré sur un véritable système robotisé.
« Dans l'industrie, on utilise le plus souvent une pince à mors parallèles, en partie en raison de la simplicité de son contrôle, mais elle est physiquement incapable de manipuler bon nombre des outils que nous voyons au quotidien. Même utiliser une pince plate est difficile, car la pince ne peut tout simplement pas déplacer habilement un manche d'outil d'avant en arrière. Notre système permettra à une main à plusieurs doigts de manipuler avec dextérité de tels outils, ouvrant ainsi un nouveau champ d'applications pour la robotique »
Ce type de réorientation d'objet « en main » a longtemps représenté un défi complexe en robotique, en raison du grand nombre de moteurs à commander et des changements fréquents de contact entre les doigts et les objets. Le système du MIT a beaucoup appris grâce aux tests sur 2000 objets. Le problème devient encore plus difficile lorsque la main est tournée vers le bas. Le robot doit non seulement manipuler l'objet, mais aussi « déjouer » la gravité pour qu'il ne tombe pas.
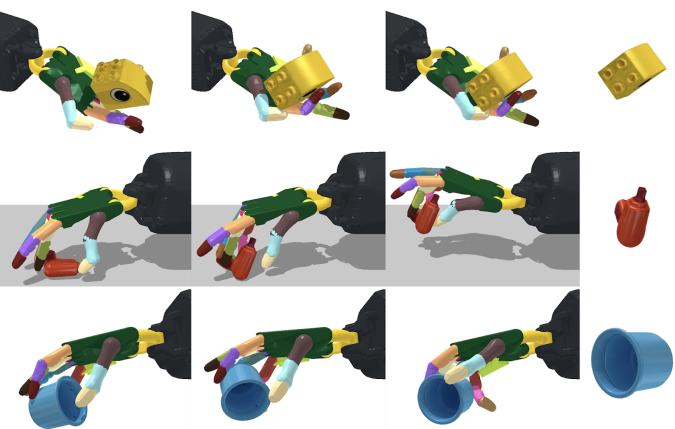
L'équipe de chercheurs a découvert qu'une approche simple peut résoudre des problèmes complexes. Ils ont utilisé un algorithme d'apprentissage par renforcement sans modèle (cela signifie que le système doit calculer des fonctions de valeur à partir de l'interaction avec l'environnement) combiné à l'apprentissage profond et à une méthode dite d'apprentissage « enseignant-élève ».
Pour que cela fonctionne, un réseau « enseignant » est entraîné sur des informations sur l'objet et le robot, facilement accessibles en simulation mais pas dans le monde réel, comme la position des bouts des doigts ou la vitesse de l'objet. Pour garantir que les robots puissent fonctionner en dehors de la simulation, les connaissances de l'« enseignant » sont converties en observations accessibles dans le monde réel, comme des images de profondeur captées par des caméras, la position de l'objet et la position des articulations du robot.
Ils ont également utilisé un « programme d'apprentissage de la gravité », dans lequel le robot apprend d'abord une compétence en apesanteur, puis adapte progressivement son contrôleur aux conditions de gravité normales, ce qui, à ce rythme, améliore réellement les performances globales. Bien que cela puisse sembler illogique, un seul contrôleur (appelé le cerveau du robot) peut réorienter un grand nombre d'objets qu'il n'a jamais vus auparavant, et sans connaître leur forme.

« Au départ, nous pensions que les algorithmes de perception visuelle permettant de déterminer la forme pendant que le robot manipule l'objet seraient le principal problème. À l'inverse, nos résultats montrent qu'il est possible d'apprendre des stratégies de contrôle robustes qui ne dépendent pas de la forme. Cela suggère que la perception visuelle pourrait être un outil de manipulation bien moins important que nous le pensions, et que des stratégies de traitement perceptif plus simples pourraient suffire »
De nombreux petits objets de forme ronde (pommes, balles de tennis, billes) ont presque toujours réussi lors de la réorientation à la main vers le haut et vers le bas. Sans surprise, pour des objets plus complexes comme une cuillère, un tournevis ou des ciseaux, le taux de réussite n'a été que de 30 %. Les chercheurs veulent commercialiser le système, car à l'avenir les taux de réussite ne dépendront plus de la forme de l'objet. L'équipe note que l'entraînement du modèle en fonction de la forme des objets pourrait améliorer les performances.
Tao Chen a rédigé l'article sur cette étude avec le doctorant du MIT CSAIL Jie Xu et le professeur du Massachusetts Institute of Technology Pulkit Agrawal. Les travaux sont financés par le Toyota Research Institute, le prix Amazon Research Award et le programme Machine Common Sense de la DARPA. Ils seront présentés à la conférence sur l'apprentissage des robots (CoRL) en 2021.


