
Массачусетский технологический институт разрабатывает динамичного акробатического робота-гуманоида
Долгое время двуногий робот, который может ходить по плоской поверхности, не падая и даже иногда поднимаясь по лестнице, уже казался достижением. Сейчас это время так или иначе закончилось.
Благодаря талантливым сотрудникам таких компаний, как Agility Robotics и Boston Dynamics, мир ожидает, что двуногие роботы будут соответствовать или превосходить реальную производительность человека по крайней мере для небольшого числа динамических задач. Следующим шагом, видимо, будет поиск способов превзойти пределы возможностей человека. Как оказалось, это предполагает акробатику.
IHMC разрабатывает собственного акробатического гуманоида размером с ребенка по имени Надя, а исследователи из Массачусетского технологического института (MIT) работают над своим акробатическим роботом.
Лаборатория биомиметической робототехники MIT уже создала множество роботов на ногах, включая Cheetah и HERMES. В последнее время исследователи много работали со своими смелыми Mini Cheetahs (разработанными при финансовой поддержке Naver Labs), которые предназначены для некоторых динамичных задач, включая небольшую акробатику для четвероногих.

В статье, опубликованной на arXiv, Мэттью Чигноли, Донхен Ким, Элайджа Стэнджер-Джонс и Сангбэ Ким описывают «новую конструкцию гуманоидного робота, кинодинамический планировщик движений и контроллер посадки как часть практического проекта системы для высокодинамичного управления движением робота-гуманоида». Они рассказали не просто о роботе, но и обо всей программной инфраструктуре, необходимой для того, чтобы заставить робота делать что-то.
Мэттью Чигноли рассказал, что MIT Humanoid выглядит как вертикальная версия Mini Cheetah, но внешность обманчива. Туловище и руки робота очень похожи на Mini Cheetah, но конструкция ног совершенно новая и включает модернизированные приводы с более высокой мощностью и лучшей плотностью крутящегося момента.
Основная цель конструкции ног — обеспечить плавные, но динамичные движения «от пятки к пальцам», которые происходят при ходьбе и беге человека, при сохранении низкой инерции для плавного взаимодействия с контактами с землей. Динамические движения голеностопного сустава — редкость у роботов-гуманоидов. MIT надеется разработать прочные, малоинерционные и мощные ноги, имитирующие движения ног человека.
«Стратегия проектирования имеет значение, поскольку в области гуманоидных роботов в настоящее время преобладают роботы с гидравлическим приводом и роботы с последовательными упругими приводами. Продолжая улучшать характеристики нашей проприоцептивной технологии актуаторов, мы стремимся продемонстрировать, что наша уникальная комбинация высокой плотности крутящегося момента, широкополосного управления усилием и способности смягчать удары оптимальна для высокодинамичных передвижений любого робота с ногами, в том числе гуманоидов», — Мэттью Чигноли, MIT.
Видео — это симуляция, но не стоит сразу считать, что «любой может заставить что угодно работать в симуляции». MIT прилагает много усилий для точного моделирования всего, что только возможно. Исследователи моделируют подробные физические ограничения, с которыми работает робот, когда выполняет динамические движения, что позволяет планировщику учитывать эти ограничения и создавать движения, довольно точно совпадающие с симуляцией.
Когда дело доходит до физических возможностей робота, все, что продемонстрировано в моделировании, должно быть осуществимо на роботе. Команда исследователей включает в симуляции подробные модели исполнительных механизмов и аккумулятора робота, которые не часто включают в динамическое моделирование роботов. Однако симуляция — это по-прежнему симуляция. Независимо от того, насколько хорошо моделирование, реальная задача может быть сложной, особенно при выполнении высокодинамичных движений.
«Несмотря на нашу уверенность в способности нашего симулятора имитировать физические возможности нашего робота с высокой точностью, есть аспекты, которые остаются неопределенными, поскольку мы стремимся развернуть наши акробатические движения на оборудовании. Основная сложность, которую мы видим, — это оценка состояния. Мы опирались на исследования, связанные с оценкой состояния дронов, в которых используется визуальная одометрия. Однако, не имея собранного робота для тестирования этих новых стратегий оценки, трудно судить о реальном переносе моделирования», — Мэттью Чигноли, MIT.
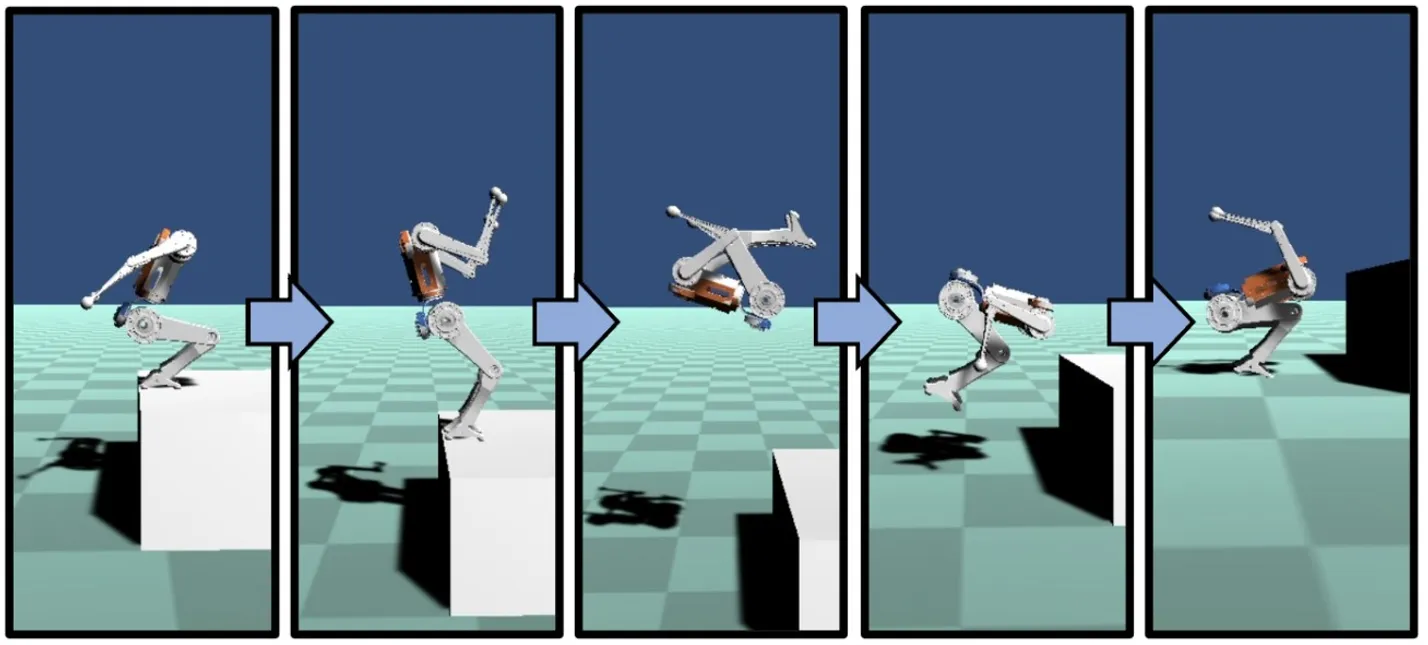
Дизайн гуманоида от MIT уже завершен, а в течение лета его планируют построить по-настоящему. Конечная цель — робот сможет заниматься паркуром на сложной местности. Паркур и акробатика — это, конечно, интересно, но исследователи заявляют, что действительно важным вкладом здесь является структура, а не сам робот.
Акробатические движения, которые демонстрируют на гуманоиде, связаны не столько с реальной акробатикой, сколько с тем, что способность выполнять такие трюки подразумевает как для оборудования MIT, так и для их системы управления. Движения важны с точки зрения возможностей робота, поскольку это доказывает (по крайней мере в моделировании), что динамические подвиги робота ATLAS от Boston Dynamics можно воспроизвести, используя совершенно другую схему приведения в действие.
Человечество уже думает о том, как разработать следующее поколение динамических гуманоидных роботов. Акробатические движения демонстрируют способность создавать реалистичные планы движения, которые раздвигают границы того, что может делать робот от MIT.


