
El MIT desarrolla un robot humanoide acróbata y dinámico
Durante mucho tiempo, un robot bípedo que podía caminar por una superficie plana sin caerse e incluso subir escaleras a veces ya parecía un logro. Ahora esa época, de una forma u otra, ha terminado.
Gracias al talento de los empleados de compañías como Agility Robotics y Boston Dynamics, el mundo espera que los robots bípedos igualen o superen el rendimiento real de los humanos, al menos en un pequeño número de tareas dinámicas. El siguiente paso, al parecer, será buscar formas de superar los límites de las capacidades humanas. Como resulta, esto implica la acrobacia.
IHMC desarrolla su propio humanoide acróbata del tamaño de un niño llamado Nadia, y los investigadores del Instituto Tecnológico de Massachusetts (MIT) trabajan en su propio robot acróbata.
El Laboratorio de Robótica Biomimética del MIT ya ha creado muchos robots con patas, entre ellos Cheetah y HERMES. Recientemente, los investigadores han trabajado mucho con sus audaces Mini Cheetahs (desarrollados con apoyo financiero de Naver Labs), que están diseñados para algunas tareas dinámicas, incluida una pequeña acrobacia para cuadrúpedos.

En un artículo publicado en arXiv, Matthew Chignoli, Donghyun Kim, Elijah Stanger-Jones y Sangbae Kim describen una «nueva arquitectura de robot humanoide, un planificador de movimiento cinedinámico y un controlador de aterrizaje como parte de un sistema práctico para el control de movimiento altamente dinámico de un robot humanoide». No solo hablan del robot, sino también de toda la infraestructura de software necesaria para que el robot haga algo.
Matthew Chignoli explicó que el MIT Humanoid parece una versión vertical del Mini Cheetah, pero la apariencia engaña. El torso y los brazos del robot se parecen mucho al Mini Cheetah, pero el diseño de las piernas es completamente nuevo e incluye actuadores mejorados con mayor potencia y mejor densidad de par.
El objetivo principal del diseño de las piernas es lograr movimientos suaves pero dinámicos «del talón a los dedos», como los que se producen al caminar y correr una persona, manteniendo una inercia baja para una interacción suave con el contacto con el suelo. Los movimientos dinámicos del tobillo son poco comunes en los robots humanoides. El MIT espera desarrollar piernas resistentes, de baja inercia y potentes que imiten los movimientos de las piernas humanas.
«La estrategia de diseño importa, ya que en el campo de los robots humanoides predominan actualmente los robots con accionamiento hidráulico y los robots con actuadores elásticos en serie. Al seguir mejorando el rendimiento de nuestra tecnología de actuadores propioceptivos, buscamos demostrar que nuestra combinación única de alta densidad de par, control de fuerza de ancho de banda amplio y capacidad de amortiguar impactos es óptima para los movimientos altamente dinámicos de cualquier robot con patas, incluidos los humanoides», — Matthew Chignoli, MIT.
El vídeo es una simulación, pero no conviene concluir de inmediato que «cualquiera puede hacer que cualquier cosa funcione en una simulación». El MIT hace grandes esfuerzos para modelar con precisión todo lo posible. Los investigadores modelan las limitaciones físicas detalladas con las que trabaja el robot al realizar movimientos dinámicos, lo que permite al planificador tenerlas en cuenta y crear movimientos que coinciden bastante bien con la simulación.
En lo que respecta a las capacidades físicas del robot, todo lo que se demuestra en la simulación debe ser viable en el robot. El equipo de investigación incluye en las simulaciones modelos detallados de los actuadores y la batería del robot, algo que no se incluye con frecuencia en la simulación dinámica de robots. Sin embargo, una simulación sigue siendo una simulación. Por muy bien que esté modelada, la tarea real puede ser difícil, especialmente al ejecutar movimientos altamente dinámicos.
«A pesar de nuestra confianza en la capacidad de nuestro simulador para reproducir con gran precisión las capacidades físicas de nuestro robot, hay aspectos que siguen siendo inciertos, ya que buscamos desplegar nuestros movimientos acrobáticos en el hardware. El principal desafío que vemos es la estimación del estado. Nos basamos en investigaciones relacionadas con la estimación del estado de drones, que utilizan odometría visual. Sin embargo, al no tener un robot ensamblado para probar estas nuevas estrategias de estimación, es difícil juzgar la transferencia real de la simulación», — Matthew Chignoli, MIT.
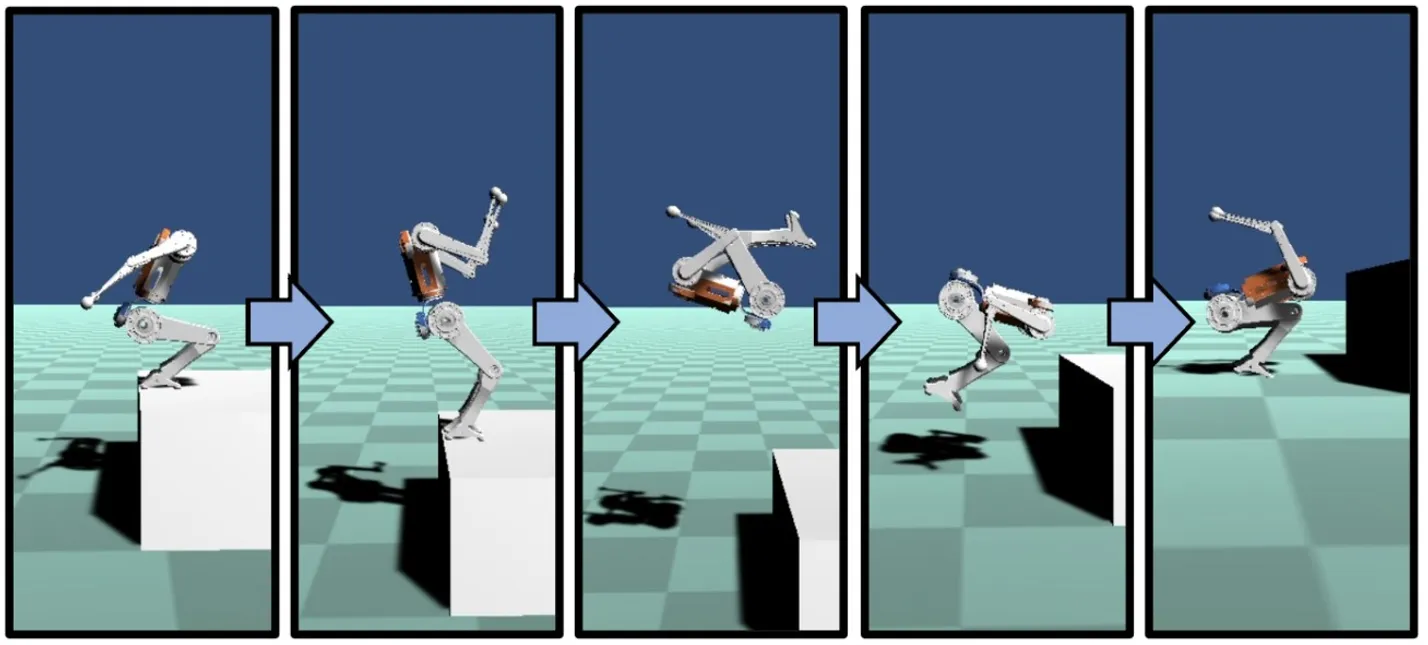
El diseño del humanoide del MIT ya está terminado, y durante el verano planean construirlo de verdad. El objetivo final es que el robot pueda hacer parkour en terreno complejo. El parkour y la acrobacia son, por supuesto, interesantes, pero los investigadores afirman que la aportación realmente importante aquí es la estructura, y no el robot en sí.
Los movimientos acrobáticos que se muestran en el humanoide tienen que ver menos con la acrobacia real que con lo que la capacidad de realizar tales trucos implica tanto para el hardware del MIT como para su sistema de control. Los movimientos son importantes desde el punto de vista de las capacidades del robot, ya que demuestran (al menos en simulación) que las hazañas dinámicas del robot ATLAS de Boston Dynamics pueden reproducirse usando un esquema de accionamiento completamente diferente.
La humanidad ya piensa en cómo desarrollar la próxima generación de robots humanoides dinámicos. Los movimientos acrobáticos demuestran la capacidad de crear planes de movimiento realistas que amplían los límites de lo que puede hacer el robot del MIT.


