
MIT, 역동적인 곡예 휴머노이드 로봇 개발
오랫동안 평평한 바닥에서 넘어지지 않고 걷고, 가끔은 계단도 오를 수 있는 두발 로봇은 그 자체로 대단한 성과처럼 보였다. 하지만 그런 시대는 이제 어떻게든 끝났다.
Agility Robotics와 Boston Dynamics 같은 기업의 유능한 인재들 덕분에, 세상은 두발 로봇이 적어도 일부 역동적인 작업에서는 실제 인간의 성능과 같거나 그 이상이 될 것으로 기대한다. 다음 단계는 아마도 인간 능력의 한계를 뛰어넘는 방법을 찾는 일일 것이다. 알고 보니 그것은 곡예를 의미한다.
IHMC는 '나디아'라는 이름의 어린이 크기 곡예 휴머노이드를 자체 개발하고 있으며, 매사추세츠공과대학(MIT) 연구진도 자체 곡예 로봇을 연구하고 있다.
MIT 바이오미메틱 로보틱스 연구실은 Cheetah와 HERMES를 비롯해 다리로 움직이는 로봇을 이미 많이 만들었다. 최근 연구진은 대담한 Mini Cheetah(네이버랩스의 재정 지원으로 개발)로 많은 연구를 진행했는데, 이 로봇은 네발 로봇의 간단한 곡예를 포함한 몇몇 역동적인 작업을 위해 설계되었다.

arXiv에 게재된 논문에서 매튜 키뇰리, 동현 김, 일라이자 스탠저존스, 김상배는 "새로운 휴머노이드 로봇 설계, 운동역학 기반 모션 플래너, 착지 컨트롤러를 고도의 역동적인 휴머노이드 로봇 동작 제어를 위한 실용적 시스템 설계의 일부로" 설명한다. 이들은 로봇 자체뿐 아니라 로봇이 무언가를 하도록 만드는 데 필요한 소프트웨어 인프라 전체에 대해서도 이야기했다.
매튜 키뇰리는 MIT 휴머노이드가 Mini Cheetah를 세운 버전처럼 보이지만 겉모습은 오해를 부른다고 설명했다. 로봇의 몸통과 팔은 Mini Cheetah와 매우 비슷하지만, 다리 구조는 완전히 새로우며 출력이 더 높고 토크 밀도가 더 우수한 개선된 액추에이터를 포함한다.
다리 설계의 주요 목표는 사람이 걷고 달릴 때 일어나는 부드럽지만 역동적인 '뒤꿈치에서 발끝으로'의 움직임을 구현하면서, 지면 접촉과의 원활한 상호작용을 위해 낮은 관성을 유지하는 것이다. 역동적인 발목 관절 움직임은 휴머노이드 로봇에서는 드물다. MIT는 사람의 다리 움직임을 모방하는 튼튼하고 관성이 작으며 강력한 다리를 개발하기를 기대한다.
"휴머노이드 로봇 분야는 현재 유압 구동 로봇과 직렬 탄성 액추에이터 로봇이 주류이기 때문에 설계 전략이 중요합니다. 우리는 고유수용성 액추에이터 기술의 성능을 계속 개선하면서, 높은 토크 밀도와 광대역 힘 제어, 충격 완화 능력이라는 독특한 조합이 휴머노이드를 포함한 모든 다리 달린 로봇의 고도로 역동적인 이동에 최적임을 보여주고자 합니다." — 매튜 키뇰리, MIT.
영상은 시뮬레이션이지만, 곧바로 "누구나 시뮬레이션에서는 무엇이든 작동하게 만들 수 있다"고 생각할 필요는 없다. MIT는 가능한 모든 것을 정확하게 모델링하기 위해 많은 노력을 기울인다. 연구진은 로봇이 역동적인 동작을 수행할 때 작동하는 세부적인 물리적 제약을 모델링하며, 이를 통해 플래너가 이러한 제약을 고려하고 시뮬레이션과 상당히 정확하게 일치하는 동작을 만들 수 있다.
로봇의 물리적 능력에 관해서는, 시뮬레이션에서 보여준 모든 것이 실제 로봇에서도 구현 가능해야 한다. 연구팀은 로봇 동역학 시뮬레이션에 흔히 포함되지 않는 구동 장치와 배터리의 상세한 모델을 시뮬레이션에 포함한다. 그래도 시뮬레이션은 어디까지나 시뮬레이션이다. 모델링이 아무리 훌륭하더라도 실제 과제는 어려울 수 있으며, 특히 고도로 역동적인 동작을 수행할 때 그렇다.
"우리 시뮬레이터가 로봇의 물리적 능력을 높은 정확도로 모사할 수 있다고 확신하지만, 곡예 동작을 하드웨어에 적용하려는 과정에서는 불확실한 부분이 남아 있습니다. 우리가 보는 가장 큰 어려움은 상태 추정입니다. 우리는 시각 주행기록계를 사용하는 드론의 상태 추정 연구를 참고했습니다. 그러나 이러한 새로운 추정 전략을 시험할 완성된 로봇이 없어서 시뮬레이션이 현실로 얼마나 옮겨질지 판단하기 어렵습니다." — 매튜 키뇰리, MIT.
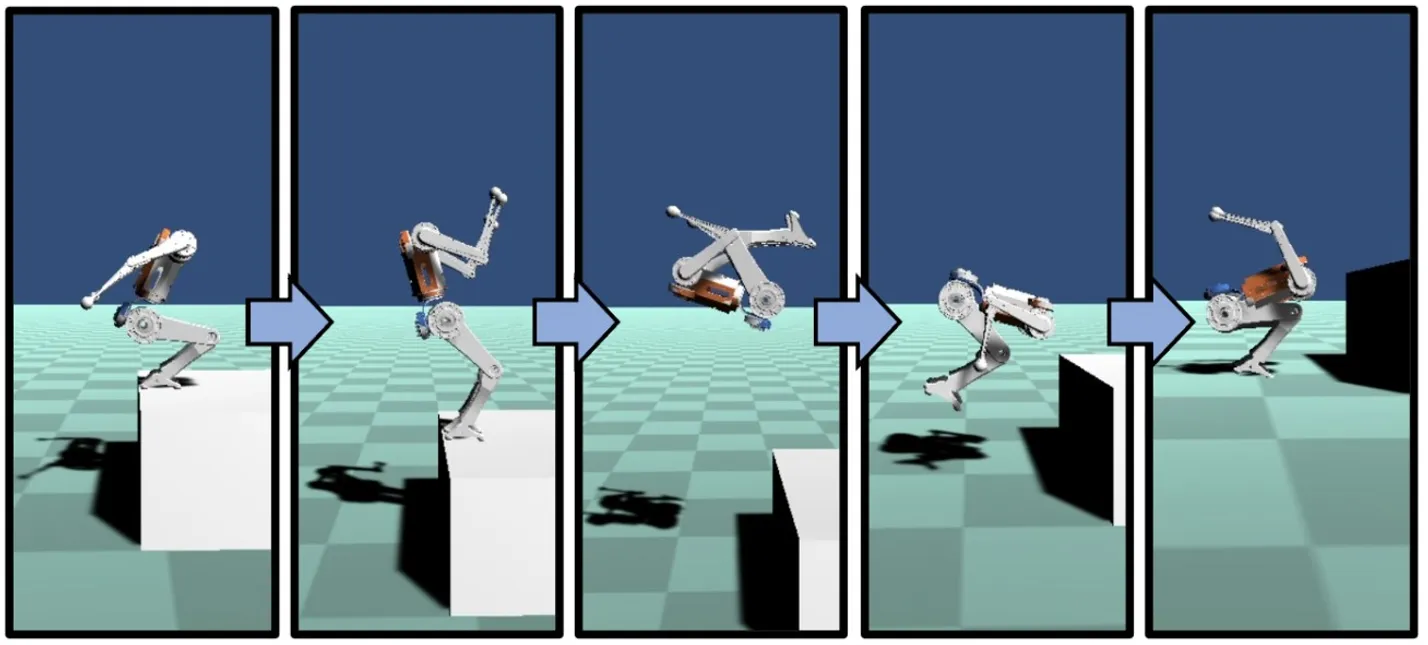
MIT 휴머노이드의 설계는 이미 완료되었으며, 여름 동안 실제로 제작할 계획이다. 최종 목표는 이 로봇이 험난한 지형에서 파쿠르를 할 수 있게 하는 것이다. 파쿠르와 곡예는 물론 흥미롭지만, 연구진은 여기서 정말 중요한 기여는 로봇 자체가 아니라 그 구조라고 말한다.
휴머노이드에서 선보이는 곡예 동작은 실제 곡예 자체보다는, 이런 묘기를 수행할 수 있다는 능력이 MIT의 하드웨어와 제어 시스템에 어떤 의미를 갖는지와 더 관련이 있다. 이 동작들은 로봇의 능력 측면에서 중요한데, Boston Dynamics의 ATLAS 로봇이 보여준 역동적인 묘기를 완전히 다른 구동 방식을 사용해 재현할 수 있음을 (적어도 시뮬레이션에서는) 증명하기 때문이다.
인류는 이미 차세대 역동적인 휴머노이드 로봇을 어떻게 개발할지 고민하고 있다. 곡예 동작은 MIT 로봇이 할 수 있는 일의 한계를 넓히는 현실적인 동작 계획을 만들어내는 능력을 보여준다.


