
麻省理工学院开发出可做高难度翻滚动作的仿人机器人
很长一段时间里,能在平地上行走、不摔倒、有时甚至能上下楼梯的双足机器人,就已经被视为一项成就。如今这一时代多少已经过去了。
得益于Agility Robotics和Boston Dynamics等公司才华横溢的工程师,世界期待双足机器人至少在一小部分动态任务上达到或超过人类的实际表现。下一步很可能是寻找超越人类能力极限的方法。事实证明,这就涉及到特技动作。
IHMC正在开发一款名为Nadia、身材如儿童的特技仿人机器人,而麻省理工学院(MIT)的研究人员也在研发自己的特技机器人。
MIT仿生机器人实验室已经制造出许多足式机器人,包括Cheetah和HERMES。近来,研究人员大量研究了其大胆的Mini Cheetah(由Naver Labs提供部分资金支持开发),它们适用于一些动态任务,包括简单的四足特技。

在发表于arXiv的一篇文章中,Matthew Chignoli、Donghyun Kim、Elijah Stanger-Jones和Sangbae Kim描述了“一种新型仿人机器人结构、一种动力学运动规划器,以及一种着陆控制器,作为实现仿人机器人高动态运动控制的实用系统方案的一部分”。他们不仅介绍了机器人本身,还介绍了让机器人完成任务所需的全部软件基础设施。
Matthew Chignoli表示,MIT Humanoid看起来像是竖立版的Mini Cheetah,但外表具有欺骗性。机器人的躯干和手臂与Mini Cheetah非常相似,但腿部结构是全新的,包含功率更高、扭矩密度更好的升级执行器。
腿部设计的主要目标,是实现人类行走和跑步时“从脚跟到脚尖”的平顺而有力的动作,同时保持较低的惯性,以便与地面接触时平稳交互。仿人机器人的踝关节动态运动很少见。MIT希望开发出坚固、低惯性且功率强劲的腿部,模仿人类腿部的动作。
“设计策略很重要,因为目前仿人机器人领域主要是液压驱动机器人和串联弹性驱动机器人。我们在不断提升本体感知执行器技术性能的同时,希望证明我们独特的高扭矩密度、宽带力控制以及缓冲冲击的能力组合,对于任何足式机器人(包括仿人机器人)的高动态运动都是最优的。”——MIT的Matthew Chignoli。
该视频是模拟画面,但不应因此立刻认为“任何人都能让任何东西在模拟中运行”。MIT正付出大量努力,尽可能精确地建模一切。研究人员对机器人执行动态动作时面临的详细物理限制进行建模,使规划器能够考虑这些限制,并生成与模拟结果相当吻合的动作。
就机器人的物理能力而言,模拟中展示的所有内容都应能在实体机器人上实现。研究团队在模拟中纳入了机器人执行器和电池的详细模型,而这在机器人动力学仿真中并不常见。然而,模拟终究还是模拟。无论建模多么精确,实际任务都可能很复杂,尤其是在执行高动态动作时。
“尽管我们确信模拟器能够高精度地再现机器人的物理能力,但在将特技动作部署到硬件上时,仍有一些方面存在不确定性。我们遇到的主要难题是状态估计。我们借鉴了无人机状态估计方面的研究,其中使用了视觉里程计。然而,由于尚未组装机器人来测试这些新的估计策略,很难判断模拟结果在现实中的可迁移程度。”——MIT的Matthew Chignoli。
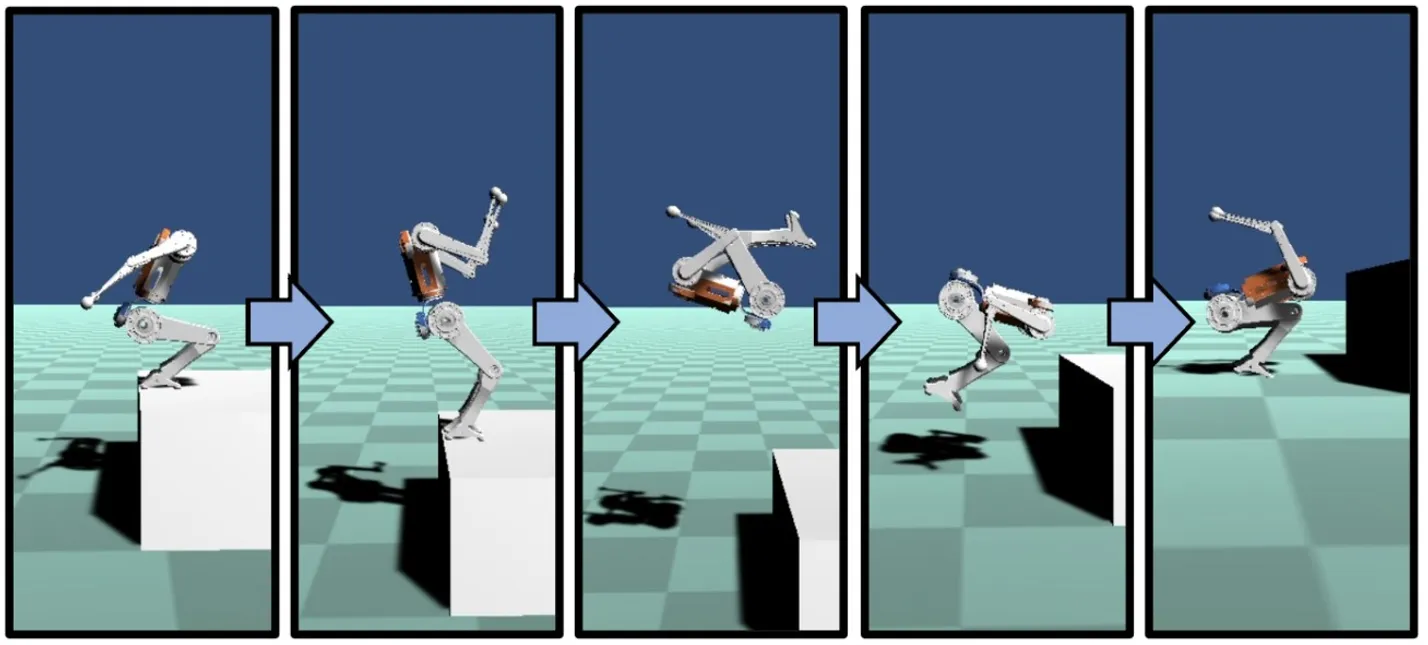
MIT仿人机器人的设计已经完成,计划在夏季期间实际制造。最终目标是让机器人能够在复杂地形上进行跑酷。跑酷和特技当然很有趣,但研究人员表示,真正重要的贡献在于架构本身,而不是机器人。
仿人机器人展示的特技动作,与其说是真正的特技,不如说体现了MIT硬件及其控制系统所具备的能力。这些动作的意义在于机器人的性能:它证明(至少在模拟中)Boston Dynamics的ATLAS机器人所做的动态动作,可以用完全不同的驱动方案实现。
人类已经在思考如何开发下一代动态仿人机器人。特技动作展示了生成逼真运动规划的能力,这拓展了MIT机器人的能力边界。


