
معهد ماساتشوستس للتكنولوجيا يطور روبوتاً بشرياً رشيقاً يؤدي الحركات البهلوانية
لفترة طويلة، كان الروبوت ثنائي القدم القادر على المشي على سطح مستوٍ دون أن يسقط، بل وصعود السلالم أحياناً، يُعدّ إنجازاً في حد ذاته. أما اليوم، فقد انتهى ذلك الزمن بشكل أو بآخر.
بفضل الموظفين الموهوبين في شركات مثل Agility Robotics وBoston Dynamics، ينتظر العالم أن تضاهي الروبوتات ثنائية القدم الأداء الفعلي للإنسان أو تتفوق عليه، على الأقل في عدد صغير من المهام الديناميكية. ويبدو أن الخطوة التالية ستكون البحث عن سبل لتجاوز حدود القدرات البشرية. وكما تبين، فإن ذلك يتطلب البهلوانيات.
يطور معهد IHMC هيكلاً بشرياً بهلوانياً خاصاً به بحجم طفل يُدعى نادية، فيما يعمل باحثون من معهد ماساتشوستس للتكنولوجيا (MIT) على روبوتهم البهلواني الخاص.
أنتج مختبر الروبوتات المحاكية للطبيعة في MIT بالفعل عدداً كبيراً من الروبوتات ذات الأرجل، ومنها Cheetah وHERMES. وفي الآونة الأخيرة، عمل الباحثون كثيراً على روبوتاتهم الجريئة Mini Cheetahs (التي طُورت بدعم مالي من Naver Labs)، وهي مصممة لبعض المهام الديناميكية، بما في ذلك بعض البهلوانيات البسيطة للروبوتات رباعية الأرجل.

في مقال نُشر على arXiv، يصف ماثيو تشيغنولي ودونغهيون كيم وإيليجا ستانغر-جونز وسانغبي كيم «تصميماً جديداً لروبوت بشري، ومخططاً ديناميكياً لحركته، ووحدة تحكم في الهبوط كجزء من نظام عملي للتحكم عالي الديناميكية في حركة الروبوت البشري». ولم يتحدثوا عن الروبوت وحده، بل عن البنية البرمجية الكاملة اللازمة لجعله يقوم بأي عمل.
أوضح ماثيو تشيغنولي أن MIT Humanoid يبدو كنسخة عمودية من Mini Cheetah، لكن المظهر خادع. فجذع الروبوت وذراعاه يشبهان كثيراً Mini Cheetah، أما تصميم الساقين فجديد تماماً، ويتضمن محركات مطورة ذات قدرة أعلى وكثافة عزم دوران أفضل.
الهدف الرئيسي من تصميم الساقين هو تحقيق حركات سلسة لكنها ديناميكية «من الكعب إلى أطراف الأصابع»، كتلك التي يقوم بها الإنسان أثناء المشي والجري، مع الحفاظ على قصور ذاتي منخفض لتفاعل سلس مع نقاط التلامس بالأرض. والحركات الديناميكية لمفصل الكاحل نادرة في الروبوتات البشرية. ويأمل MIT في تطوير ساقين متينتين وخفيفتي القصور الذاتي وقويتين، تحاكي حركات ساقي الإنسان.
«لاستراتيجية التصميم أهمية، إذ تهيمن حالياً في مجال الروبوتات البشرية الروبوتات ذات المحركات الهيدروليكية والروبوتات ذات المحركات المرنة المتسلسلة. ومع مواصلة تحسين أداء تقنية المحركات الاستقبالية لدينا، نسعى إلى إثبات أن مزيجنا الفريد من كثافة عزم الدوران العالية والتحكم واسع النطاق في القوة والقدرة على امتصاص الصدمات هو الأمثل للحركات عالية الديناميكية لأي روبوت ذي أرجل، بما في ذلك الروبوتات البشرية»، قال ماثيو تشيغنولي من MIT.
الفيديو عبارة عن محاكاة، لكن لا ينبغي الاستنتاج فوراً أن «أي شخص يستطيع جعل أي شيء يعمل في المحاكاة». يبذل MIT جهوداً كبيرة لتحاكي كل شيء بدقة قدر الإمكان. ويقوم الباحثون بنمذجة القيود الفيزيائية التفصيلية التي يعمل الروبوت في ظلها عند تنفيذ الحركات الديناميكية، مما يسمح للمخطط بمراعاة هذه القيود وإنتاج حركات تتطابق بدقة كبيرة مع المحاكاة.
عندما يتعلق الأمر بالقدرات الفيزيائية للروبوت، يجب أن يكون كل ما يظهر في المحاكاة قابلاً للتنفيذ على الروبوت نفسه. يدرج فريق الباحثين في المحاكاة نماذج تفصيلية للمحركات التنفيذية وبطارية الروبوت، وهي عناصر لا تُدرج غالباً في المحاكاة الديناميكية للروبوتات. ومع ذلك، تبقى المحاكاة محاكاة. فمهما كانت النمذجة جيدة، قد تكون المهمة الواقعية صعبة، خاصة عند تنفيذ حركات عالية الديناميكية.
«رغم ثقتنا في قدرة المحاكي على محاكاة القدرات الفيزيائية لروبوتنا بدقة عالية، فهناك جوانب تبقى غير مؤكدة، لأننا نسعى إلى تنفيذ حركاتنا البهلوانية على الأجهزة الفعلية. والتحدي الرئيسي الذي نراه هو تقدير الحالة. وقد اعتمدنا على أبحاث تتعلق بتقدير حالة الطائرات المسيّرة، والتي تستخدم القياس البصري للمسافات. ومع ذلك، ودون وجود روبوت مجمّع لاختبار استراتيجيات التقدير الجديدة هذه، يصعب الحكم على مدى انتقال نتائج المحاكاة إلى الواقع»، قال ماثيو تشيغنولي من MIT.
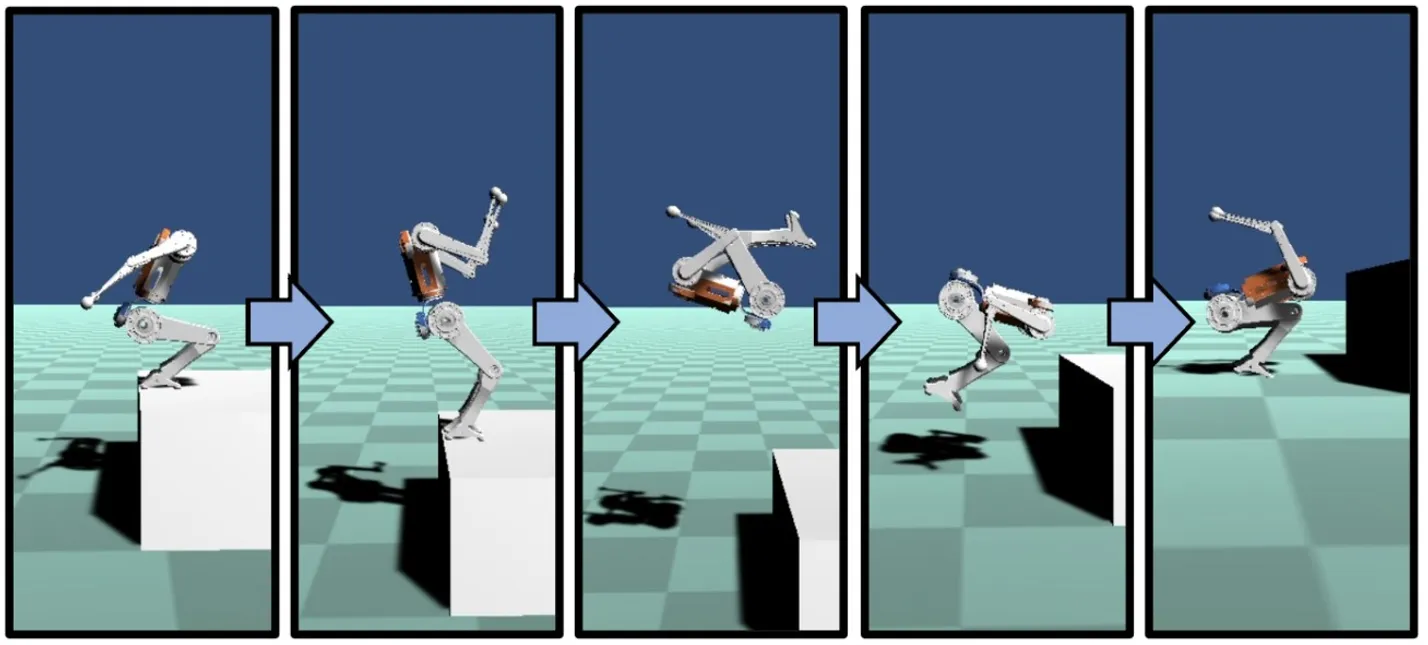
تصميم الروبوت البشري من MIT مكتمل بالفعل، ومن المخطط بناؤه فعلياً خلال الصيف. والهدف النهائي هو أن يتمكن الروبوت من ممارسة الباركور على تضاريس معقدة. والباركور والبهلوانيات مثيران للاهتمام بالطبع، لكن الباحثين يؤكدون أن المساهمة الحقيقية المهمة هنا هي الهيكلية وليس الروبوت نفسه.
الحركات البهلوانية التي يُظهرها الروبوت البشري لا ترتبط بالبهلوانيات الحقيقية بقدر ما ترتبط بما تعنيه القدرة على تنفيذ هذه الحيل بالنسبة لعتاد MIT ونظام التحكم لديه. وهذه الحركات مهمة من حيث قدرات الروبوت، لأنها تثبت (على الأقل في المحاكاة) إمكانية إعادة إنتاج الإنجازات الديناميكية للروبوت ATLAS من Boston Dynamics باستخدام مخطط تشغيل مختلف تماماً.
تفكر البشرية بالفعل في كيفية تطوير الجيل التالي من الروبوتات البشرية الديناميكية. وتُظهر الحركات البهلوانية القدرة على إنشاء خطط حركة واقعية تدفع حدود ما يمكن أن يفعله روبوت MIT.


