
MIT、動的なアクロバット動作をこなすヒューマノイドロボットを開発
長い間、平らな面を転ばずに歩き、時には階段まで上れる二足歩行ロボットは、それだけで大きな成果と見なされてきた。しかし、その時代はもう終わりを迎えつつある。
Agility RoboticsやBoston Dynamicsといった企業の優秀なスタッフのおかげで、世界は二足歩行ロボットが、少なくとも一部の動的なタスクにおいて、人間の実際の能力に並ぶか、それを上回ることを期待している。次のステップは、おそらく人間の能力の限界を超える方法を探ることだろう。それはアクロバットを意味することが分かってきた。
IHMCは、子どもほどの大きさで「ナディア」という名前の独自のアクロバット型ヒューマノイドを開発しており、マサチューセッツ工科大学(MIT)の研究者たちも自分たちのアクロバットロボットに取り組んでいる。
MITのバイオミメティクス・ロボティクス研究室は、CheetahやHERMESをはじめ、すでに数多くの脚式ロボットを作ってきた。最近では、Mini Cheetah(Naver Labsの資金支援で開発)を使った研究に力を入れている。このロボットは、四足歩行ロボットによる軽いアクロバットを含む、動的なタスク向けに設計されている。

arXivに掲載された論文で、マシュー・チニョリ、ドンヒョン・キム、イライジャ・スタンガー=ジョーンズ、サンベ・キムの各氏は、「新しいヒューマノイドロボットの設計、運動力学を考慮したモーションプランナー、着地コントローラーを、ヒューマノイドロボットの高度にダイナミックな動作制御を実現する実用的なシステム設計の一部として」説明している。彼らが語ったのはロボット本体だけでなく、ロボットに何かをさせるために必要なソフトウェア基盤全体についてである。
マシュー・チニョリ氏によると、MIT HumanoidはMini Cheetahを直立させたような外観だが、見た目は当てにならない。胴体と腕はMini Cheetahによく似ているものの、脚の構造はまったく新しく、より高い出力とより優れたトルク密度を備えた改良型アクチュエーターを採用している。
脚の設計の主な目的は、人間の歩行や走行で見られる、滑らかでありながらダイナミックな「かかとからつま先へ」の動きを実現しつつ、地面との接触を滑らかにするため慣性を低く保つことだ。足首関節のダイナミックな動きは、ヒューマノイドロボットでは珍しい。MITは、人間の脚の動きを模倣する、頑丈で低慣性かつ高出力の脚の開発を目指している。
「現在のヒューマノイドロボット分野では、油圧駆動のロボットや直列弾性アクチュエーターを使ったロボットが主流であるため、この設計戦略は重要です。私たちは固有受容型アクチュエーター技術の性能向上を続けることで、高いトルク密度、広帯域の力制御、衝撃を吸収する能力という独自の組み合わせが、ヒューマノイドを含むあらゆる脚式ロボットの高度にダイナミックな移動に最適であることを示したいと考えています」――マシュー・チニョリ、MIT。
動画はシミュレーションだが、「シミュレーションならなんでも動かせる」とすぐに決めつけるべきではない。MITは可能な限りあらゆるものを正確にモデル化するため、多大な努力を払っている。研究者たちは、ロボットがダイナミックな動作を行う際の詳細な物理的制約をモデル化しており、プランナーがそれらの制約を考慮して、シミュレーションにかなり正確に一致する動きを生成できるようにしている。
ロボットの物理的な能力に関しては、シミュレーションで示されたことはすべて実機で実現可能でなければならない。研究チームは、ロボットのダイナミクスのシミュレーションではあまり含まれない、アクチュエーターやバッテリーの詳細なモデルをシミュレーションに取り入れている。とはいえ、シミュレーションはやはりシミュレーションである。モデリングがどれほど優れていても、現実の課題は難しい可能性があり、特に高度にダイナミックな動作ではそうだ。
「私たちのシミュレーターがロボットの物理的能力を高い精度で再現できるという自信はありますが、アクロバット動作を実機に展開しようとする上で、不確実な点も残っています。私たちが見ている主な課題は状態推定です。私たちはビジュアルオドメトリを使うドローンの状態推定に関する研究を参考にしました。しかし、こうした新しい推定戦略を試すための組み立て済みロボットがないため、シミュレーションから現実への移行を判断するのは難しいのです」――マシュー・チニョリ、MIT。
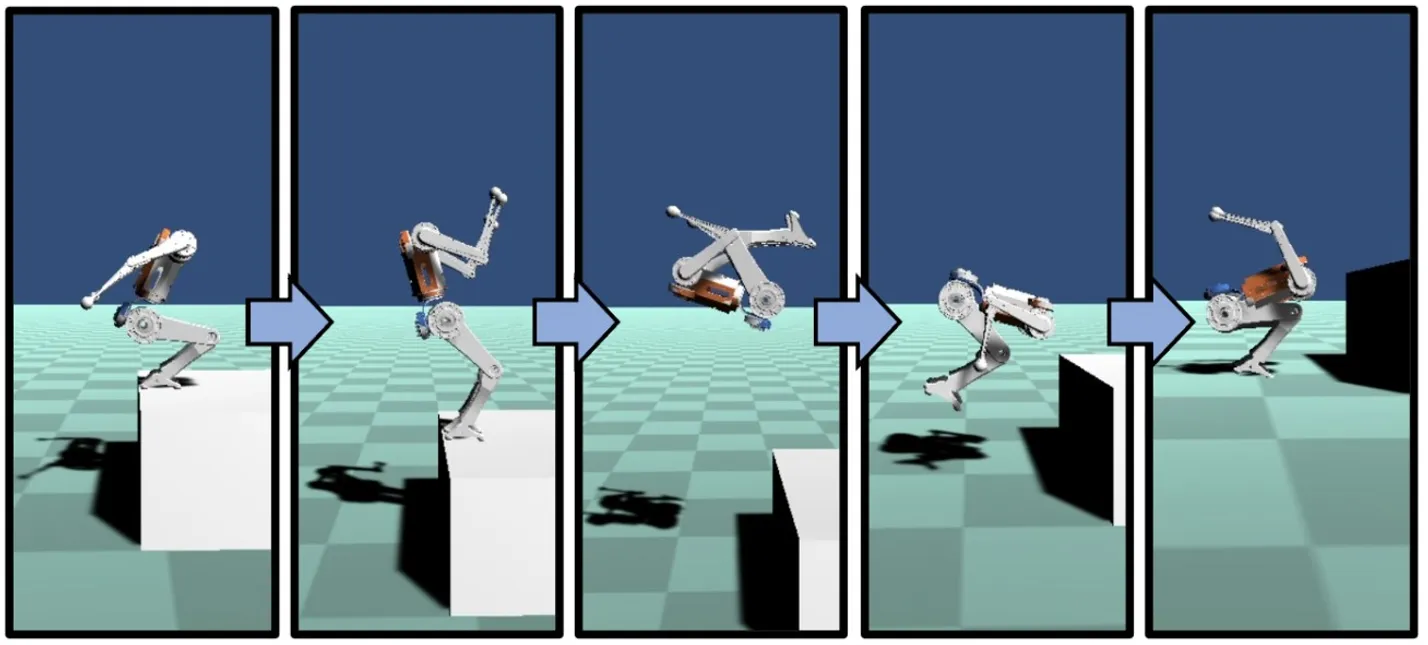
MITのヒューマノイドの設計はすでに完成しており、夏の間に実際に製作する計画だ。最終的な目標は、ロボットが起伏のある地形でパルクールをこなせるようになることである。パルクールやアクロバットはもちろん興味深いが、研究者たちは、ここで本当に重要な成果はロボット自体ではなく、その枠組みだと述べている。
ヒューマノイドで披露されるアクロバット動作は、本物のアクロバットそのものというより、そうした技をこなせることがMITのハードウェアと制御システムの双方にとって何を意味するかに関わっている。これらの動きは、Boston DynamicsのATLASロボットのダイナミックな離れ業が、まったく異なる駆動方式でも再現できることを(少なくともシミュレーション上で)示す点で、ロボットの能力という観点から重要だ。
人類はすでに、次世代のダイナミックなヒューマノイドロボットをどう開発するかを考えている。アクロバット動作は、MITのロボットにできることの限界を押し広げる、現実的な動作計画を作り出す能力を示している。


